初回使⽤前、スキャン環境や温度に変化があった場合、またはデバイスを輸送した後は、必ずキャリブレーションを⾏ってください。
デバイスを1週間以上連続して使⽤した場合や、⾼精度なスキャンが求められる場合にも、キャリブレーションの実施を推奨します。
¶ 1. 注意事項
- Tracker三脚、Scanner三脚、およびキャリブレーションボード三脚が安定した剛性のある表面に設置してください。
- 使用中は、Scanner、キャリブレーションポール、およびキャリブレーションボード上のマーカーに手で触れたり、こすったりしないでください。
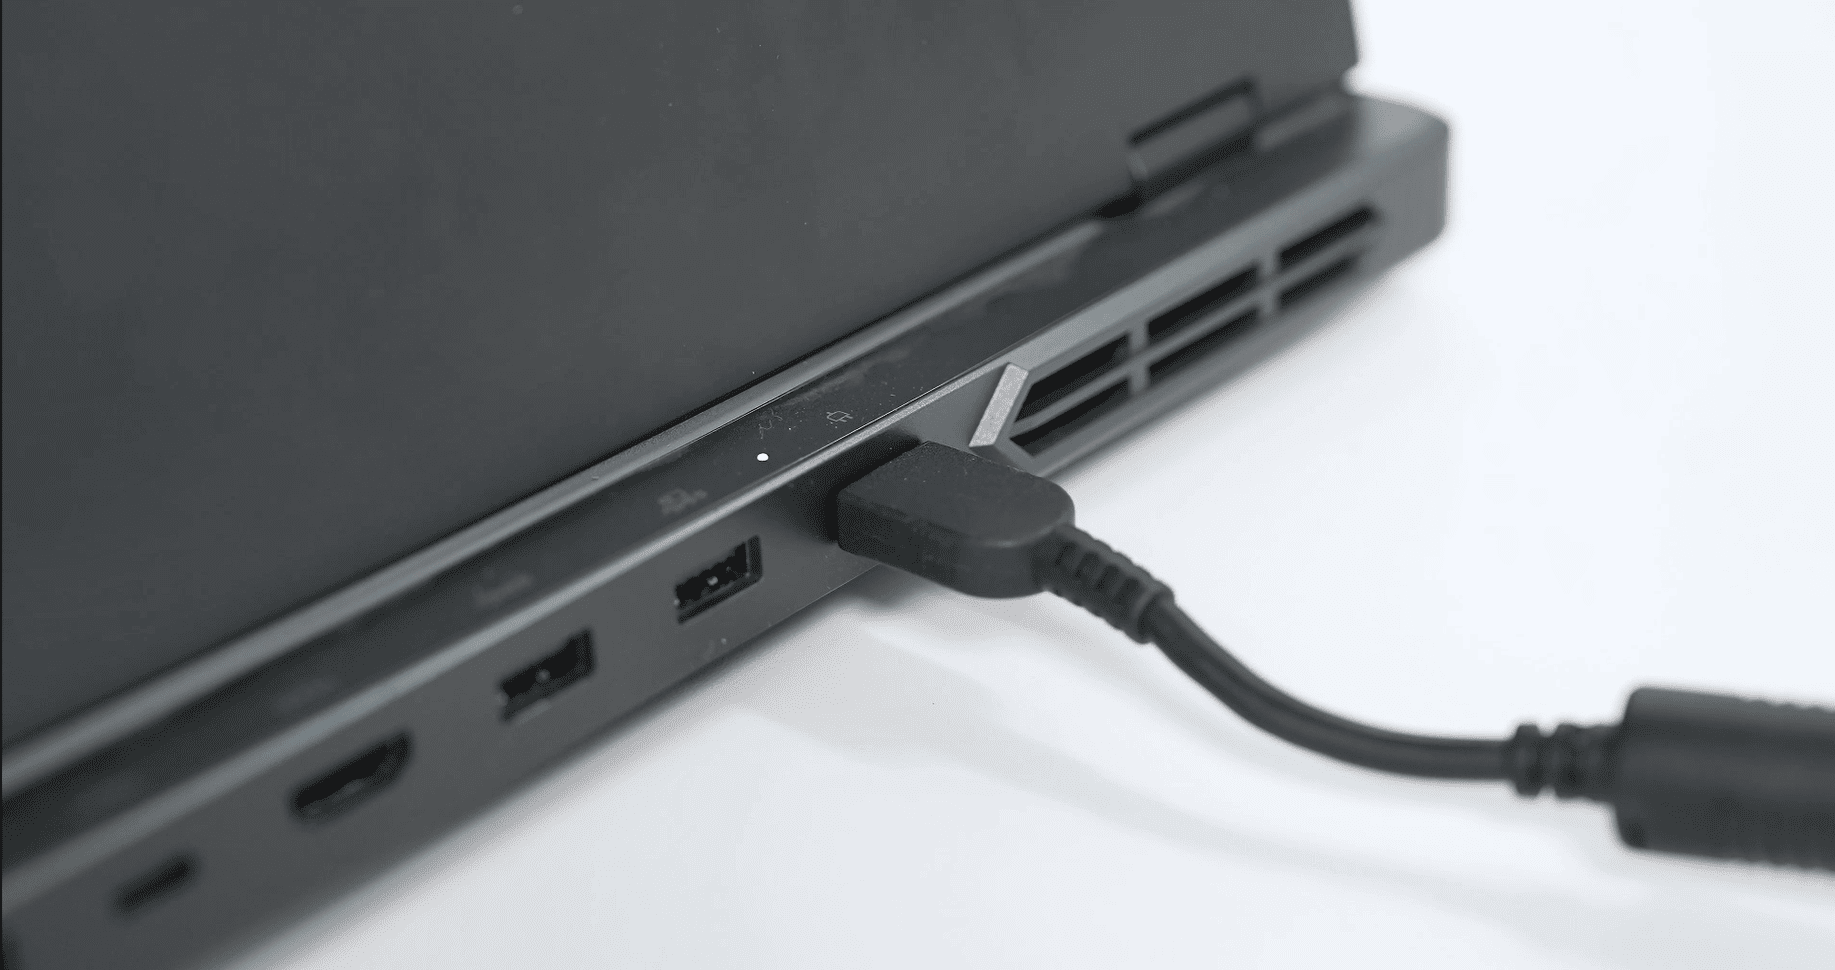
- 使用する際は、常にPCを電源に接続してください。
- Trackitには卓上と床面の2種類のキャリブレーション方法があります。作業環境に適した方法を選択してください。
- キャリブレーション中、Trackerの視野内に他の物体が入らないようにしてください。
- 「キャリブレーション中」と表示されている間は、デバイスを動かさないでください。
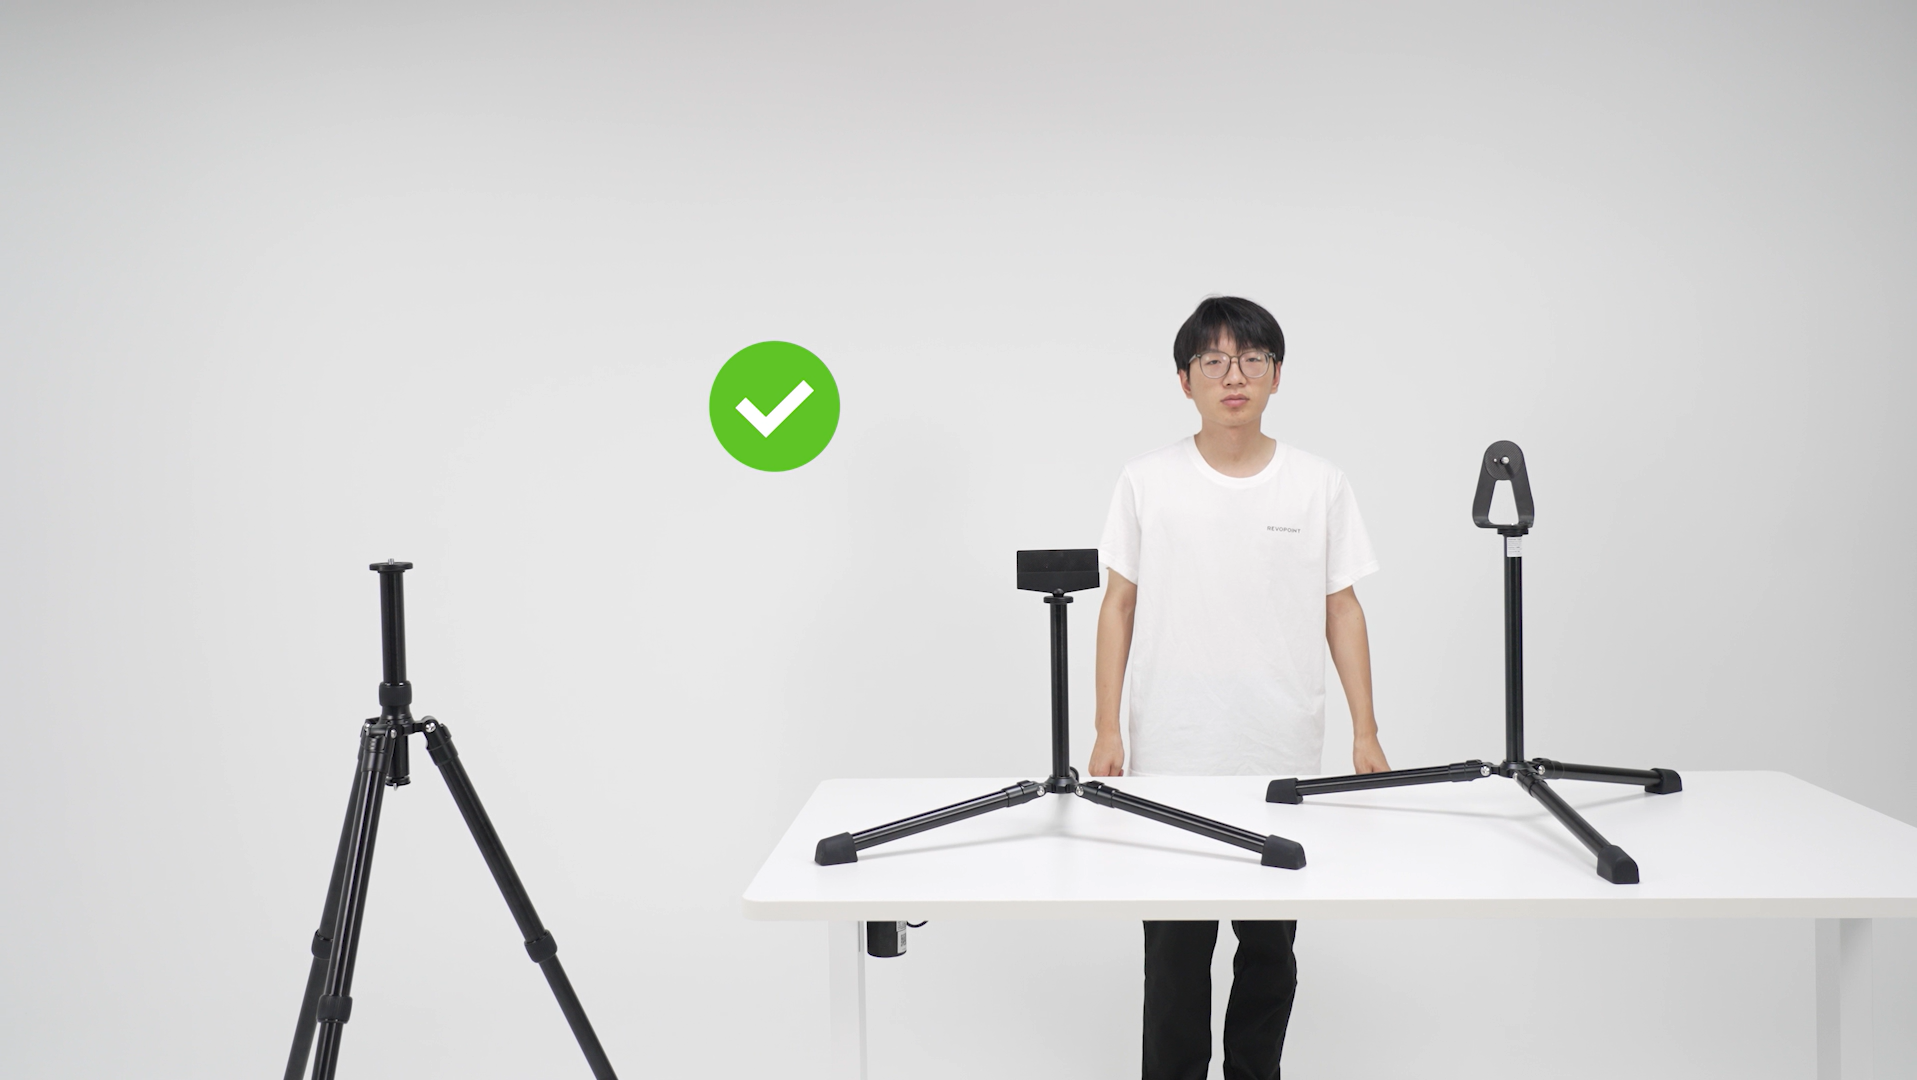
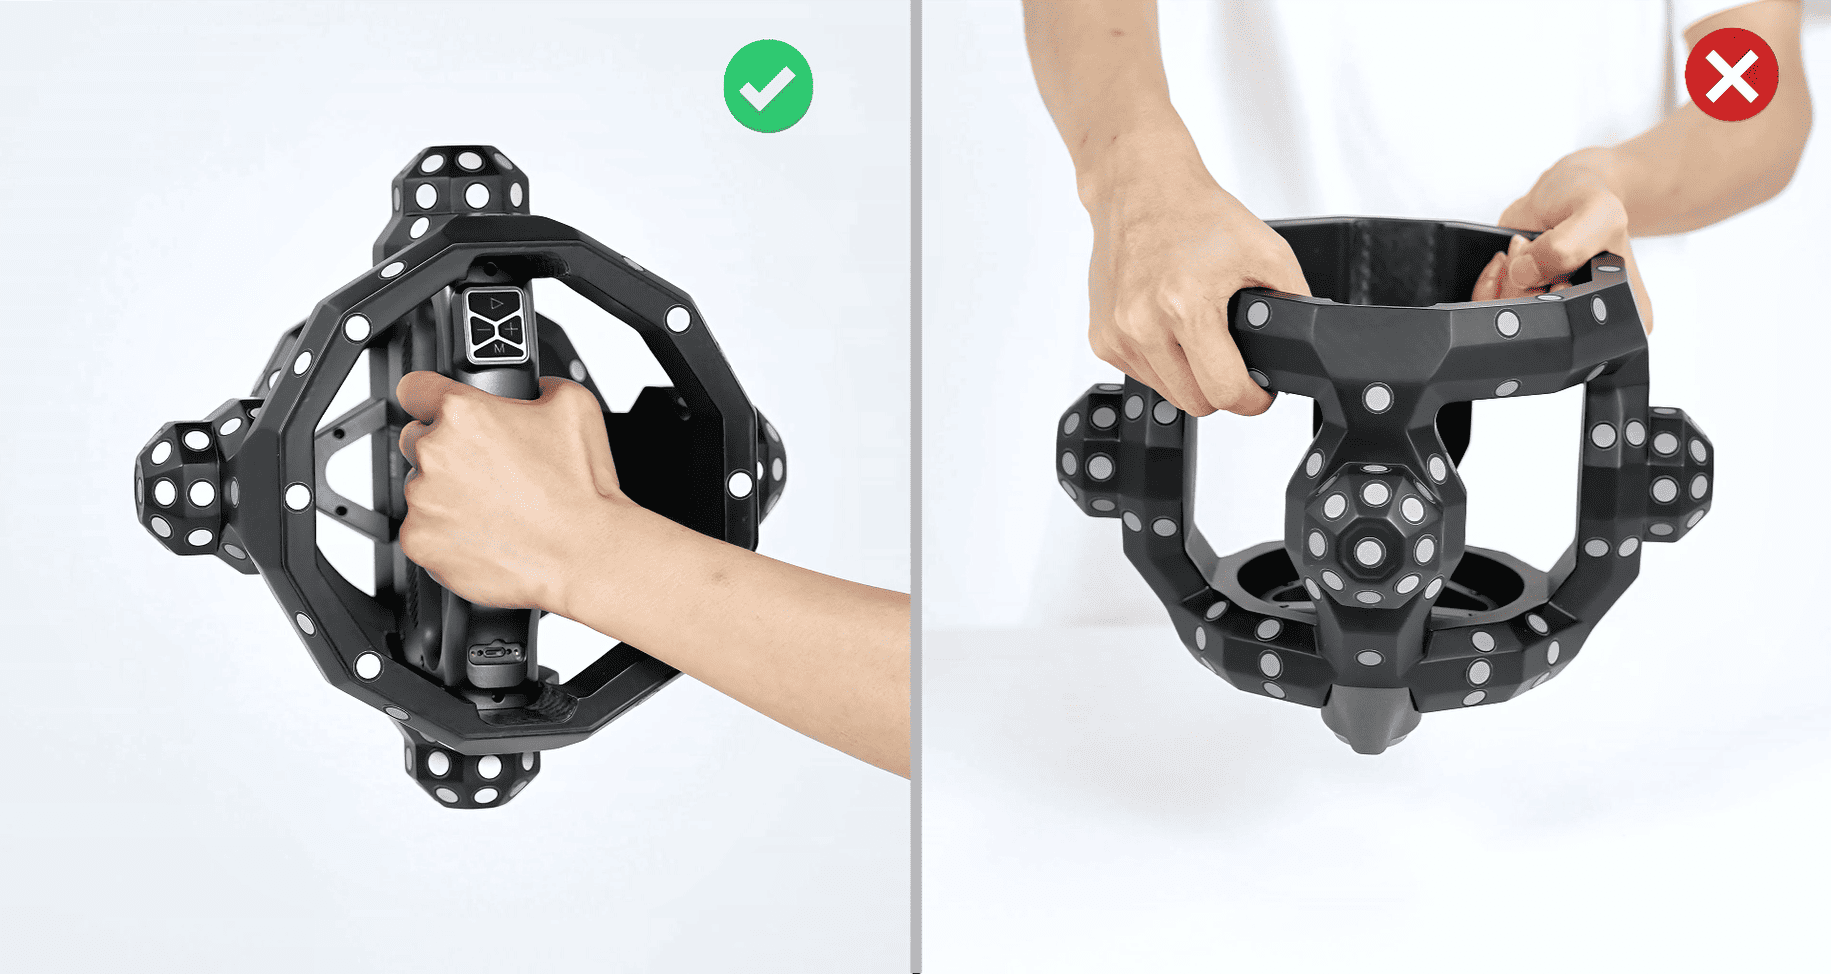
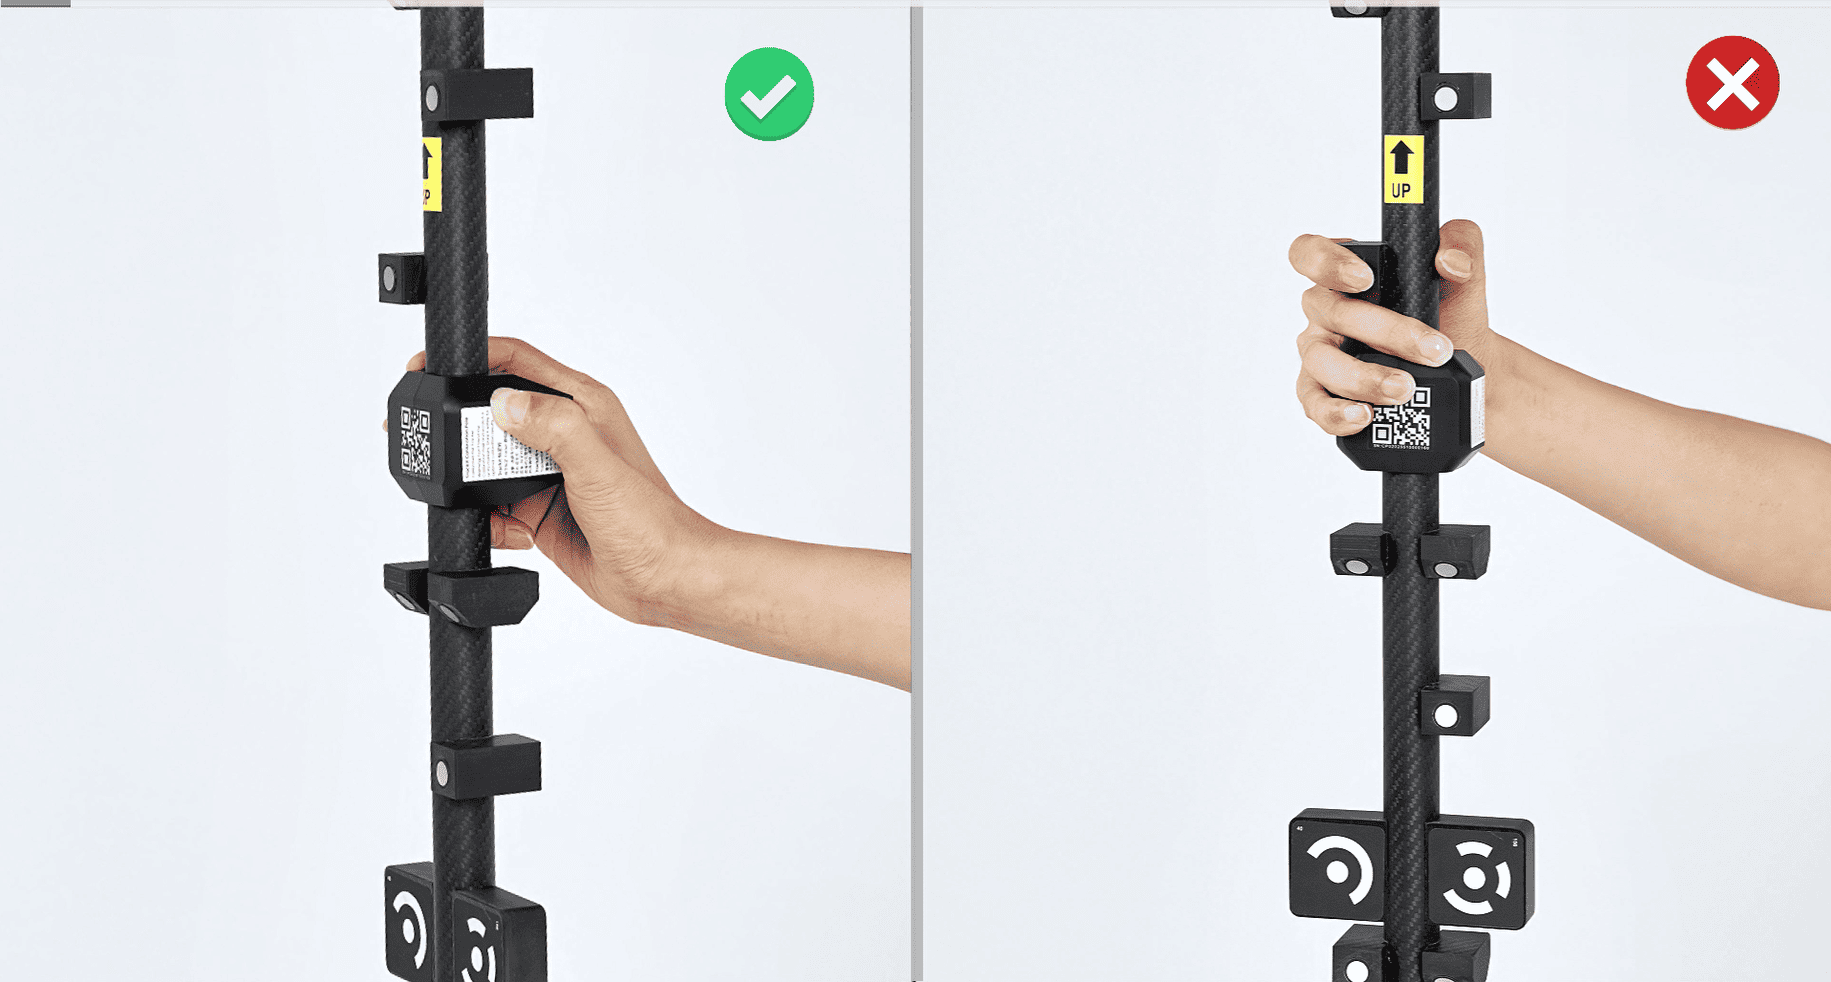
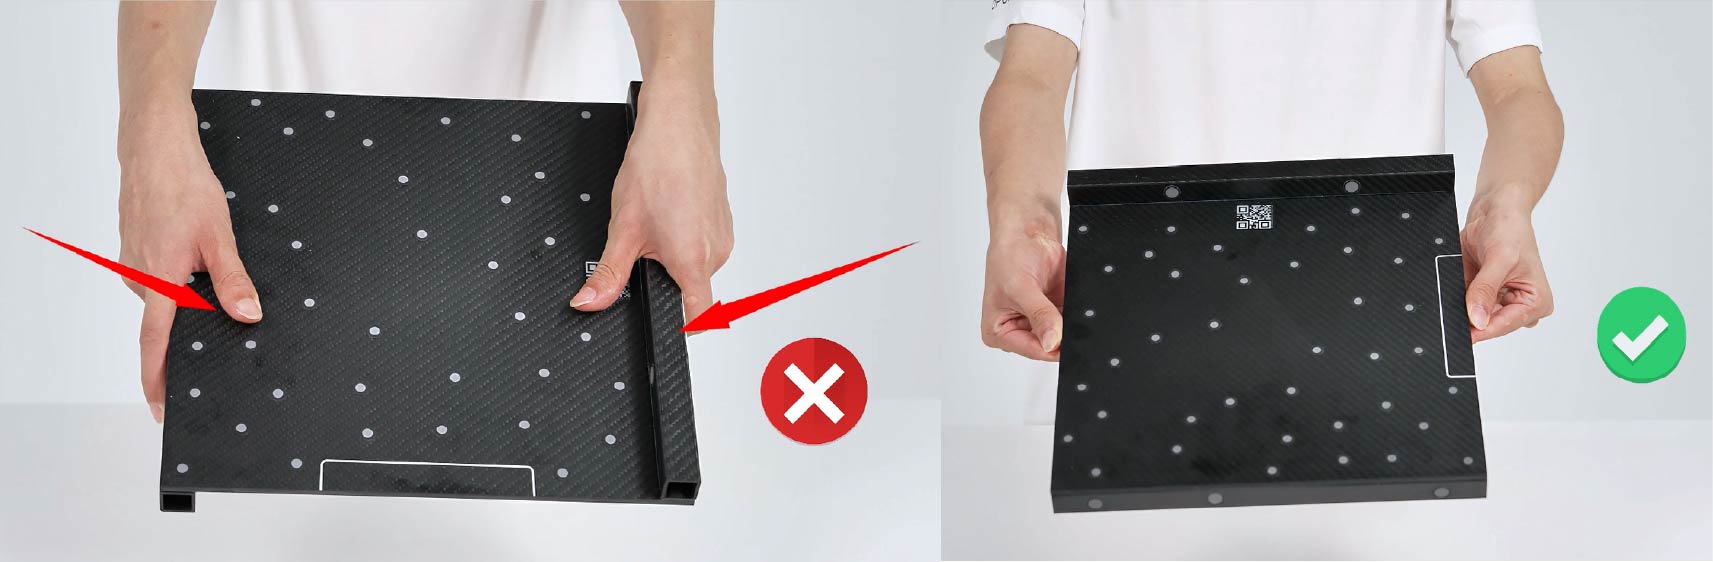
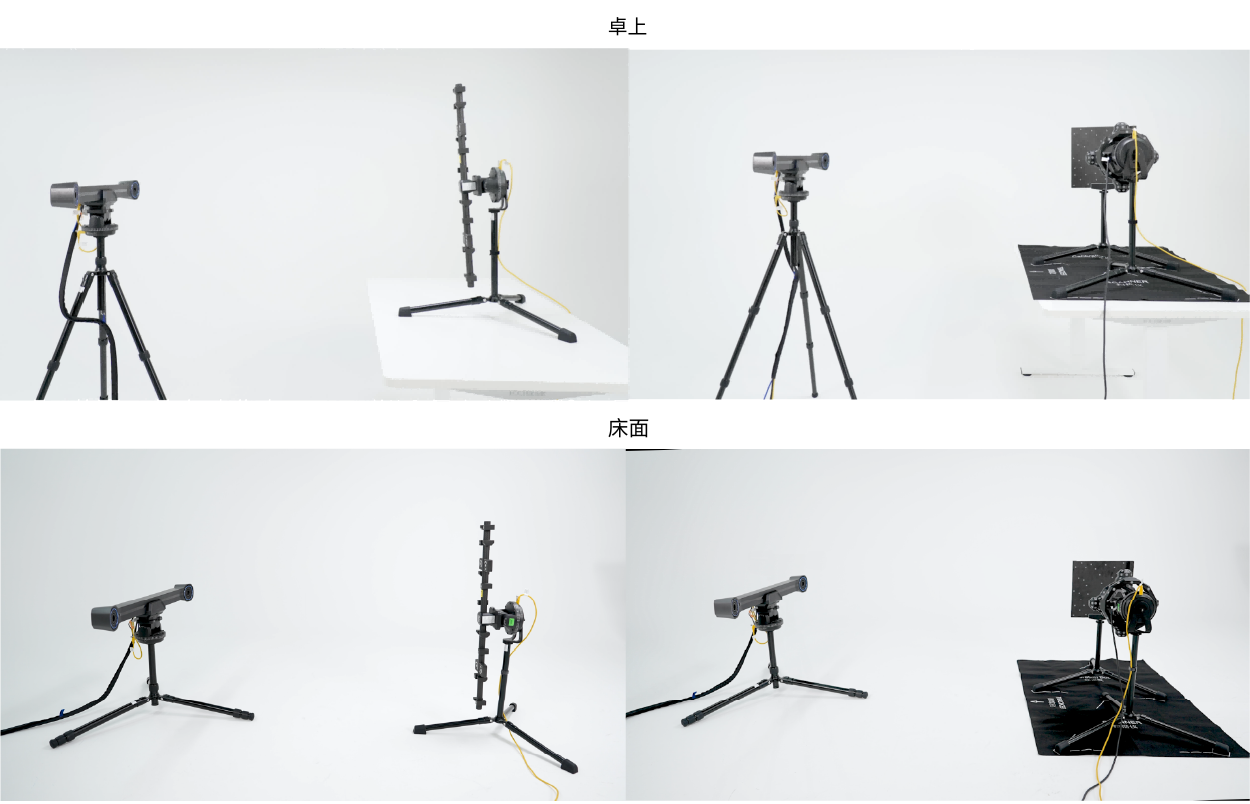
ご注意:床面キャリブレーションを行う際は、Trackerの脚を最短の長さに調整し、各脚の角度を3段目(80°)に設定し、ソフトウェア画面のTracker枠内に収まるようにセンターポールを調整してください。
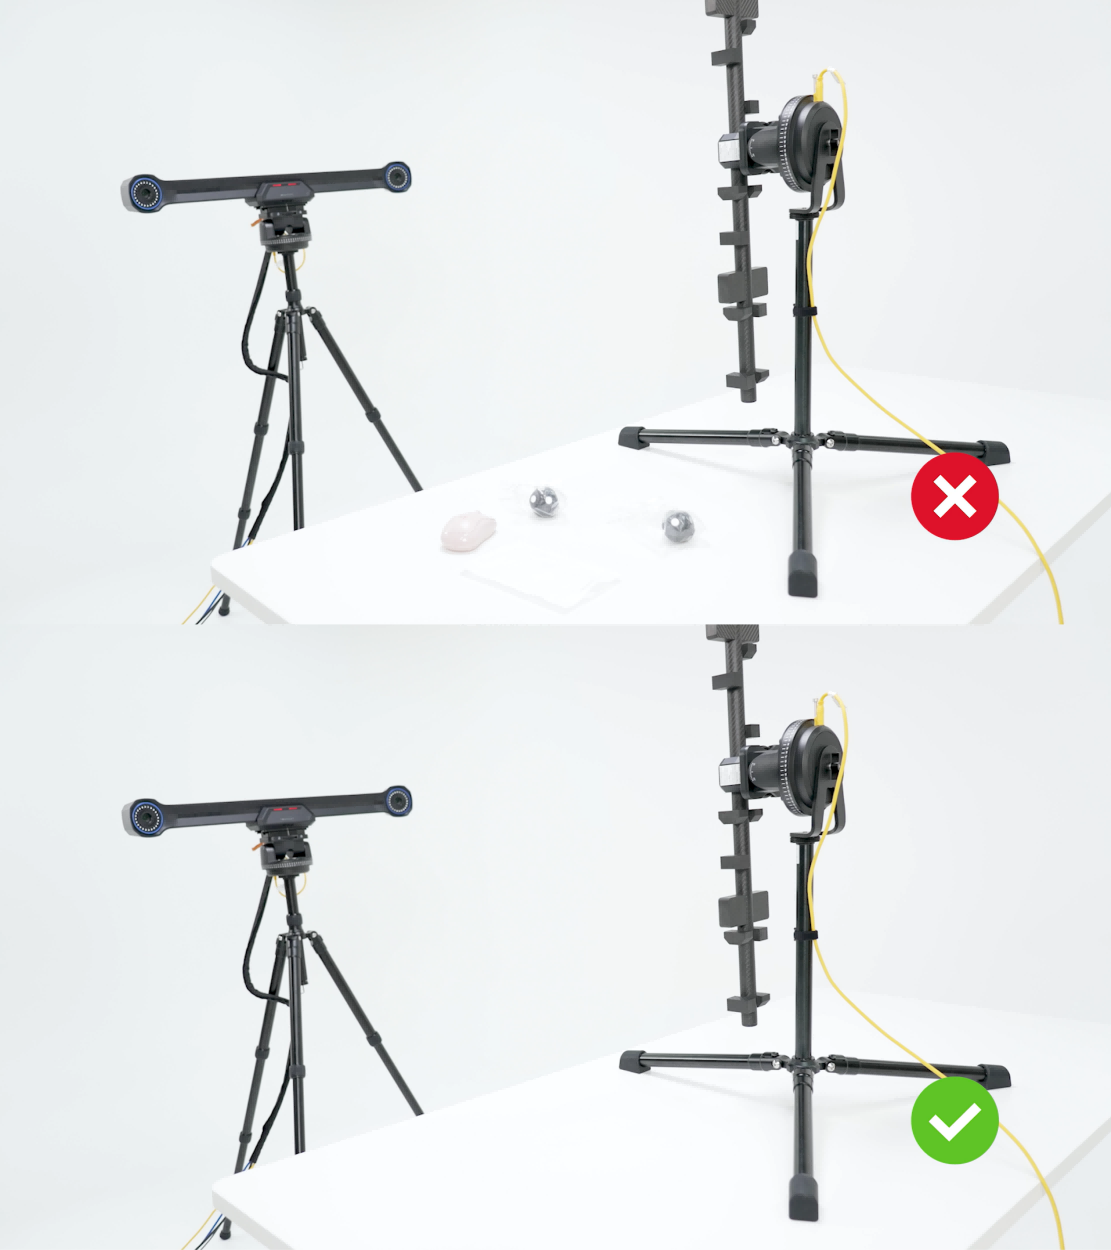
- Trackit SR のキャリブレーションは、有線接続のみ対応しています。
- プロセス全体を通じて、Tracker と Scanner のカメラが遮られないようにしてください。
- キャリブレーション中は、Tracker の視野内に他の物体が入らないようにしてください。
- キャリブレーション中は、デバイスを動かさないでください。
- キャリブレーション中は、コンピューターが給電されていることを確認してください。
- 使用中は、Scanner、キャリブレーションポール、キャリブレーションボード上のマーカーに直接手で触れたり、擦ったりしないでください。
¶ 2. Scannerキャリブレーション
1) Tracker三脚のセットアップ
ステップ1: 脚を引っ張り、三脚を開いてください。
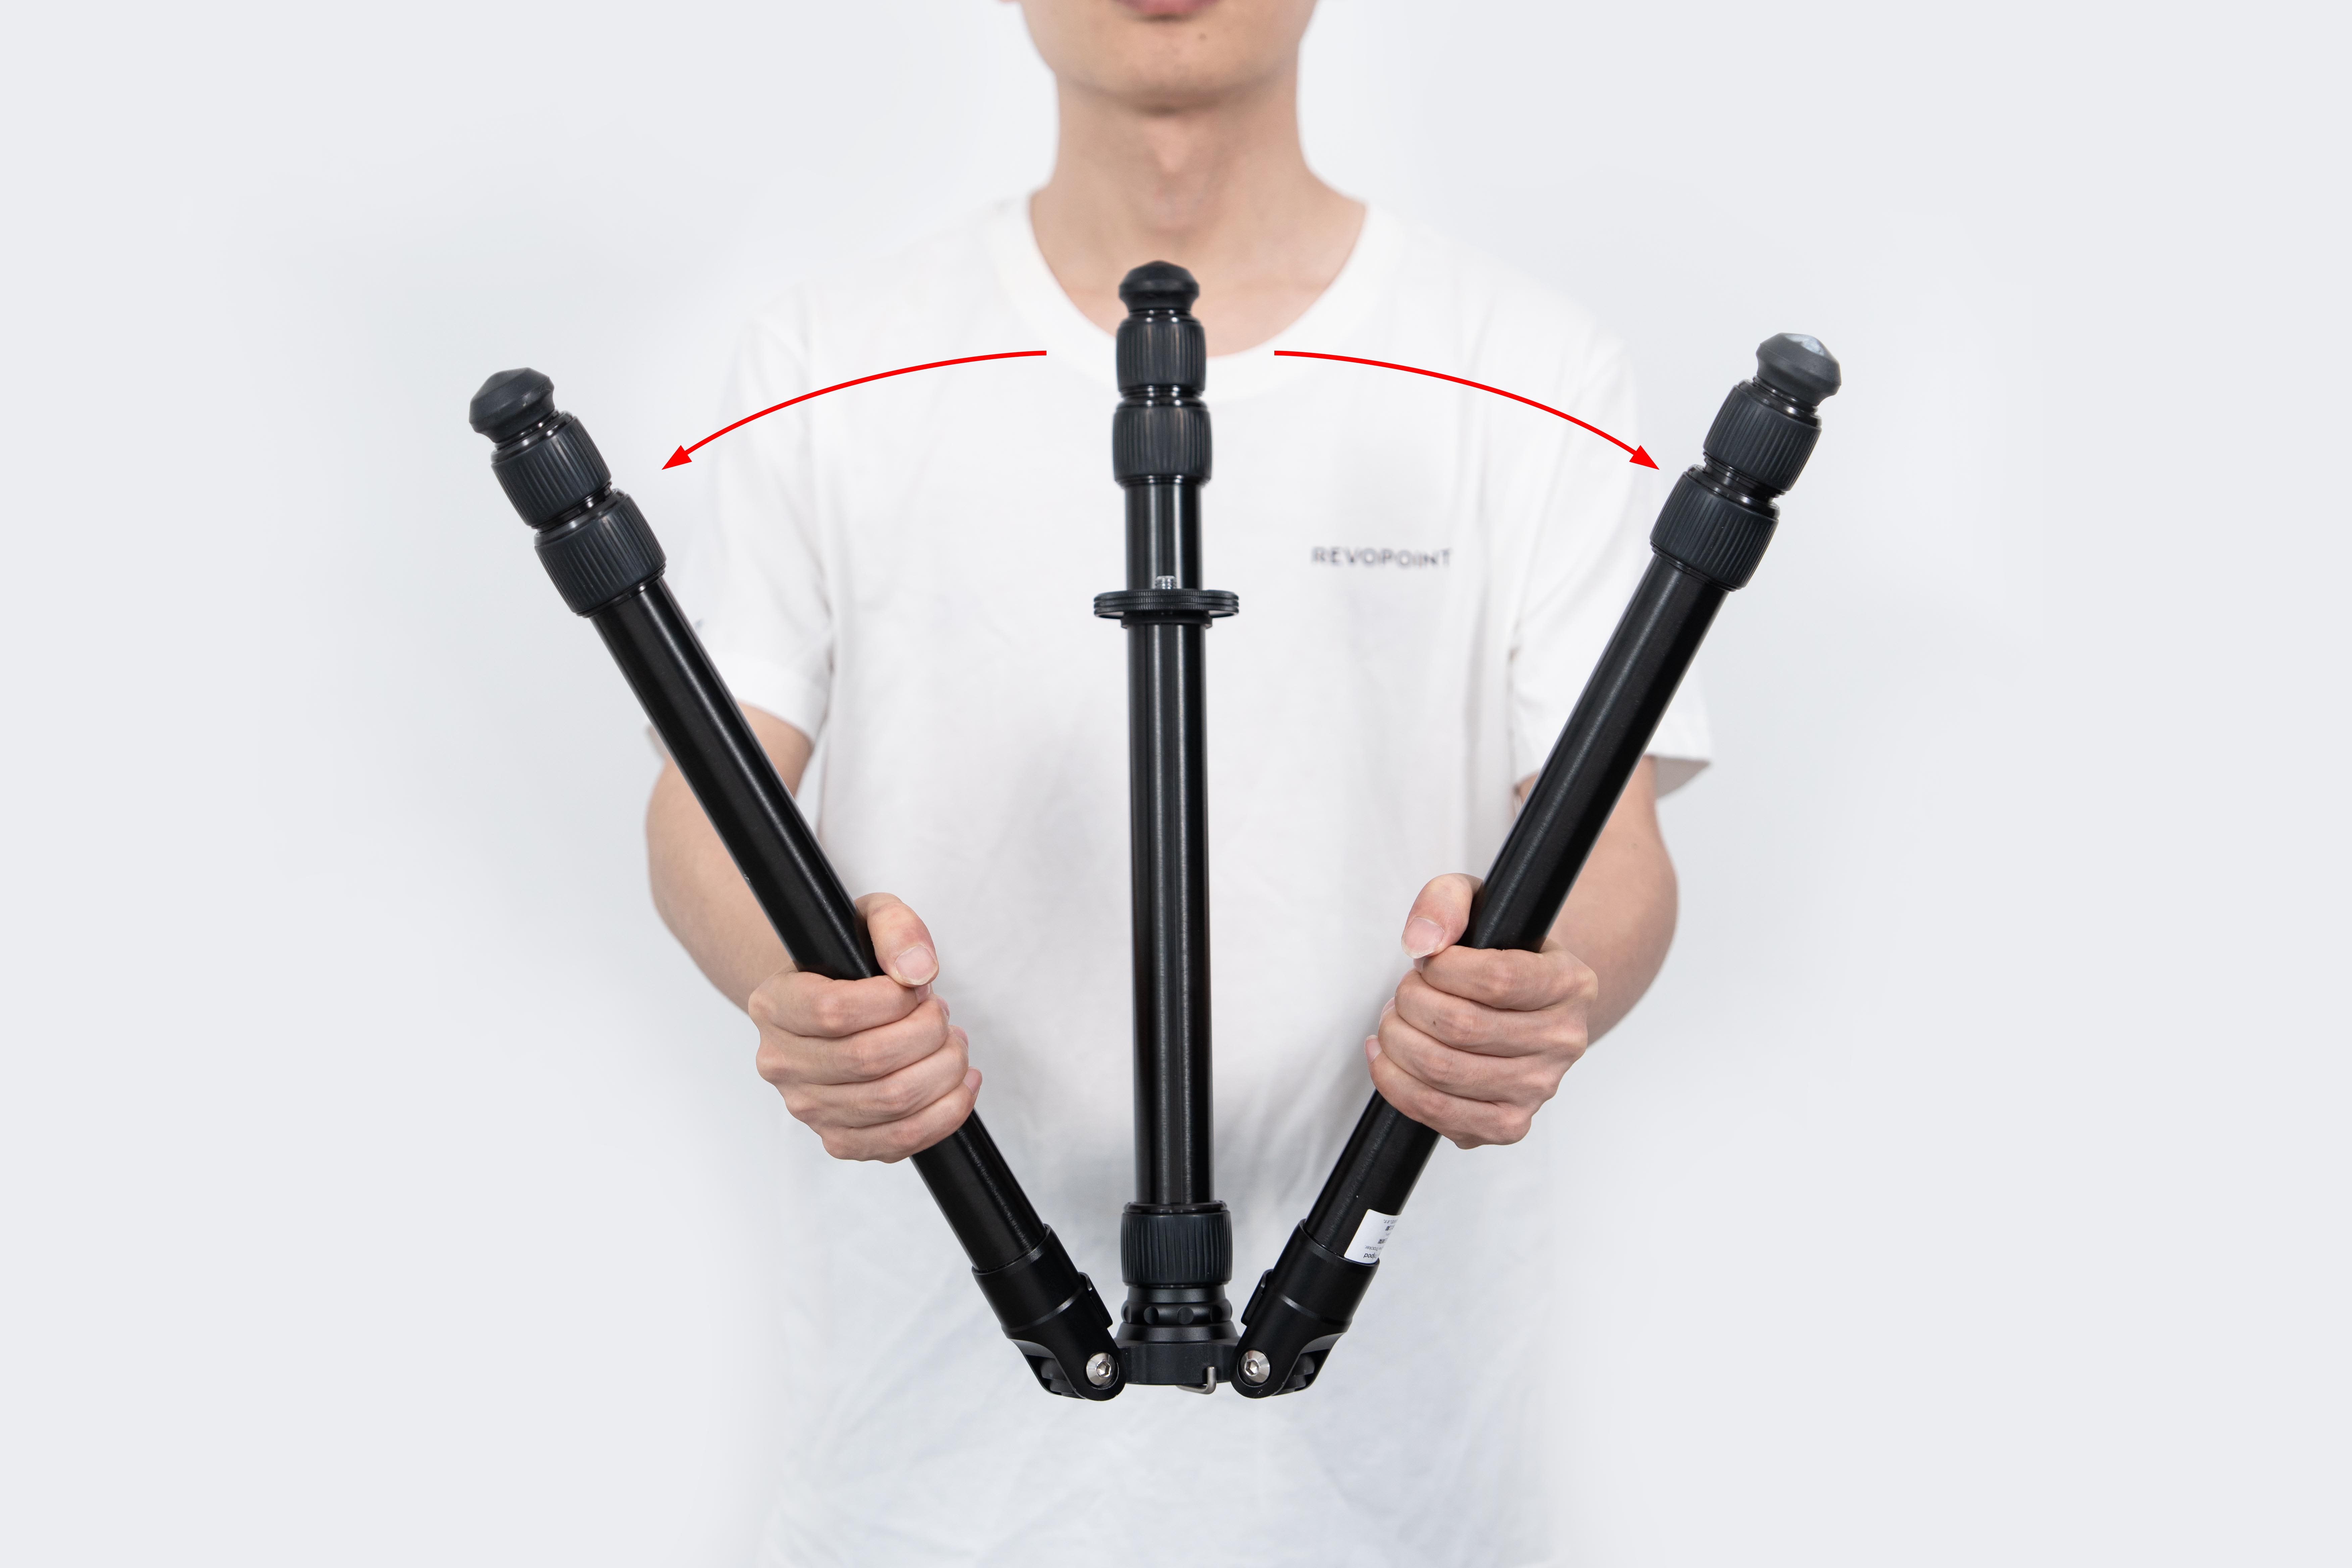
ステップ2: 三脚の脚をさらに開き、ロック⾓度まで調整してください。(カチッと⾳がしたらロック位置です。ロック位置は下⽅向へ3段階に調整できます。
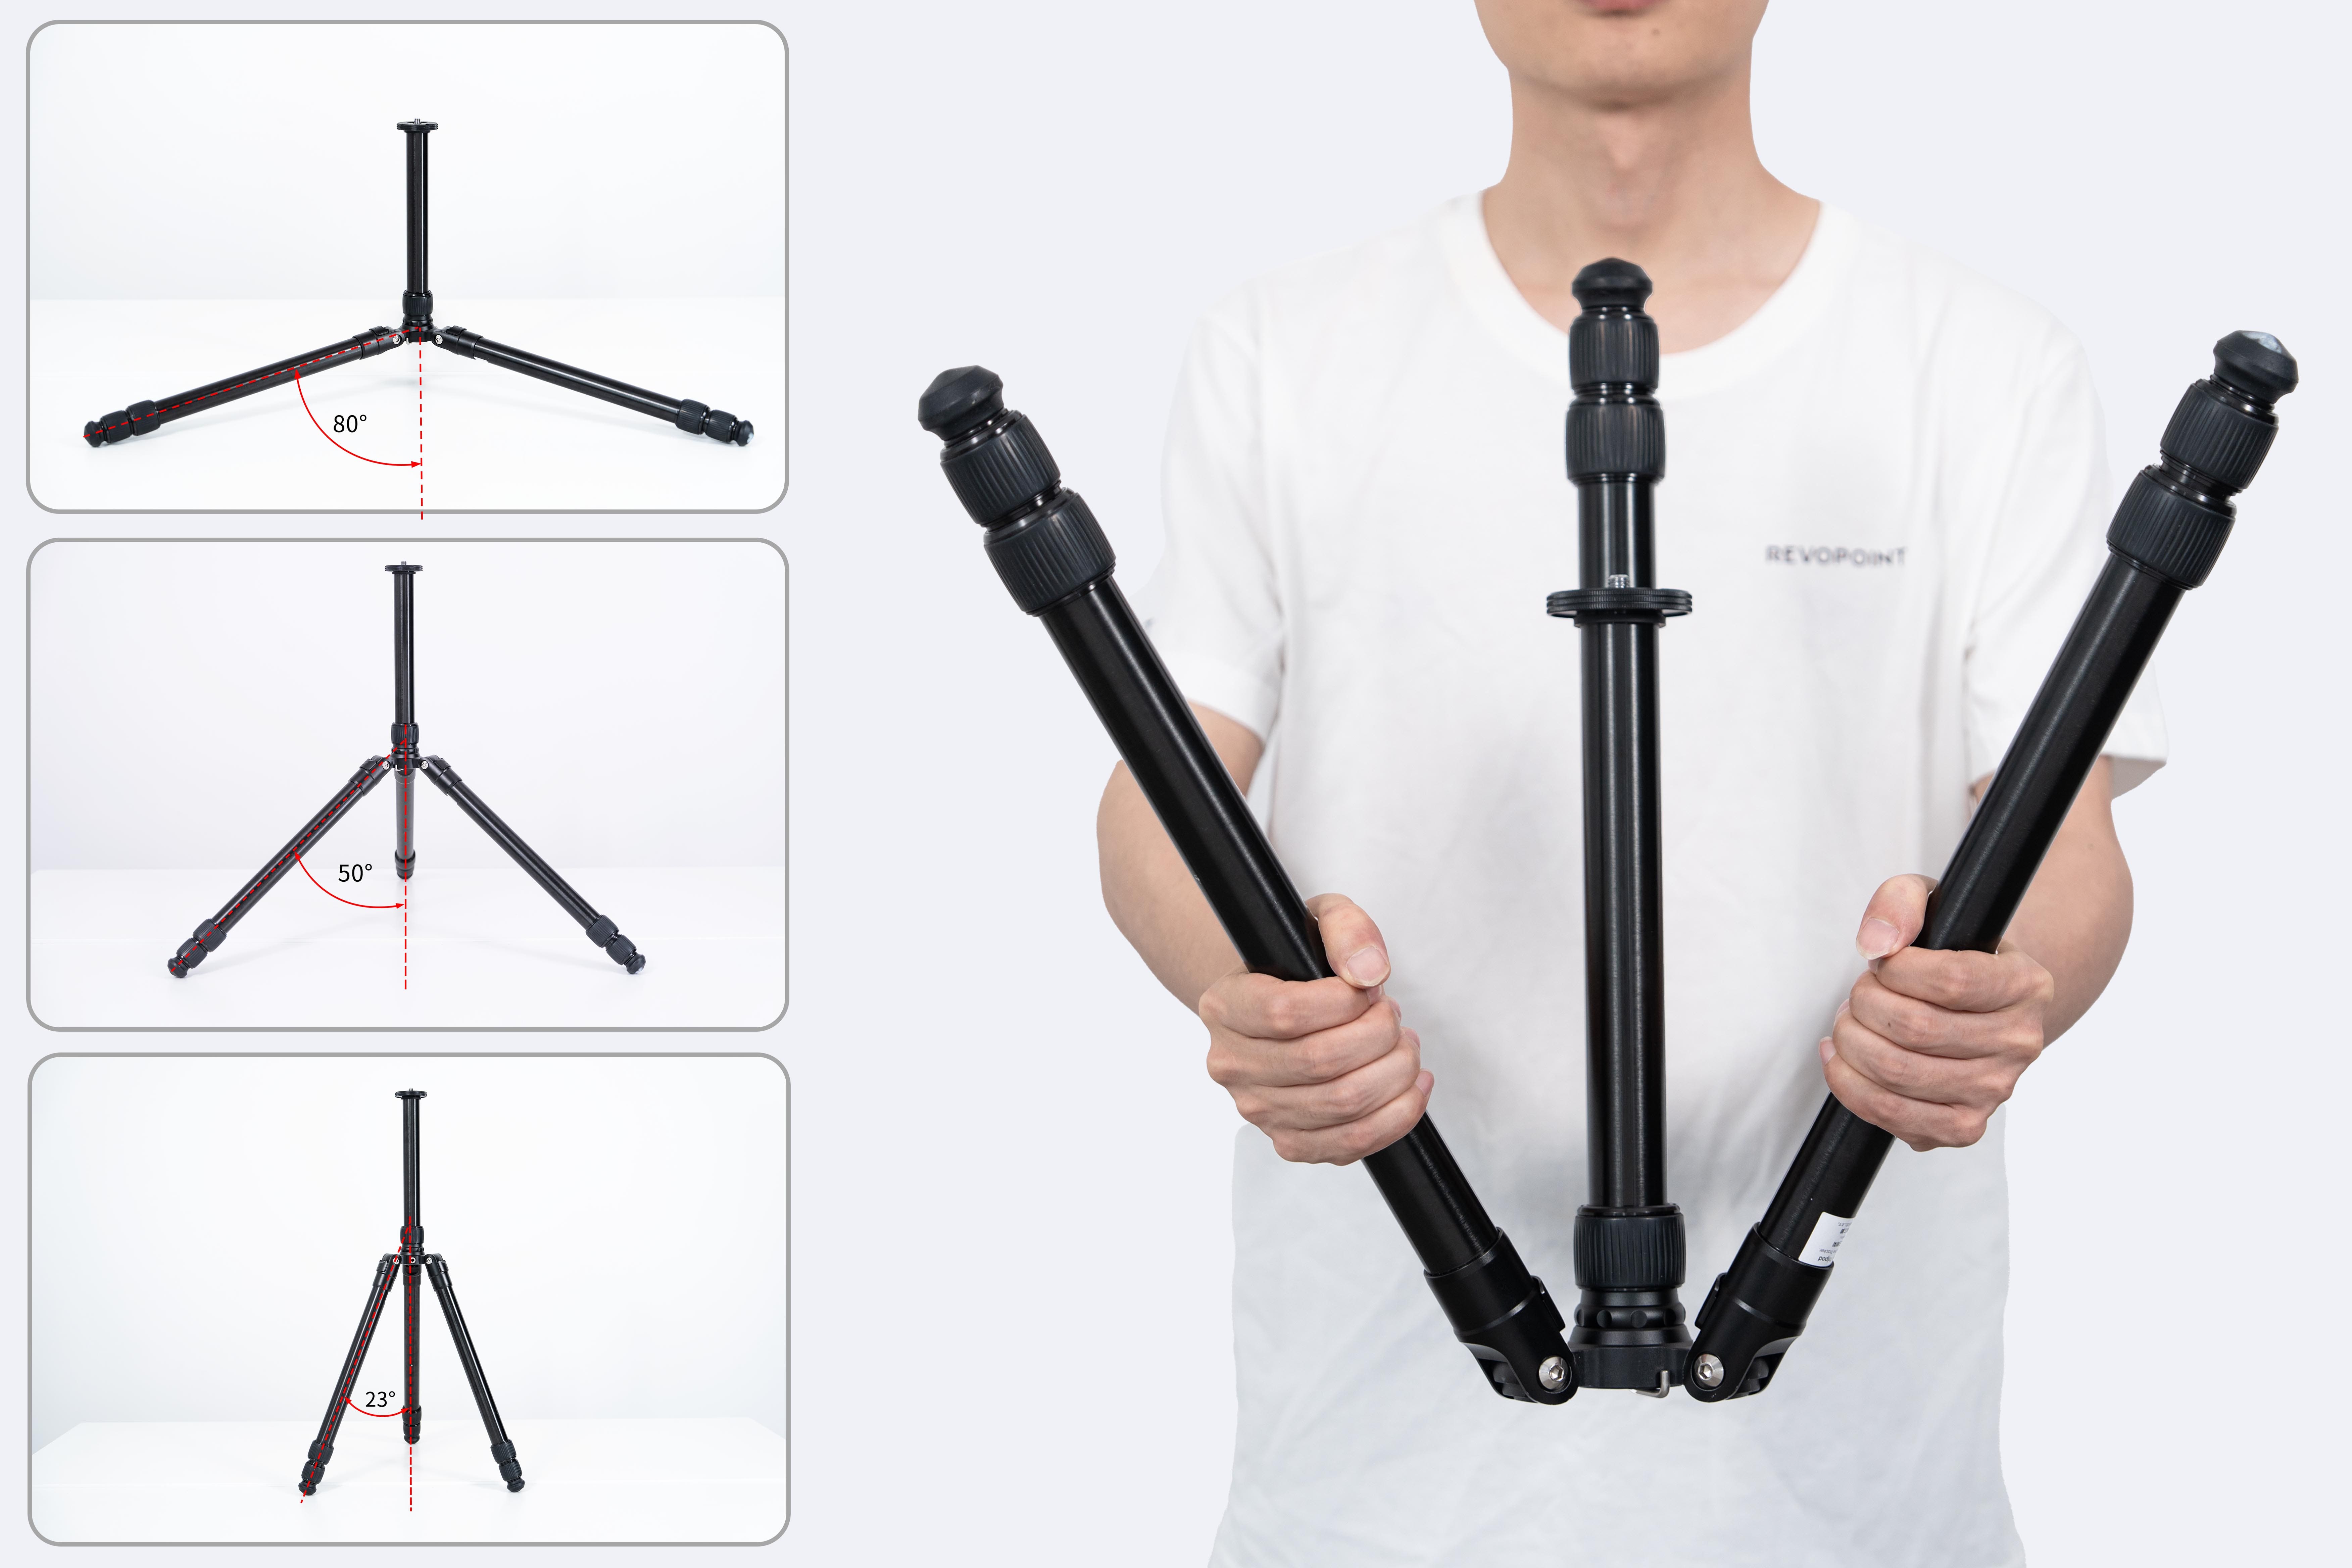
ステップ3: 図解を参考に、センターポールと脚の⻑さを調整し、三脚の⾼さを適切に設定してください。
ご注意:さらに脚を広げる必要がある場合は、動画の⼿順に従ってください。
2) Trackerの取付
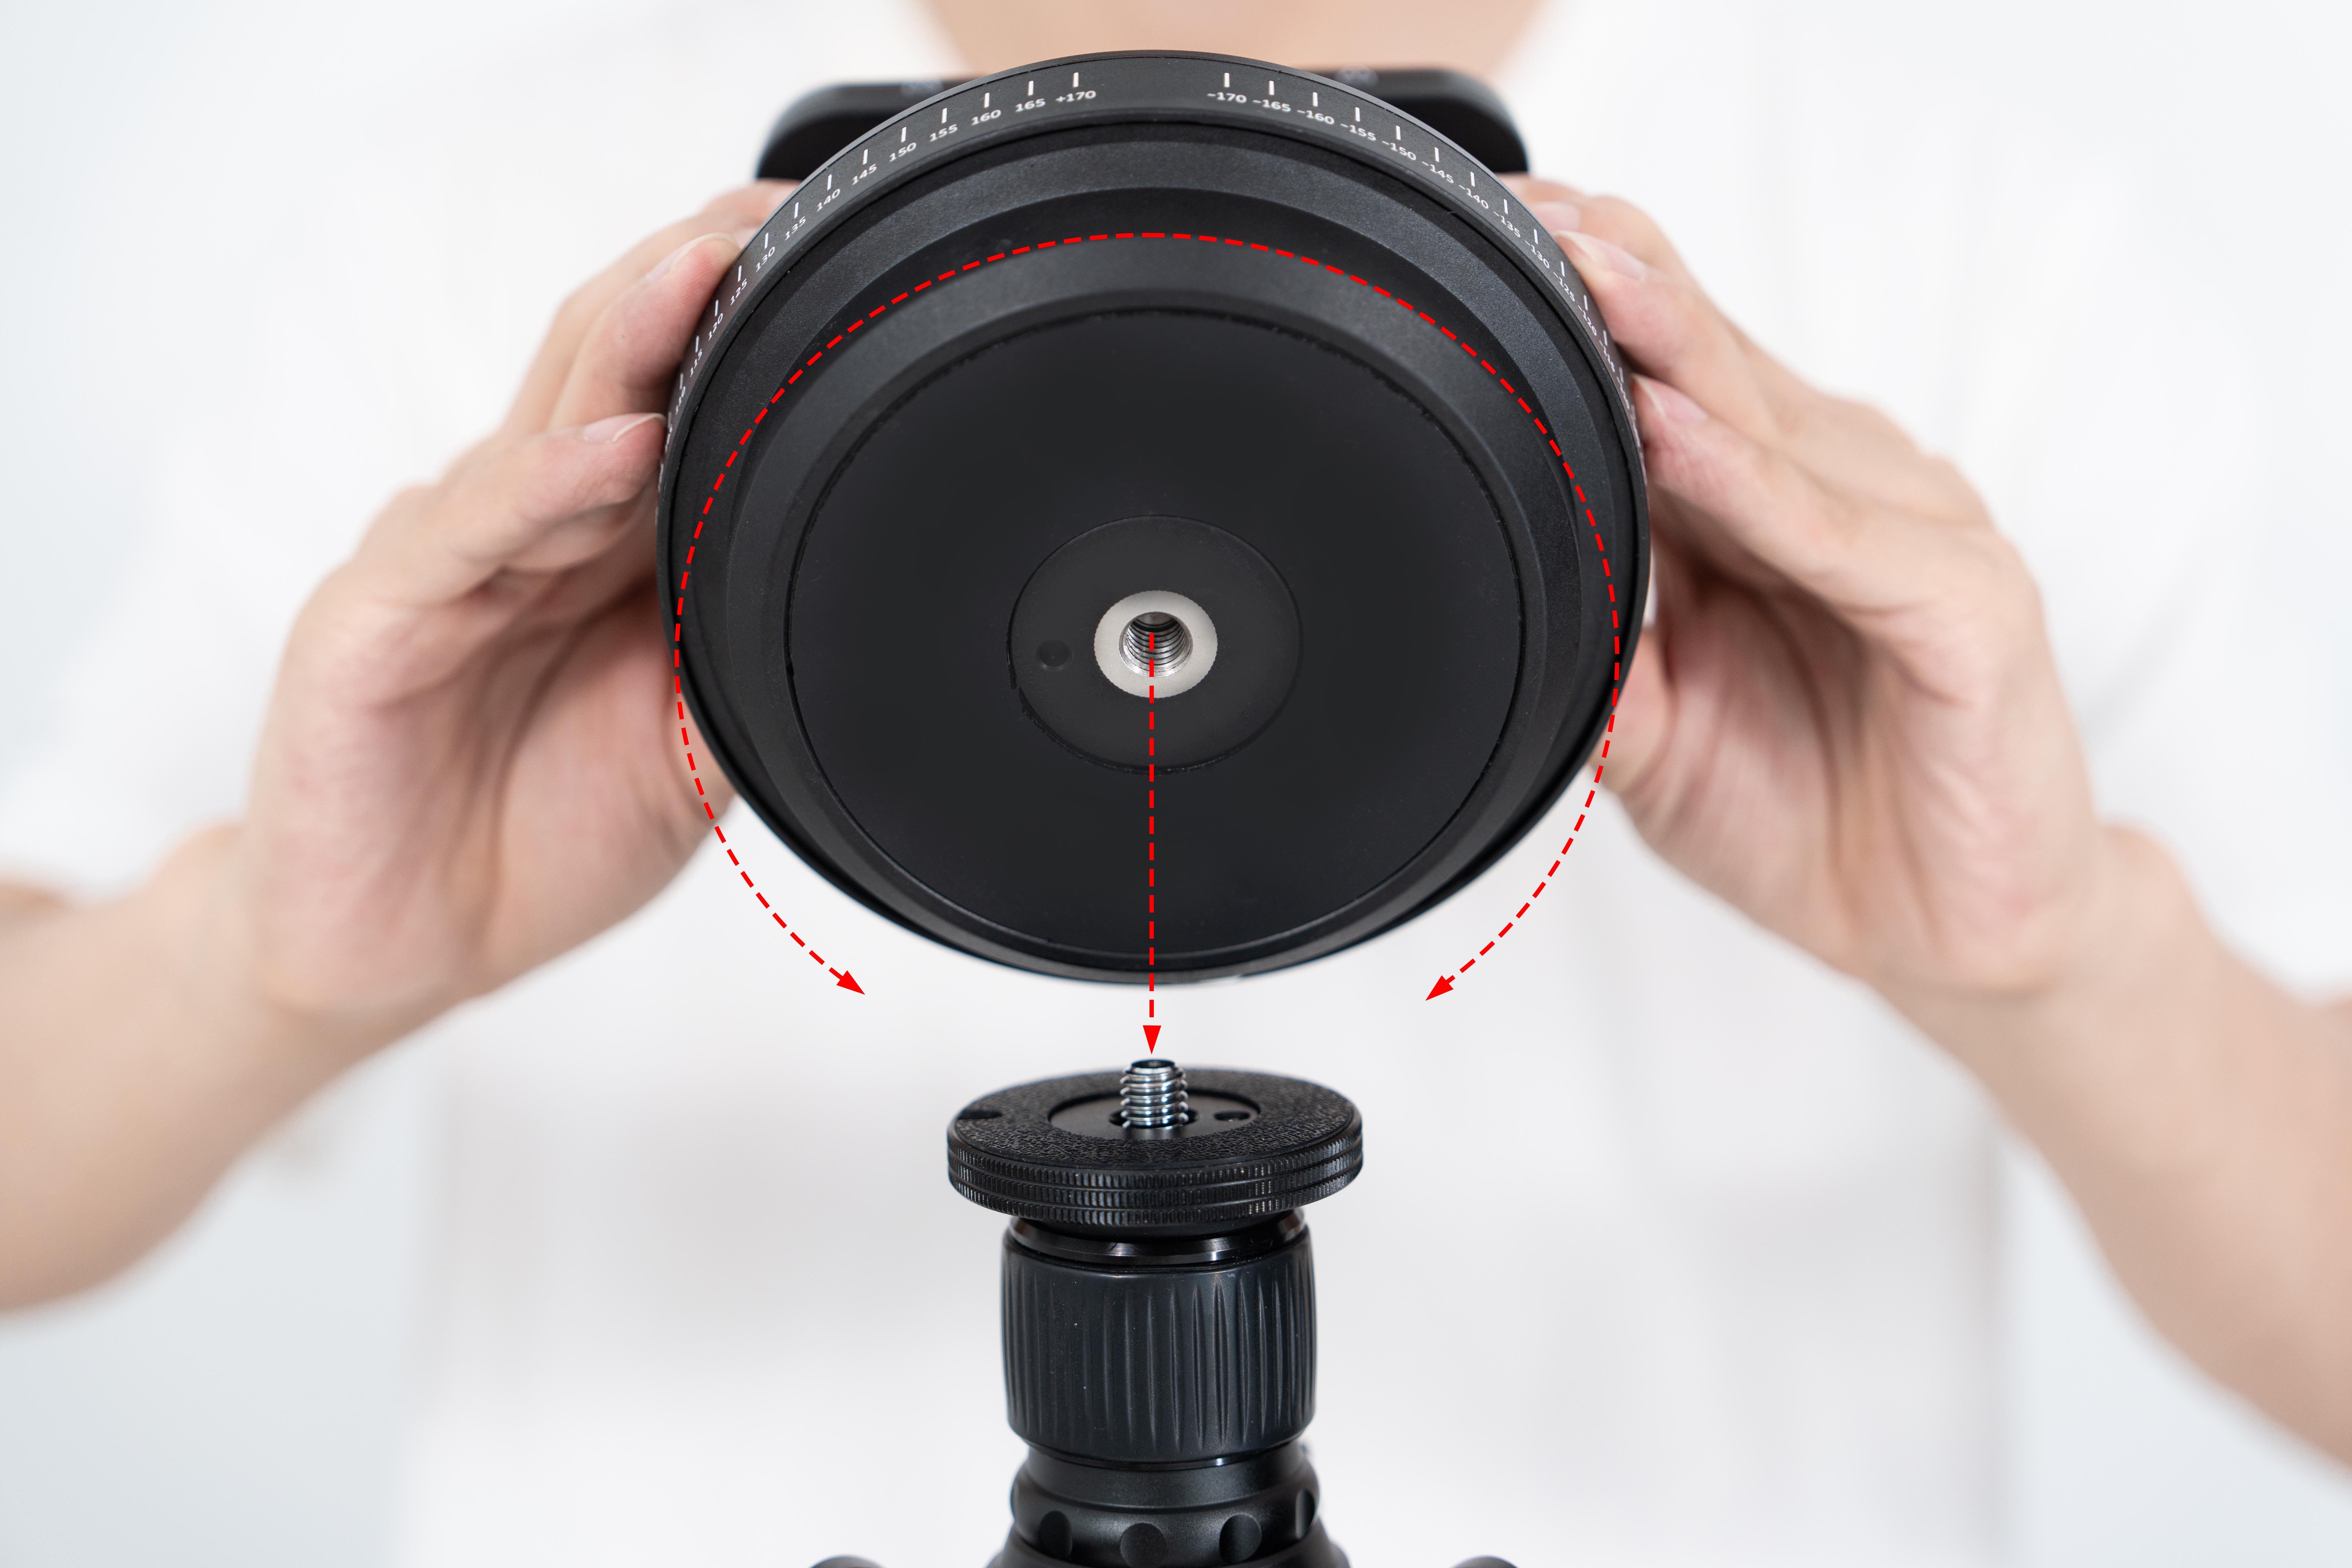
ステップ1: Trackerジンバルの底部ネジ⽳を三脚上部のネジに合わせ、ネジが完全に締まるまでジンバルを回して取り付けます。
ステップ2: Trackerの底⾯にあるクイックリリースプレートを、クイックリリースクランプ の溝に⽔平にスライドさせて挿⼊し、白いラインの位置を合わせ、ロッキングノブを時計回りに回して固定してください。
3) Trackerの接続
ステップ1: 電源アダプターのDC端⼦をTracker背⾯の「12V DC」ポートに接続し、AC端⼦を電源コンセントに接続します。
端子.png)
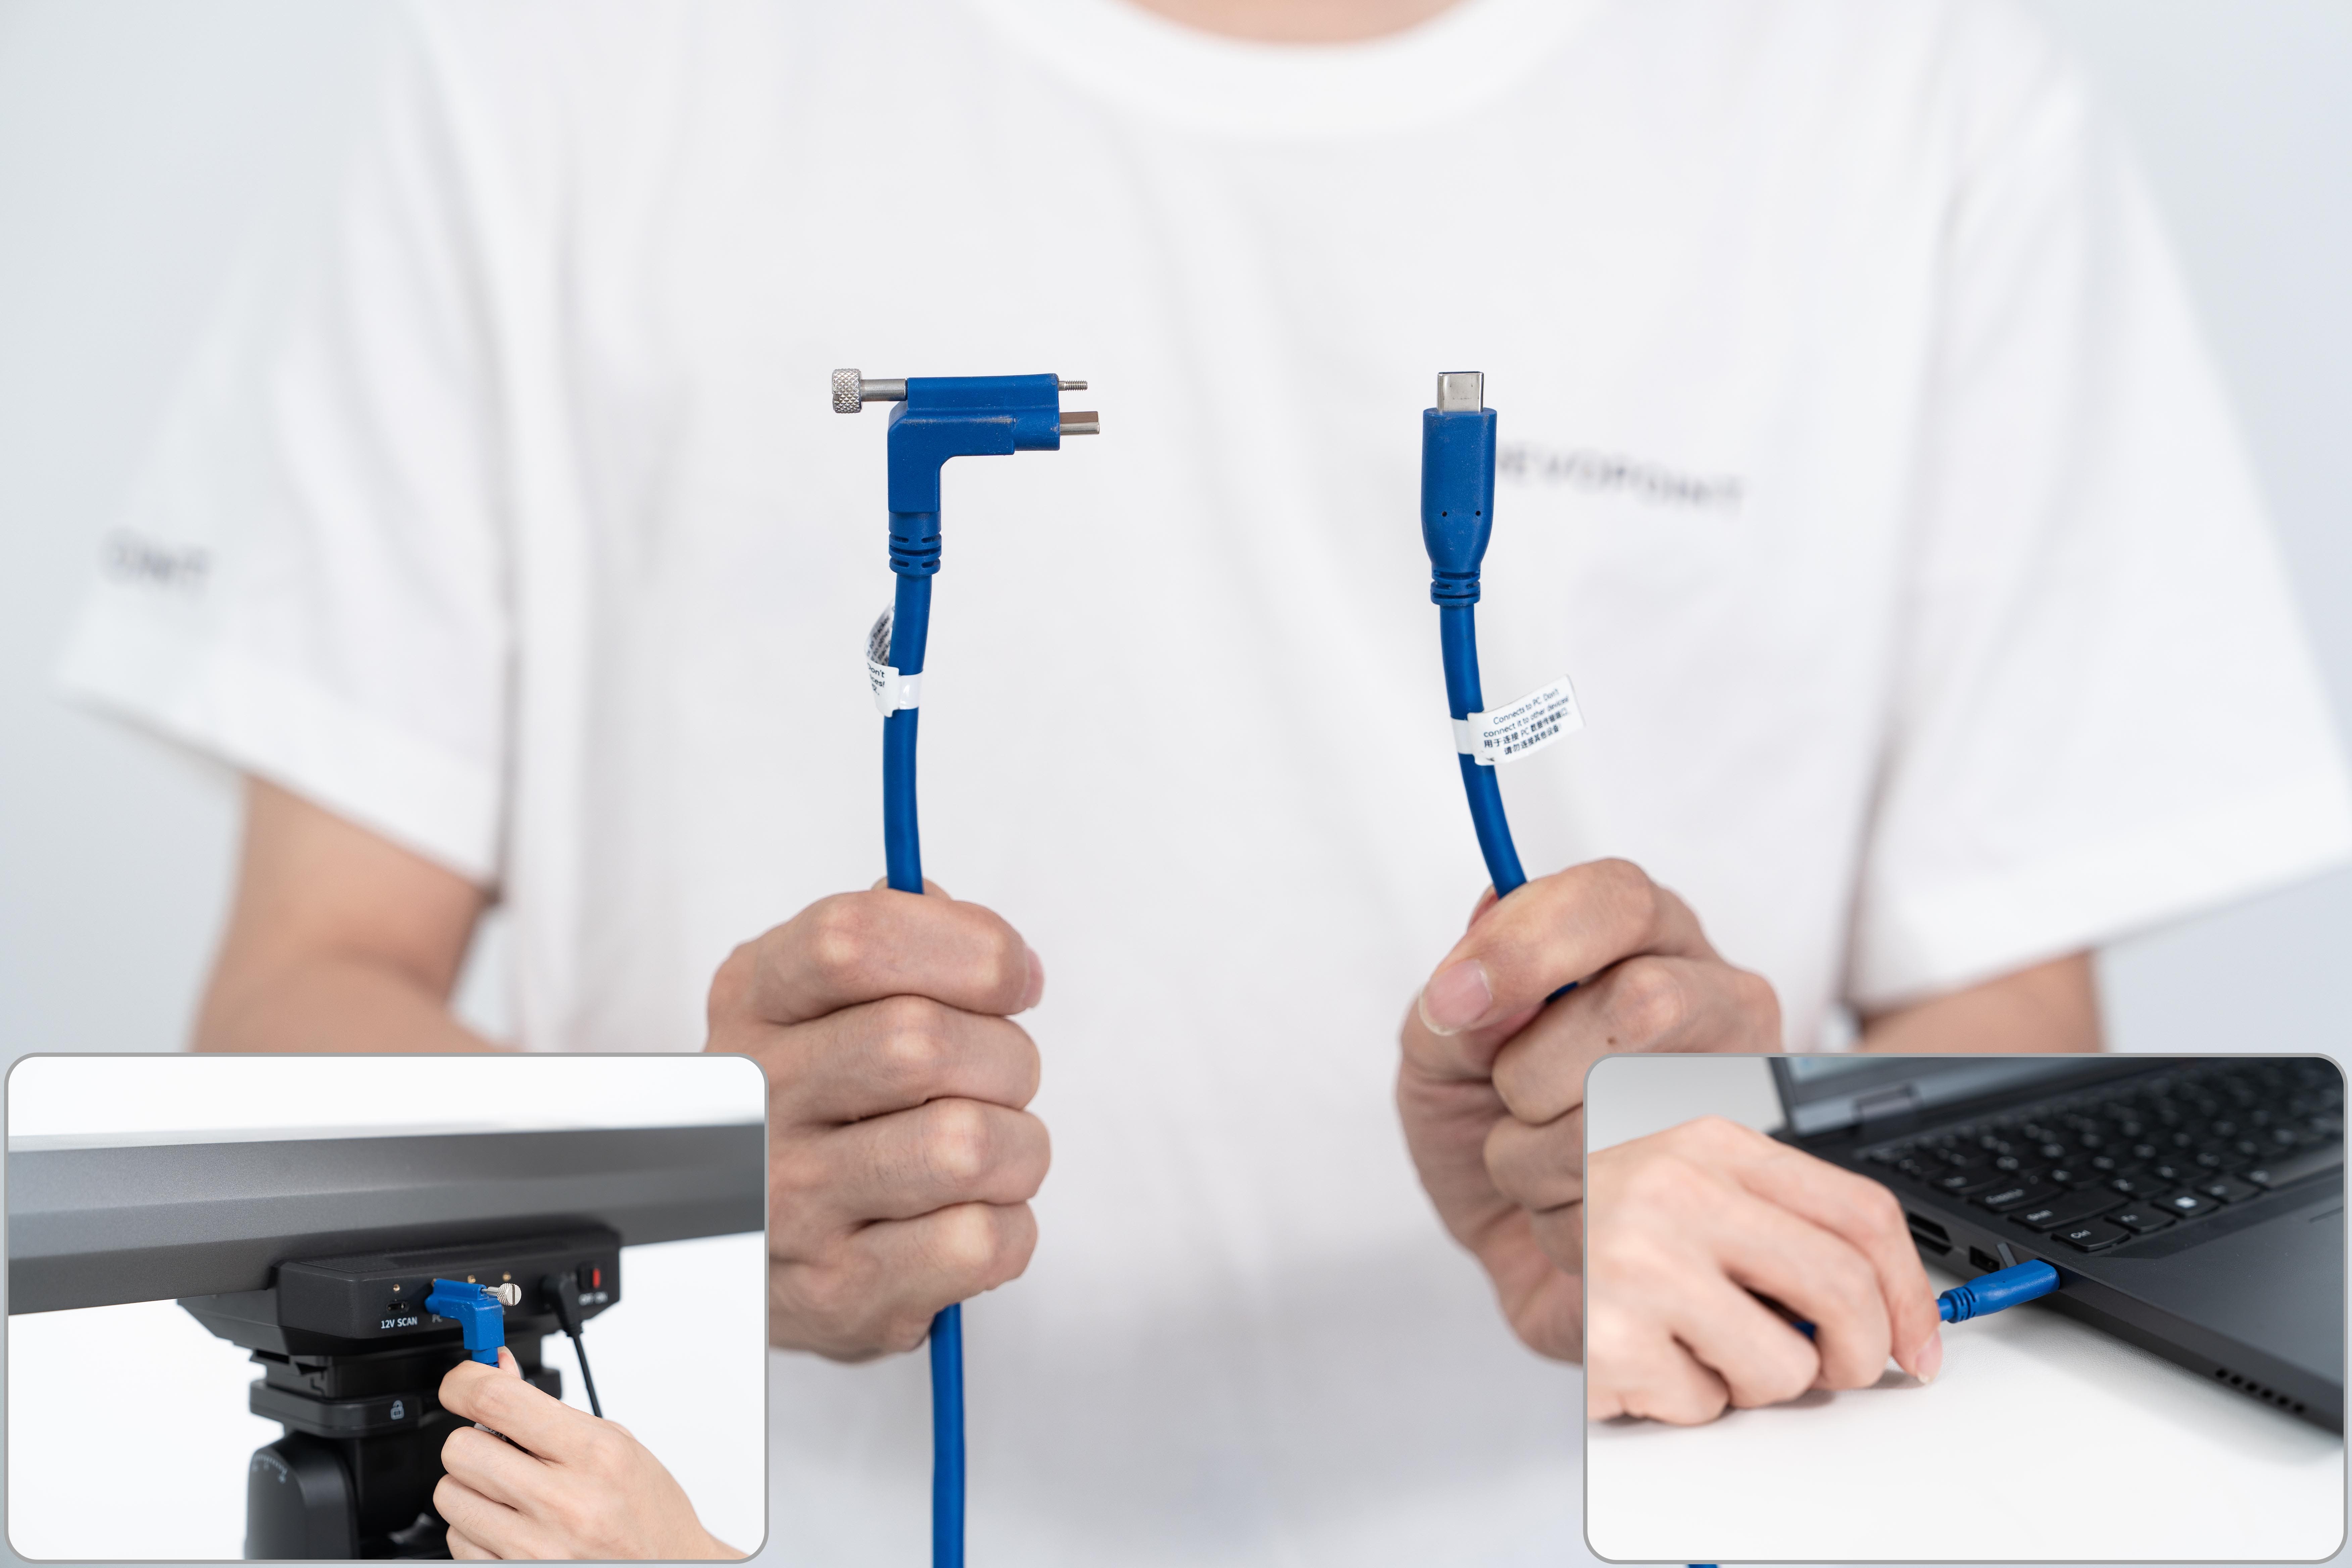
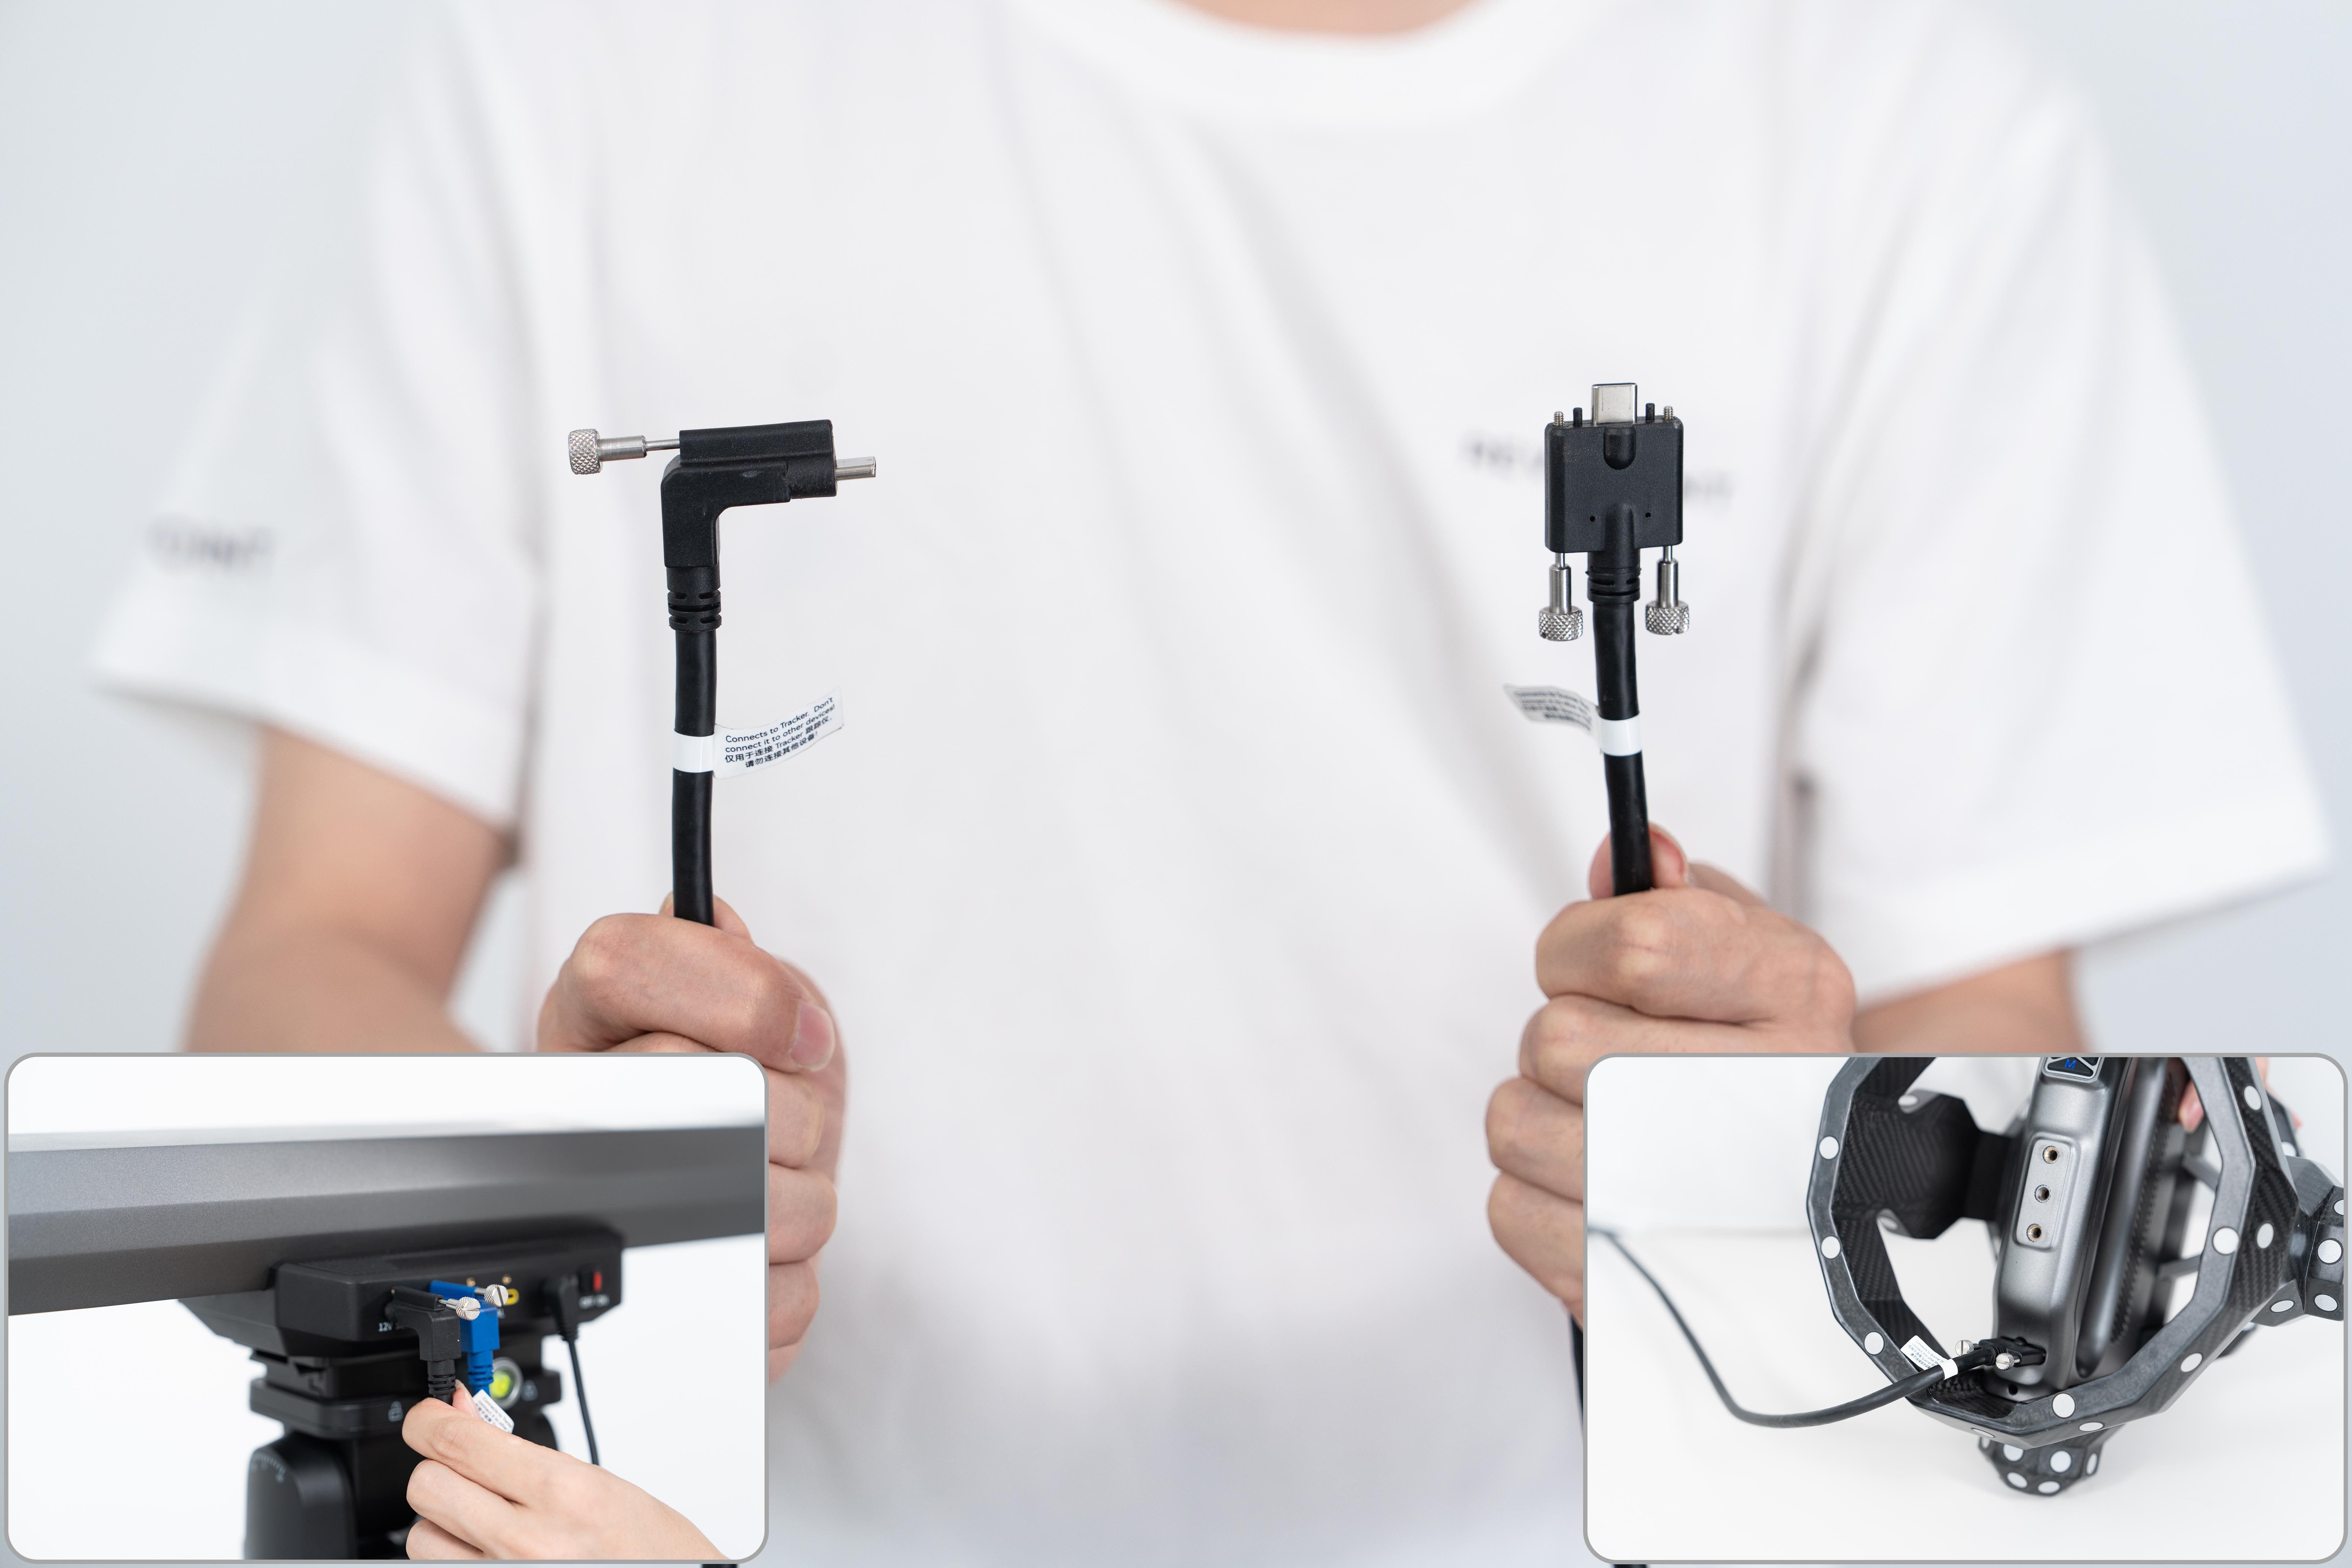
ステップ2: PCケーブルのL字型端⼦をTracker 背⾯の「PC」ポートに接続し、ネジでしっかり固定してください。ストレート型端⼦をPCのUSB Type-Cポートに接続します。
4) Scannerの接続
ScannerケーブルのL字型端⼦をTracker背⾯の「12V SCANNER」ポートに接続し、ネジでしっかり固定してください。ストレート型端⼦をScannerのUSB Type-Cポートに接続し、ネジでしっかり固定してください。
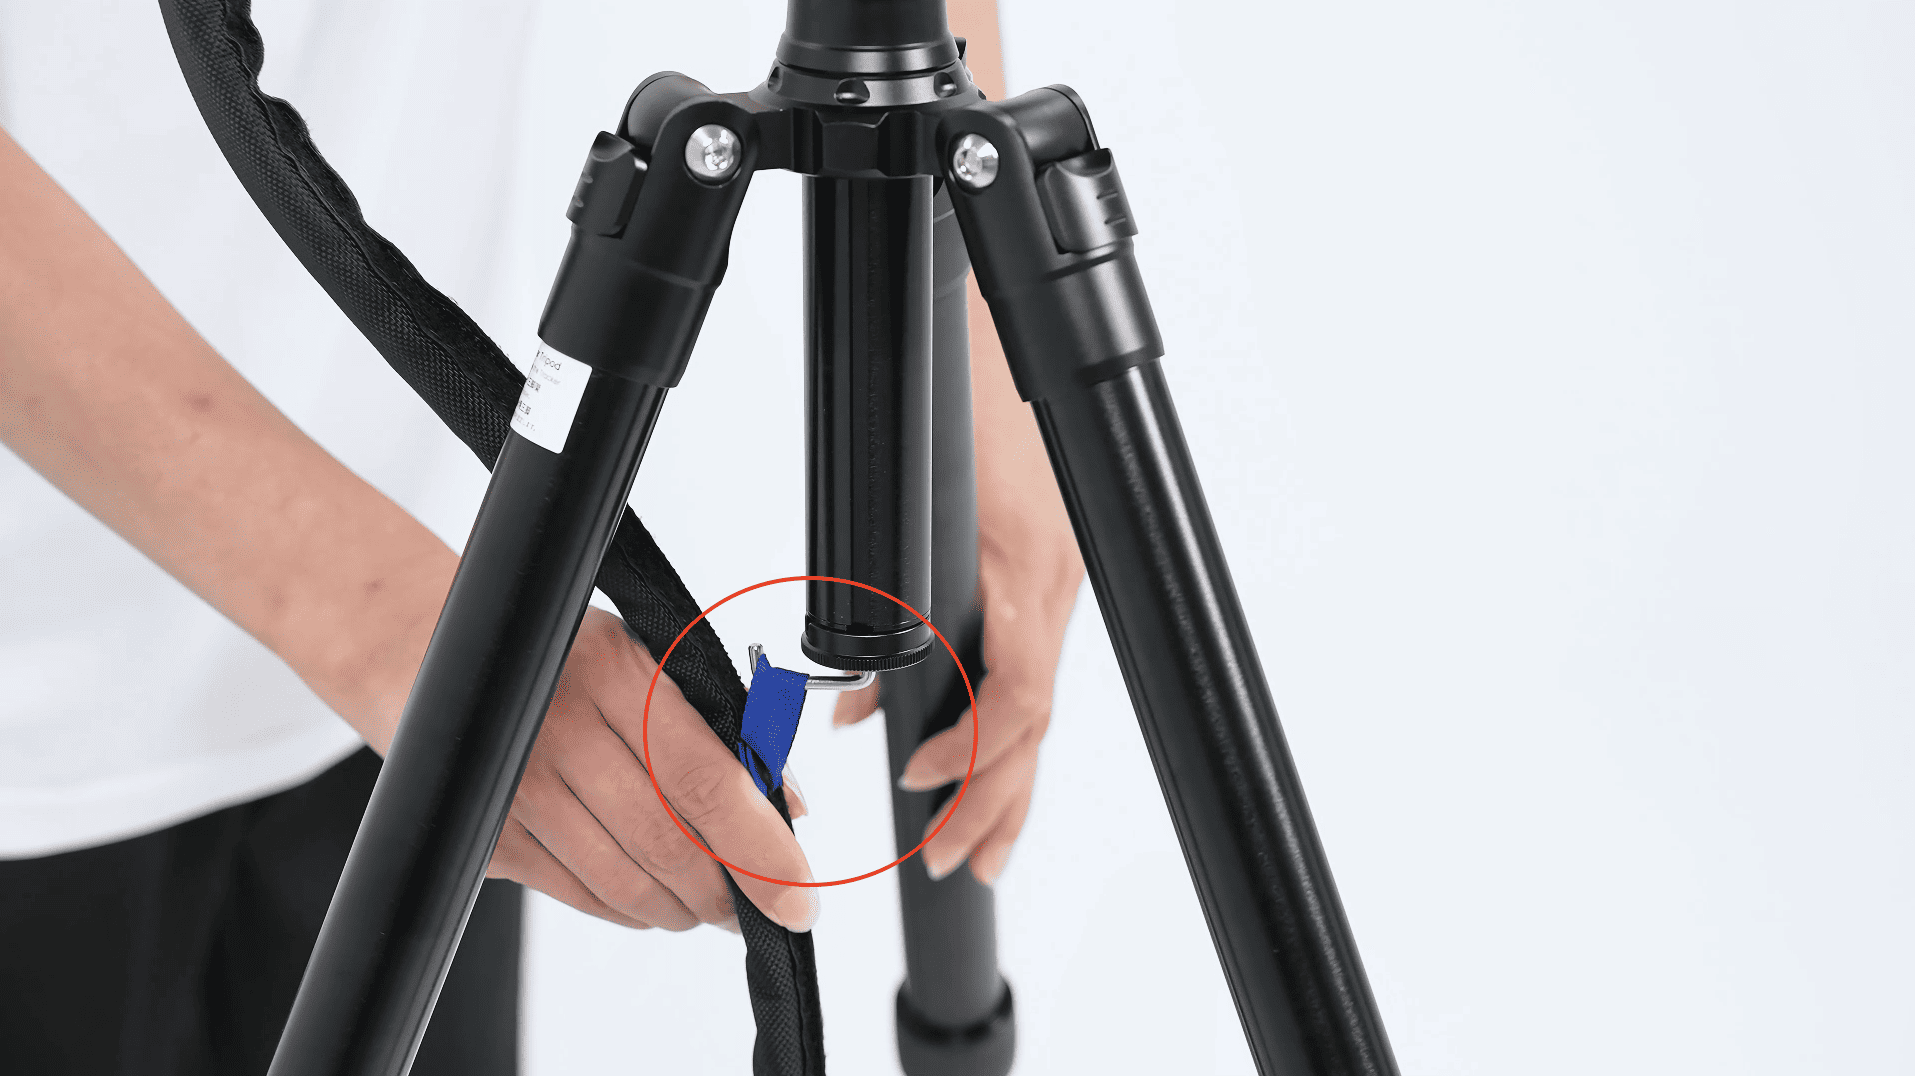
ケーブルスリーブの吊り下げ⽤ループを、Tracker三脚のセンターポール下部にあるフックに取り付けてください。
5) Trackitの電源を⼊れる
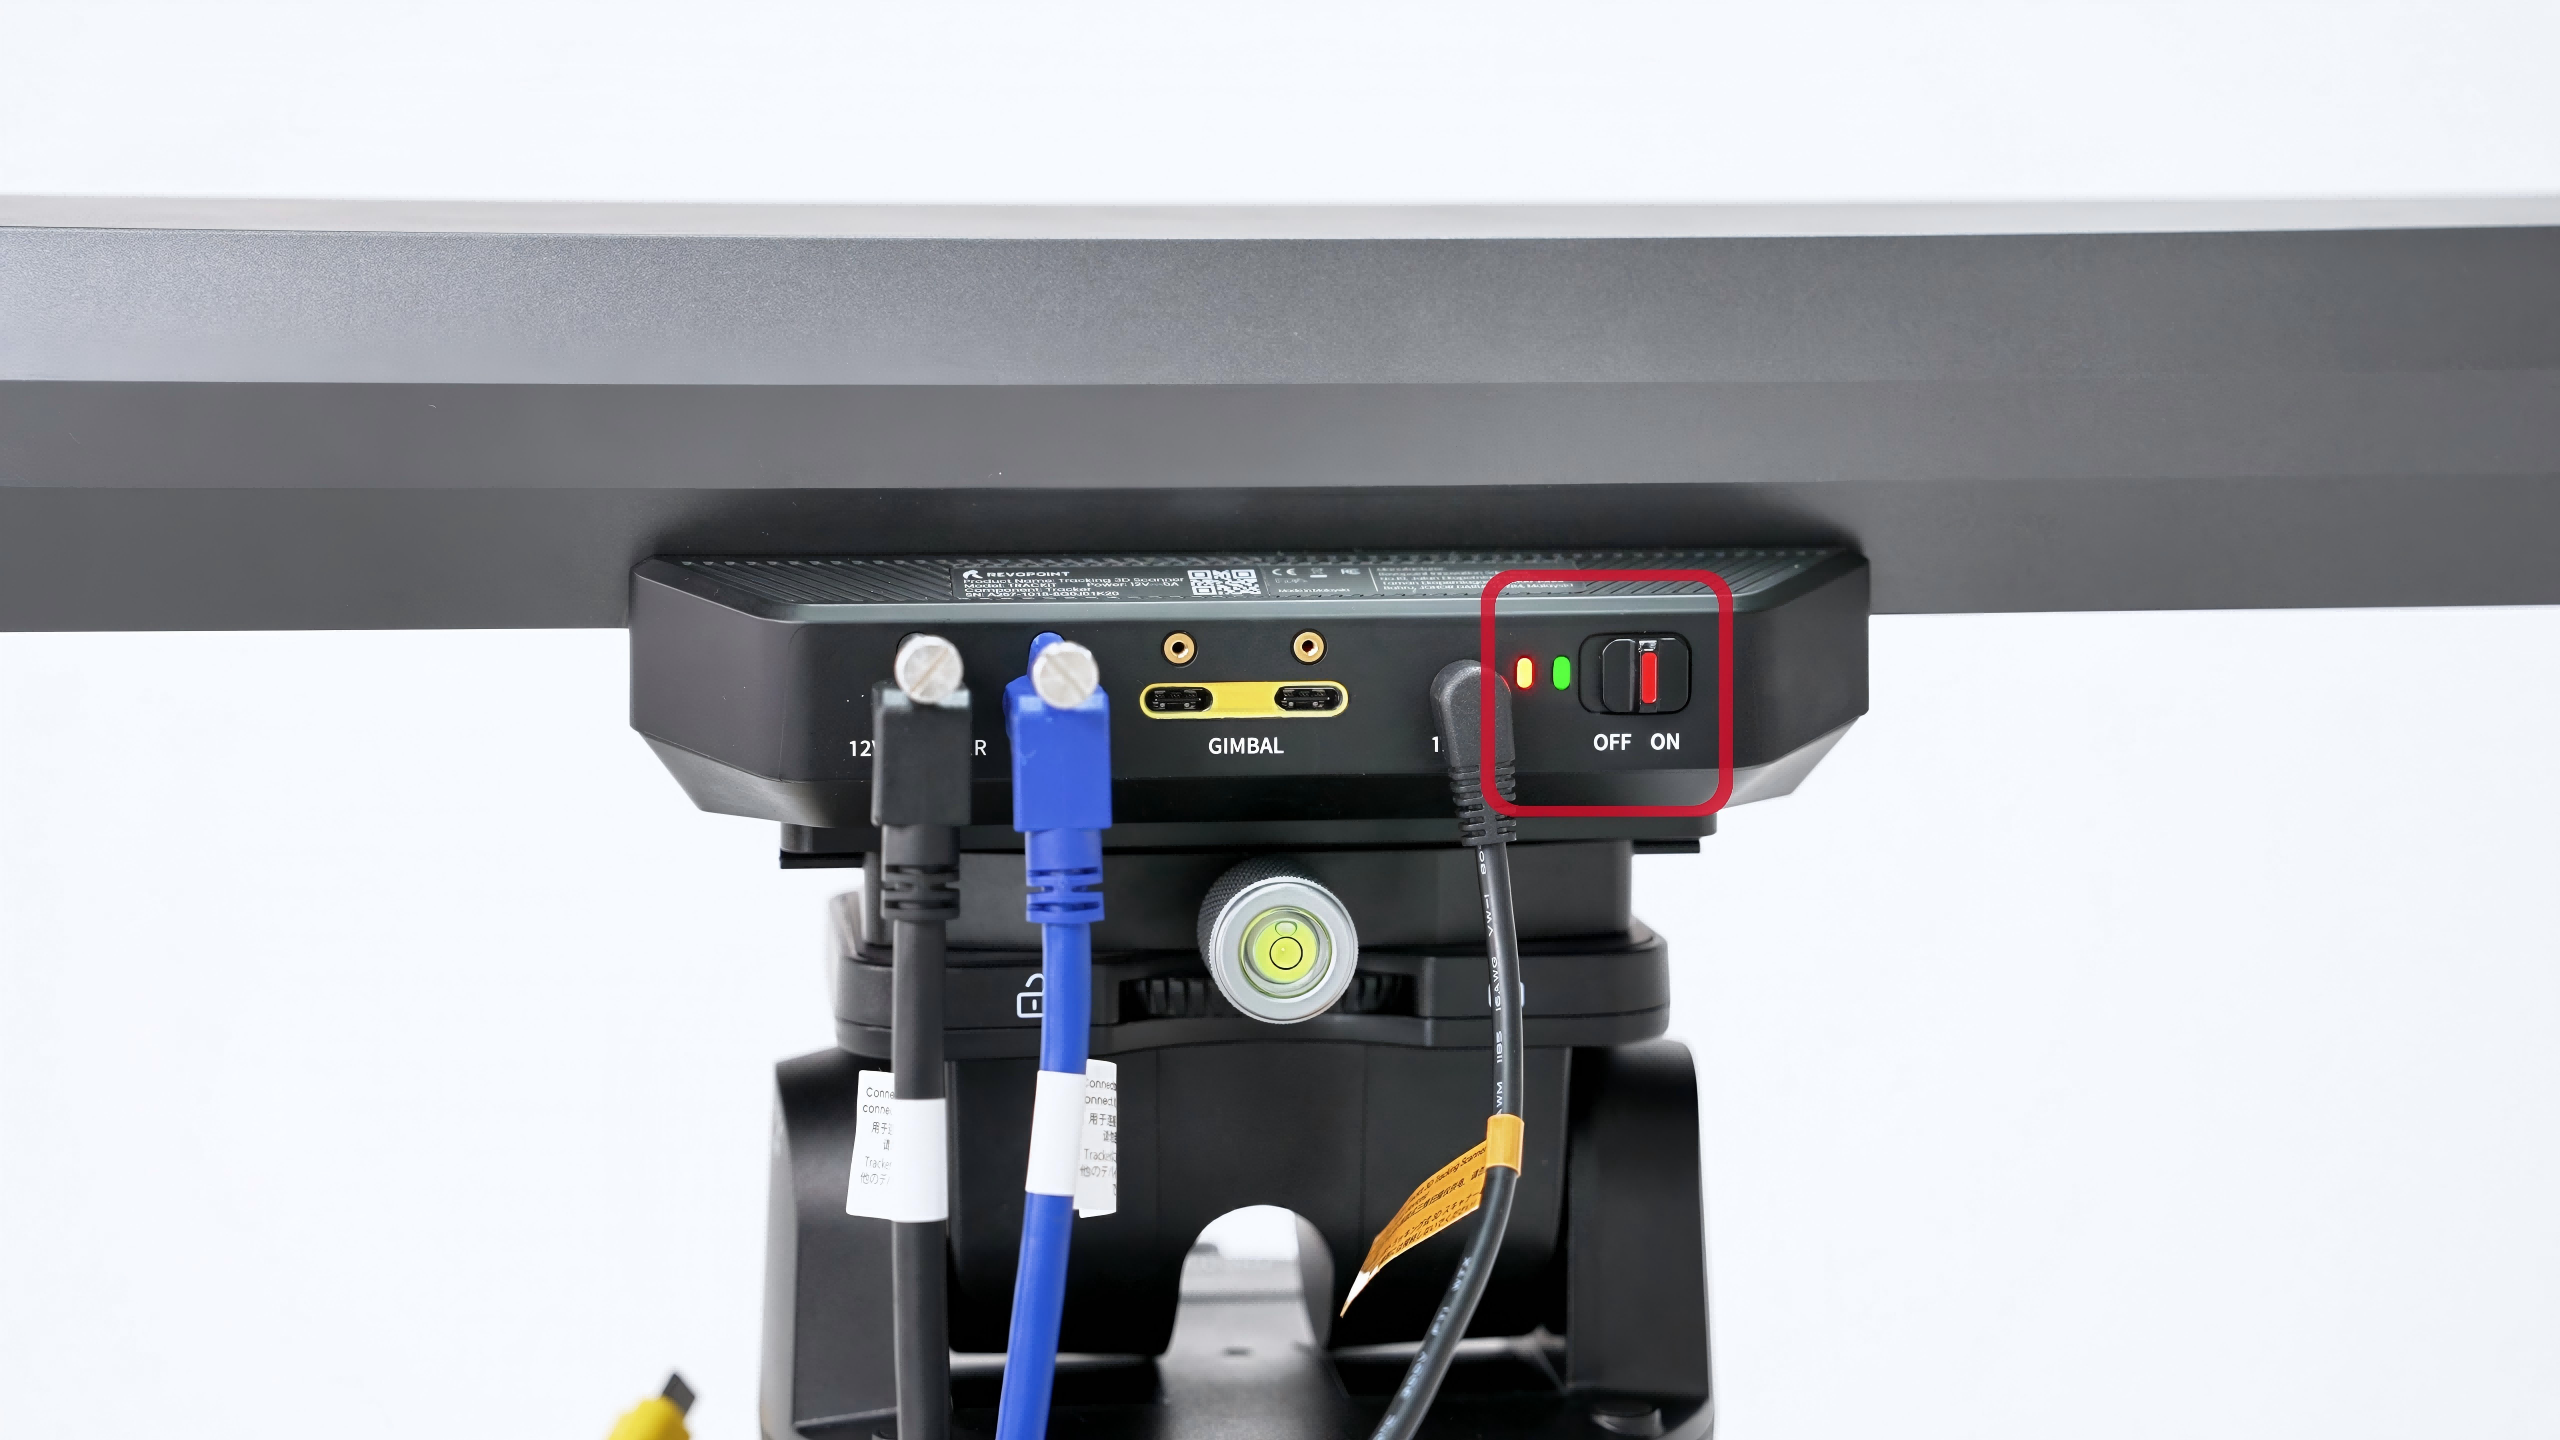
Tracker背⾯のスイッチをオンにして電源を⼊れます。電源インジケーターが緑⾊に点灯し、ソフトウェアの画⾯にTrackerとScannerが接続済みと表⽰されたら、接続は正常に完了しています。
ご注意:電源スイッチのないTrackerは、電源に接続すると自動的に起動します。右側のインジケーターランプが緑色に点灯し、ソフトウェア上にデバイスが接続済みと表示されたら、接続完了です。
6) キャリブレーションプログラムを起動する
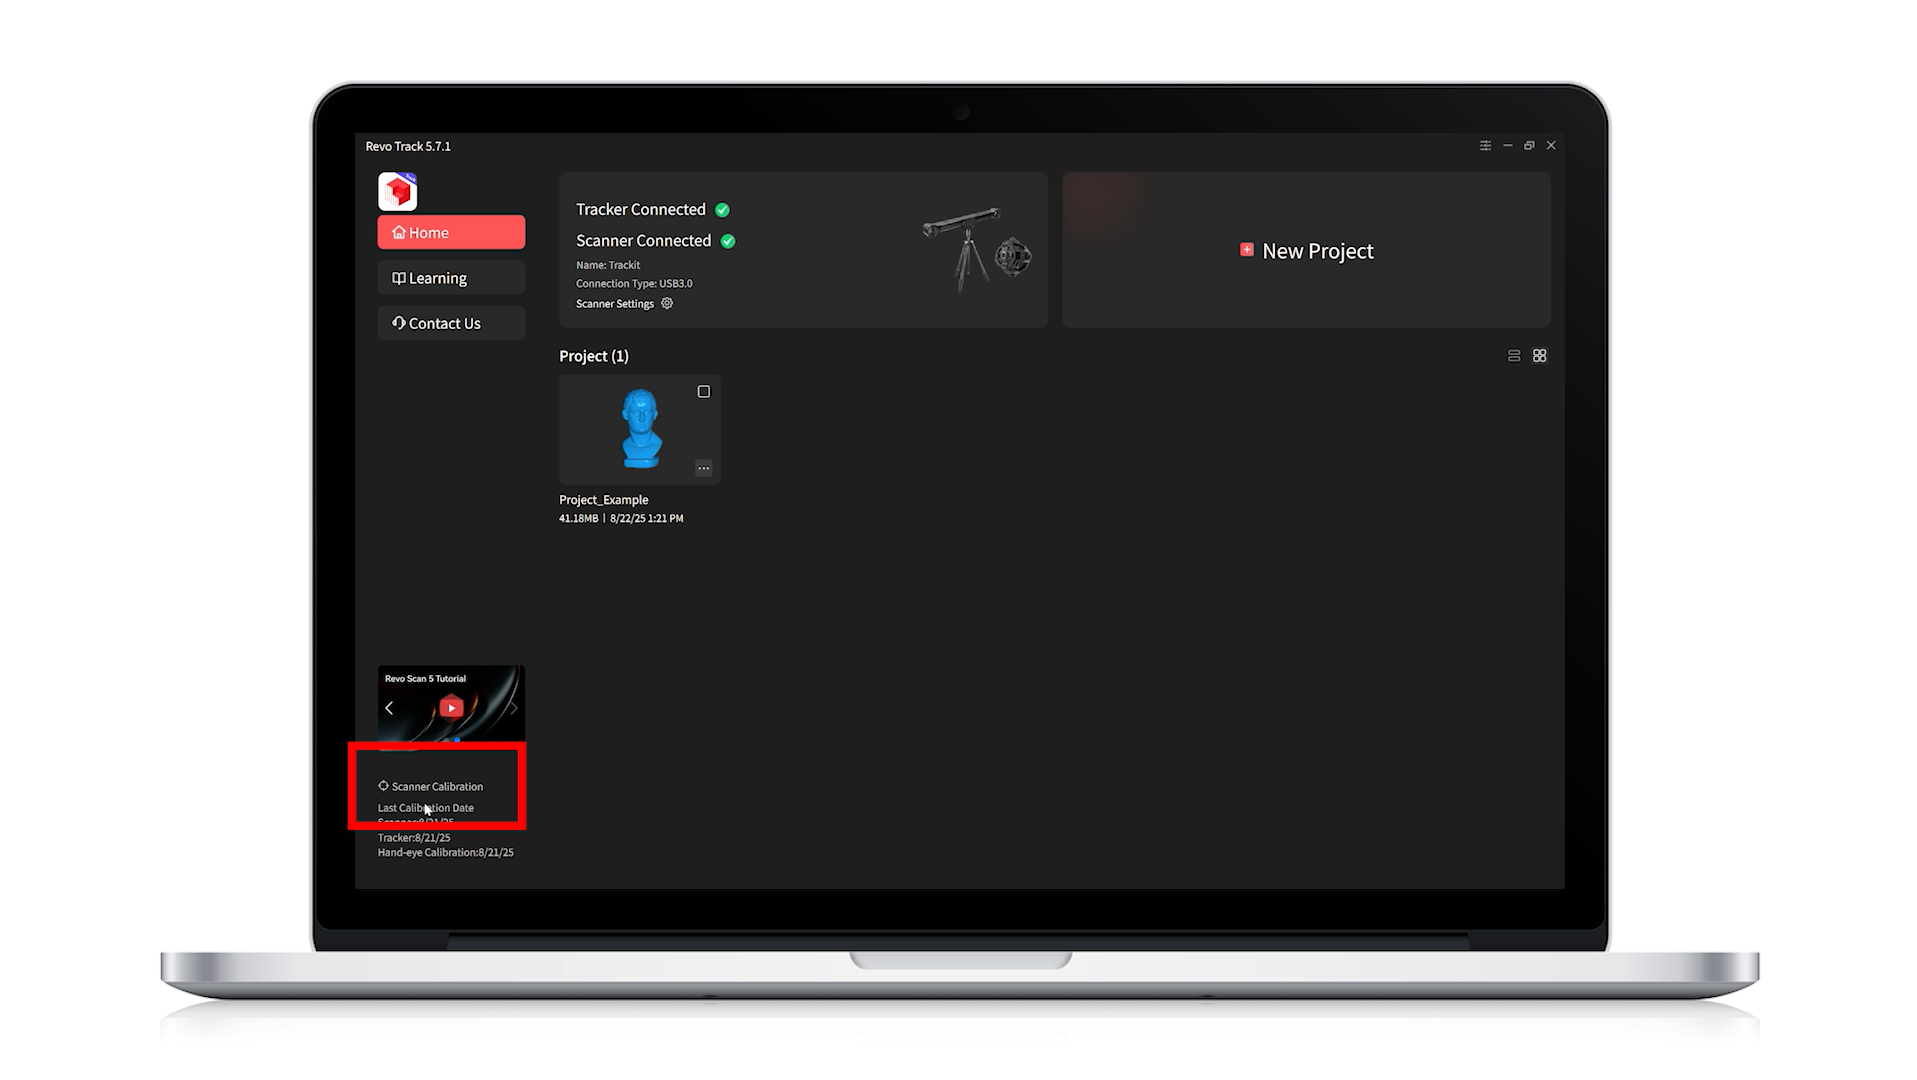
ソフトウェアを起動し、画面左下にある「スキャナーの校正」をクリックして、キャリブレーションプログラムを起動します。
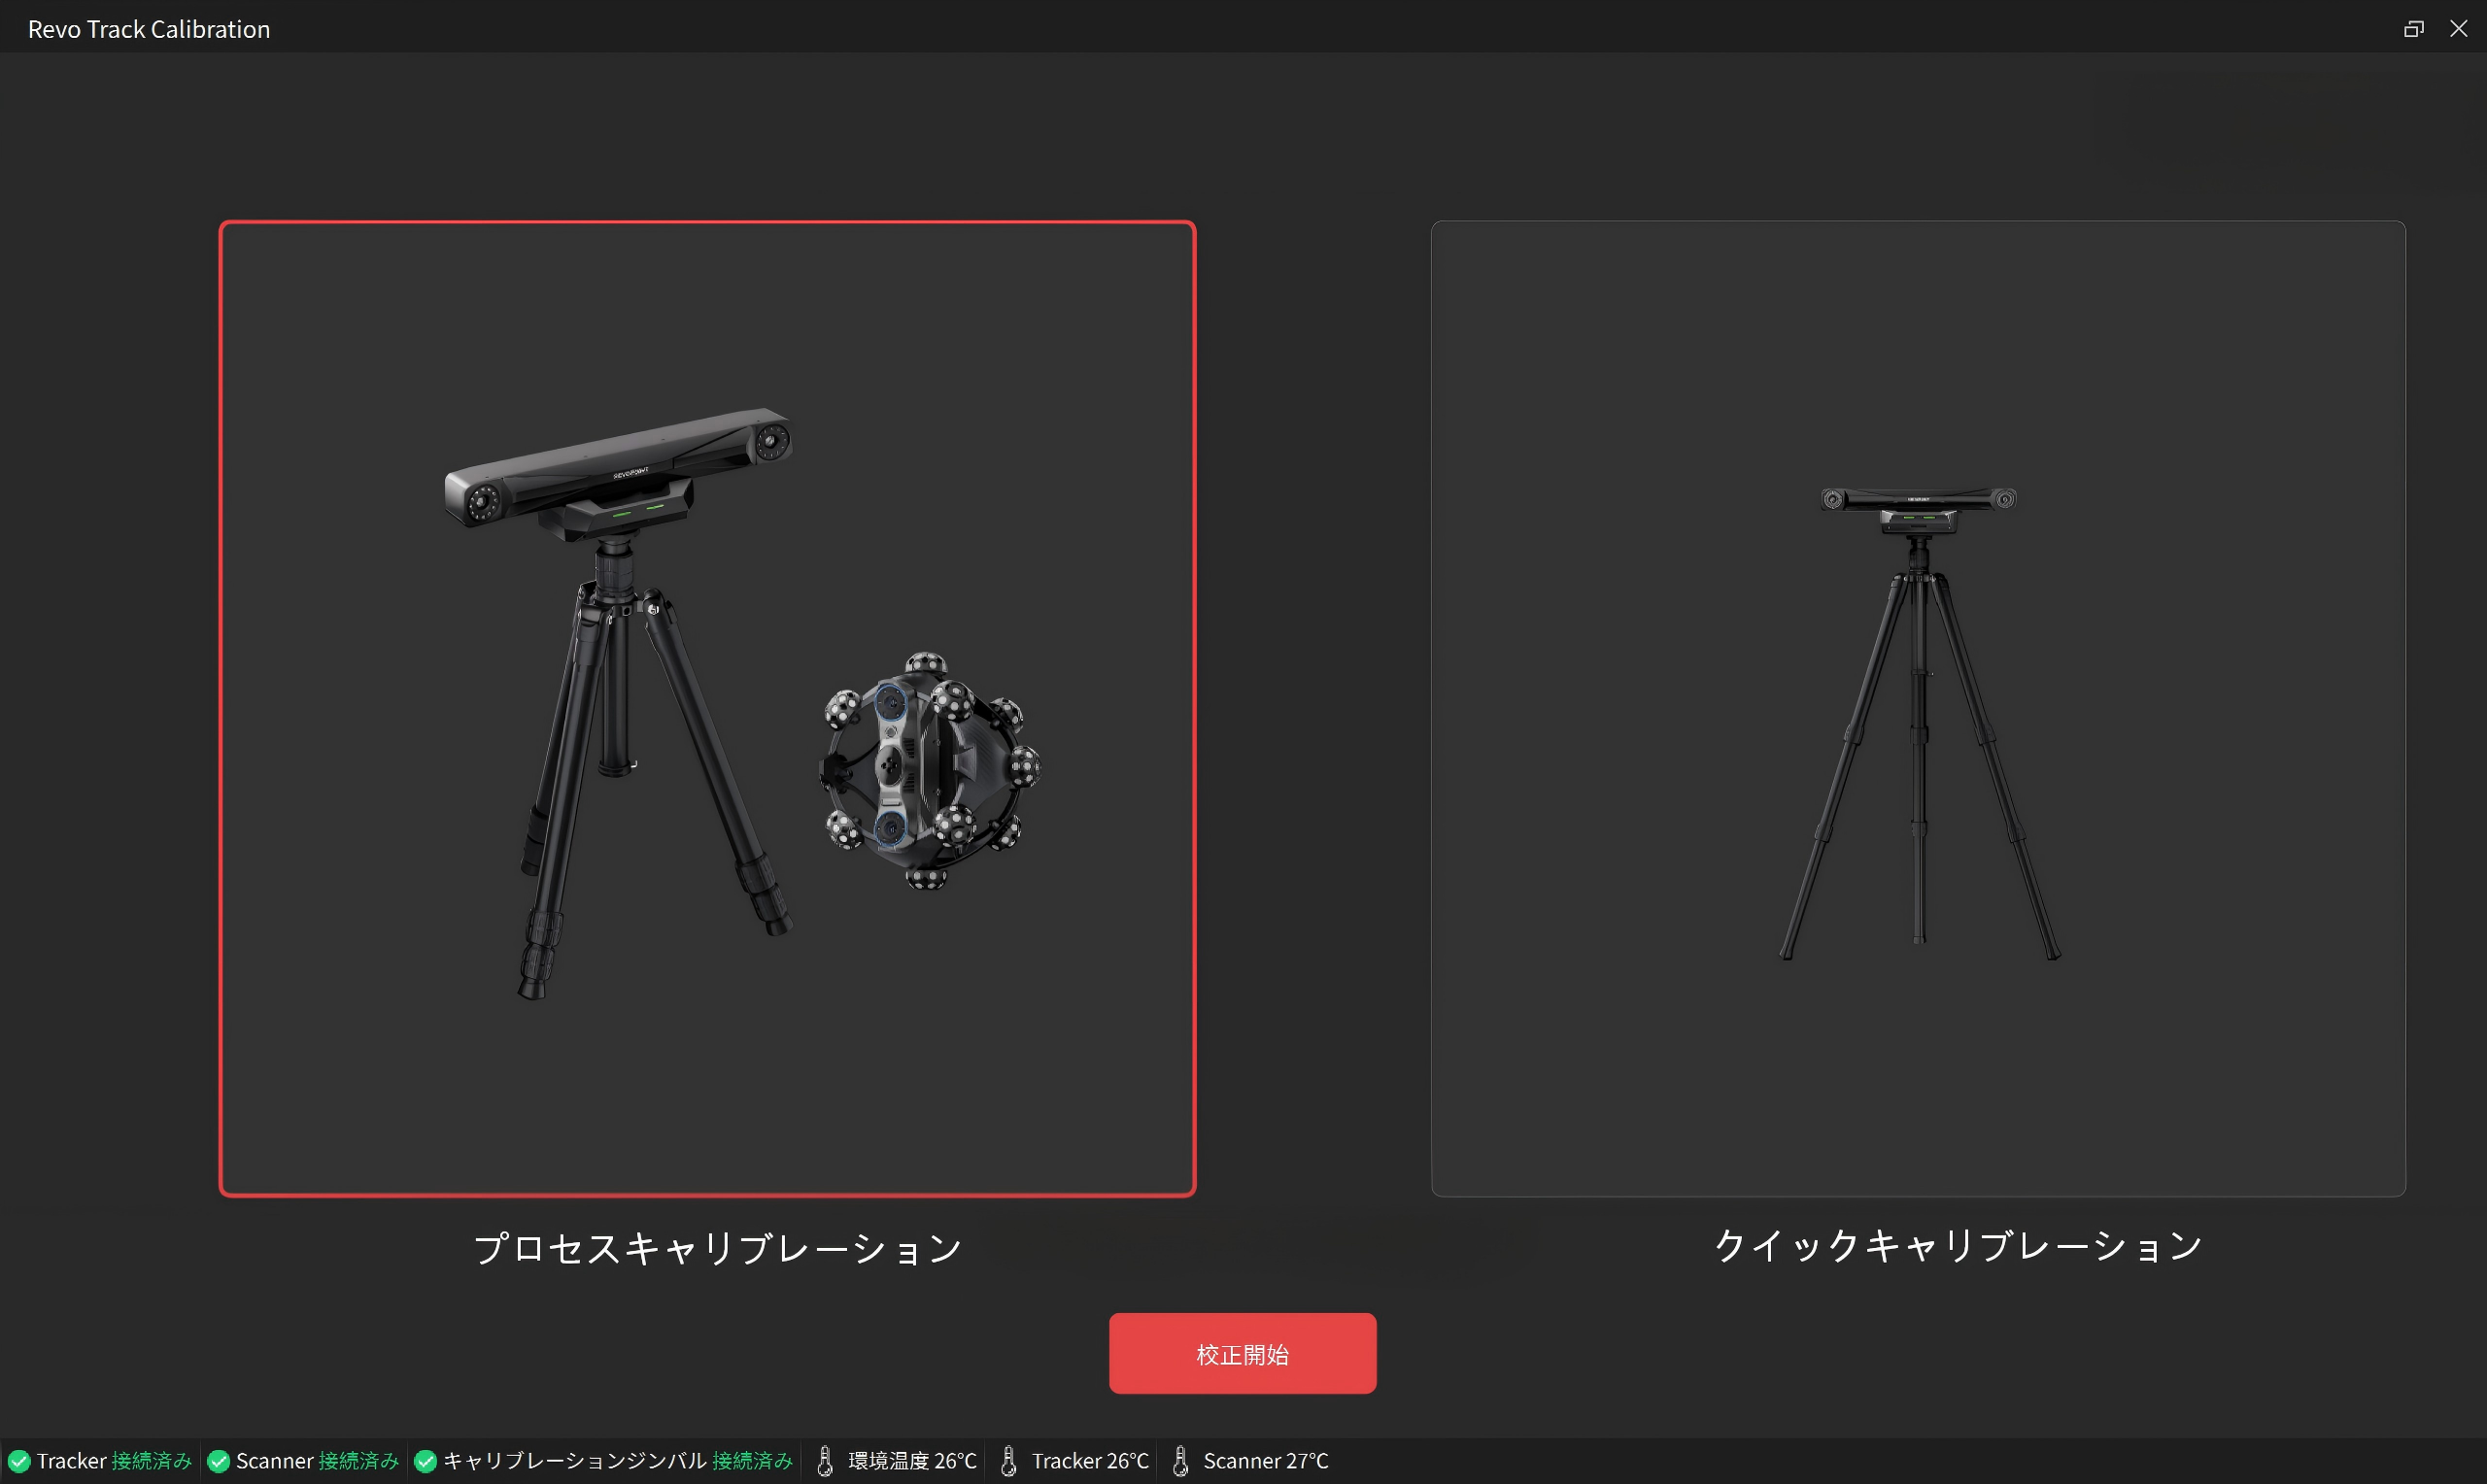
初回スキャンの場合、「フルプロセスキャリブレーション」を行うことをお勧めします。「フルプロセスキャリブレーション」ボタンをクリックすると、ソフトウェアが自動的にデバイスの温度を検出します。
• Tracker温度が高すぎる場合は、周囲環境を冷却してから再試行してください。
• Tracker温度が正常または低すぎる場合は、ソフトウェアが自動的にウォームアップします。
最良の精度を得るために、キャリブレーションを開始する前にウォームアップが完了し、Trackerが適切な動作温度に達するまでお待ちください。その後、以下の手順に従ってキャリブレーションを進めてください。
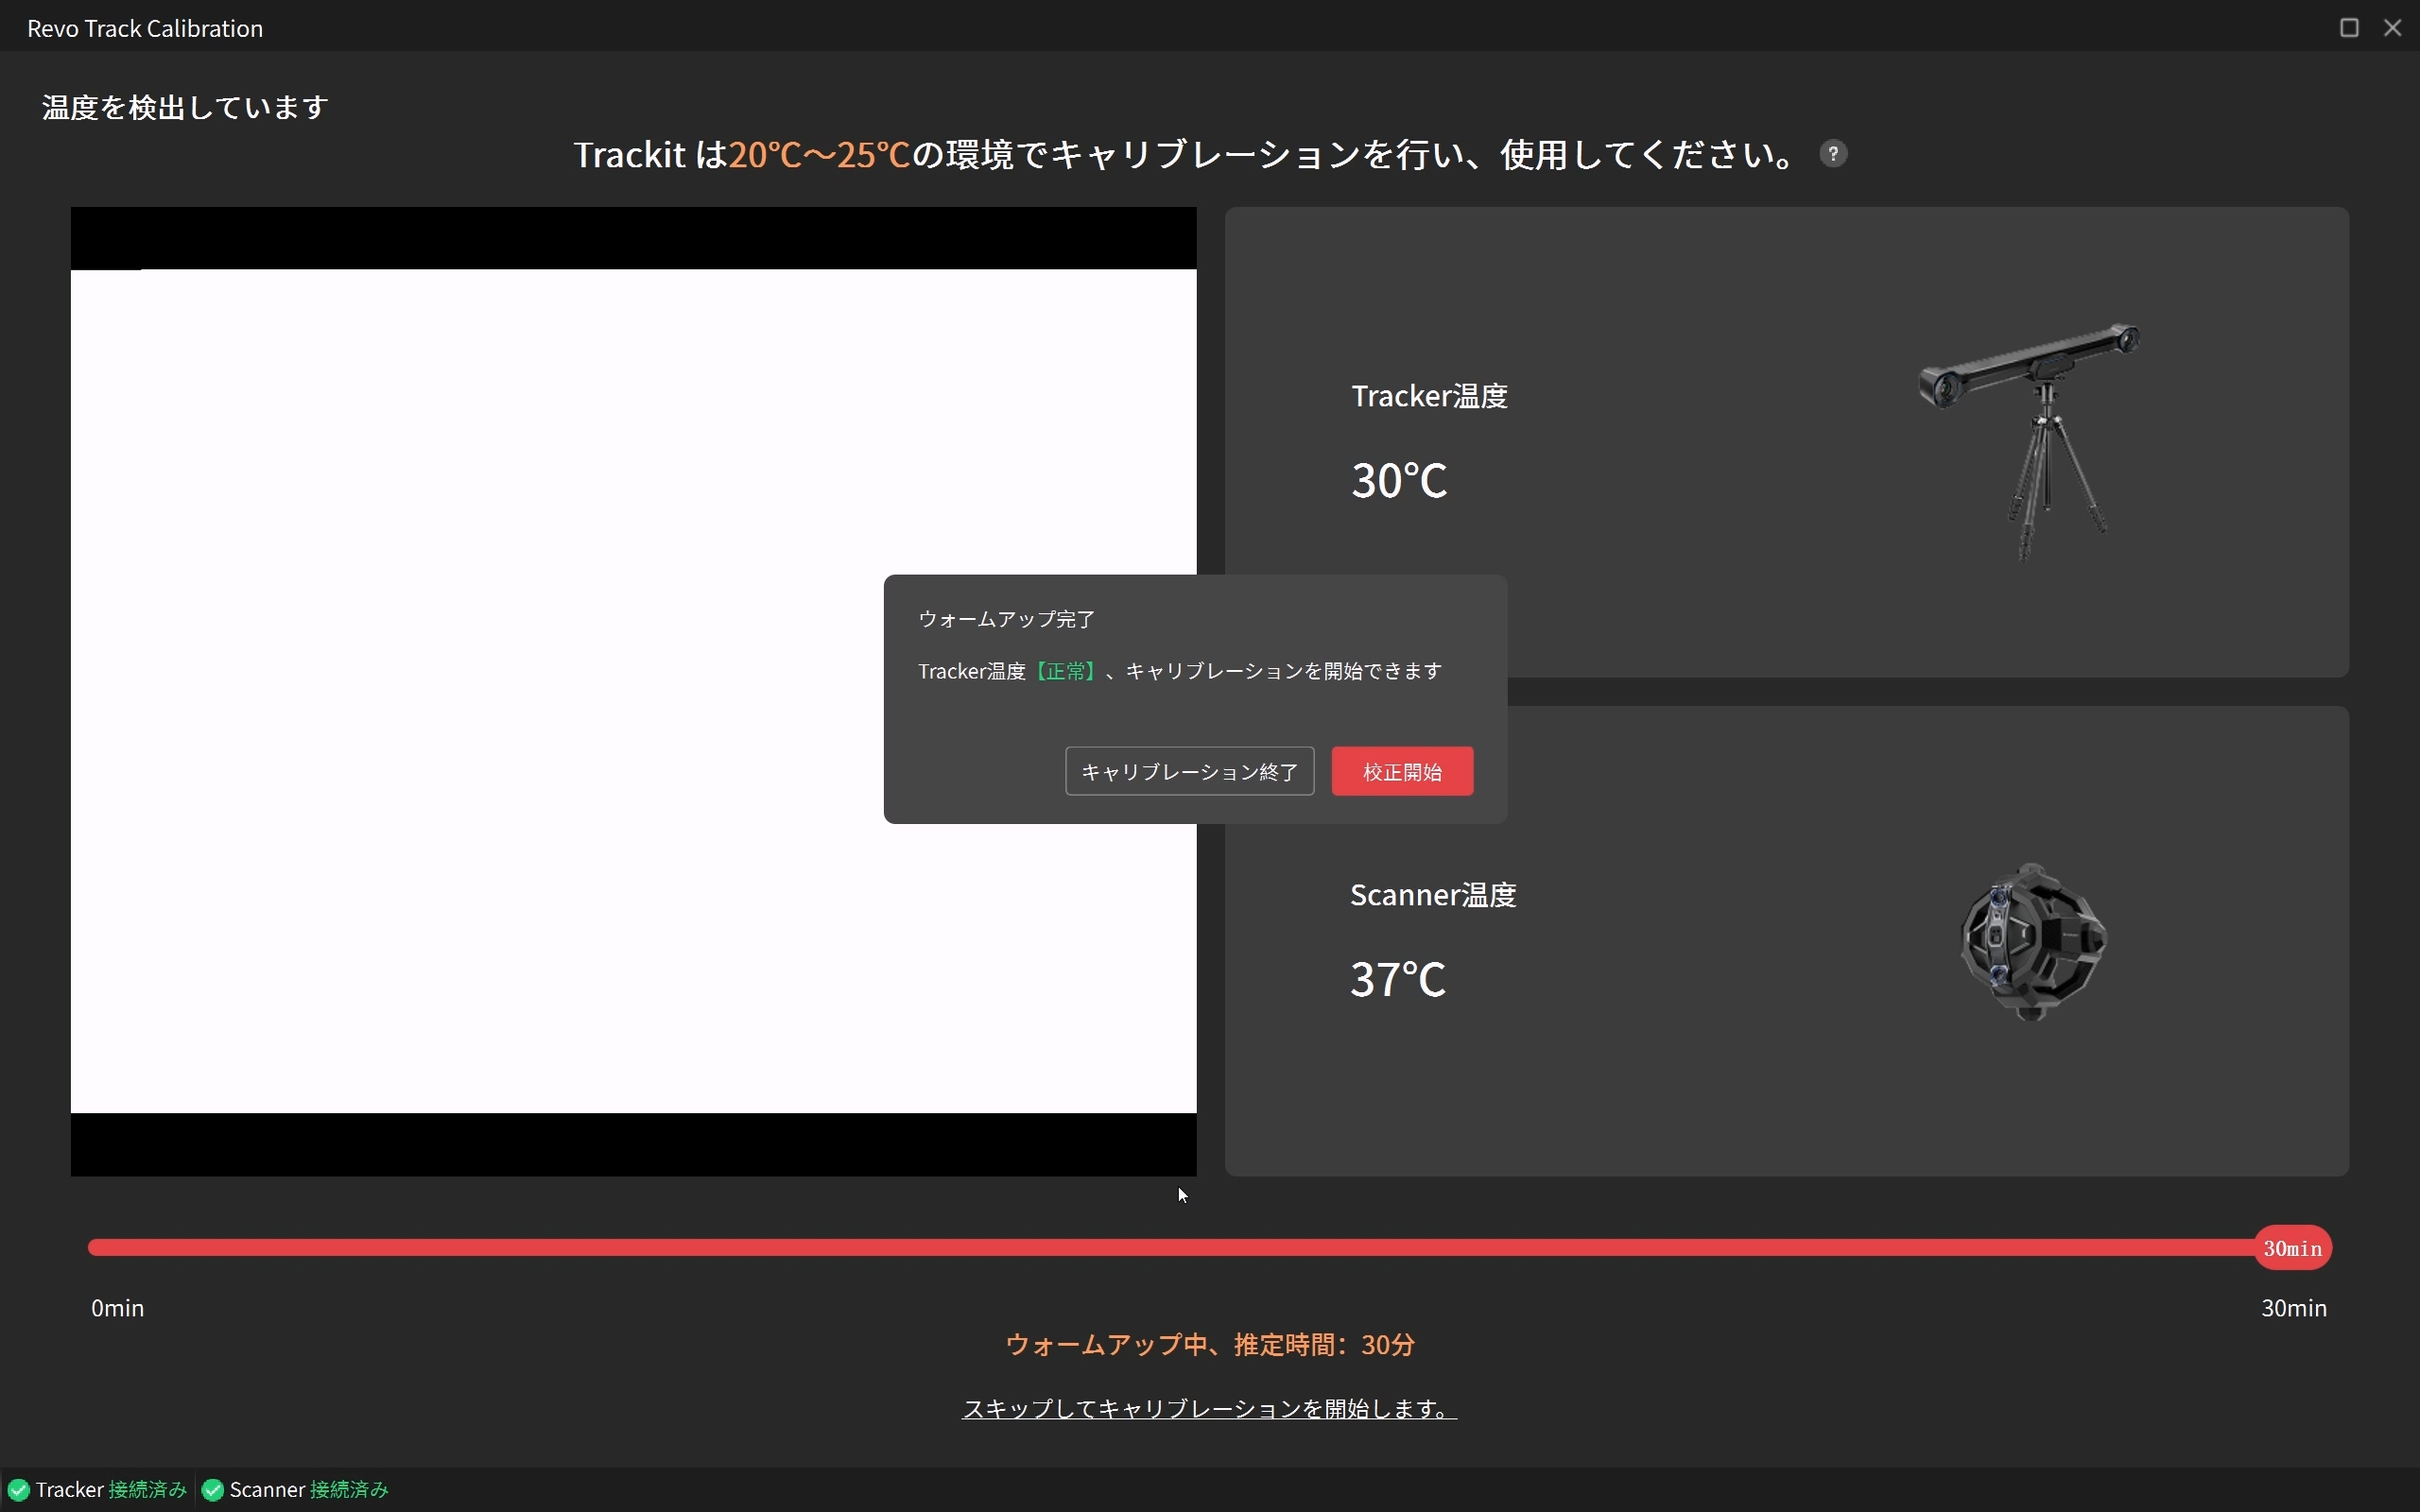
7) SN情報をインポートする
画面の指示に従って、USBフラッシュドライブをPCに差し込みます。

次に、キャリブレーションポールとキャリブレーションボードのQRコードをスキャンしてください。
ご注意:USBフラッシュドライブには、「Revopoint」という名前が設定されています。インポートエラーの原因となる可能性があるため、名前は変更しないでください。

「オンラインでダウンロードしてインポート」または「USBドライブからインポート」を選択し、それらのSN情報をインポートしてください。
u盘导入信息.png)
8) Scanner精度テスト
キャリブレーションボードを白い面を上にして、テーブルの上に平らに置いてください。Scannerを手に持ち、画面の指示に従ってScannerの精度チェックを行ってください。精度チェックが不合格の場合は、「キャリブレーション開始」をクリックしてキャリブレーションを実行してください。
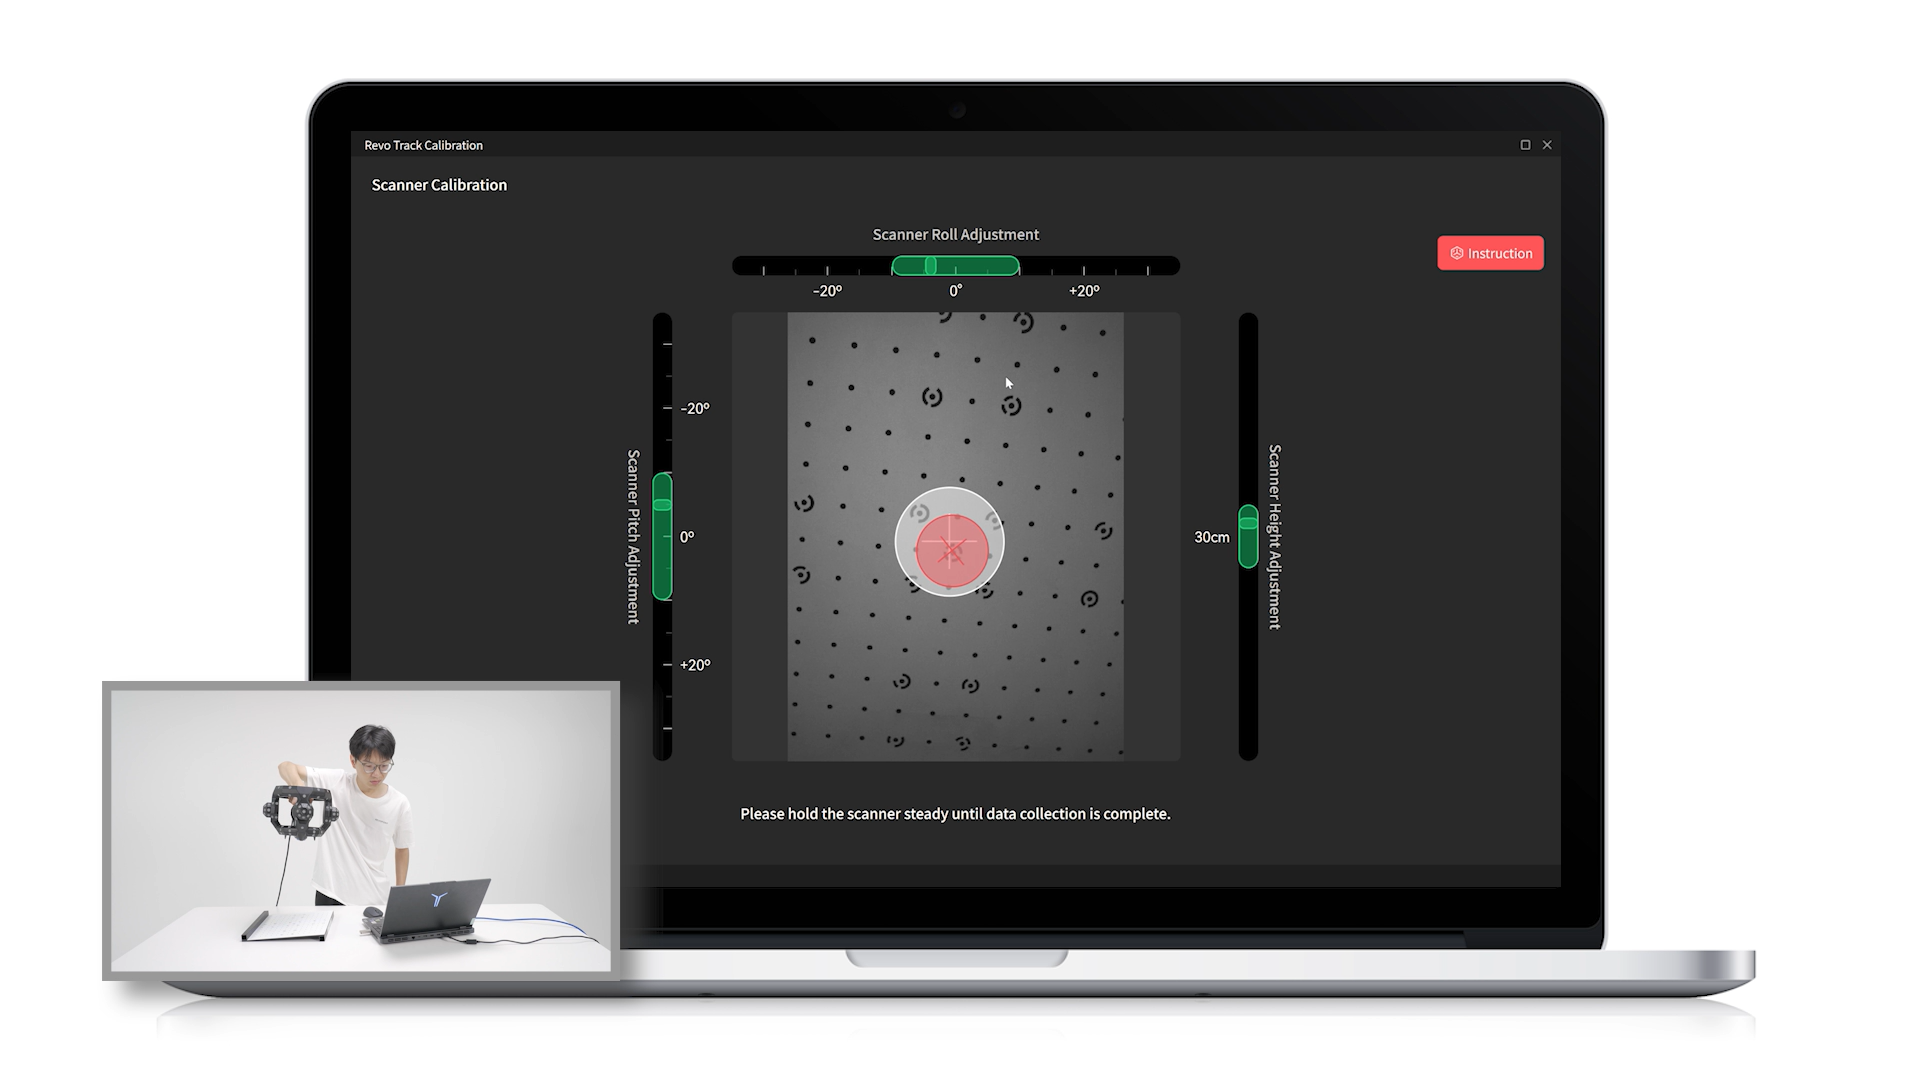
9) Scannerをキャリブレーションする
画面の指示に従って、異なる高さと方向でScannerをキャリブレーションしてください。
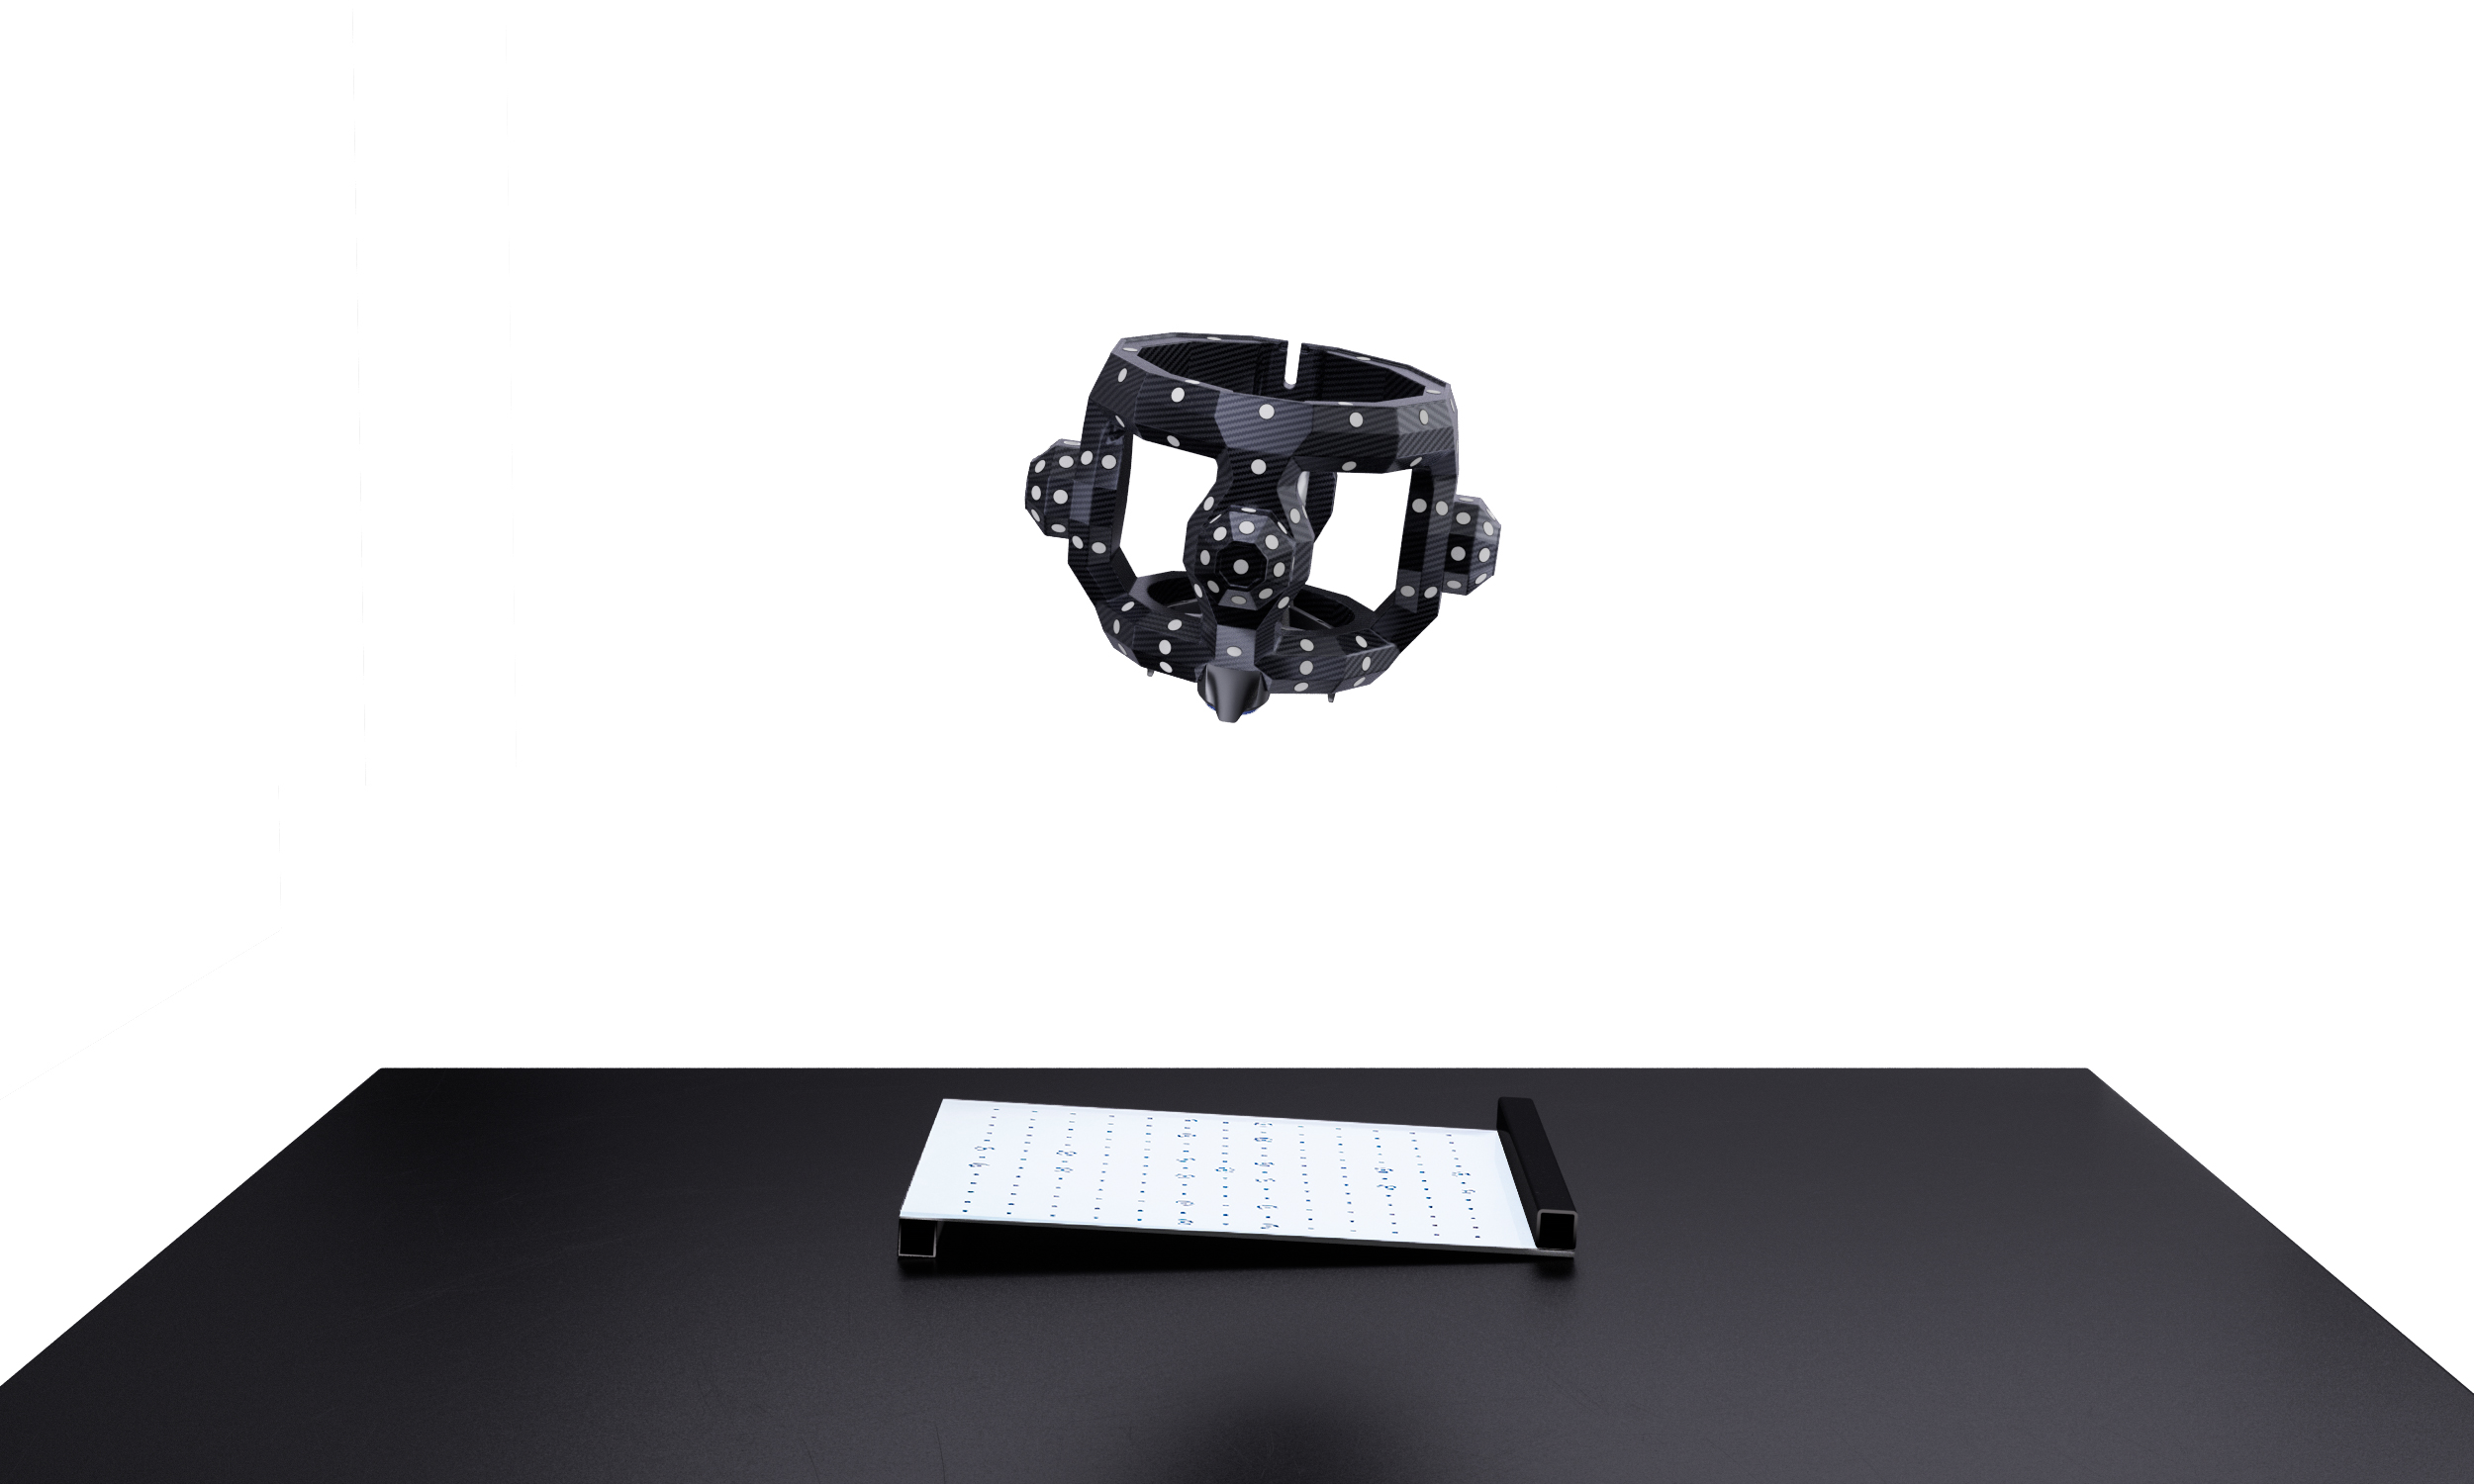
Scannerのキャリブレーションが完了すると、ソフトウェアが結果を計算します。合格の場合は「続行」をクリックして、Trackerの精度チェックとキャリブレーションに進んでください。
1) デバイス精度チェック
キャリブレーションを開始する前に、Revo Track ではキャリブレーションが必要かどうかを判断するため、デバイス精度を確認することができます。
① ソフトウェホーム画面の左下にある「デバイス精度テスト」をクリックして、精度チェック画面に入ります。
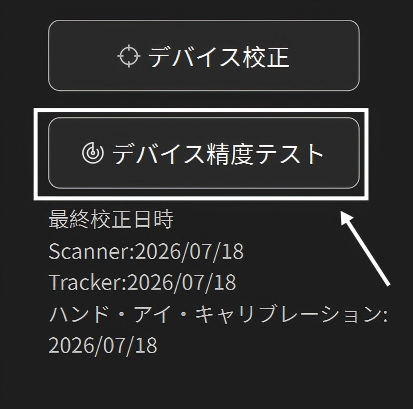
② Scannerを使ってキャリブレーションボード裏面の QR コードをスキャンし、「オンラインからダウンロードしてインポート」をクリックしてキャリブレーション情報を取り込みます。
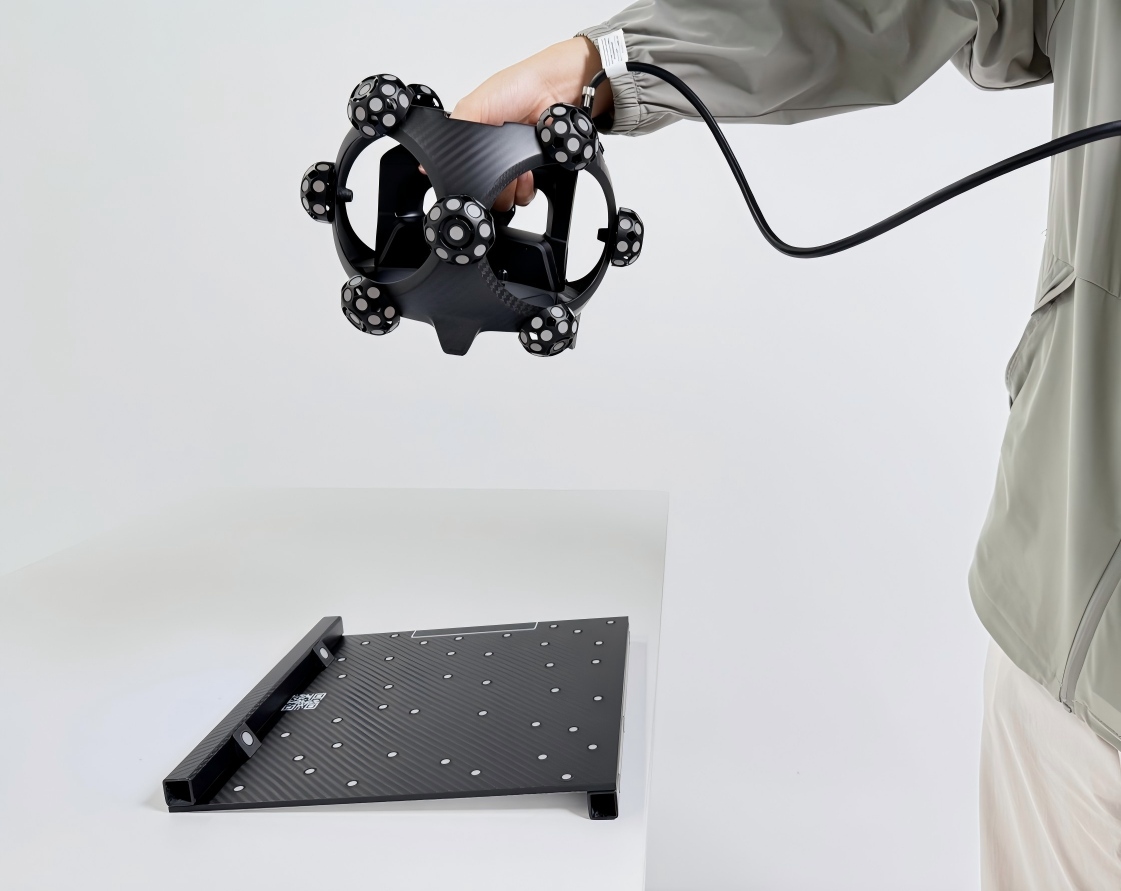
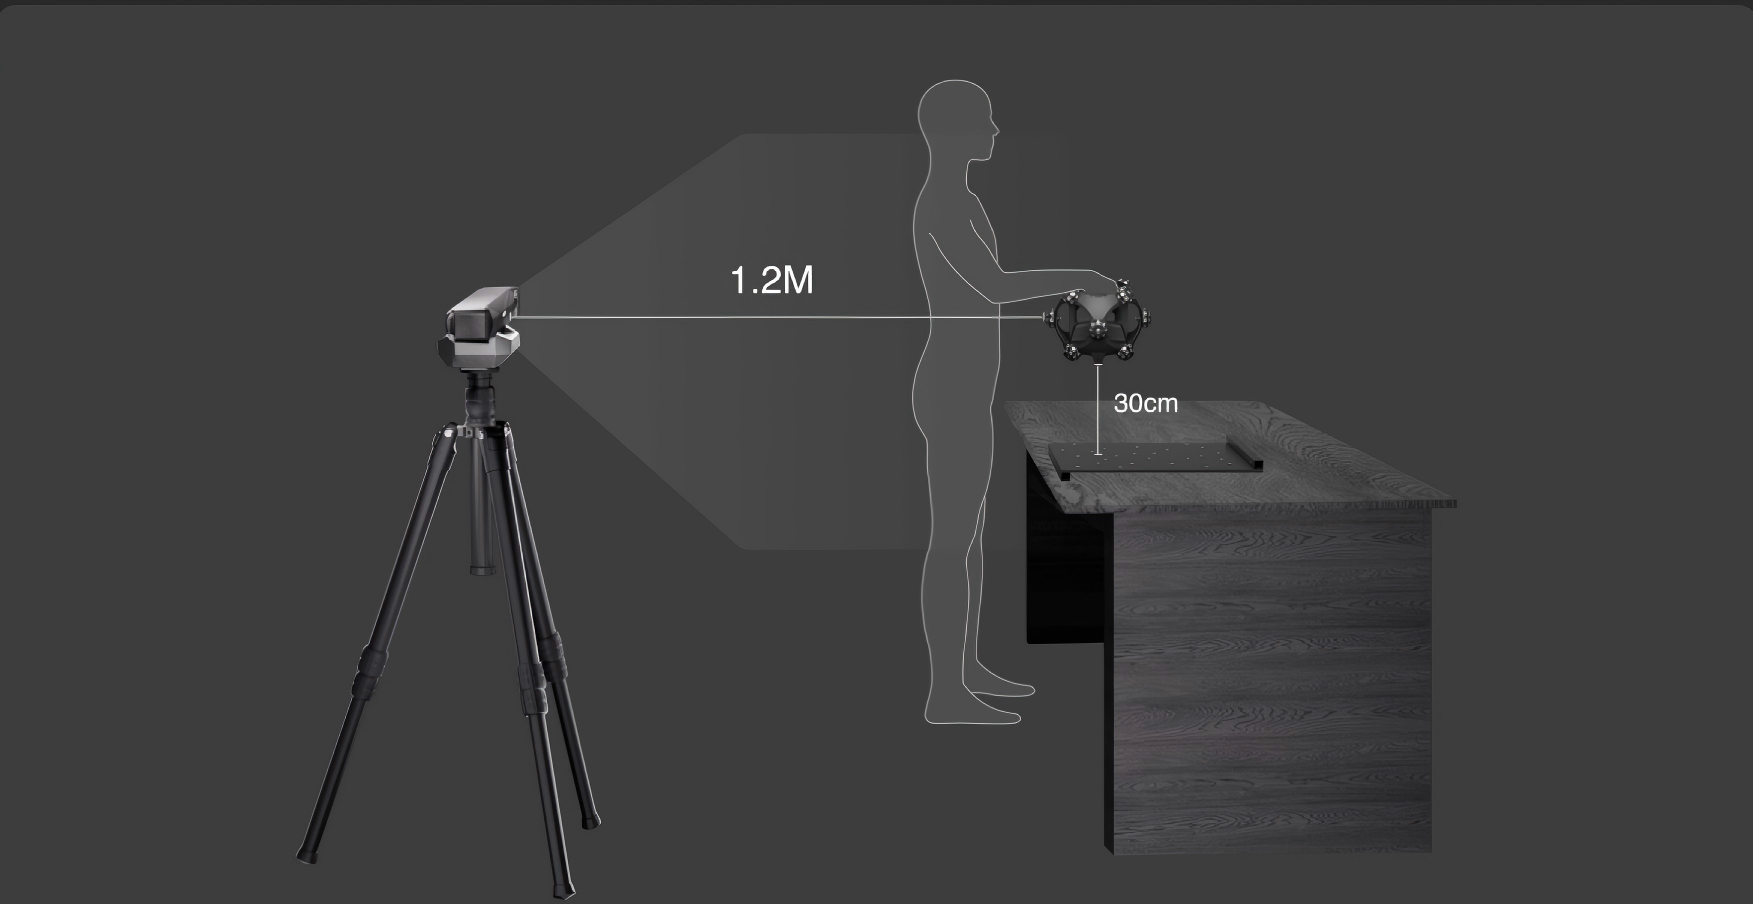
③ キャリブレーションボードをサイドマーカーが Tracker 側を向くようにしてテーブル上に平らに置きます。次に、画面の指示に従って Tracker を動かし、画面のガイド位置まで移動させます。ソフトウェアが自動的にキャリブレーション画面に移行します。

④ Scannerをキャリブレーションボードに向けて持ち、画面の指示に従って回転させ、精度チェックを完了させます。
ご注意:Scanner を持つ際は、Trackerの視野(FOV)を遮らないようにしてください。Tracker が Scanner とキャリブレーションボードの両方をはっきり視認できる状態を保ってください。
2) キャリブレーションプロセスに入る
精度チェックの結果が不合格だった場合は、「続行」をクリックしてキャリブレーションへ進みます。初回キャリブレーション時は、フルプロセスキャリブレーションの実施をおすすめします。
ご注意:キャリブレーションプロセスに入ると、ソフトウェアが自動的にデバイスのウォームアップを行います。
3) SN情報のインポート
画面の指示に従ってキャリブレーションポールとキャリブレーションボードのQRコードをスキャンし、「オンラインでダウンロードしてインポート」をクリックしてSN情報をインポートします。
-import the sn info.jpg)
4) Scannerキャリブレーション開始
キャリブレーションボードを白色の面を上にしてテーブル上に平らに置き、Scannerのカメラがボードを向くようにScannerを持ちます。画面の指示に従ってScannerの傾き、角度、高さを調整し、全方向のキャリブレーションを完了してください。
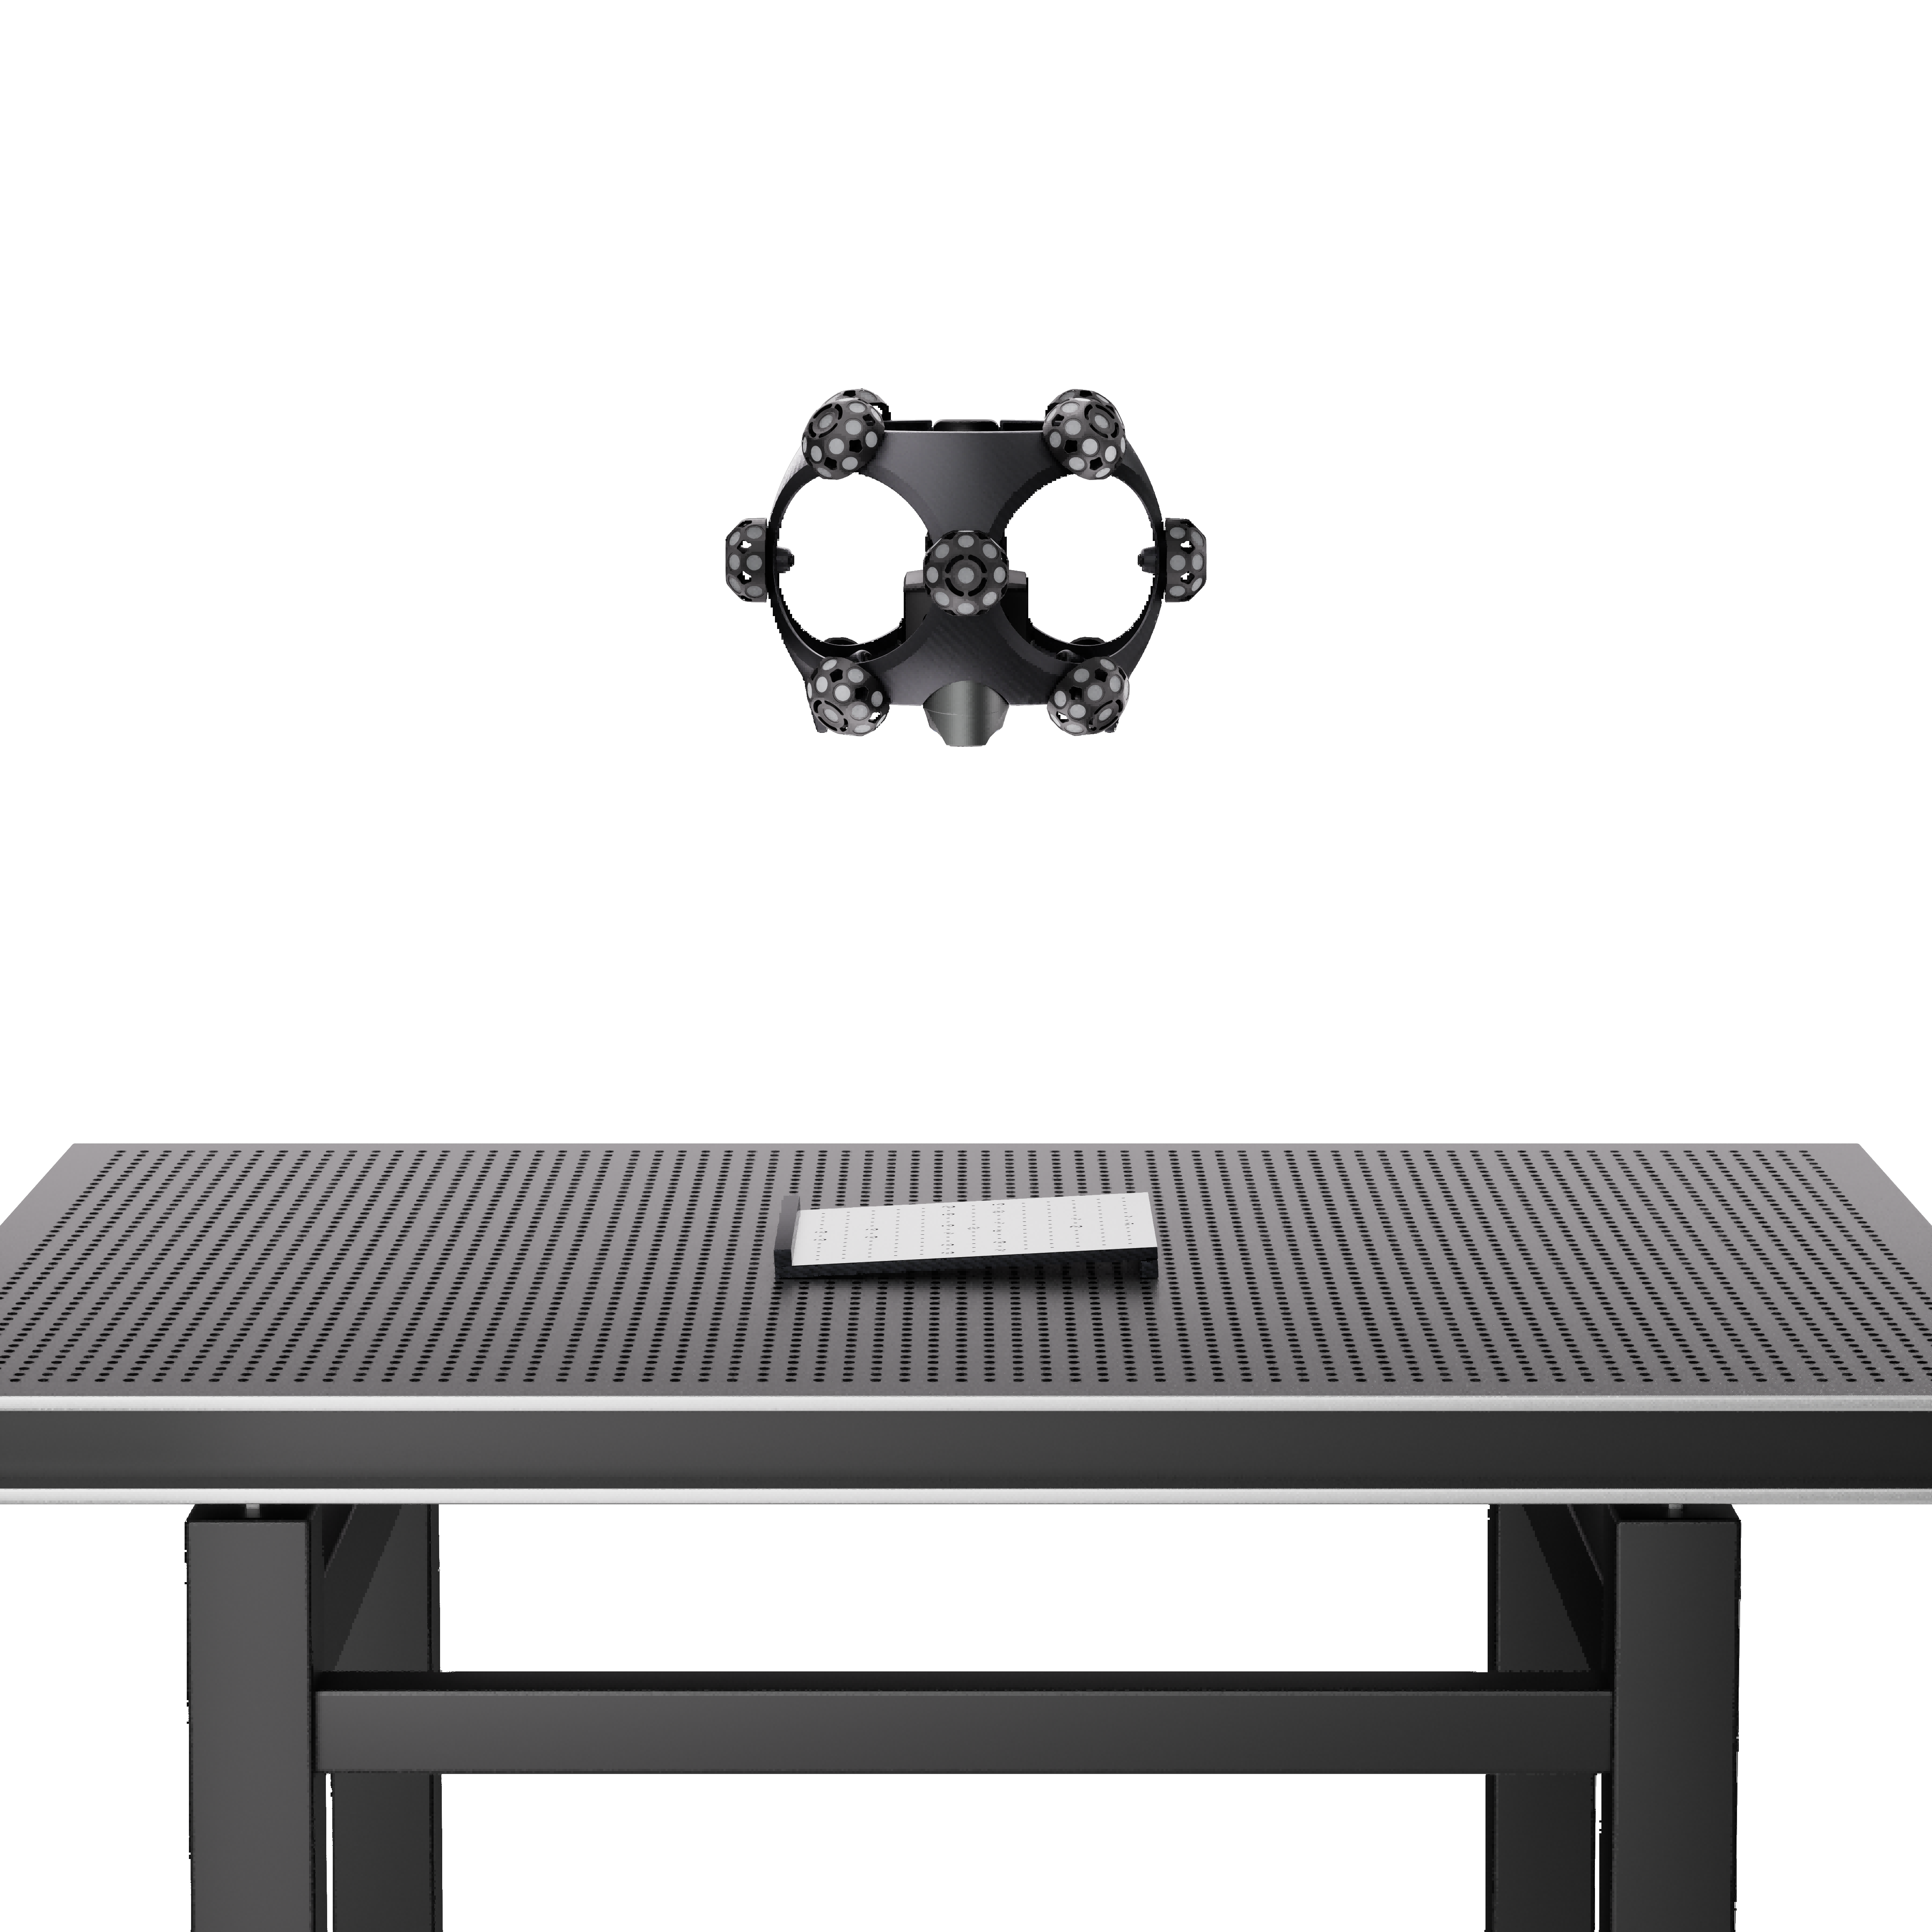
Scannerキャリブレーション後、ソフトウェアが結果を算出します。合格した場合は、「続行」をクリックしてTrackerの精度テストおよびキャリブレーションに進みます。
¶ 3. Trackerキャリブレーション
1) Tracker精度チェック
ステップ1: キャリブレーションポールを水平に持ち、Trackerから2メートル離れて立ち、マーカーのある側をTrackerに正対させます。画面の指示に従い、キャリブレーションポールを指定位置に調整して、水平精度チェックを行ってください。
ステップ2 キャリブレーションポールをTrackerから約2メートル離れた位置で垂直に持ち、マーカーのある側をTrackerに向けます。傾斜している面を下向きにして、「UP」矢印が上を指していることを確認してください。画面の指示に従ってポールを指定位置に調整し、垂直精度チェックを行ってください。
ステップ3: キャリブレーションポールを垂直に保持し、後方へ45°傾けます。Trackerから約2メートル離れ、マーカーのある側をTrackerに向けてください。傾斜している面を下向きにして、「UP」矢印が上を指していることを確認してください。画面の指示に従ってポールを指定位置に調整して、45°の角度で精度チェックを行ってください。
精度チェックの結果に基づいてTrackerのキャリブレーションが必要か判断してください。必要な場合は、以下の手順に従ってTrackerのキャリブレーションを行ってください。
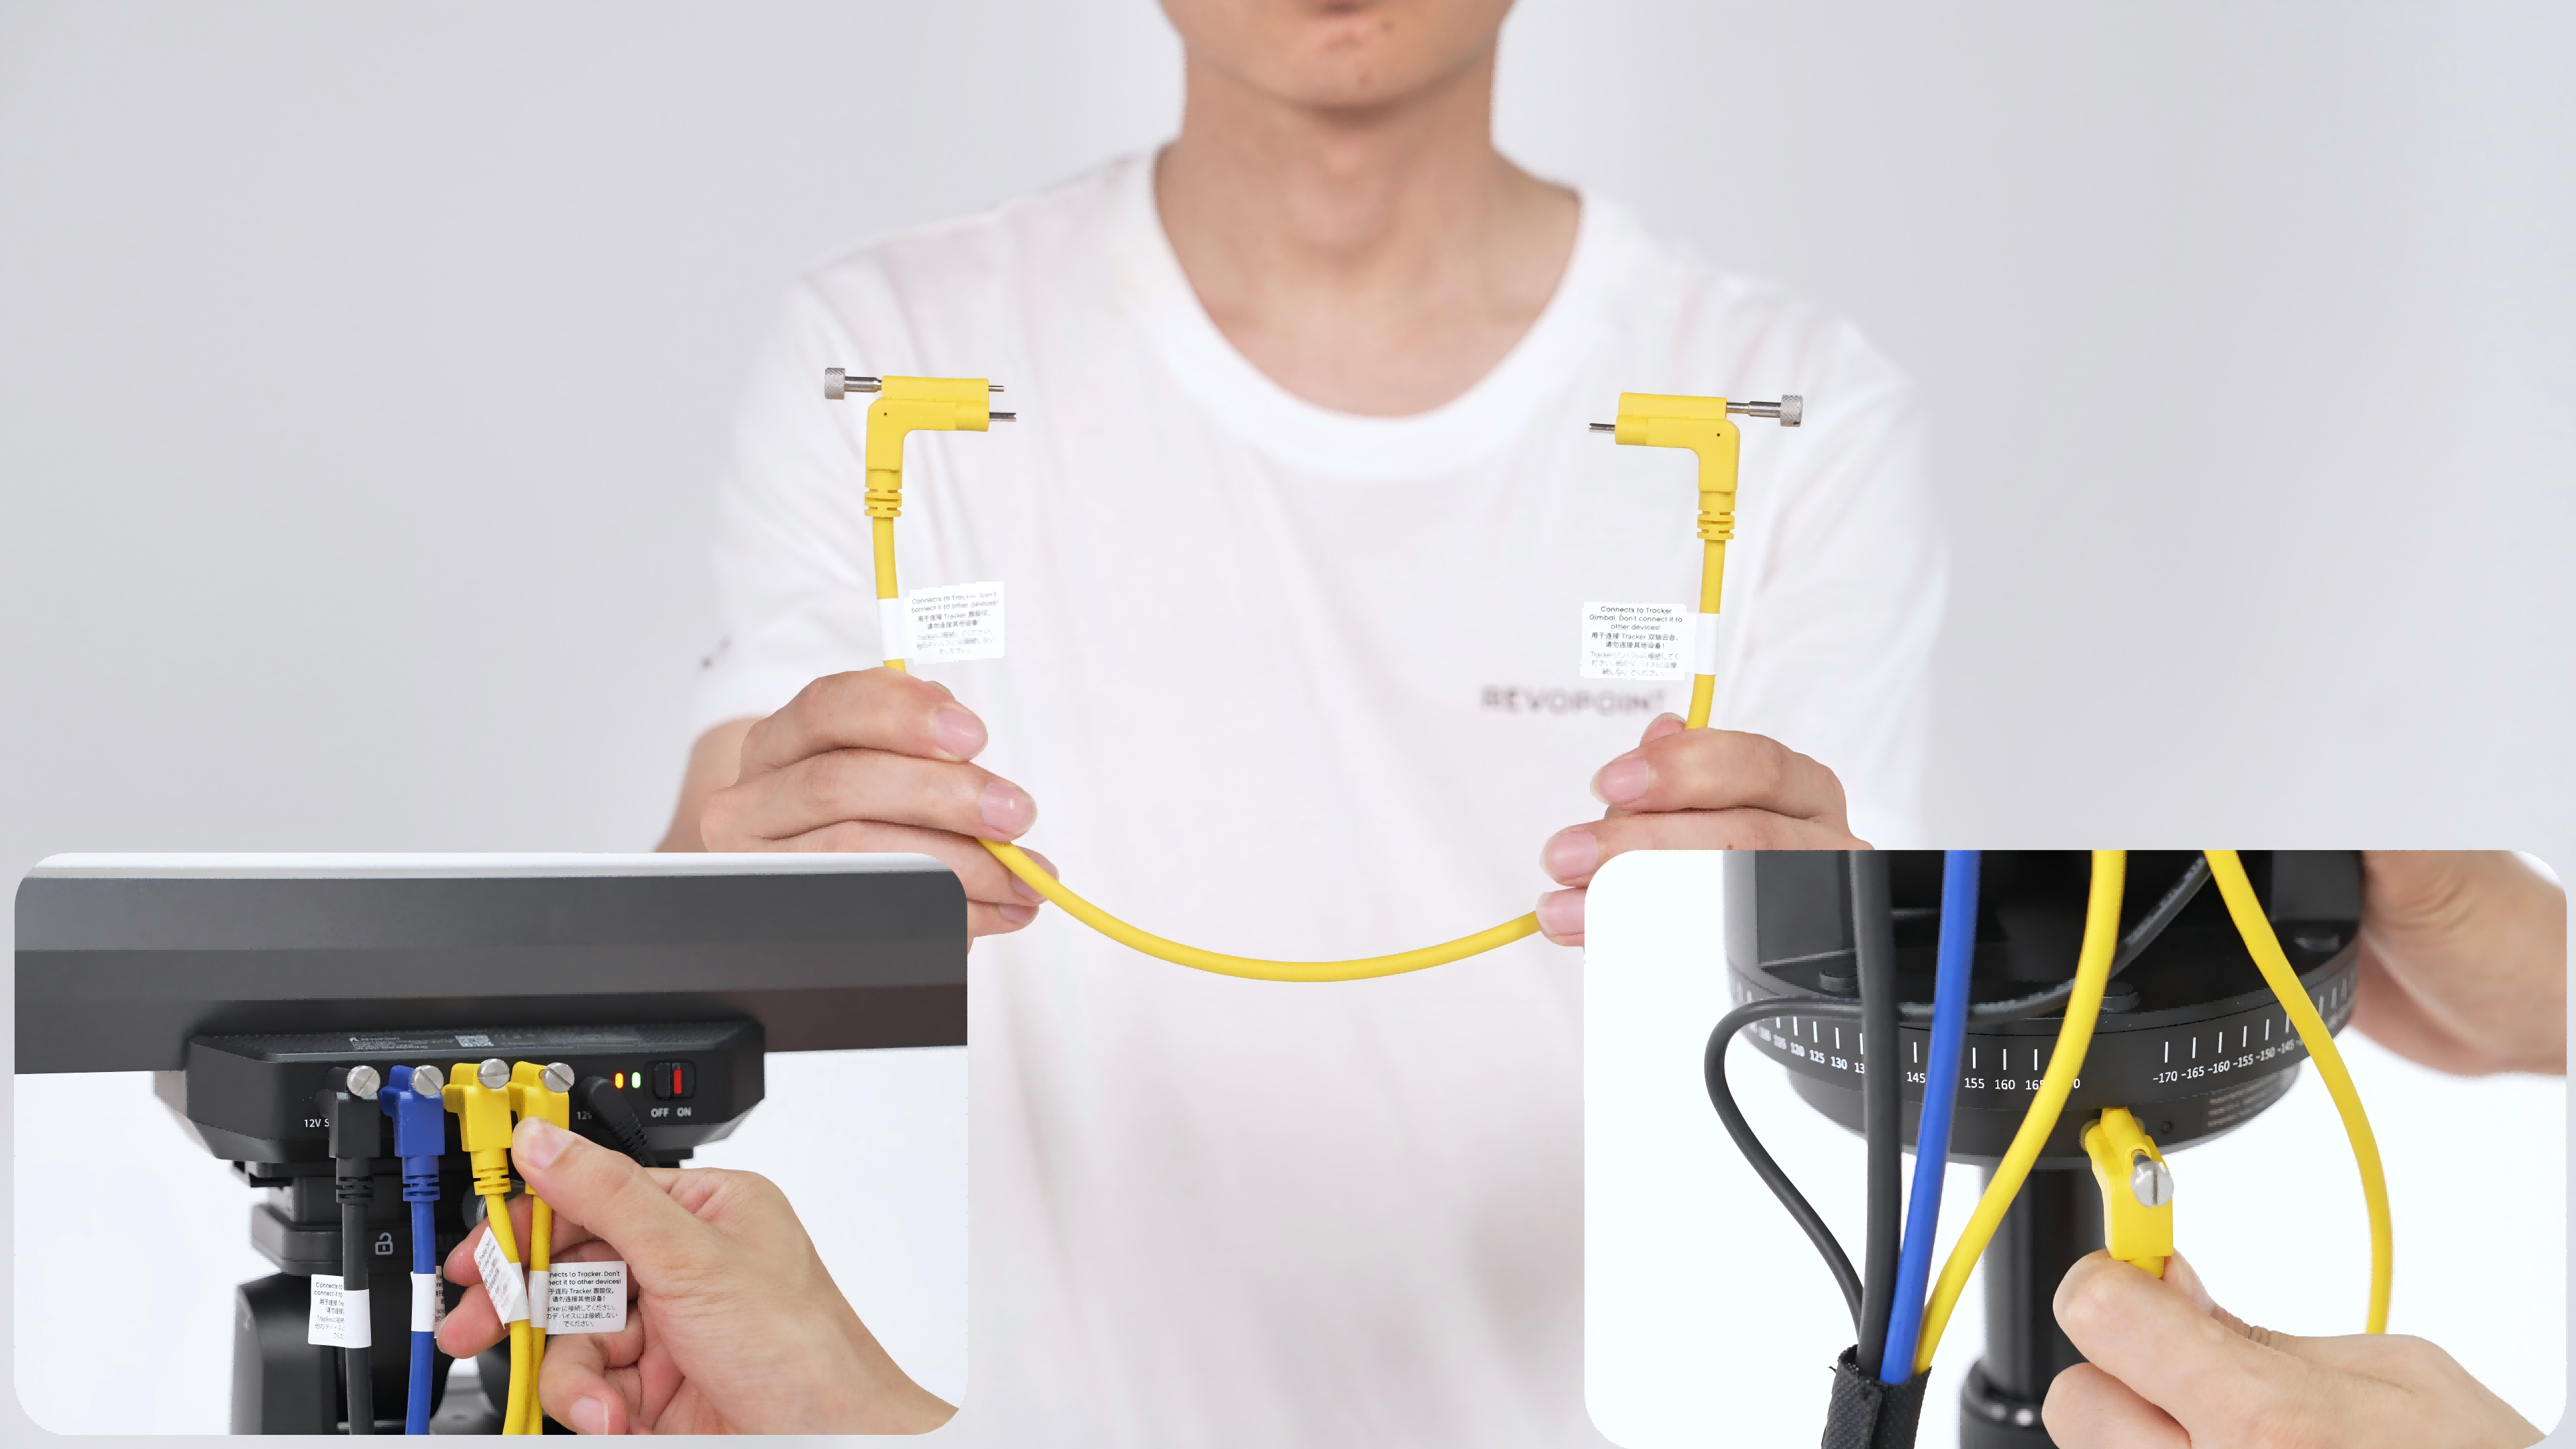
2) Trackerジンバルの接続
TrackerジンバルケーブルをTrackerの「Gimbal」ポートとジンバル上のポートに接続し、ネジをしっかりと締めてください。
3) Scannerの取付と接続
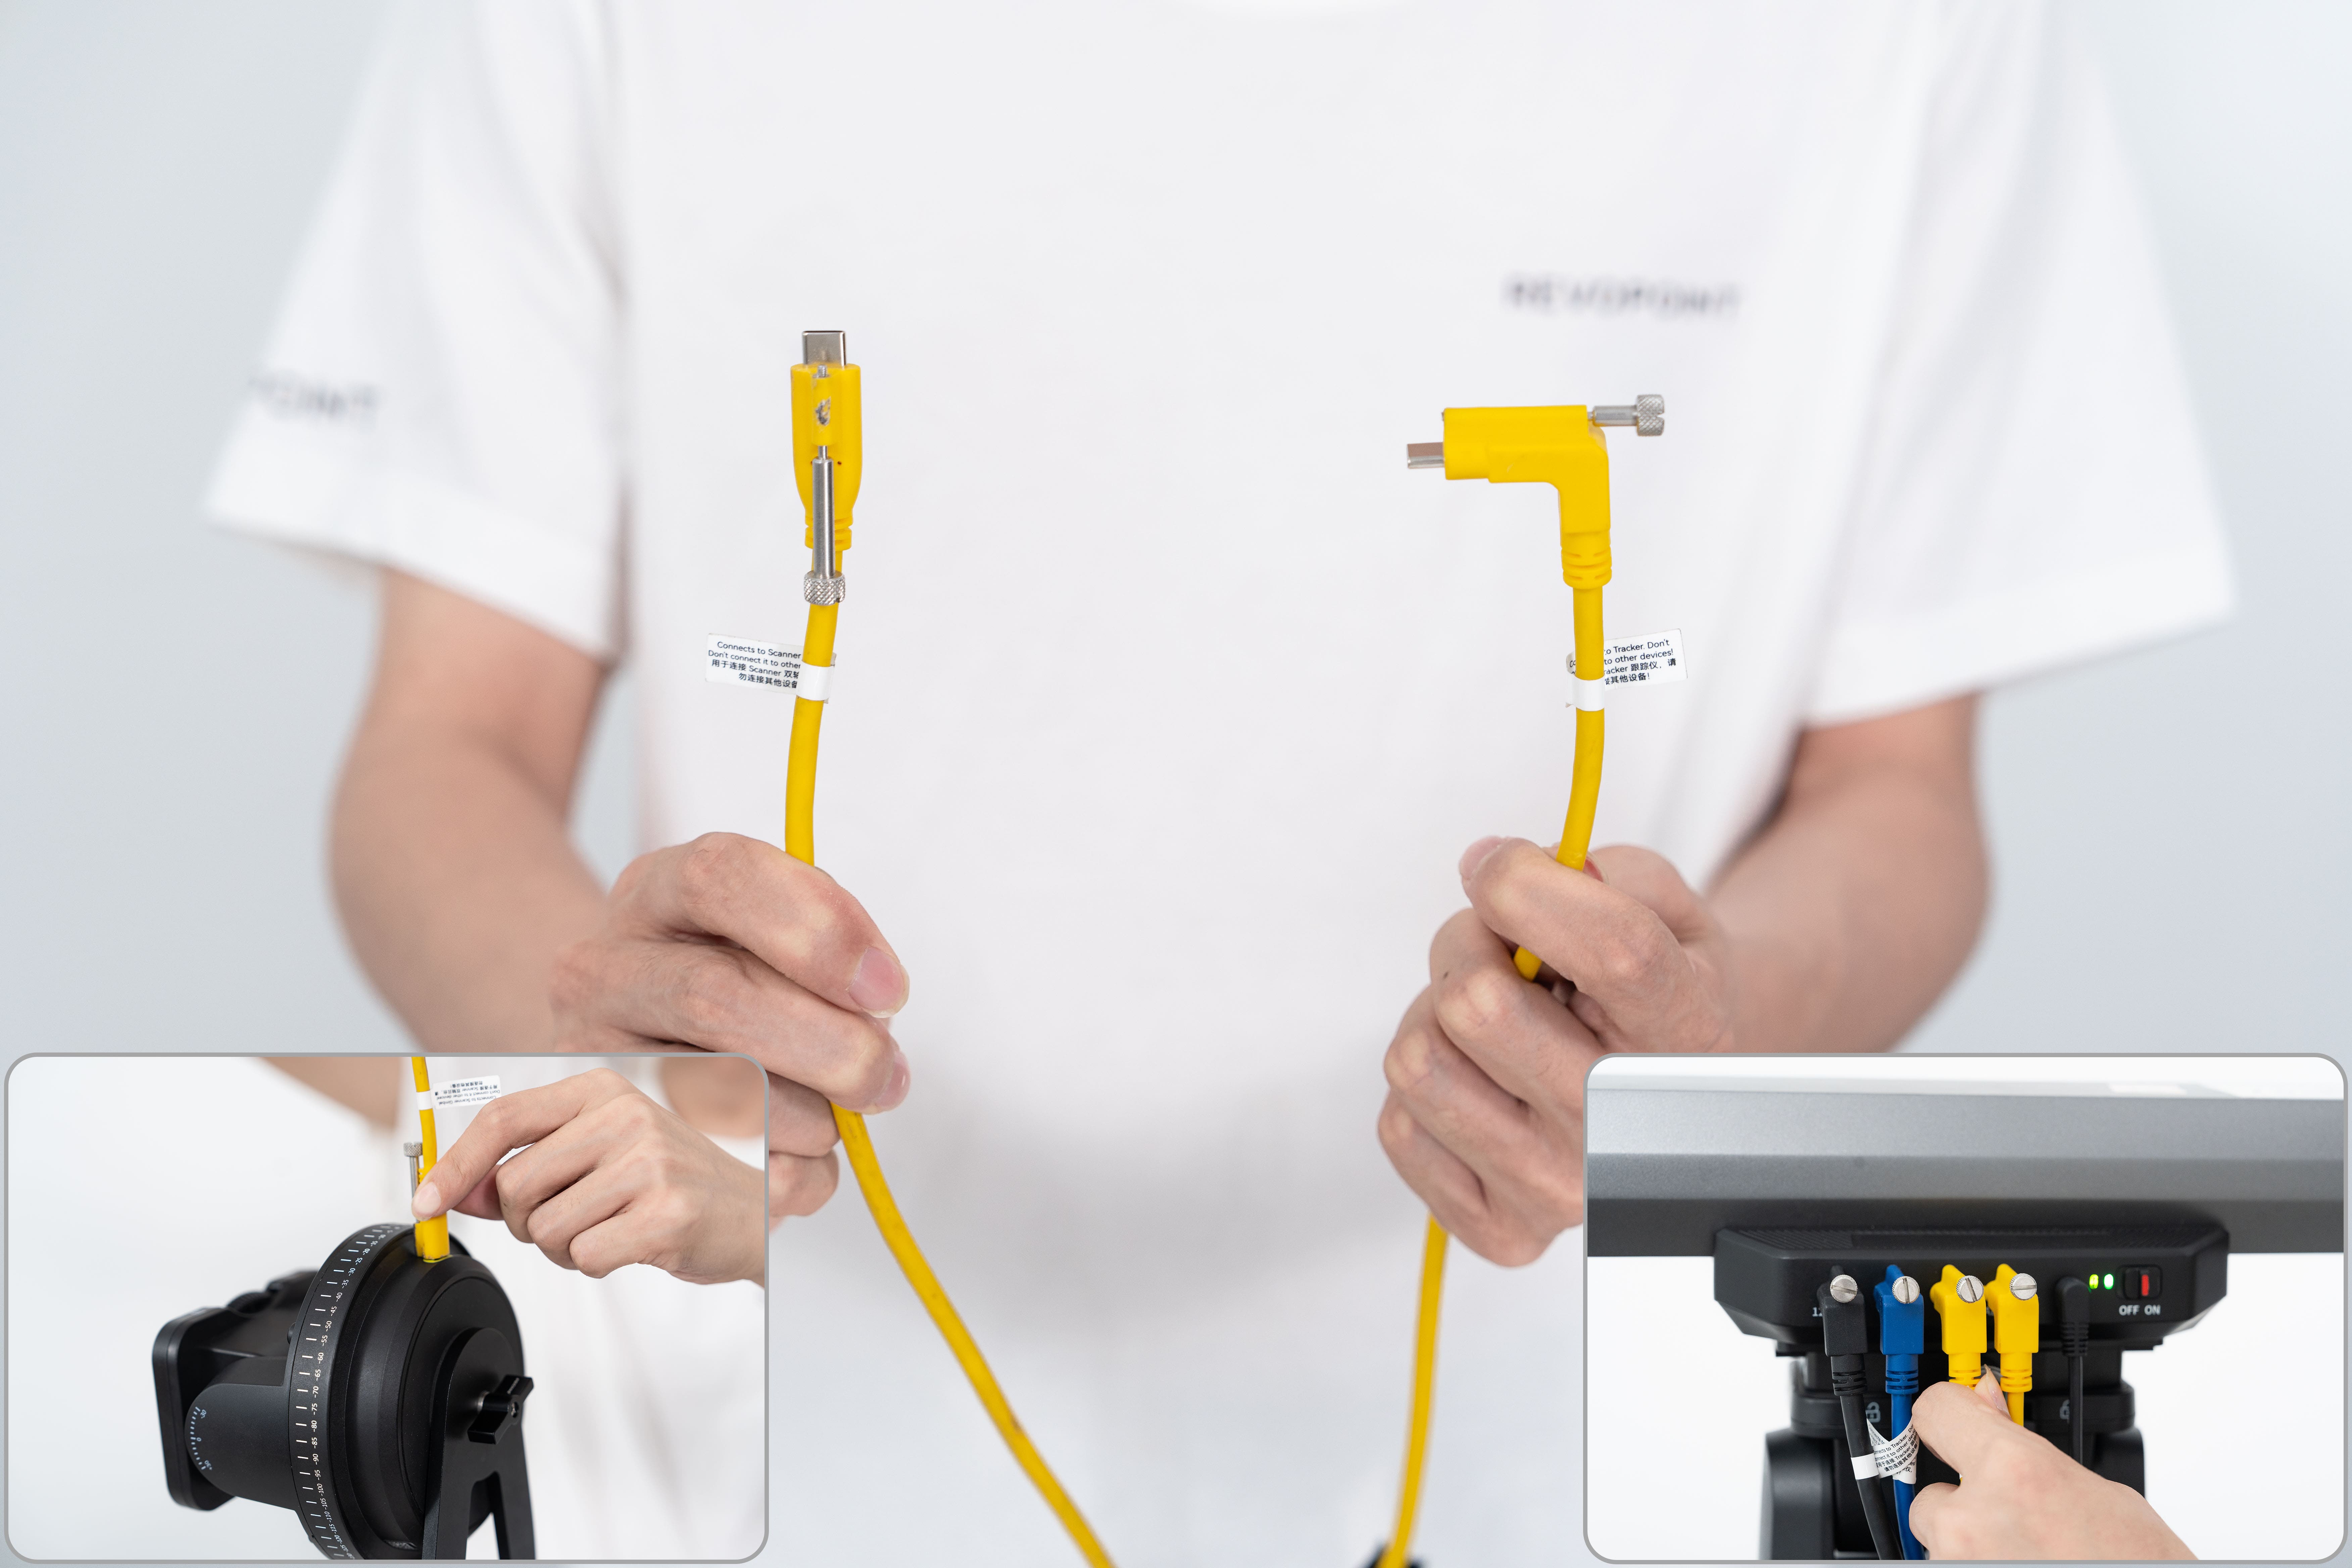
ステップ1: Scannerジンバルを付属のボルトでScanner三脚に取り付けてください。Scanner 三脚の脚は一つのロック角度のみです。使用時は、すべての脚をこの角度に設定してください。
ステップ2:ScannerジンバルケーブルのL字型端⼦を、Trackerの「Gimbal」ポートに接続し、ネジでしっかりと固定してください。ストレート型端⼦をジンバルのポートに接続し、ネジを締めて固定します
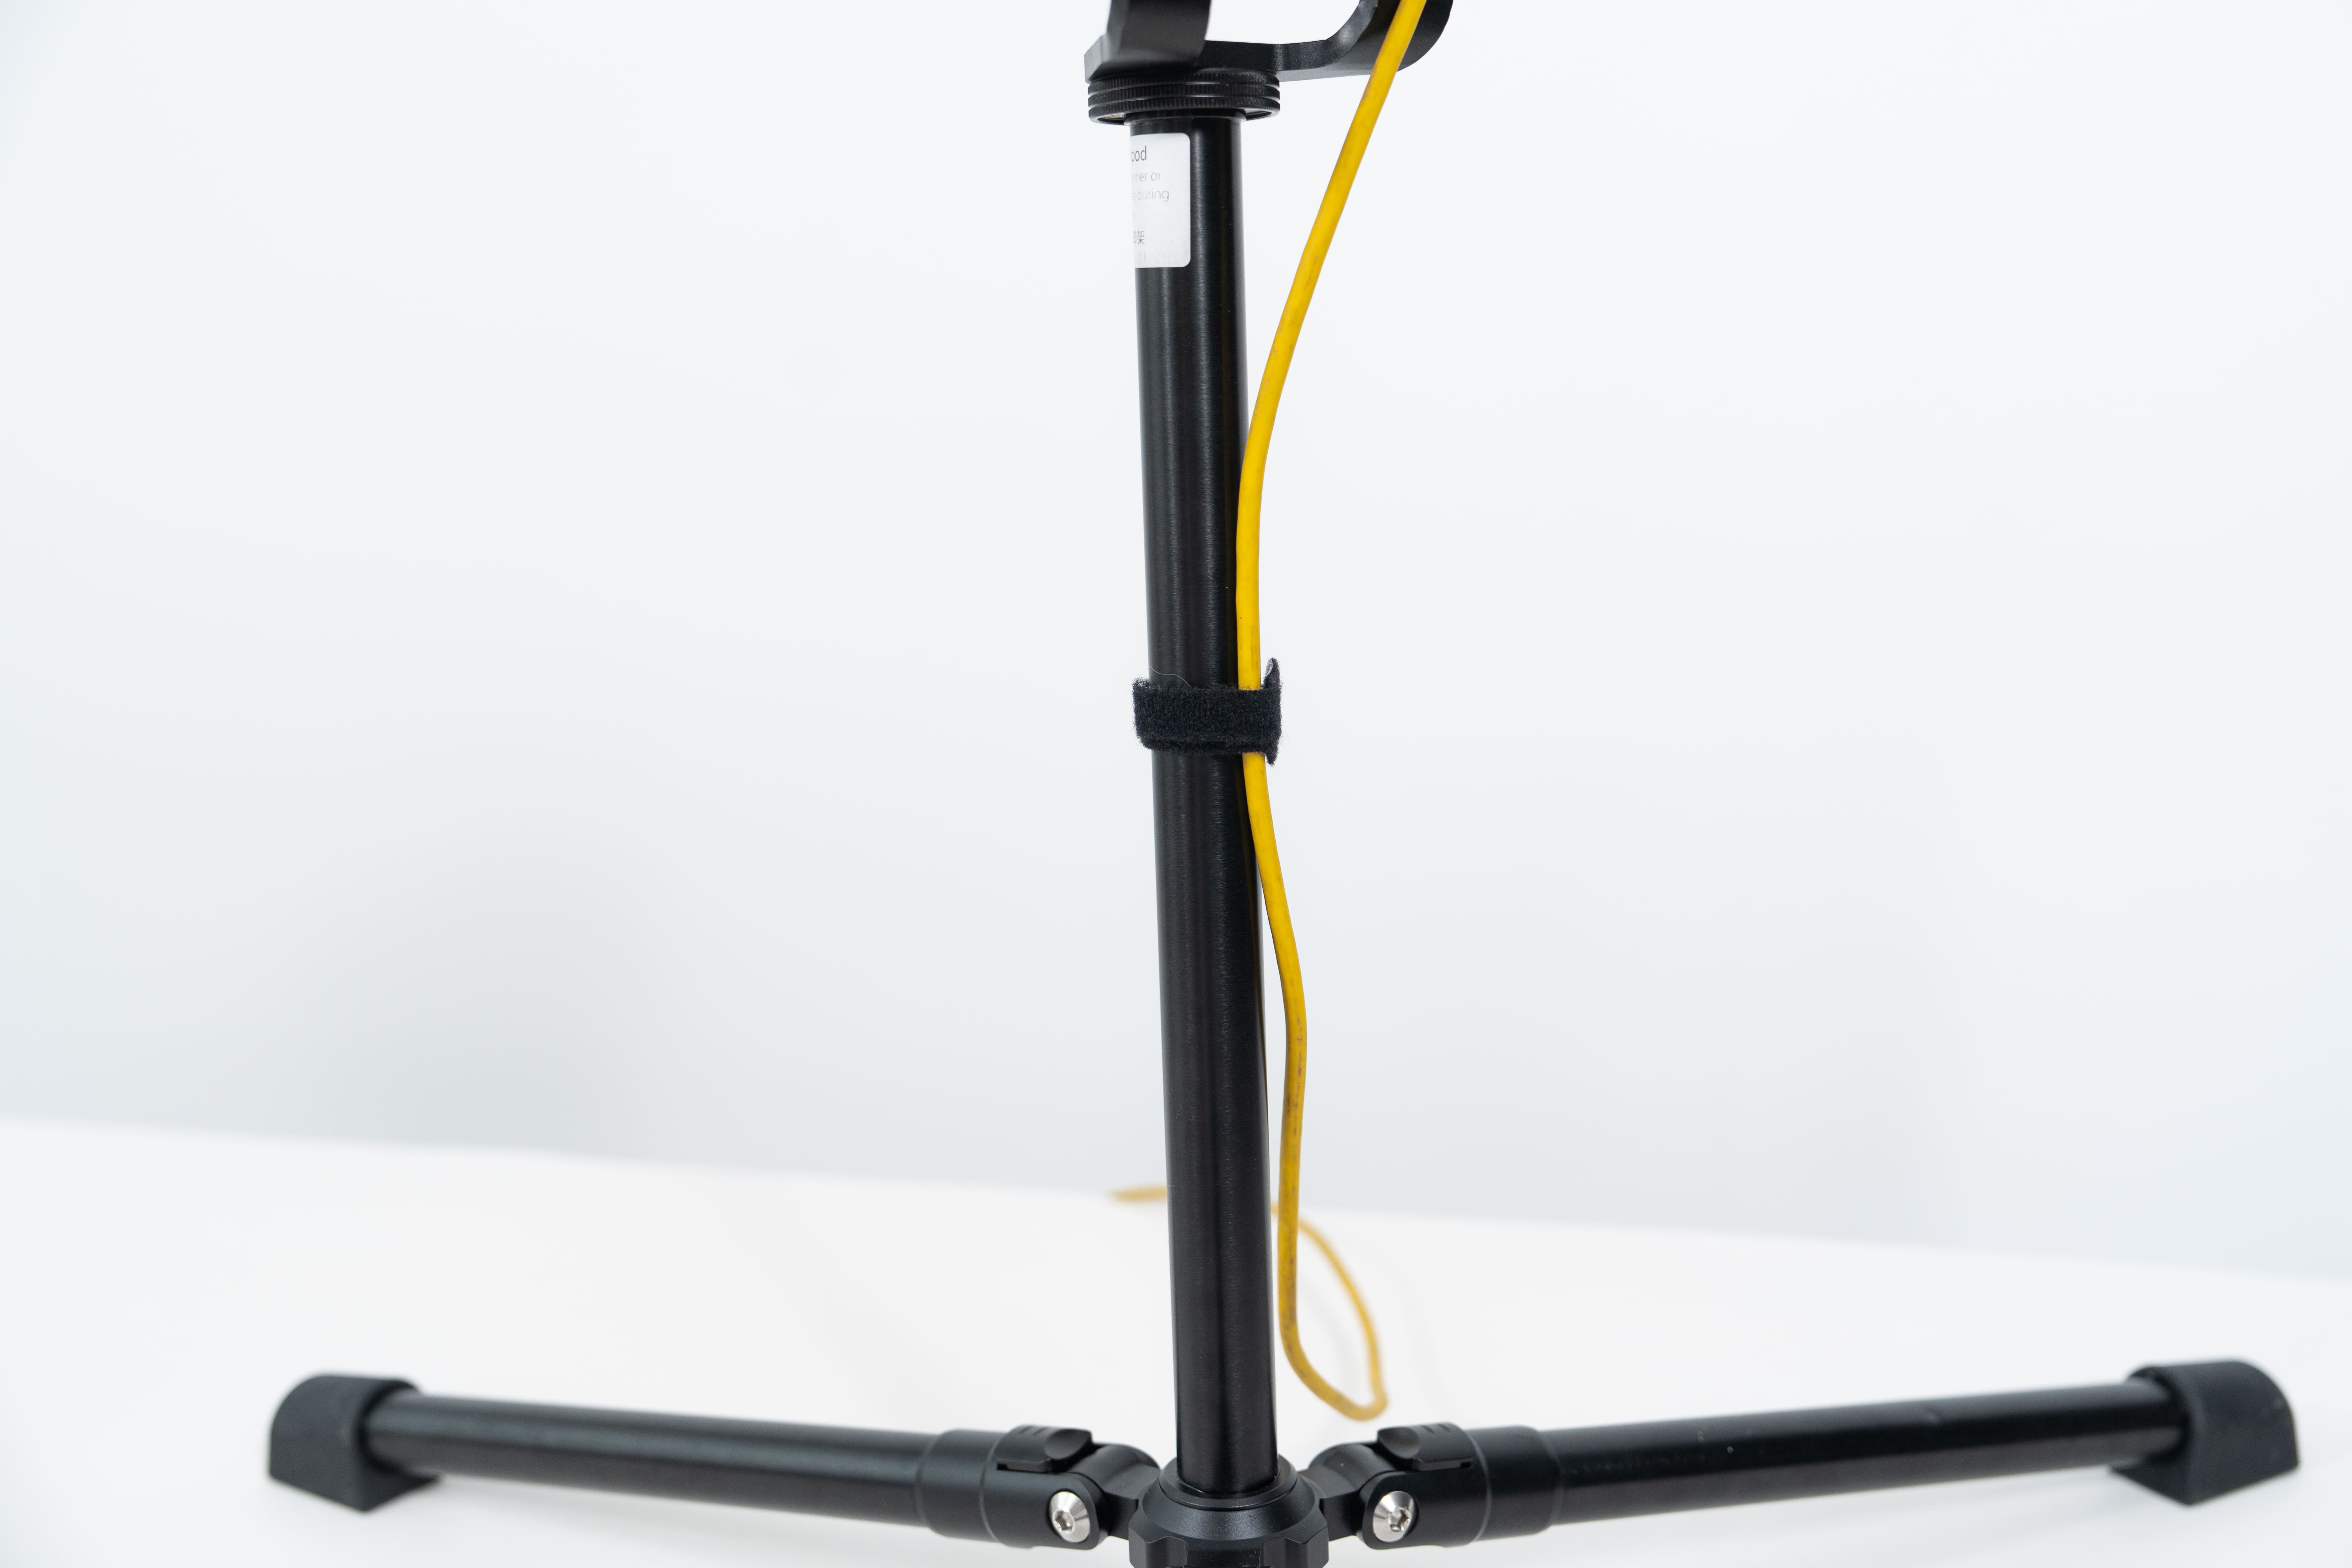
キャリブレーションの妨げとならないよう、ケーブルタイを使ってケーブルを三脚に固定してください。
4) キャリブレーションポールの取付
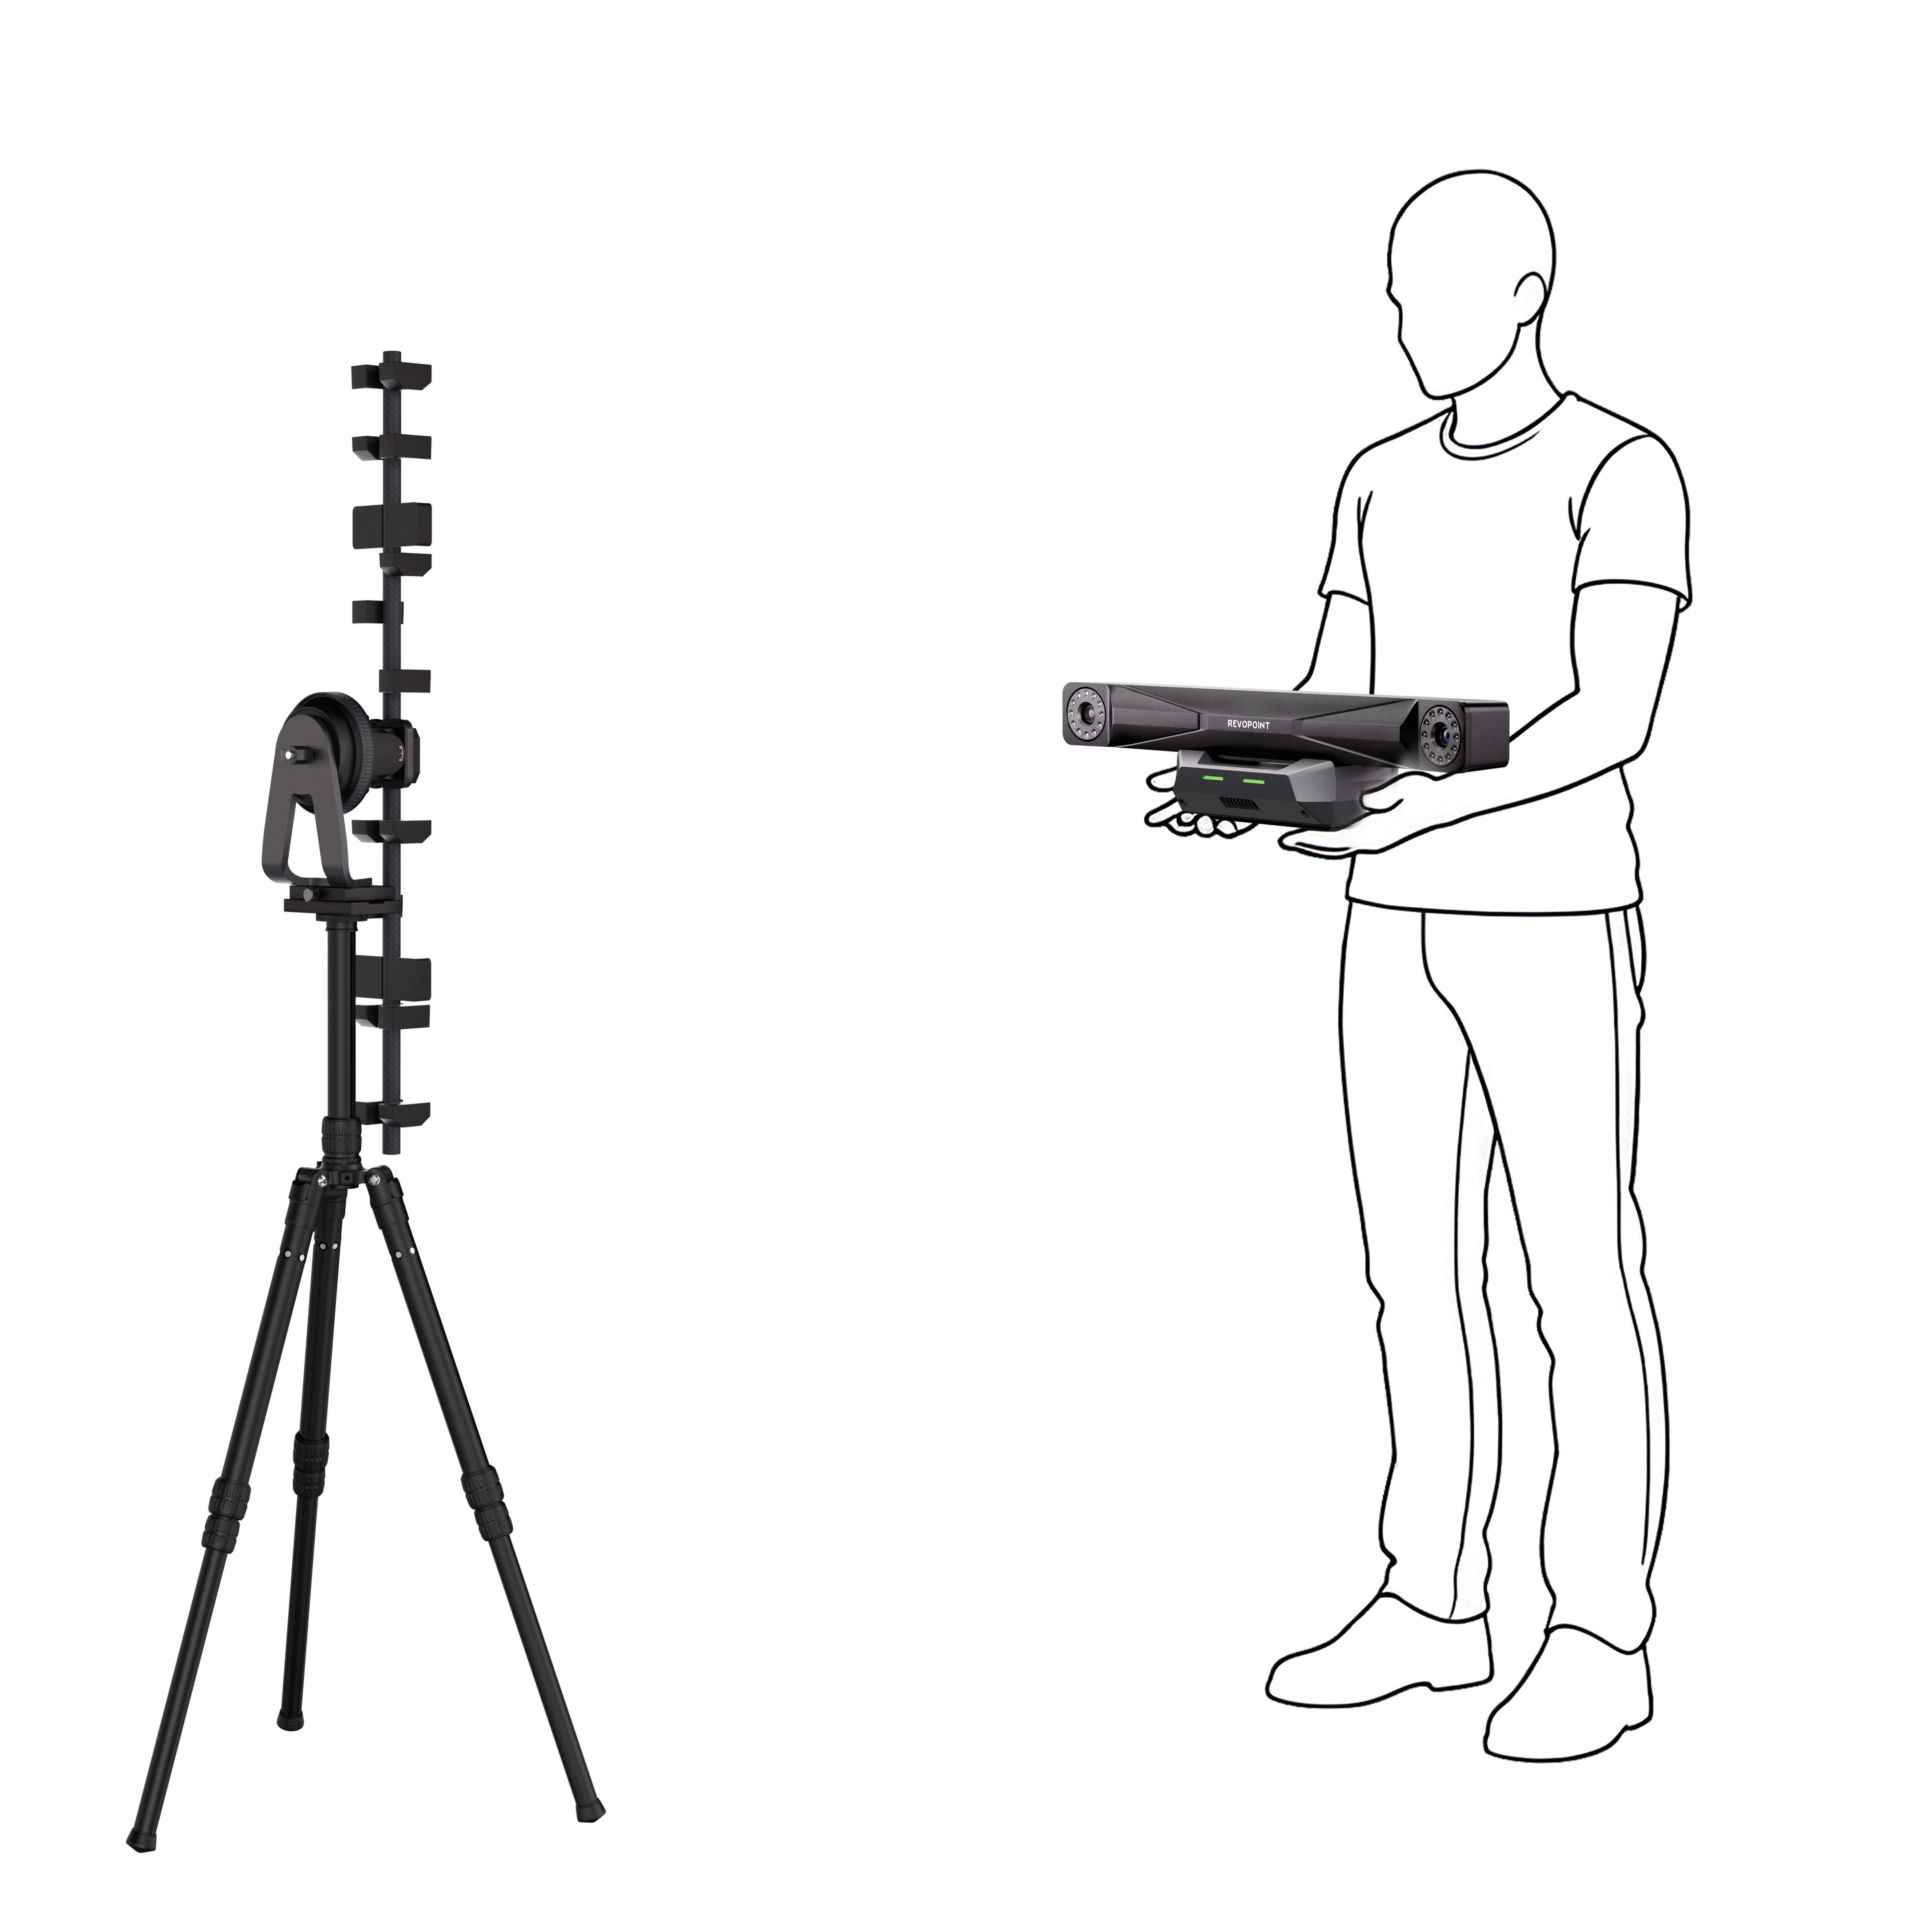
キャリブレーションポールを垂直に保ち、傾斜面が下を向くようにしてキャリブレーションポールをScannerジンバルに取り付けます。ラッチをスライドし、ネジが締まるまで回してください。
5) Trackerをキャリブレーションする
Scannerの三脚に付けたキャリブレーションポールがTrackerに向くように配置してください。Trackerの三脚の⾼さを調整し、各脚を同じ⾓度にしてください。その後、ソフトウェアの指⽰に従い、異なる距離でTrackerのキャリブレーションを⾏ってください。
ご注意: Trackerおよびハンド・アイ・キャリブレーションを行う際は、Tracker 三脚の各脚を最小角度に設定し、最大まで伸ばしてください。その後、センターポールを使って三脚の高さを微調整できます。

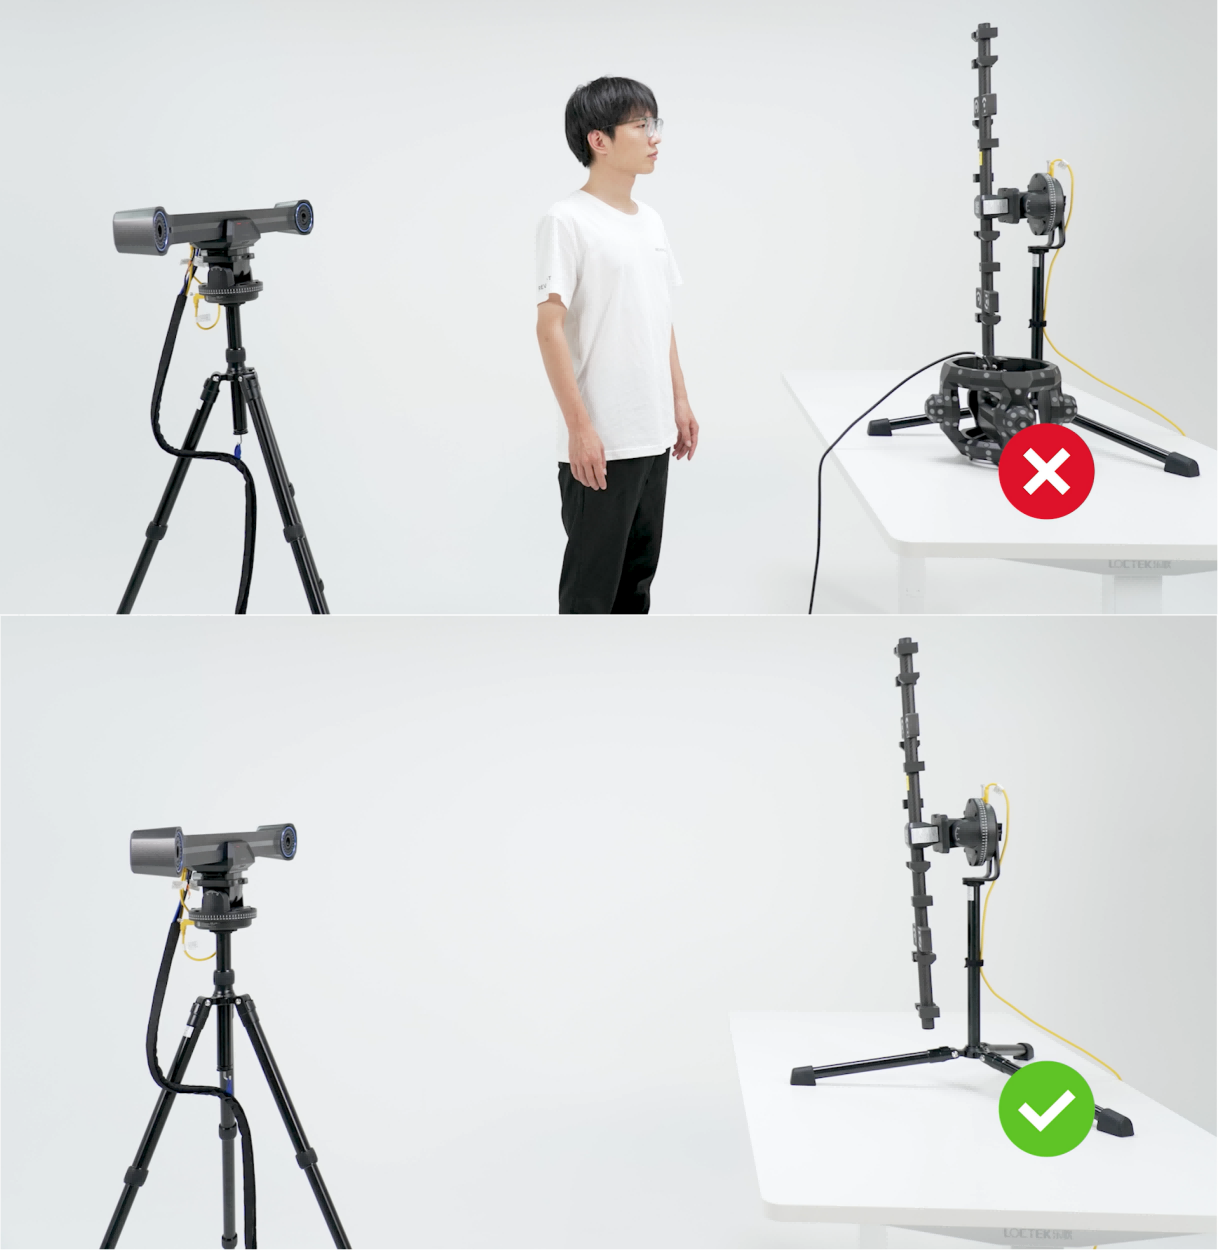
Trackerキャリブレーション作業中は、Trackerのカメラを遮らないようご注意ください。また、Trackerの視野内にはキャリブレーションポール上のマーカーのみが映るようにし、それ以外の物体やマーカーが映り込まないようにしてください。
1) クイックリリースクランプの取り付け
三脚のセンターポールを最大の高さまで伸ばします。クイックリリースクランプの中心ネジ穴を三脚のネジに合わせ、クランプを回転させて締めます。
-install the quick release clamp.jpg)
2) ジンバルアダプタープレートの取り付け
ジンバルアダプタープレートをクイックリリースクランプの溝にスライドさせ、前面の白線が一致していることを確認してください。その後、ロックノブを締めます。
-install the adapter plate.jpg)
3) ジンバルの取り付け
ジンバルのUSB-Cポートを上向きにしたまま、付属のネジでジンバルをアダプタープレートに固定します。
-install the gimbal-a.jpg)
4) キャリブレーションポールの取り付け
キャリブレーションポールの「上」矢印を上向きに保ちます。ポールのネジ穴をジンバルのネジに合わせ、ポールがしっかり固定されるまでサムホイールを締めます。
-install the calibration pole-a.jpg)
5) ジンバルをTrackerに接続する
ジンバルケーブル(黄色のケーブル)を使ってジンバルをTracker背面のジンバルポートに接続し、ネジを締めます。
-connect the gimbal-a.jpg)
6) Trackerキャリブレーション
Trackerのカメラがキャリブレーションポールを向くようにTrackerを持ちます。その後、ソフトウェアの指示に従ってTrackerを動かし、画面上のインジケーター枠に収まるように位置を合わせます。複数の距離でTrackerキャリブレーションを実施します。
¶ 4. ハンド・アイ・キャリブレーション
1) 位置決めパッドの設置
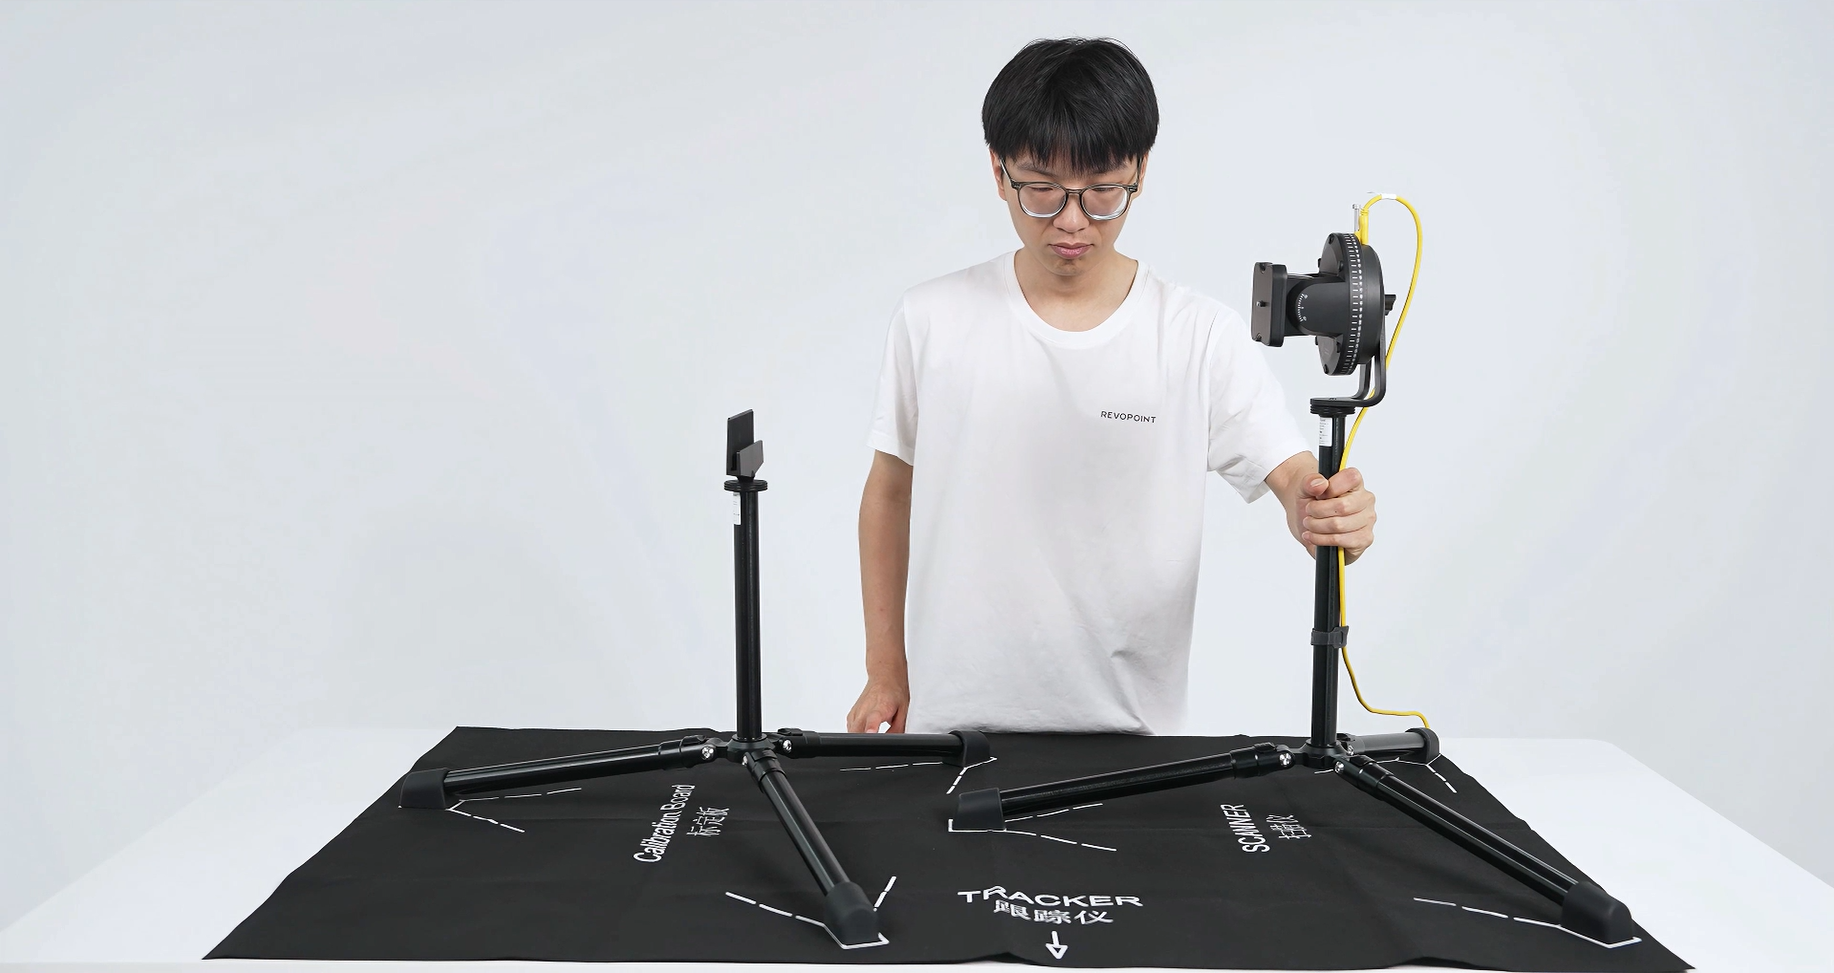
位置決めパッドをテーブルの上に広げます。位置指示どおりに、Scanner三脚とキャリブレーションボール三脚を配置します。この二つの三脚は、脚の標準角度が 1 つだけです。使用時は、すべての脚がその角度に設定してください。
2) Scannerを取り付ける
Scanner取付金具でScannerをジンバルに接続します。続いて、ネジが締まるまでラッチをスライドしてください。
ご注意:Scannerを取り付ける際は、ケーブルポートがTrackerの方向を向くようにしてください。
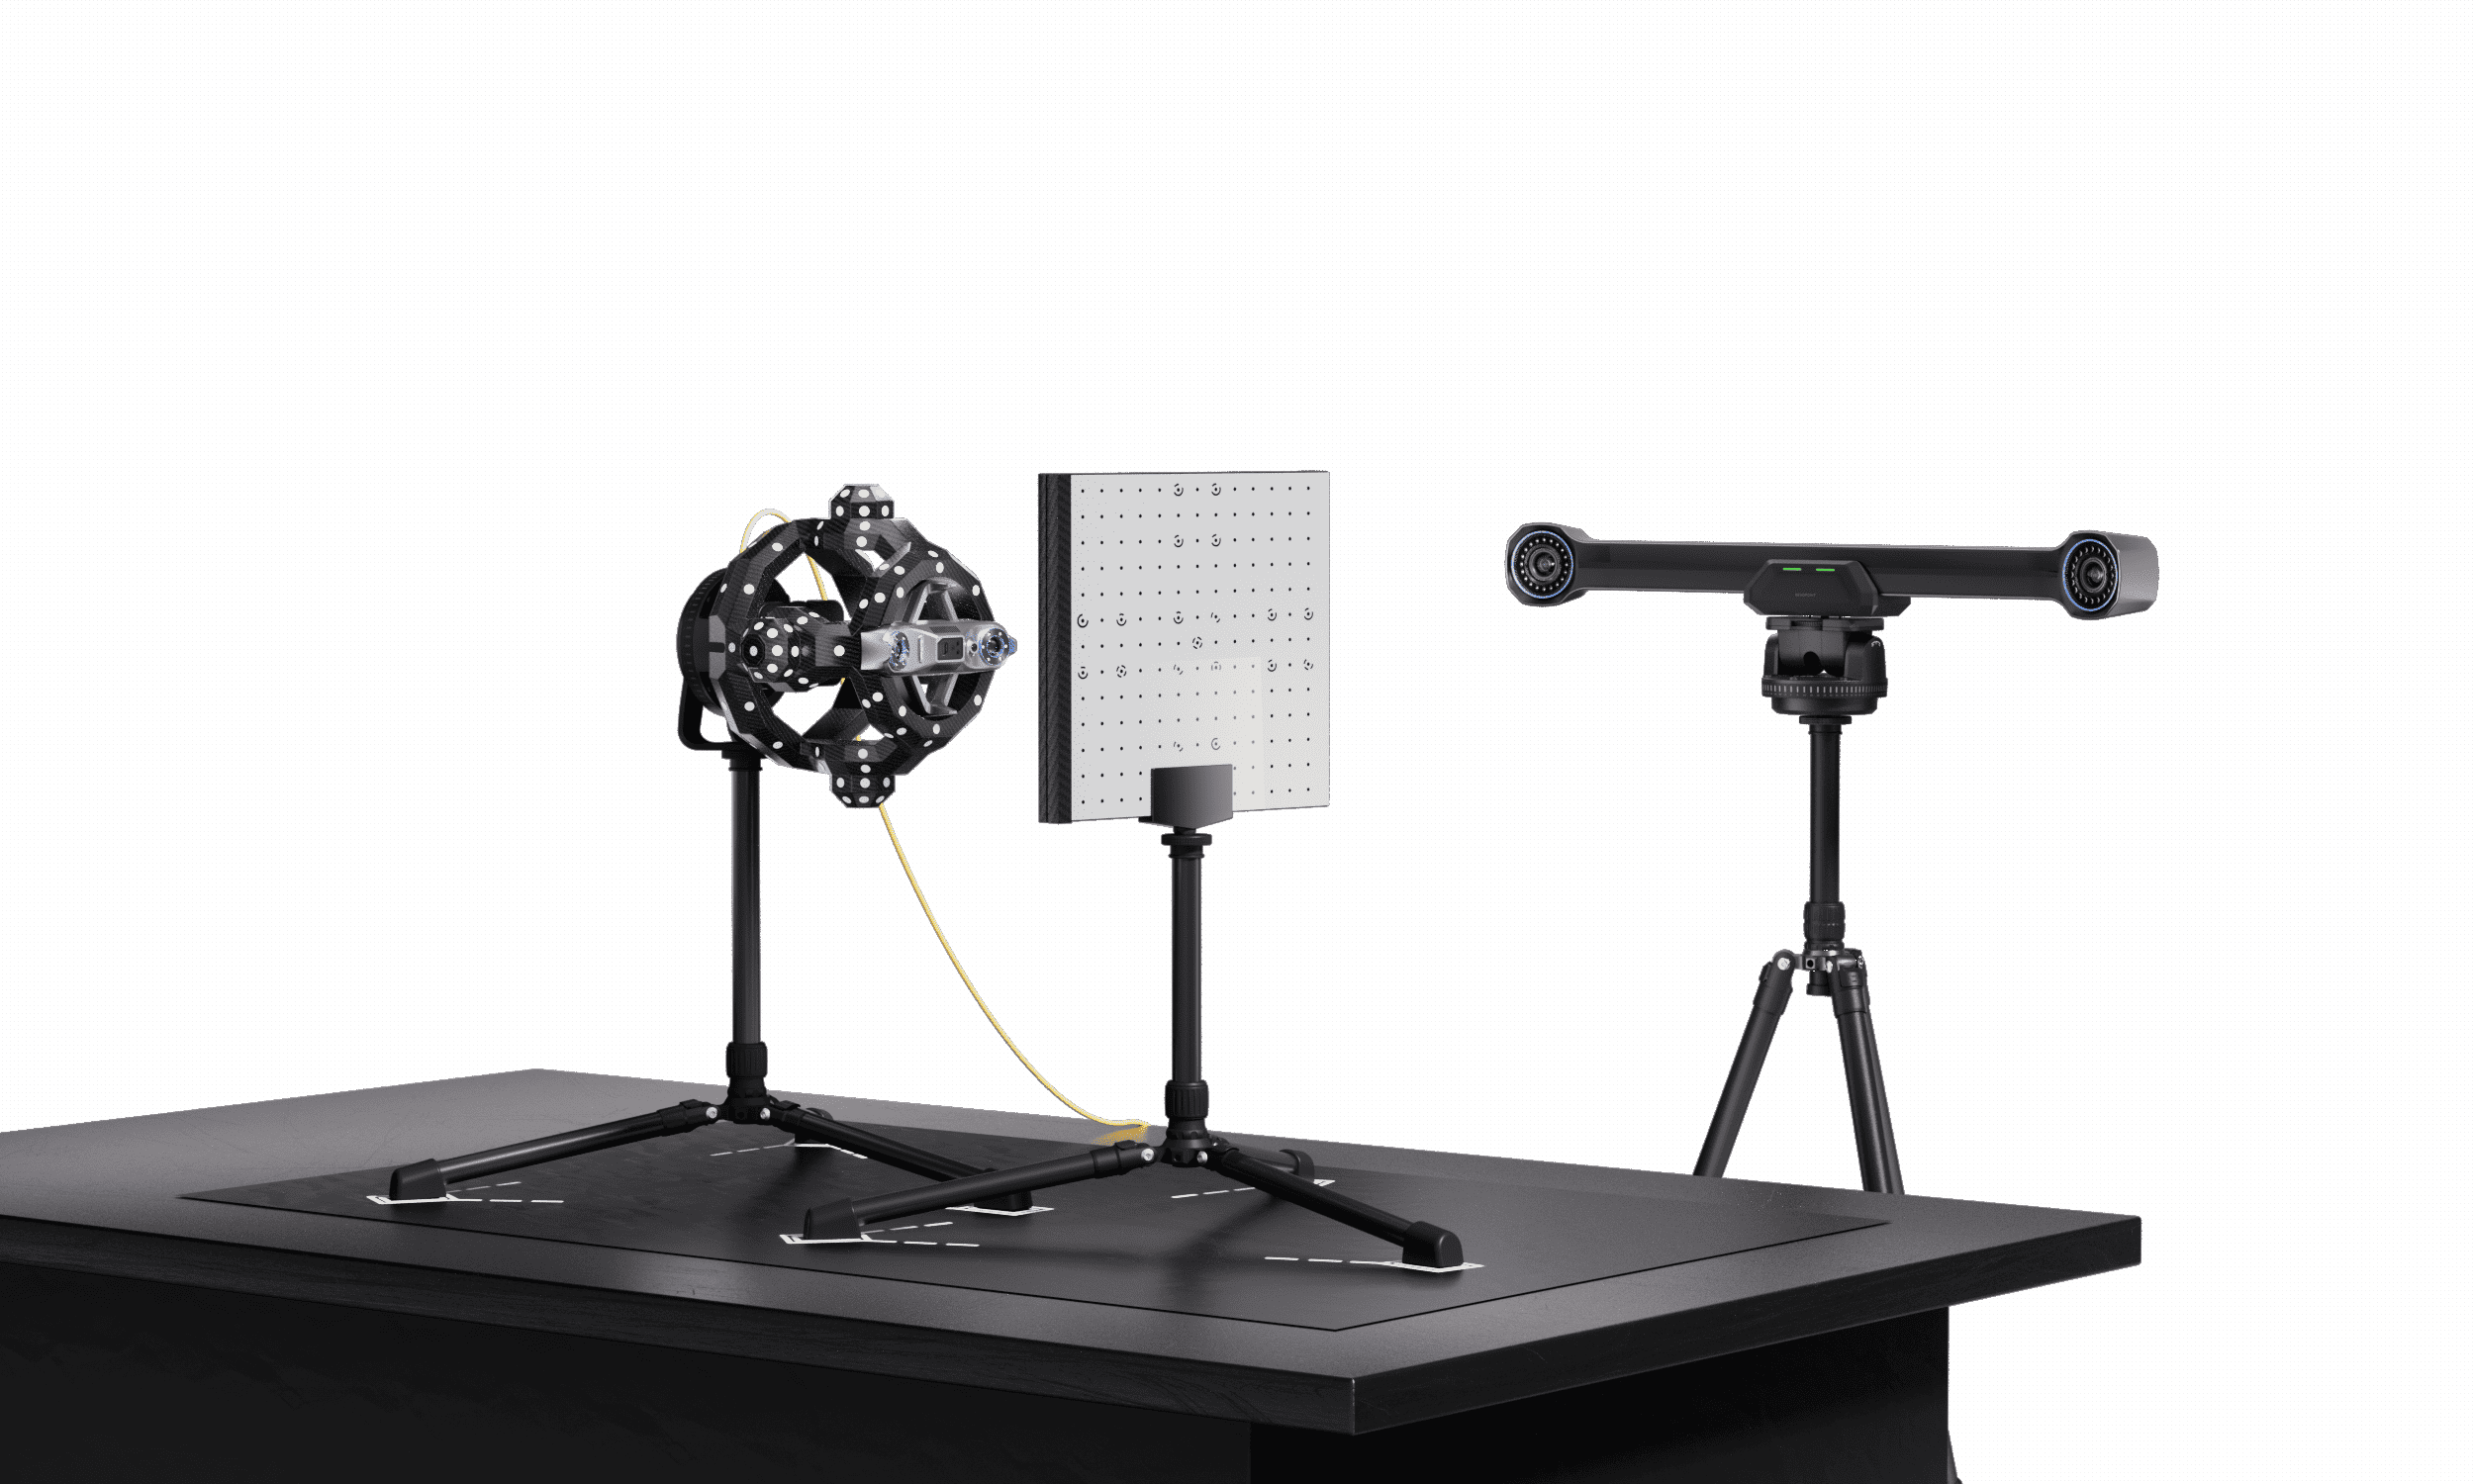
3) キャリブレーションボードを取り付ける
キャリブレーションボードを白い枠線の内に設置し、黒い面をScannerの方向に、マーカー面をTrackerの方向に向けてください。
ご注意:取り付ける際は、マーカーが遮られないようご注意ください。
4) ハンド・アイ・キャリブレーション
Trackerを2台の三脚に向けて設置し、ソフトウェアの画⾯に表⽰される指⽰に従って、ハンド‧アイ‧キャリブレーションを⾏ってください。
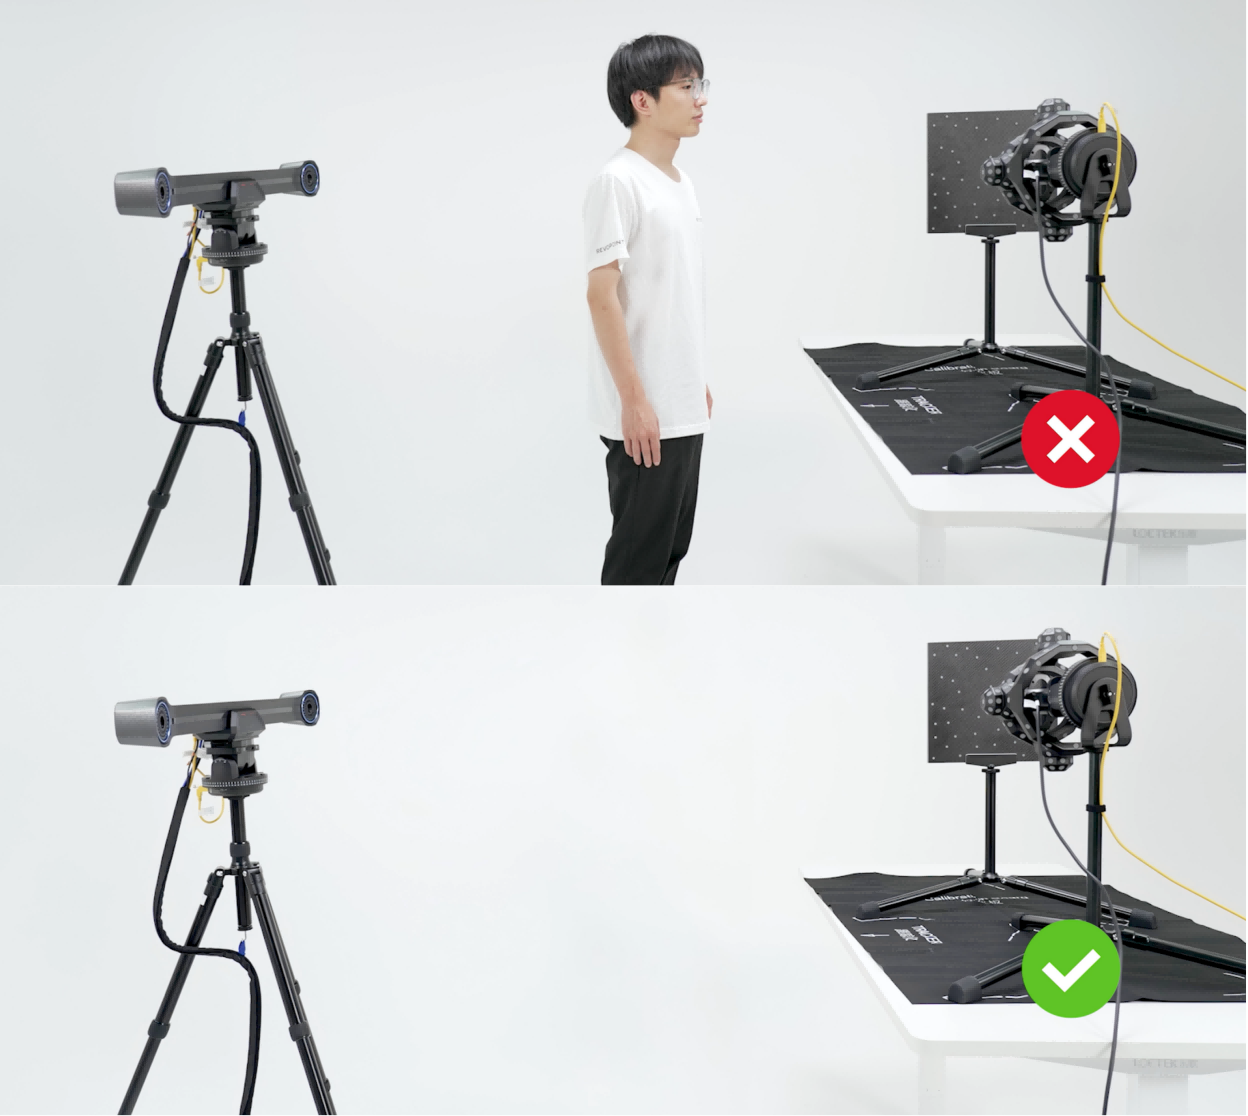
ご注意:ハンド・ア・キャリブレーション作業中は、Trackerのカメラを遮らないように注意し、Trackerの視野内にはScannerおよびキャリブレーションボード上のマーカーのみが映るようにしてください。
1) Trackerの取り付け
三脚からキャリブレーションポール、2軸ジンバル、およびジンバルアダプタープレートを取り外し、Trackerをクイックリリースクランプに取り付けます。
-install the tracker.png)
2) キャリブレーションボードの配置
キャリブレーションボードを黒色の面を上にしてテーブル上に平らに置き、マーカー面がTrackerを向くようにします。画面の指示に従ってTrackerを動かし、画面上のインジケーター枠にボードが収まるように位置を合わせます。
-place the calibration board.png)
3) ハンド・アイ・キャリブレーション
3) Scannerを持ち、画面の指示に従って指定された角度に回転させます。左右方向、前後方向について、それぞれのポーズでキャリブレーションを実施します。必要なすべての角度についてハンド・アイ・キャリブレーションが完了するまで、上記の手順を繰り返します。
ご注意:Scanner を持つ際は、Tracker の視野(FOV)を遮らないようにしてください。Tracker が Scanner とキャリブレーションボードの両方をはっきり視認できる状態を保ってください。
