¶ 1. 相机设置
在开始扫描之前调整相机的参数对于获得一个好的3D模型至关重要。
深度相机
注:开始扫描后,深度相机预览窗口将自动隐藏;如需查看,可手动点击预览窗口右上角  按钮重新开启。

- 调节深度相机曝光
深度相机的曝光可以设置为自动曝光或手动调节。一般建议使用系统默认参数。如需手动调整曝光,请确保深度相机窗口中的激光线清晰可见。
- 激光器亮度
建议使用默认值,以免影响扫描效果。
Tracker 跟踪视野

当选择跟踪扫描或多站扫描时,该窗口将显示 Tracker 左视和俯视的视野范围。为了防止跟踪丢失,在扫描时请将 Scanner 保持在 Tracker 的视野范围内。
¶ 2. 扫描距离直方图
 >
扫描距离直方图表示物体与扫描仪之间的距离,开始扫描前需调整好扫描距离。建议在扫描过程中确保直方图处于绿色状态。

¶ 3. 设备信息
显示设备名称、实时帧率、环境温度以及设备温度。此处显示的信息会根据当前连接的设备而有所不同。
连接 Trackit SR 时:
- 环境温度:用于在跟踪扫描和多站扫描过程中监测环境温度变化。请确保环境温度与上一次标定时的环境温度偏差控制在 ±2℃ 以内。如环境温度过高或过低,请在扫描前调整环境温度至正常。
- Tracker 温度 & Scanner 温度: 用于监测设备温度。在标记点扫描模式下,请确保Scanner温度显示在正常范围内。
连接 Trackit 时:
- Tracker 温度 & Scanner 温度: 用于监测设备温度。请确保使用过程中,Tracker与Scanner的温度均处于正常范围内。
¶ 4. 扫描控制按钮

 : 点击可删除所有捕获的数据。
 /
 :
点击可开始或暂停扫描。
 : 点击结束扫描并进入模型编辑。
¶ 5. 目标点距

目标点距是扫描过程中相邻点云之间的距离。在扫描前,可以根据需要调整该参数。所设点距越小,模型越精细,扫描时间越长。
¶ 6. 跟踪模式
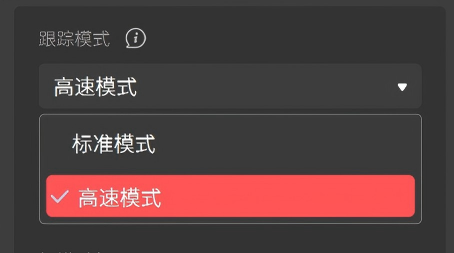
连接 Trackit SR 时可在扫描前选择合适的跟踪模式。
¶ 7. 扫描模式
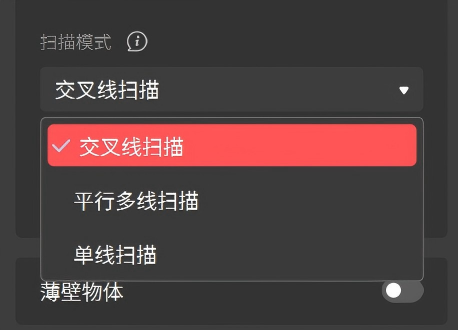
扫描前请先选择合适的扫描模式。
¶ 8. 拼接模式

扫描前,请先根据扫描对象和具体需求在以下三种模式之间进行选择。
- 跟踪扫描: Tracker 实时追踪 Scanner 的位置和角度,无需粘贴标记点即可进行扫描。扫描时 Tracker 和物体必须保持静止,适合中小型物体的快速扫描。
- 多站扫描: 适合大物体(如汽车、工业部件)扫描。扫描前,需将大物体划分为多个扫描区域。在依次扫描每个区域时,需先移动 Tracker ,再开始采集全局标记点,最后捕捉点云数据。
- 标记点扫描: 仅通过 Scanner 识别物体上的标记点并自动对齐数据,适合中小型物体扫描。

当使用 标记点扫描时,拼接模式可设置为 标记点拼接 或 全局标记点拼接。
* 全局标记点拼接能够实现更精确的扫描和更流畅的帧拼接。该模式分为两个步骤:首先,扫描标记点以创建全局标记点坐标,然后基于扫好的坐标扫描物体。
¶ 8. 扫描对象
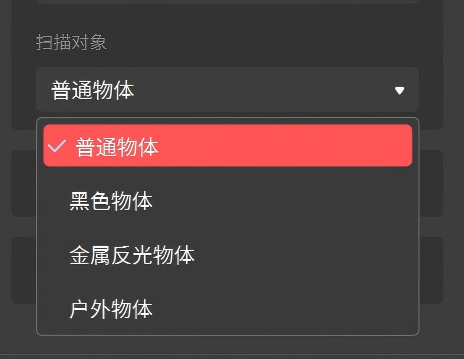
- 普通物体: 适用于一般扫描物体。如您的扫描物体不属于以下其他几类,请使用该模式。
- 黑色物体: 扫描表面颜色较深的物体,如黑色或深灰色衣服。
- 金属反光物体:扫描表面会反射光线的金属物体,如铝、钢、铜和其他类型的金属。
- 户外物体:支持在连接Trackit SR时进行户外扫描。 注: 扫描表面为深色的金属反光物体时,物体类型需选择黑色物体。
¶ 10. 薄壁物体

- 在跟踪扫描模式下,启用该功能有助于优化薄壁或物体边缘的扫描结果。
¶ 11.大型物体

- 启用该功能有助于优化大物体的扫描结果。
¶ 12. 抖动检测

抖动检测功能专为高精度扫描场景设计。通过使用固定的锚标记块作为参考物防止精度下降。在扫描过程中,需将标记块静置在被扫物体周围并确保其始终位于 Tracker 的视场范围内。当 Tracker 或扫描物体移动时,或扫描环境中出现抖动因素,软件界面将弹出抖动提示。您可以根据提示判断是否要重启扫描。

¶ 13. 扫描采集距离

用于调整深度相机的工作距离,确定数据采集的距离区间,去除冗余背景,突出扫描主体物。
¶ 14. 跟踪质量

渲染帧数:用于显示实时捕捉的总帧数。
Tracker 与 Scanner 距离:用于实时显示 Tracker 和 Scanner 之间的距离。
跟踪质量:使用跟踪扫描或多站扫描时,此处显示预估的扫描效果质量。为确保扫描精度,您可以通过调整 Scanner 扫描距离以调整质量。如跟踪质量较差,请在扫描前对设备进行标定。
¶ 15. 质量图
扫描时点云会逐渐由黄色过渡至蓝色,蓝色表示模型质量较高。所以建议扫描时从多个角度扫描同一区域,直至模型表面完全显示为蓝色状态。

¶ 16. 球板测量
仅在连接 Trackit SR 时可用。 用于检测 Trackit SR 的精度。
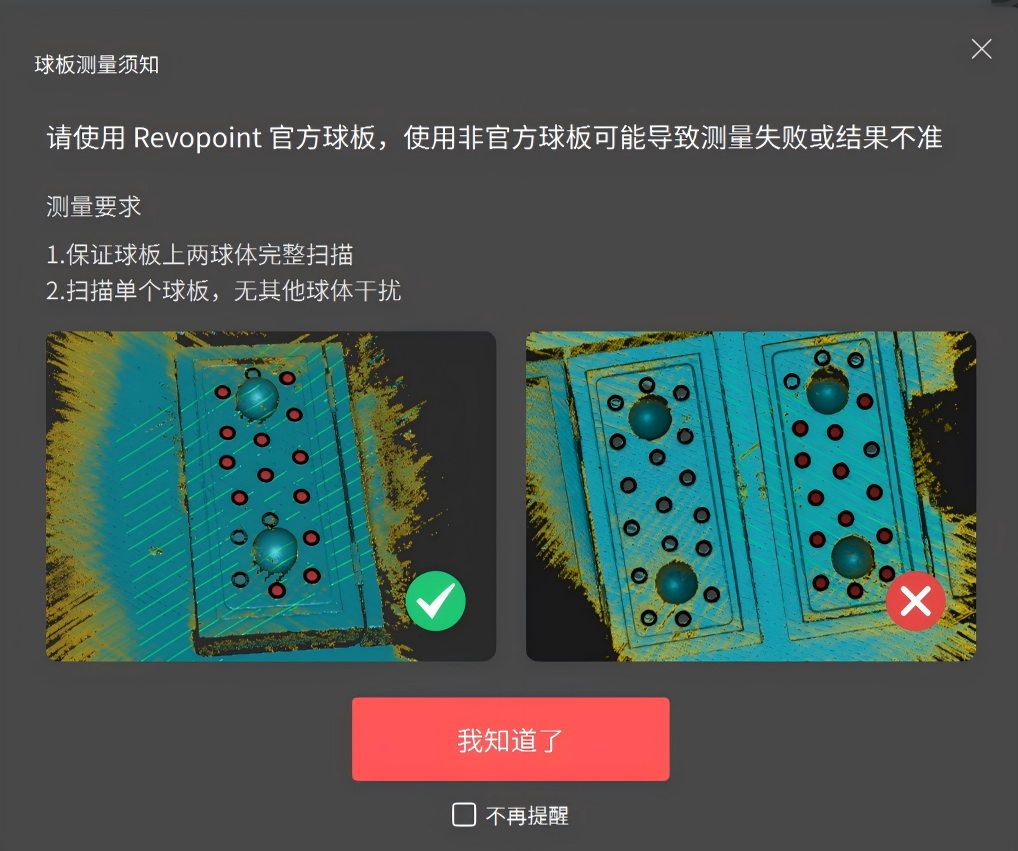
操作步骤: ① 将球板水平放置于稳固的刚性平面上。 ② 点击“球板测量”按钮,进入测量界面。 ③ 按需选择扫描类型和扫描模式。 ④ 点击“开始”,采集球板上的点云,直至两个球均被完整扫描。
注: 如使用标记点扫描模式,需要按照以下两步进行:① 扫描球板上的全局标记点。② 基于全局标记点坐标,扫描球板点云数据。
¶ 17. 投屏
支持将电脑端画面投屏至移动设备。
操作步骤: ① 点击“投屏”按钮,进入投屏界面。② 将电脑和移动设备连接至同一 Wi-Fi 网络。③ 在移动设备上打开 Revo Mirror 应用,并输入电脑端显示的 IP 地址。
¶ 18. 全屏显示
点击上方功能栏右侧的“全屏”按钮进入全屏模式,使用快捷键 "shift + M" 退出全屏模式。
您也可以通过扫描仪上的 M 键使用全屏功能。

¶ 19. 保存/导入扫描设置参数

设置好扫描参数后,点击菜单栏 > 文件 > 保存扫描设置参数, 命名文件并选择保存位置。 或单击 导入扫描设置参数,选择目标文件,然后单击打开。
注: 此功能只能导入当前连接的扫描仪的扫描设置参数。