¶ 1. 跟踪扫描
Tracker 实时追踪 Scanner 的位置和角度,无需粘贴标记点即可进行扫描。扫描时 Tracker 和物体必须保持静止,适合中小型物体的快速扫描。
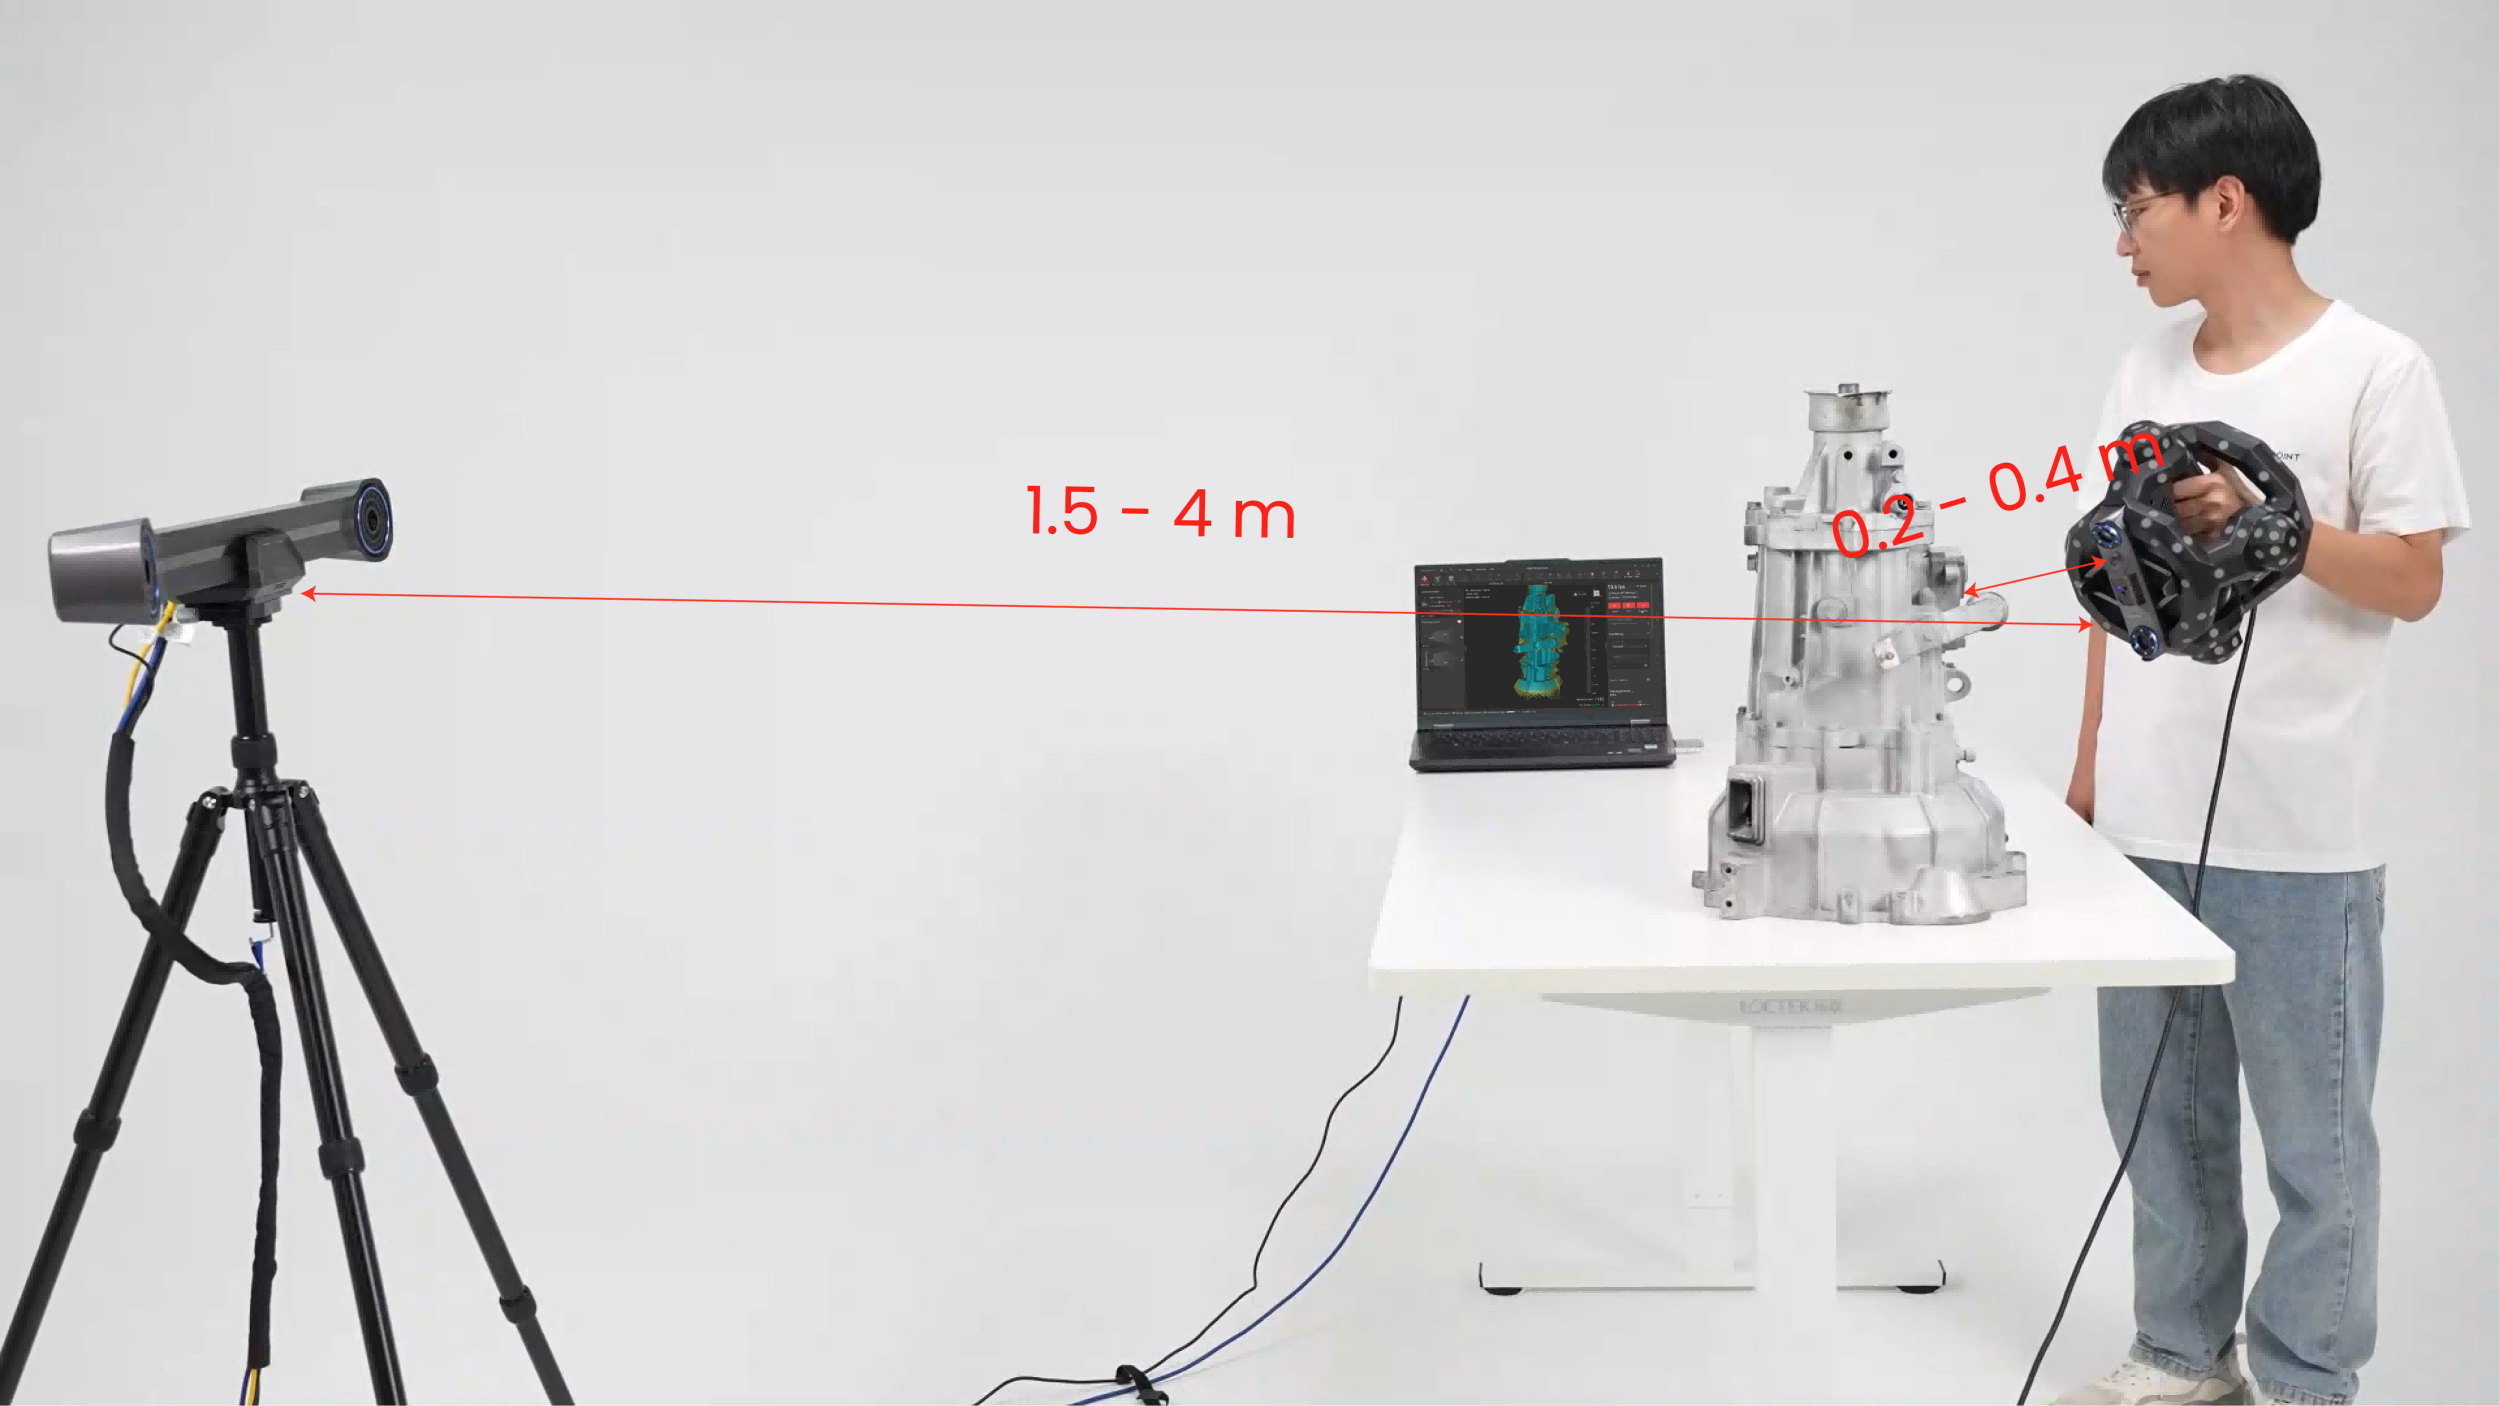
注: 图上所示扫描距离适用于 Trackit 三维扫描仪。如使用 Trackit SR,不同激光类型下扫描距离有所差异。请以软件界面的距离直方图为准。
扫描仪连接成功后,点击软件首页“新建工程”进入工程页,选择“跟踪扫描”。
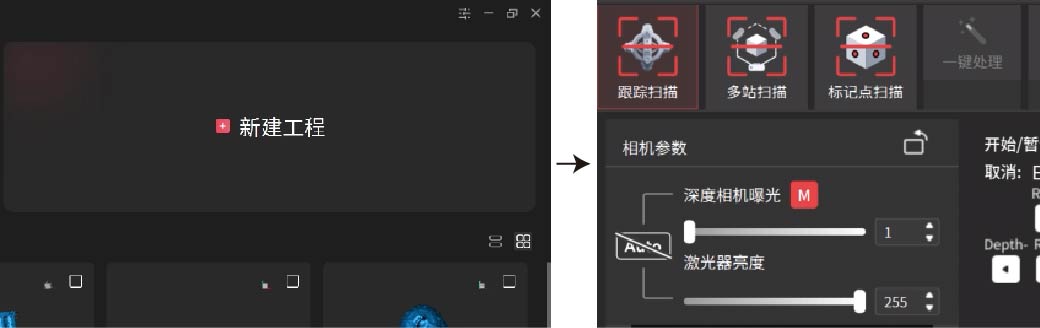
按照以下步骤开启跟踪扫描:
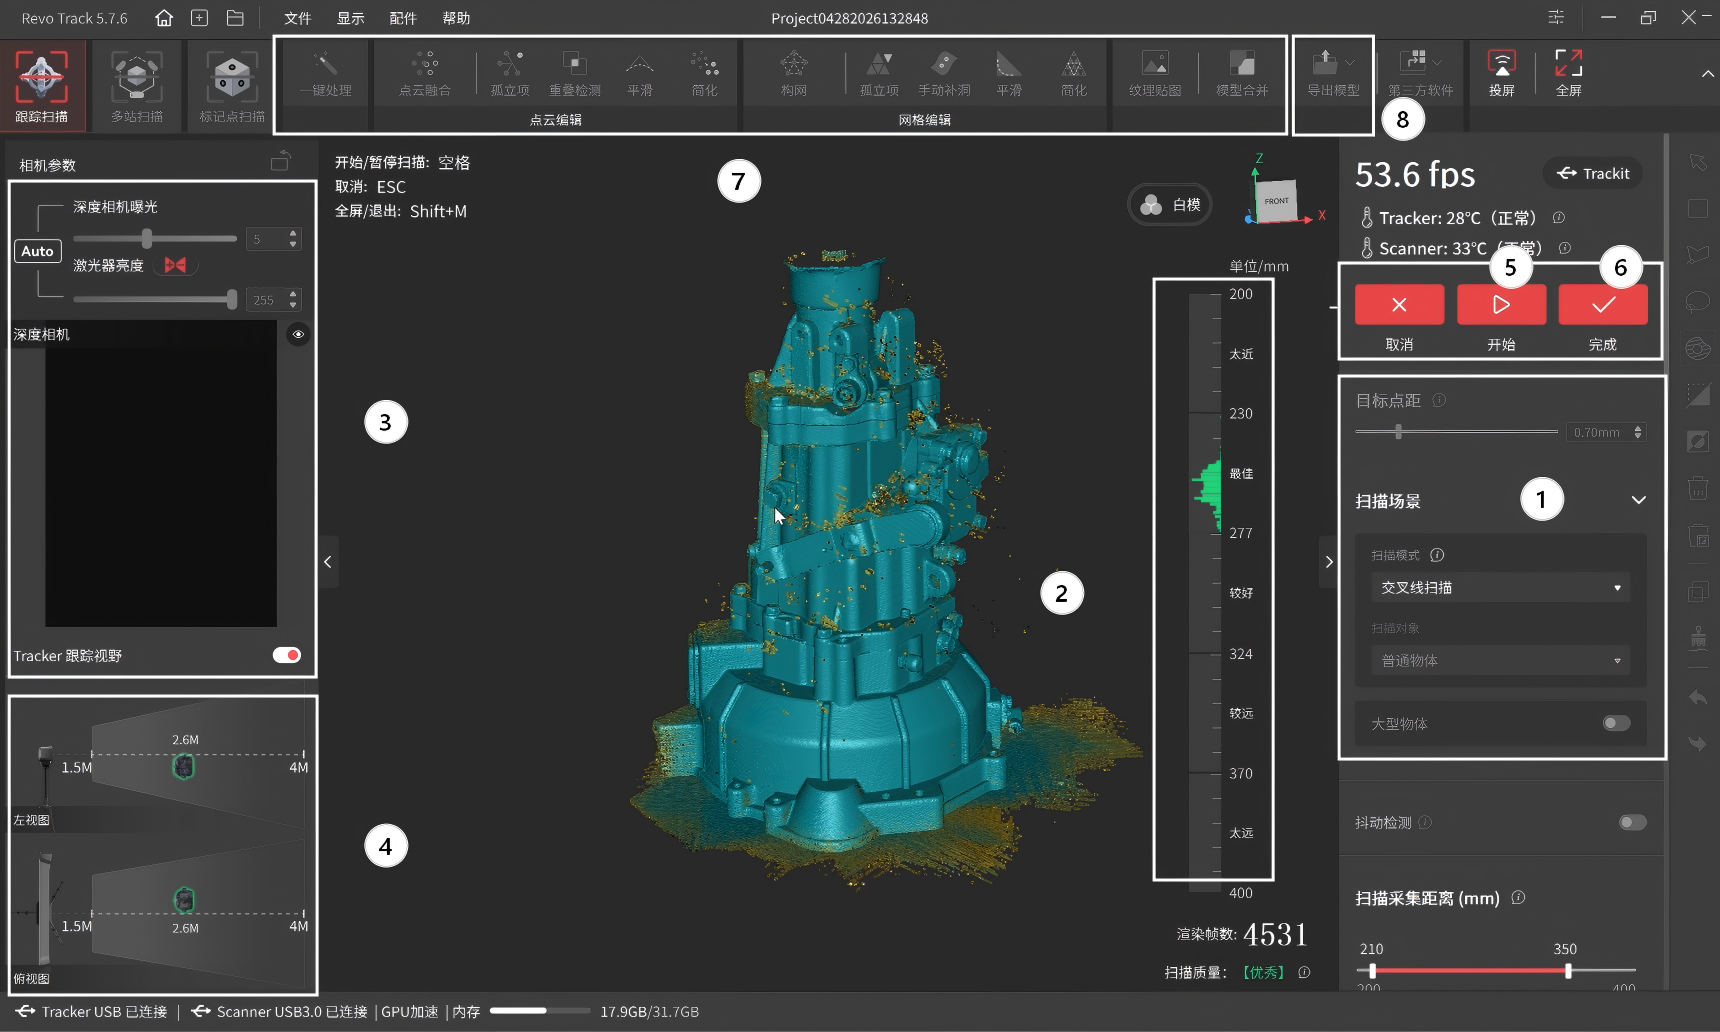
※ 请以 Revo Track 实际软件画面为准。
① 在扫描设置中,选择扫描模式,扫描对象并按需调整目标点距。
② 调节扫描仪与物体的间距,直至右侧距离直方图内的绿色光条指示“最佳”或“较好”。
③ 点击 Auto 按钮,开启深度相机自动曝光,或再次点击关闭自动曝光,拖动滑动条手动调节,确保深度相机预览窗口中的激光线清晰可见。
注:如需查看隐藏的深度相机预览窗口,可手动点击右上角  按钮重新展开。
④ 调整 Scanner 与 Tracker 之间的距离,确保 Scanner 在 Tracker 的跟踪视野范围内。
⑤ 点击  按钮开始扫描。 扫描过程中,请将 Scanner 对准待扫描物体。调整 Scanner 与物体的间距,以界面距离直方图的指示为准。持稳 Scanner 在同一区域停留数秒,待模型表面完全呈蓝色状态后再匀速缓慢移动至下一区域。点击
 按钮暂停检查模型扫描效果。若模型仍有缺失,可点击 按钮继续扫描。
⑥ 待模型扫描完整后,点击  按钮结束扫描。
⑦ 点击 “一键处理” 自动完成模型处理,若需更精细的模型,也可依次手动完成点云融合、构网及其他可选操作。点云融合时,建议使用系统推荐点距。设置的点距太小将导致计算时间过长。如需了解更多详细内容,请点击 模型编辑。
⑧ 模型处理完成后可根据需求导出PLY, OBJ, STL等格式的模型。
¶ 2. 多站扫描
适合大物体(如汽车、工业部件)扫描。需将大物体划分为多个扫描区域,通过每次移动Tracker至下一区域拼接点云数据。确保Tracker移动过程中始终看到至少5个标记点。
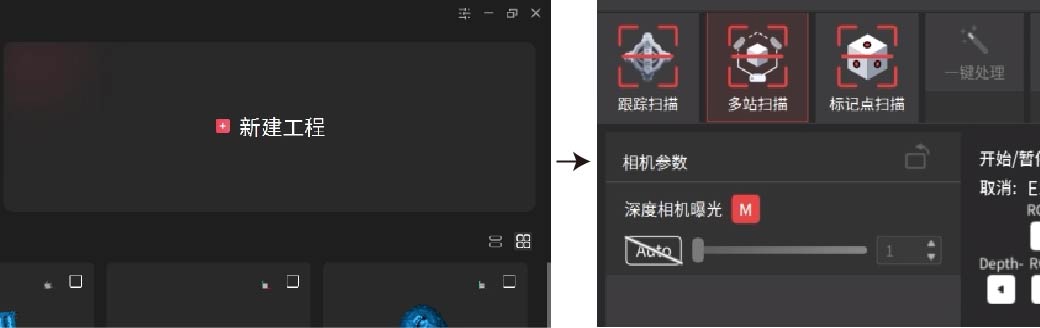
扫描仪连接成功后,点击软件首页“新建工程”进入工程页,选择“多站扫描”。按照以下步骤开启跟踪扫描:
1) 规划起始区域
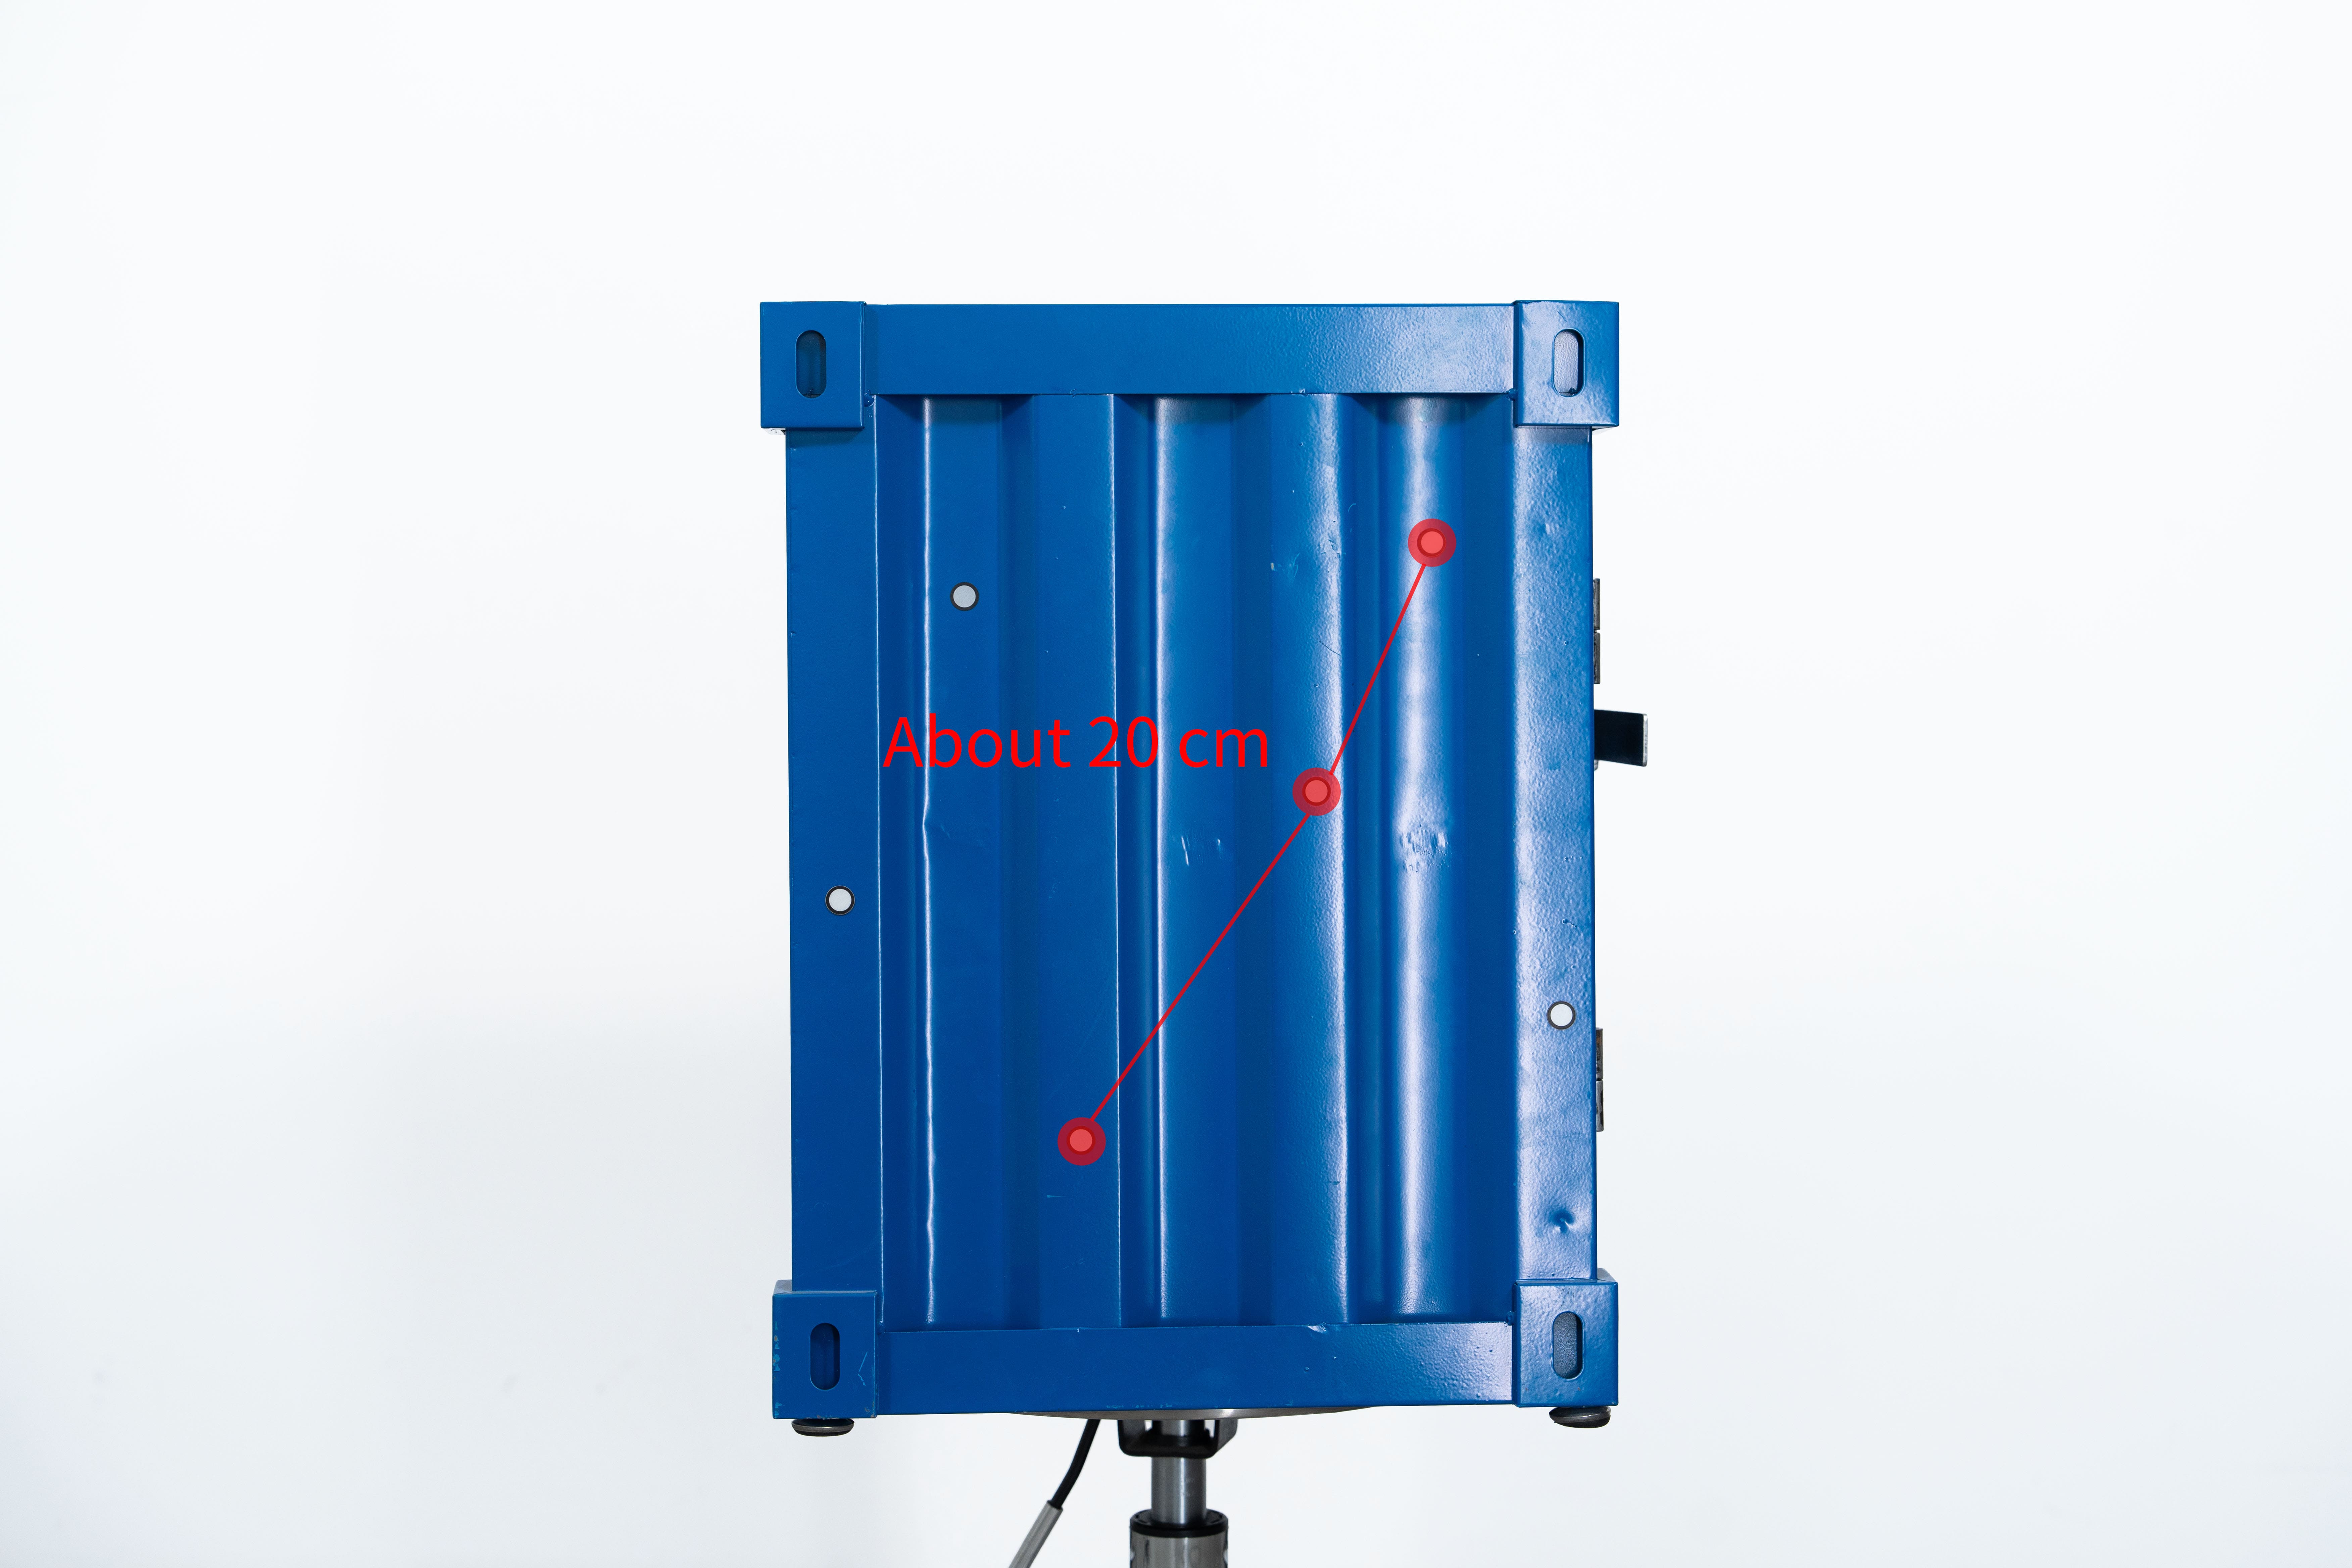
选择一个扫描起始区域,在物体表面以20cm的相隔距离放置至少5个锚标记块或标记点。将 Tracker 对准起始区域,并调整距离和高度,确保它的视野范围内能捕捉到这些标记点。
2) 扫描起始区域的全局标记点
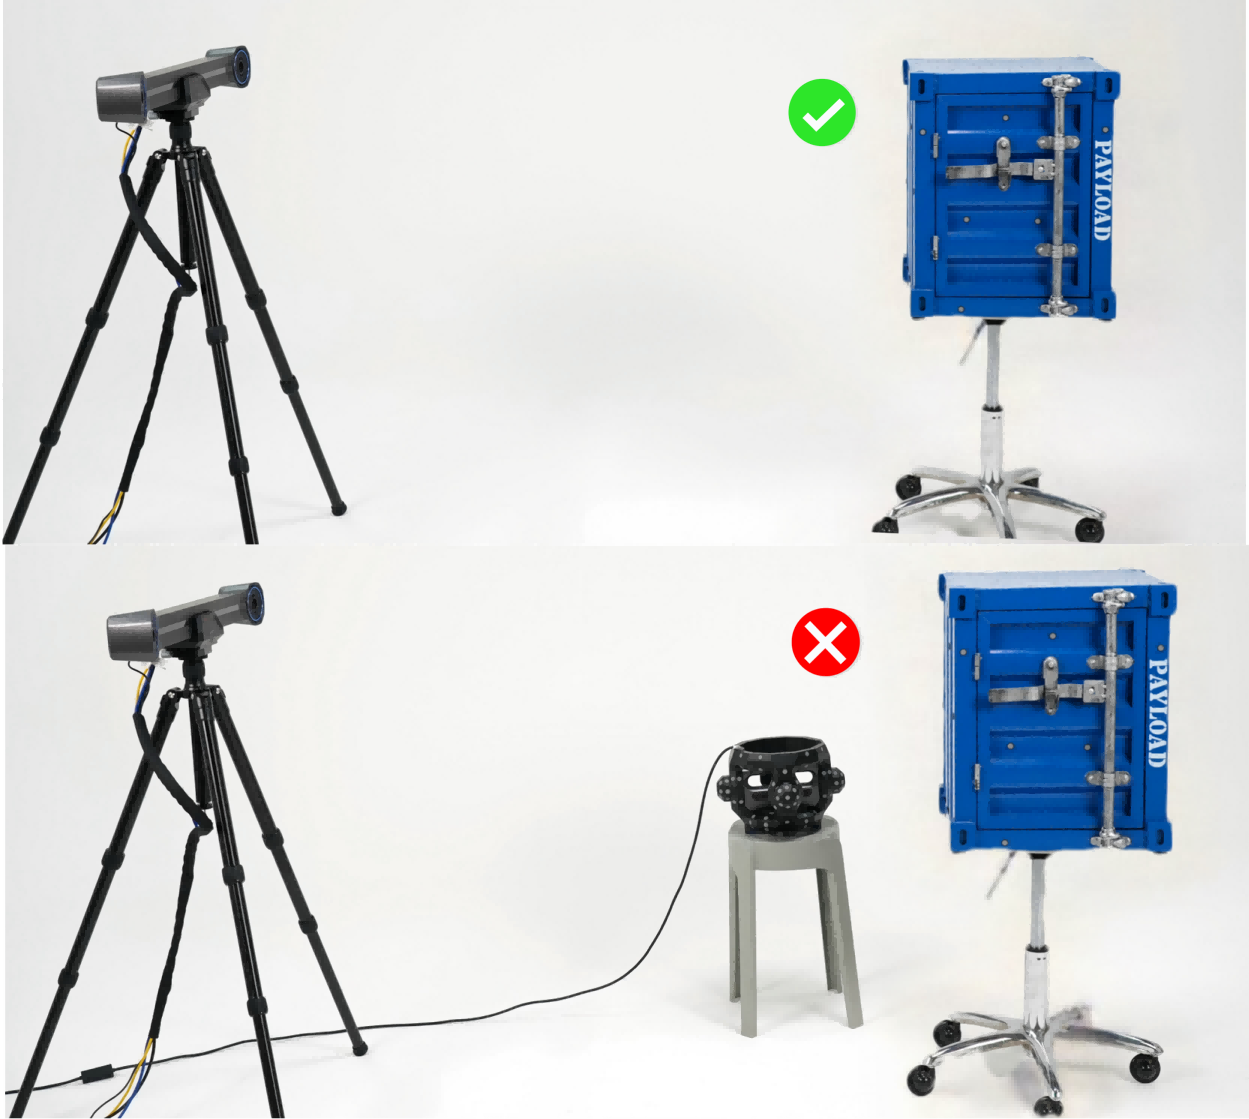
扫描全局标记点时,移开 Scanner 以确保 Tracker 只捕获被扫物体上的标记点。
点击“新建全局点”捕捉标记点。
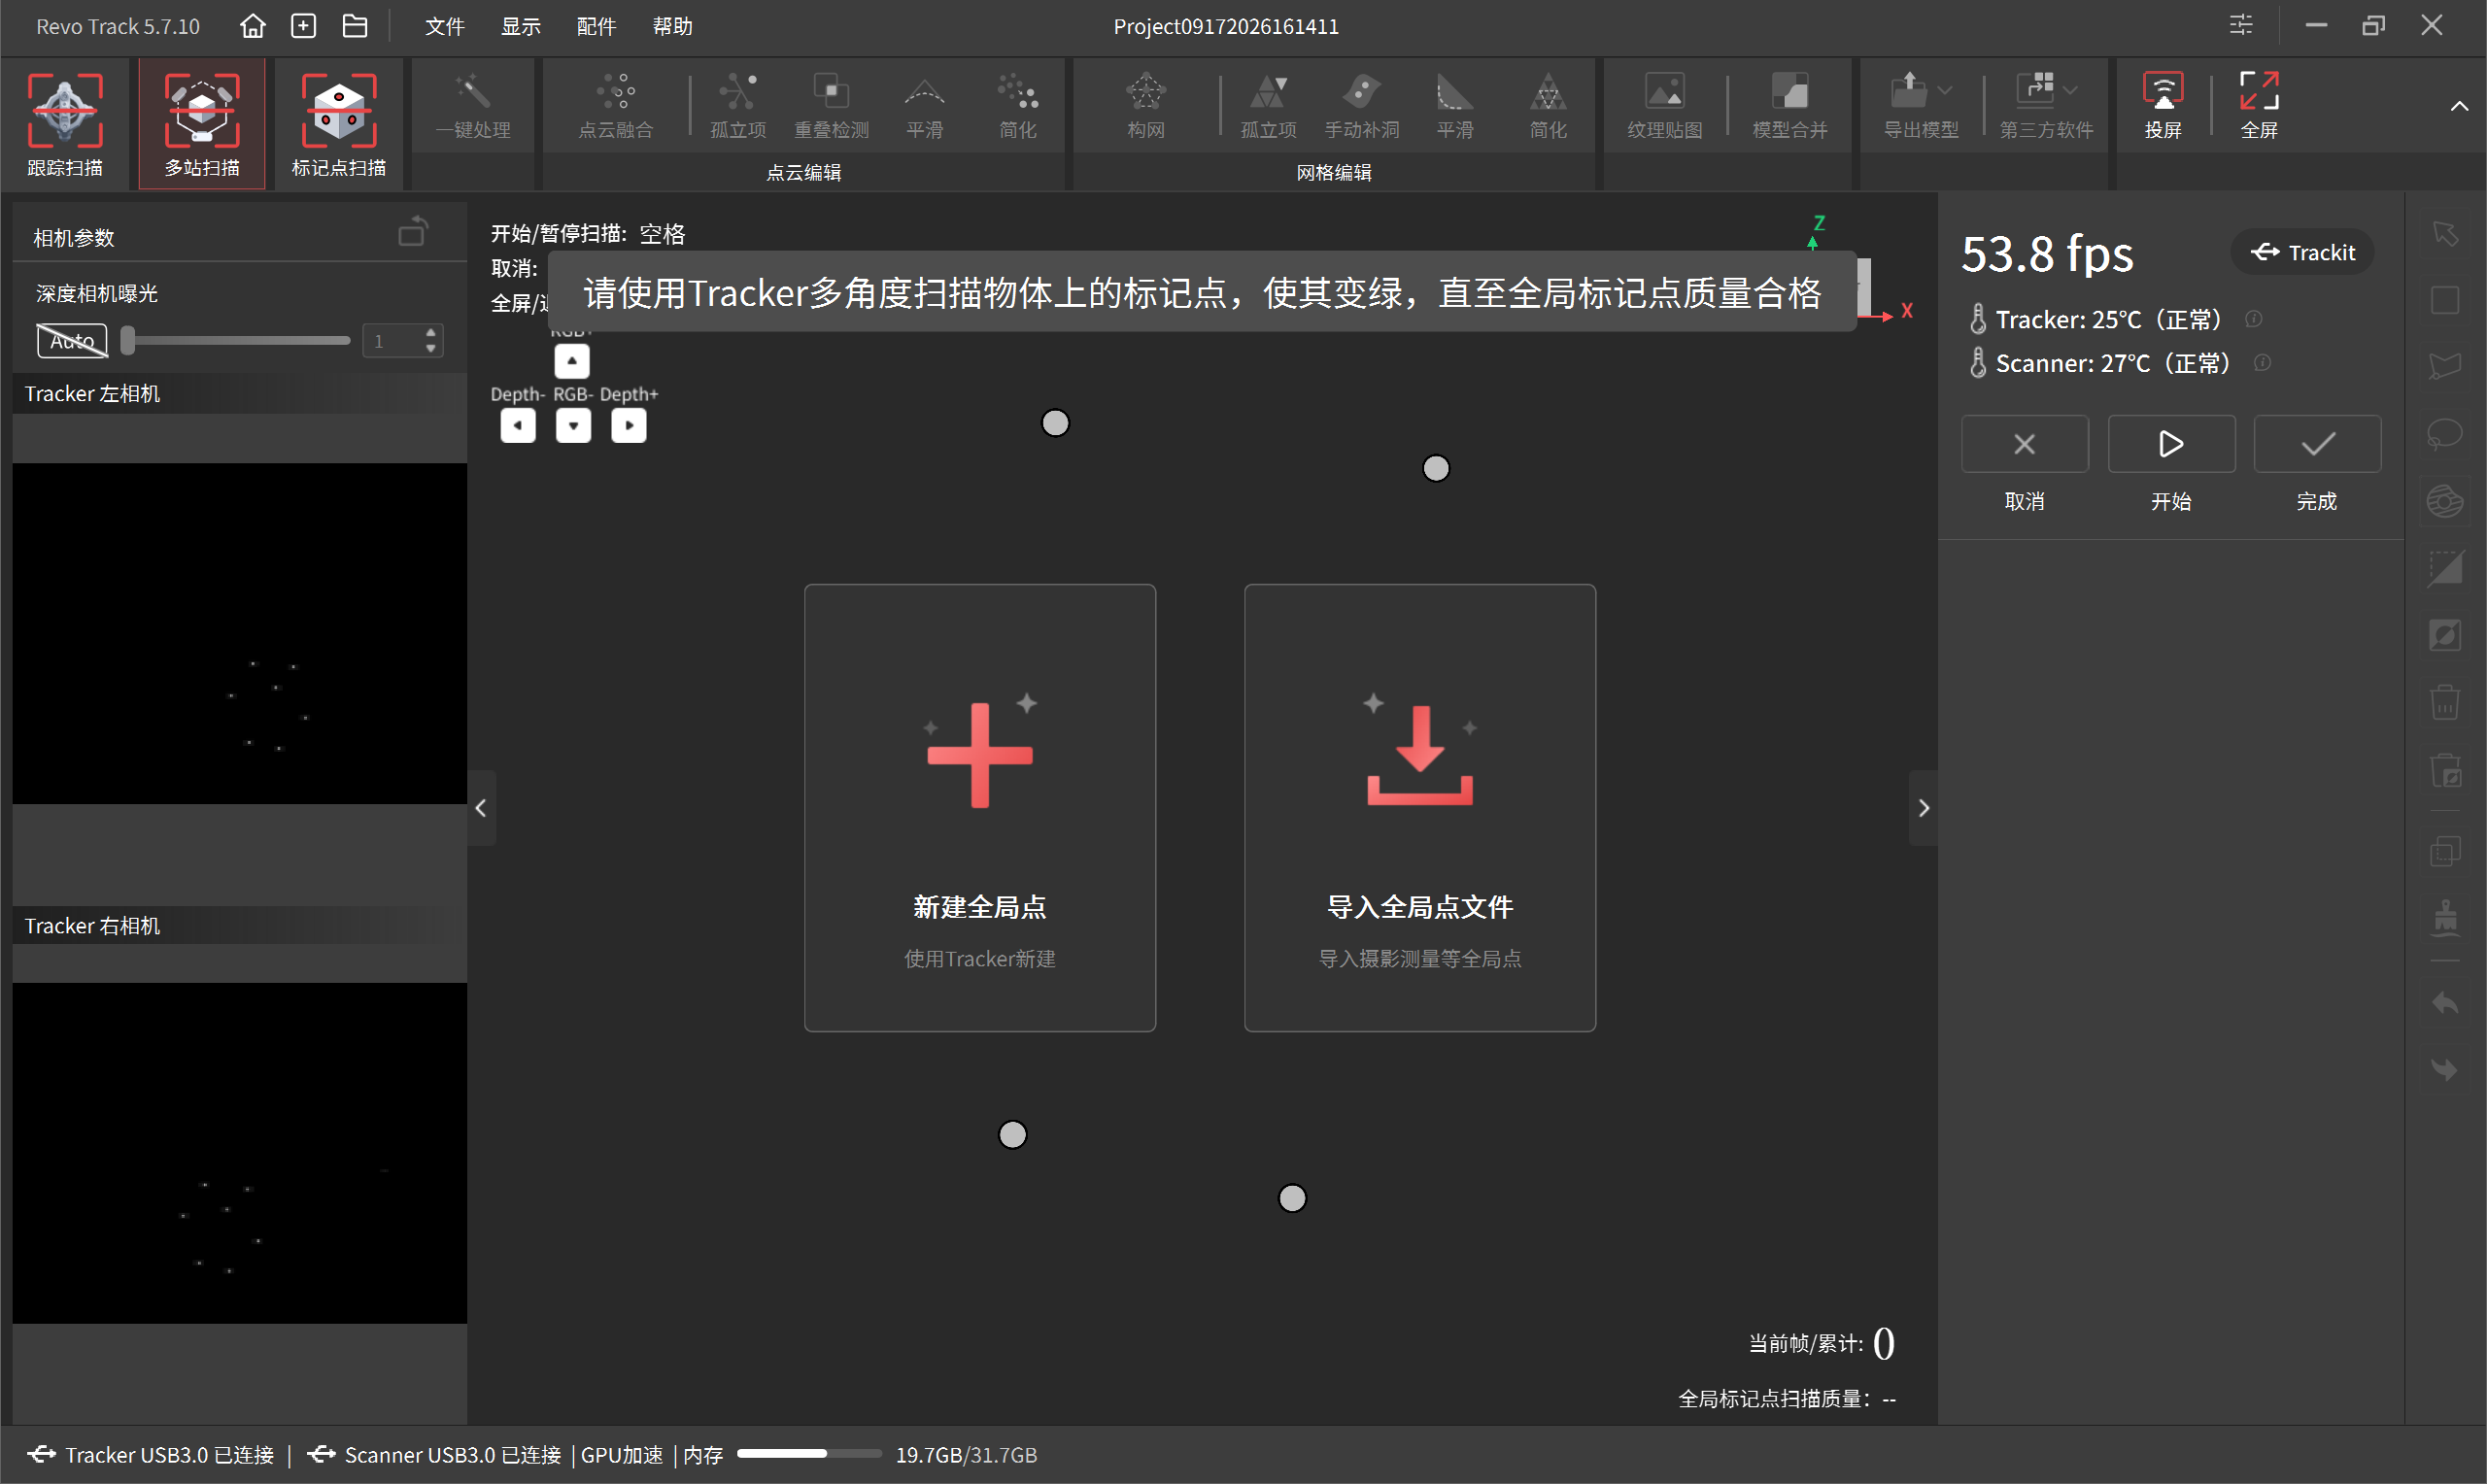
点击“开始”按钮,Tracker 将识别并采集第一站全局标记点。
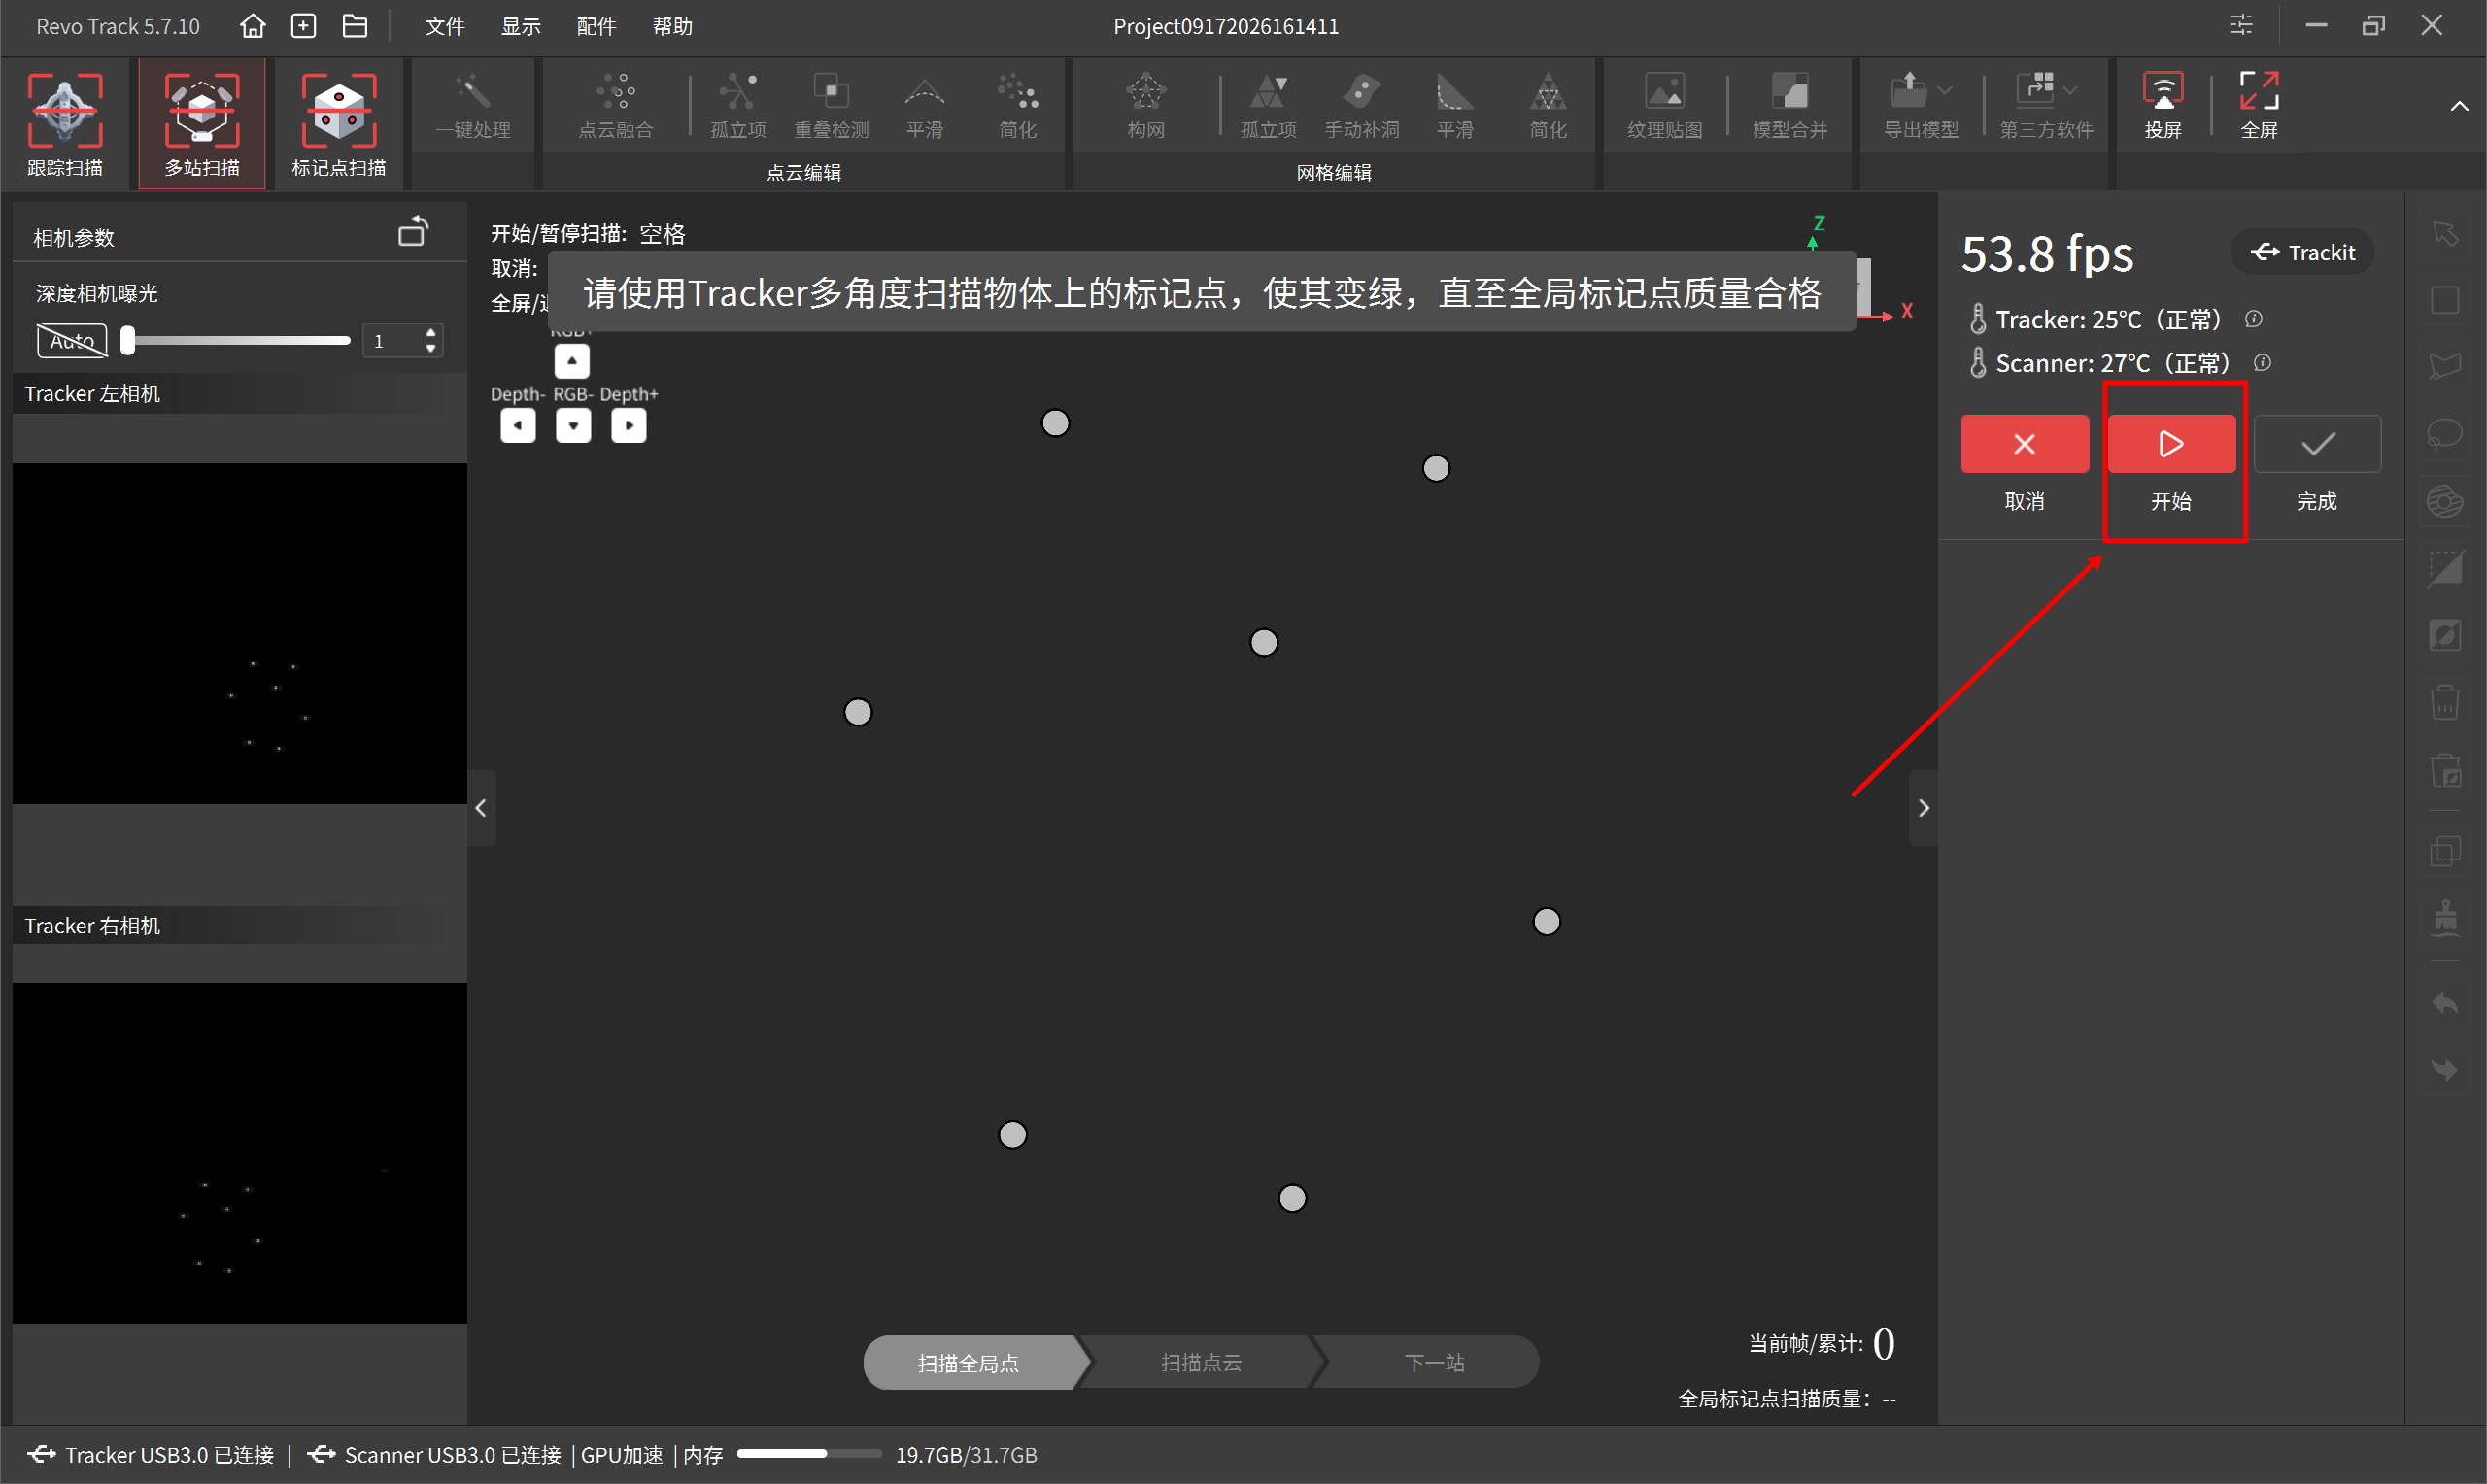
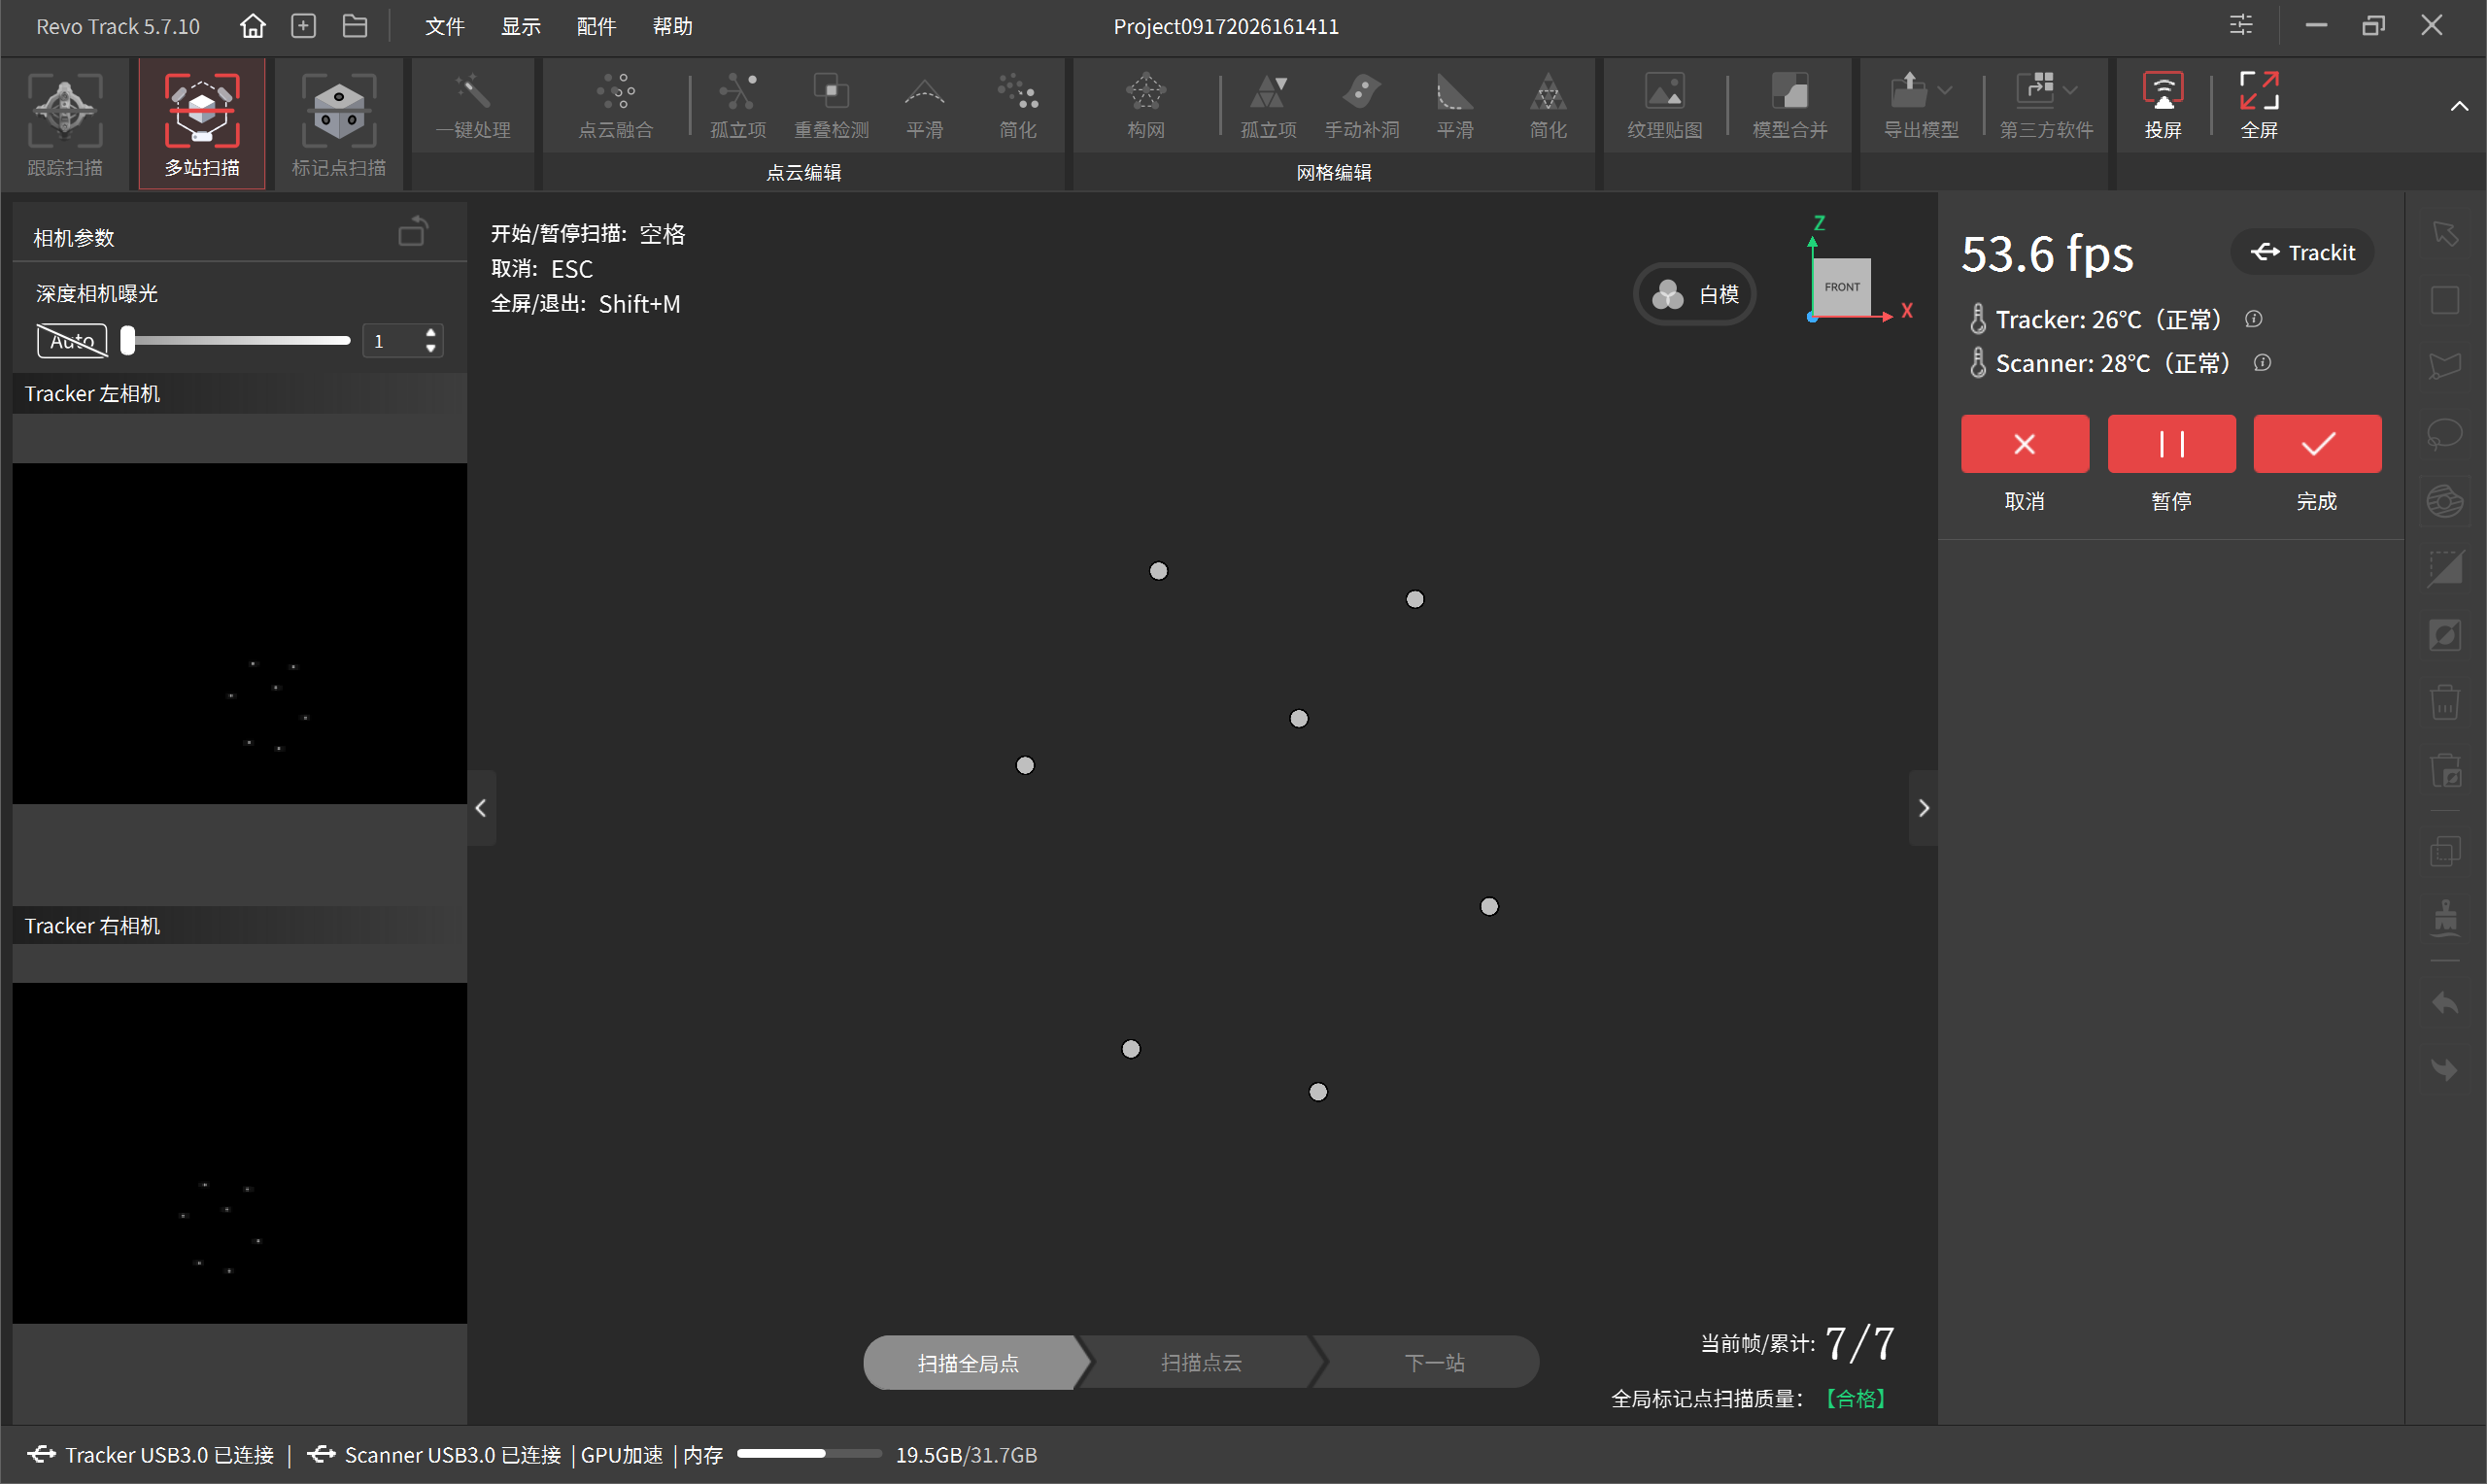
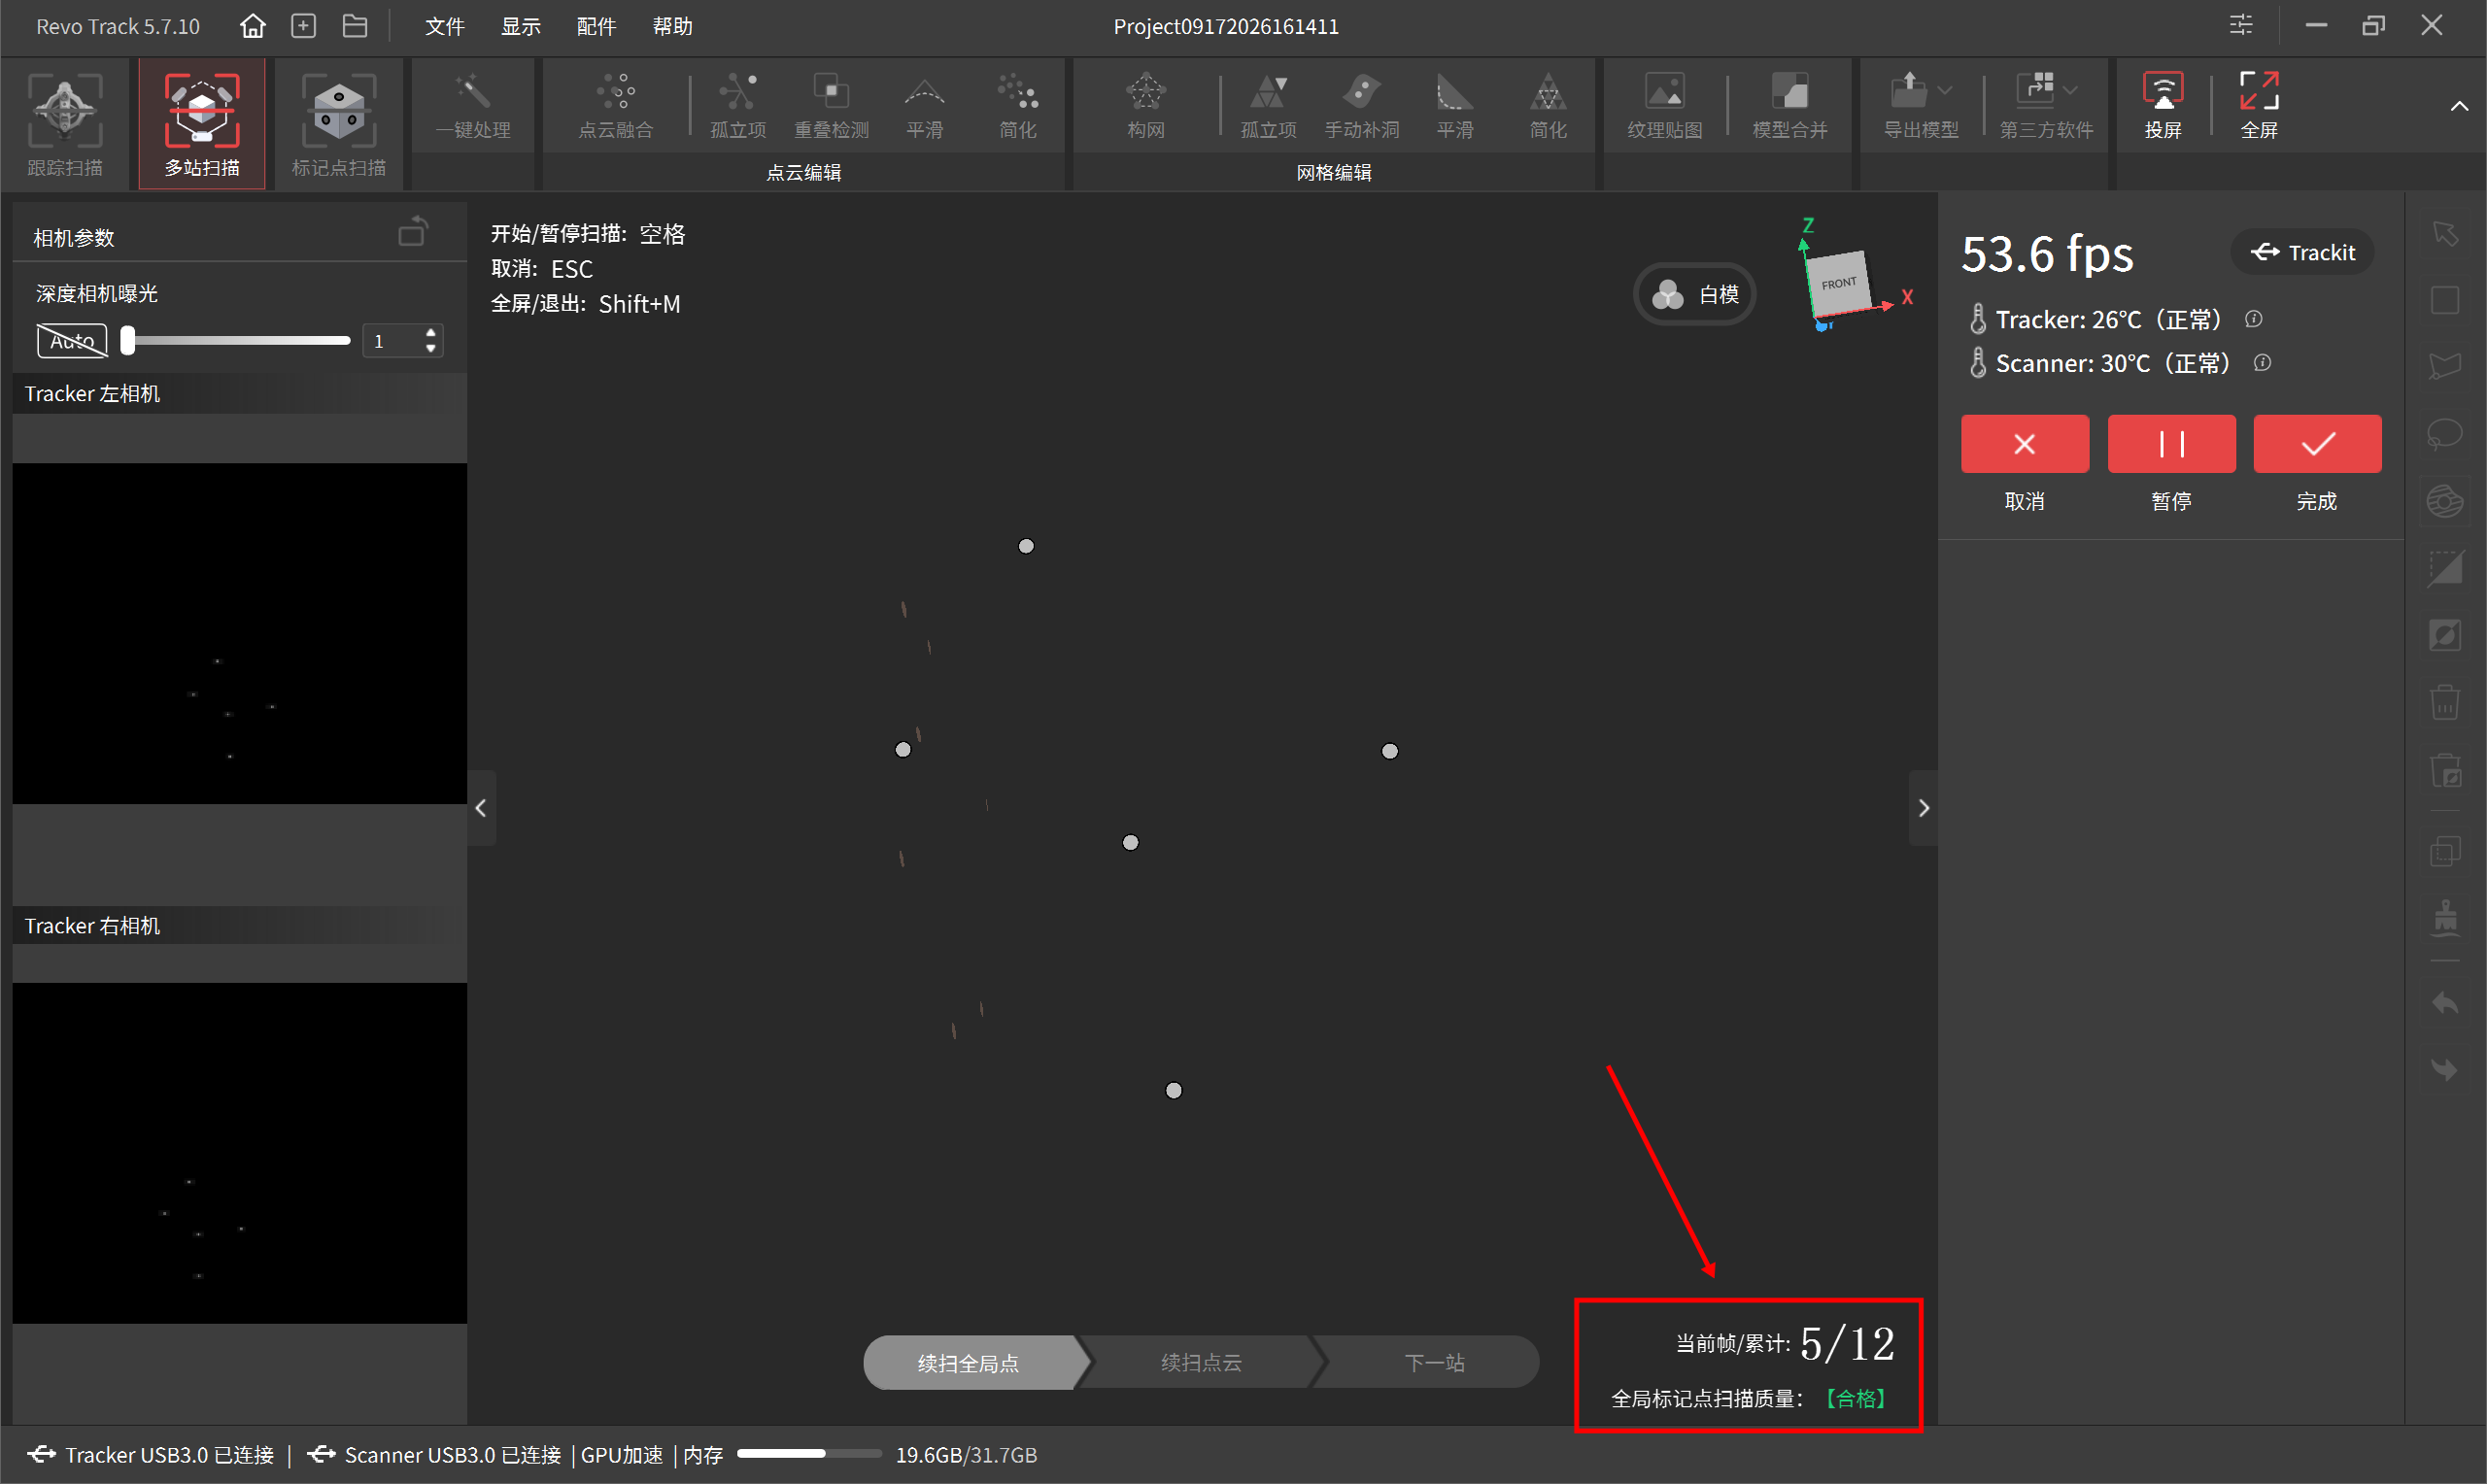
界面右下角显示 Tracker 在当前帧识别到的全局标记点数量(白色)、累计识别到的全局标记点总数(绿色)和全局标记点的扫描质量。可根据累计点数判断第一站全局标记点扫描进度,待 Tracker 识别到第一站所有全局标记点后,点击“完成”按钮进入点云扫描。
注:确保 Tracker 单帧视野范围内至少能够识别到 5 个全局标记点。
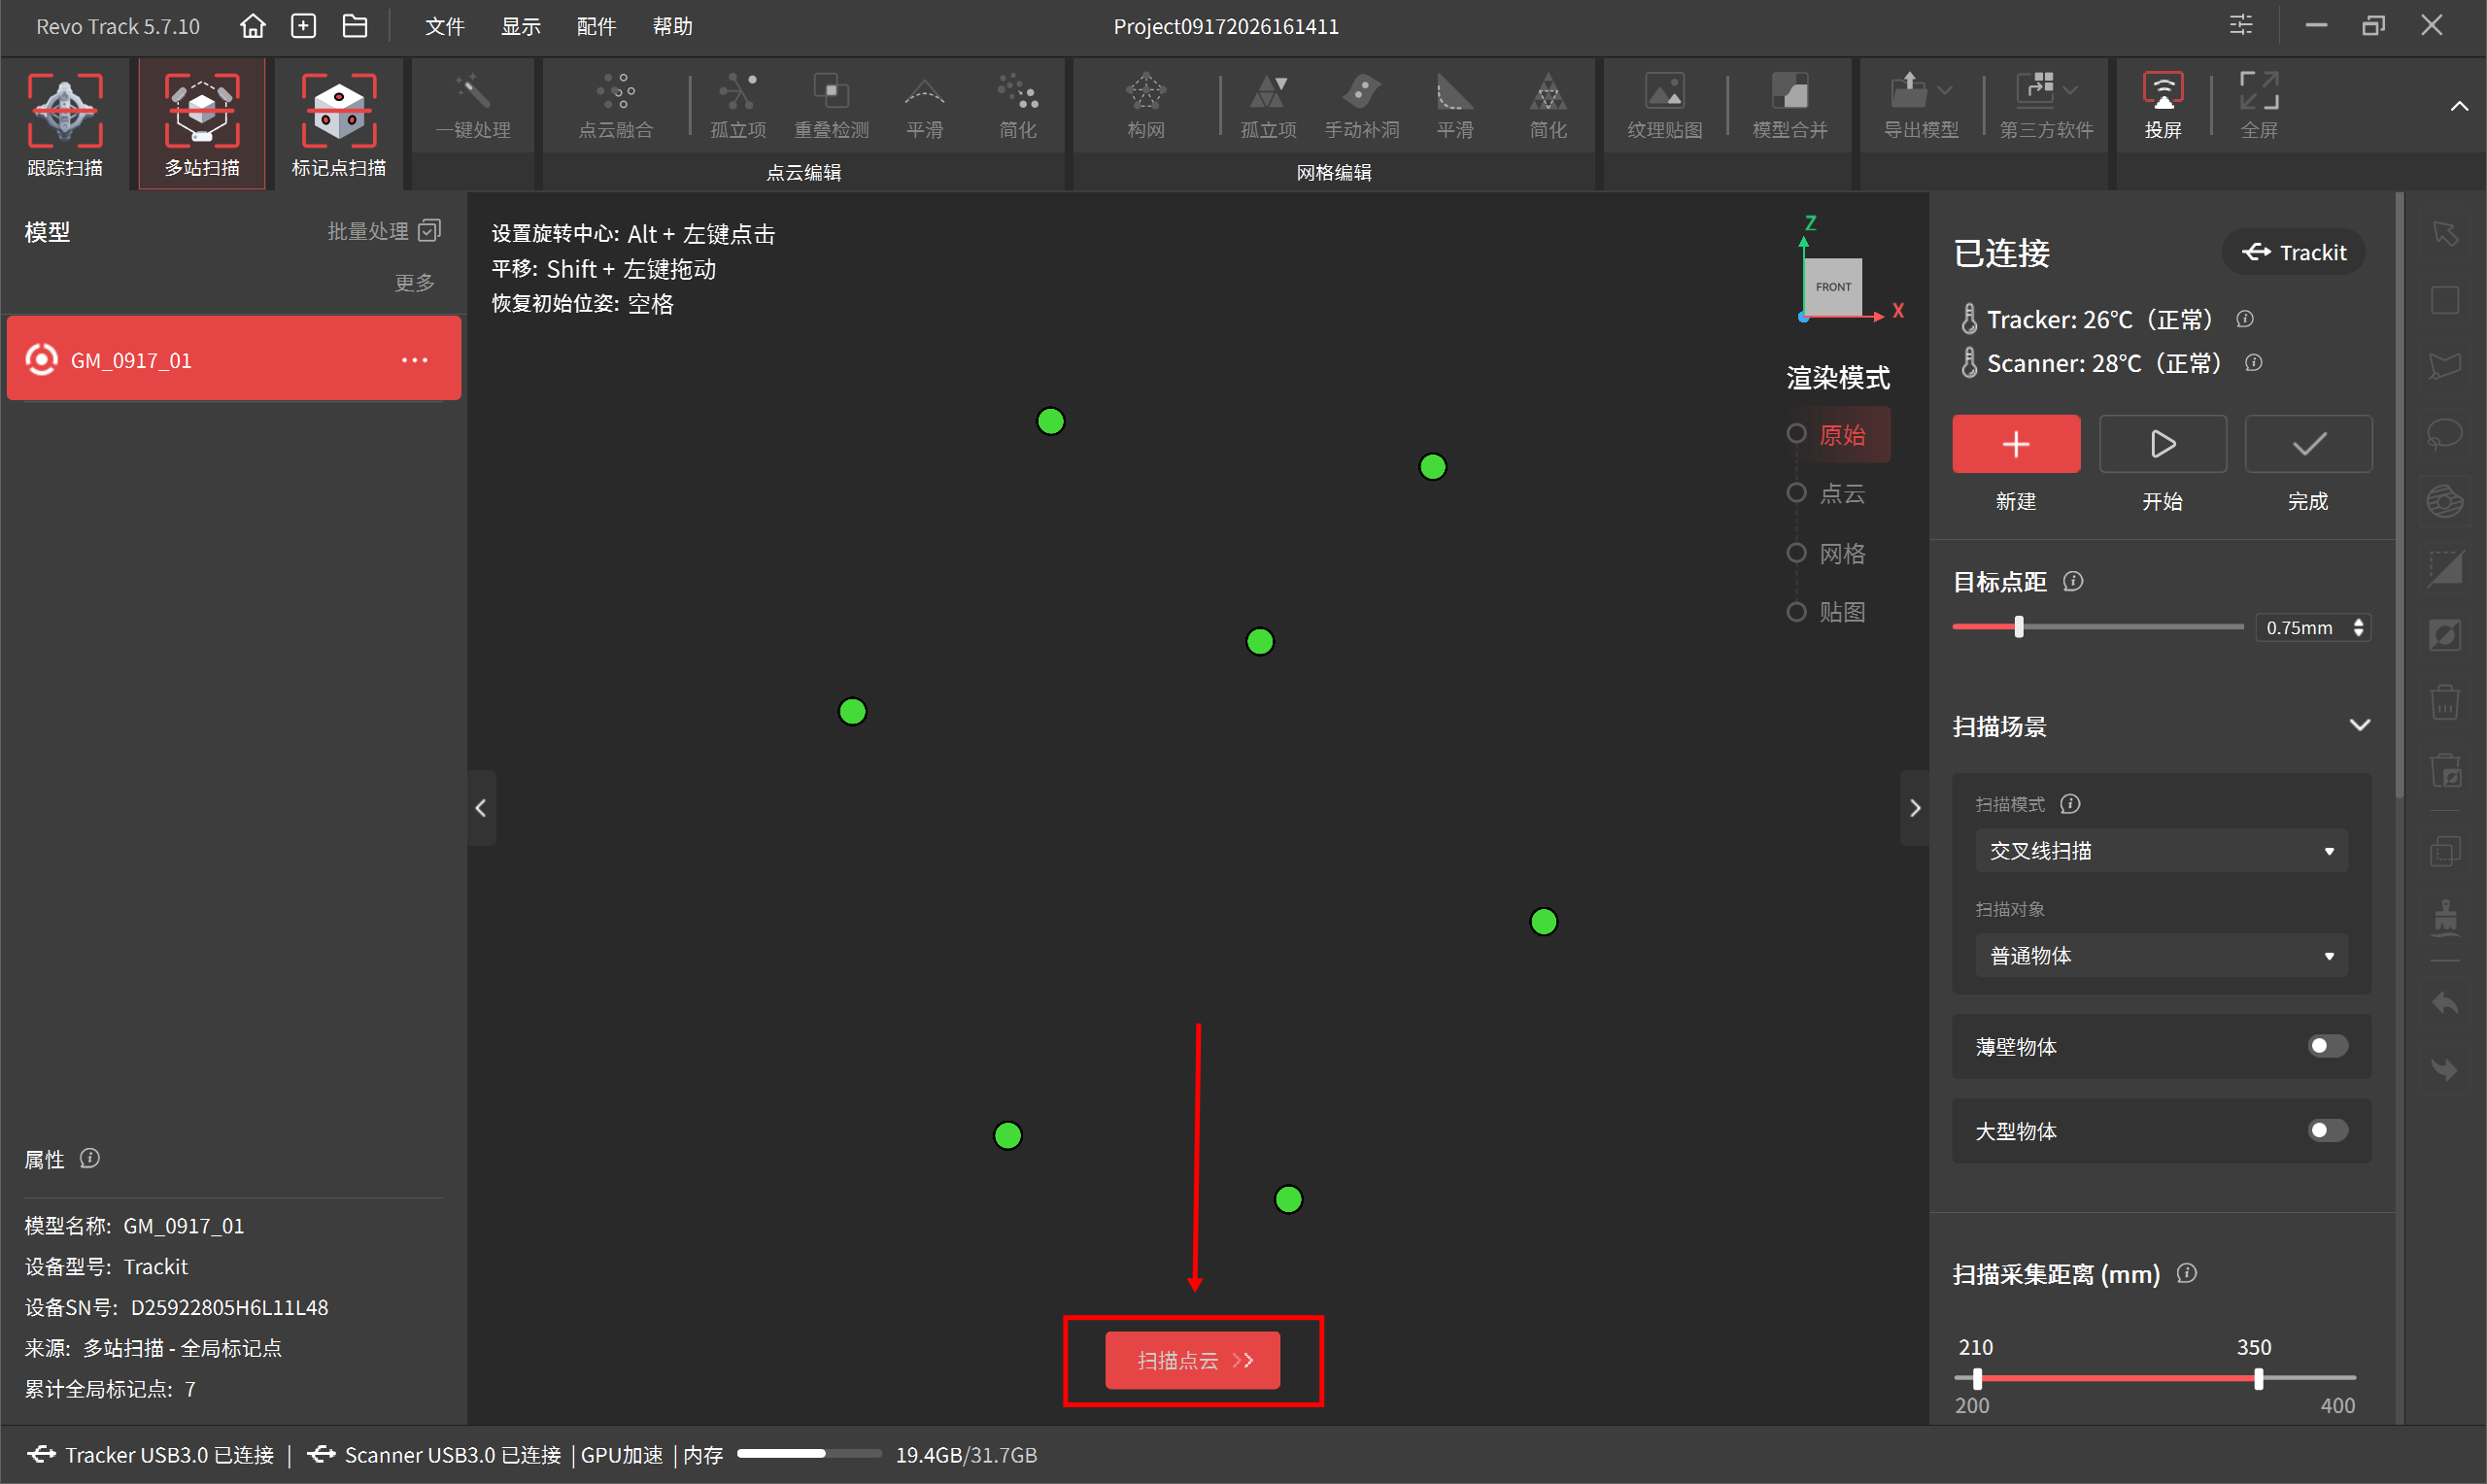
3) 扫描起始区域的点云
点击“扫描点云”按钮。
注:全局标记点扫描过程中,按照标记点识别质量由低到高,标记点颜色从红色向绿色过渡,标记点完全变为绿色时表示全局标记点质量较高。因此,建议等待标记点完全变绿且标记点扫描质量显示为“合格”后,再进入点云扫描。
在“扫描设置”中选择扫描模式、扫描对象,并根据需要设置扫描目标点距。然后点击“开始”按钮捕捉点云。
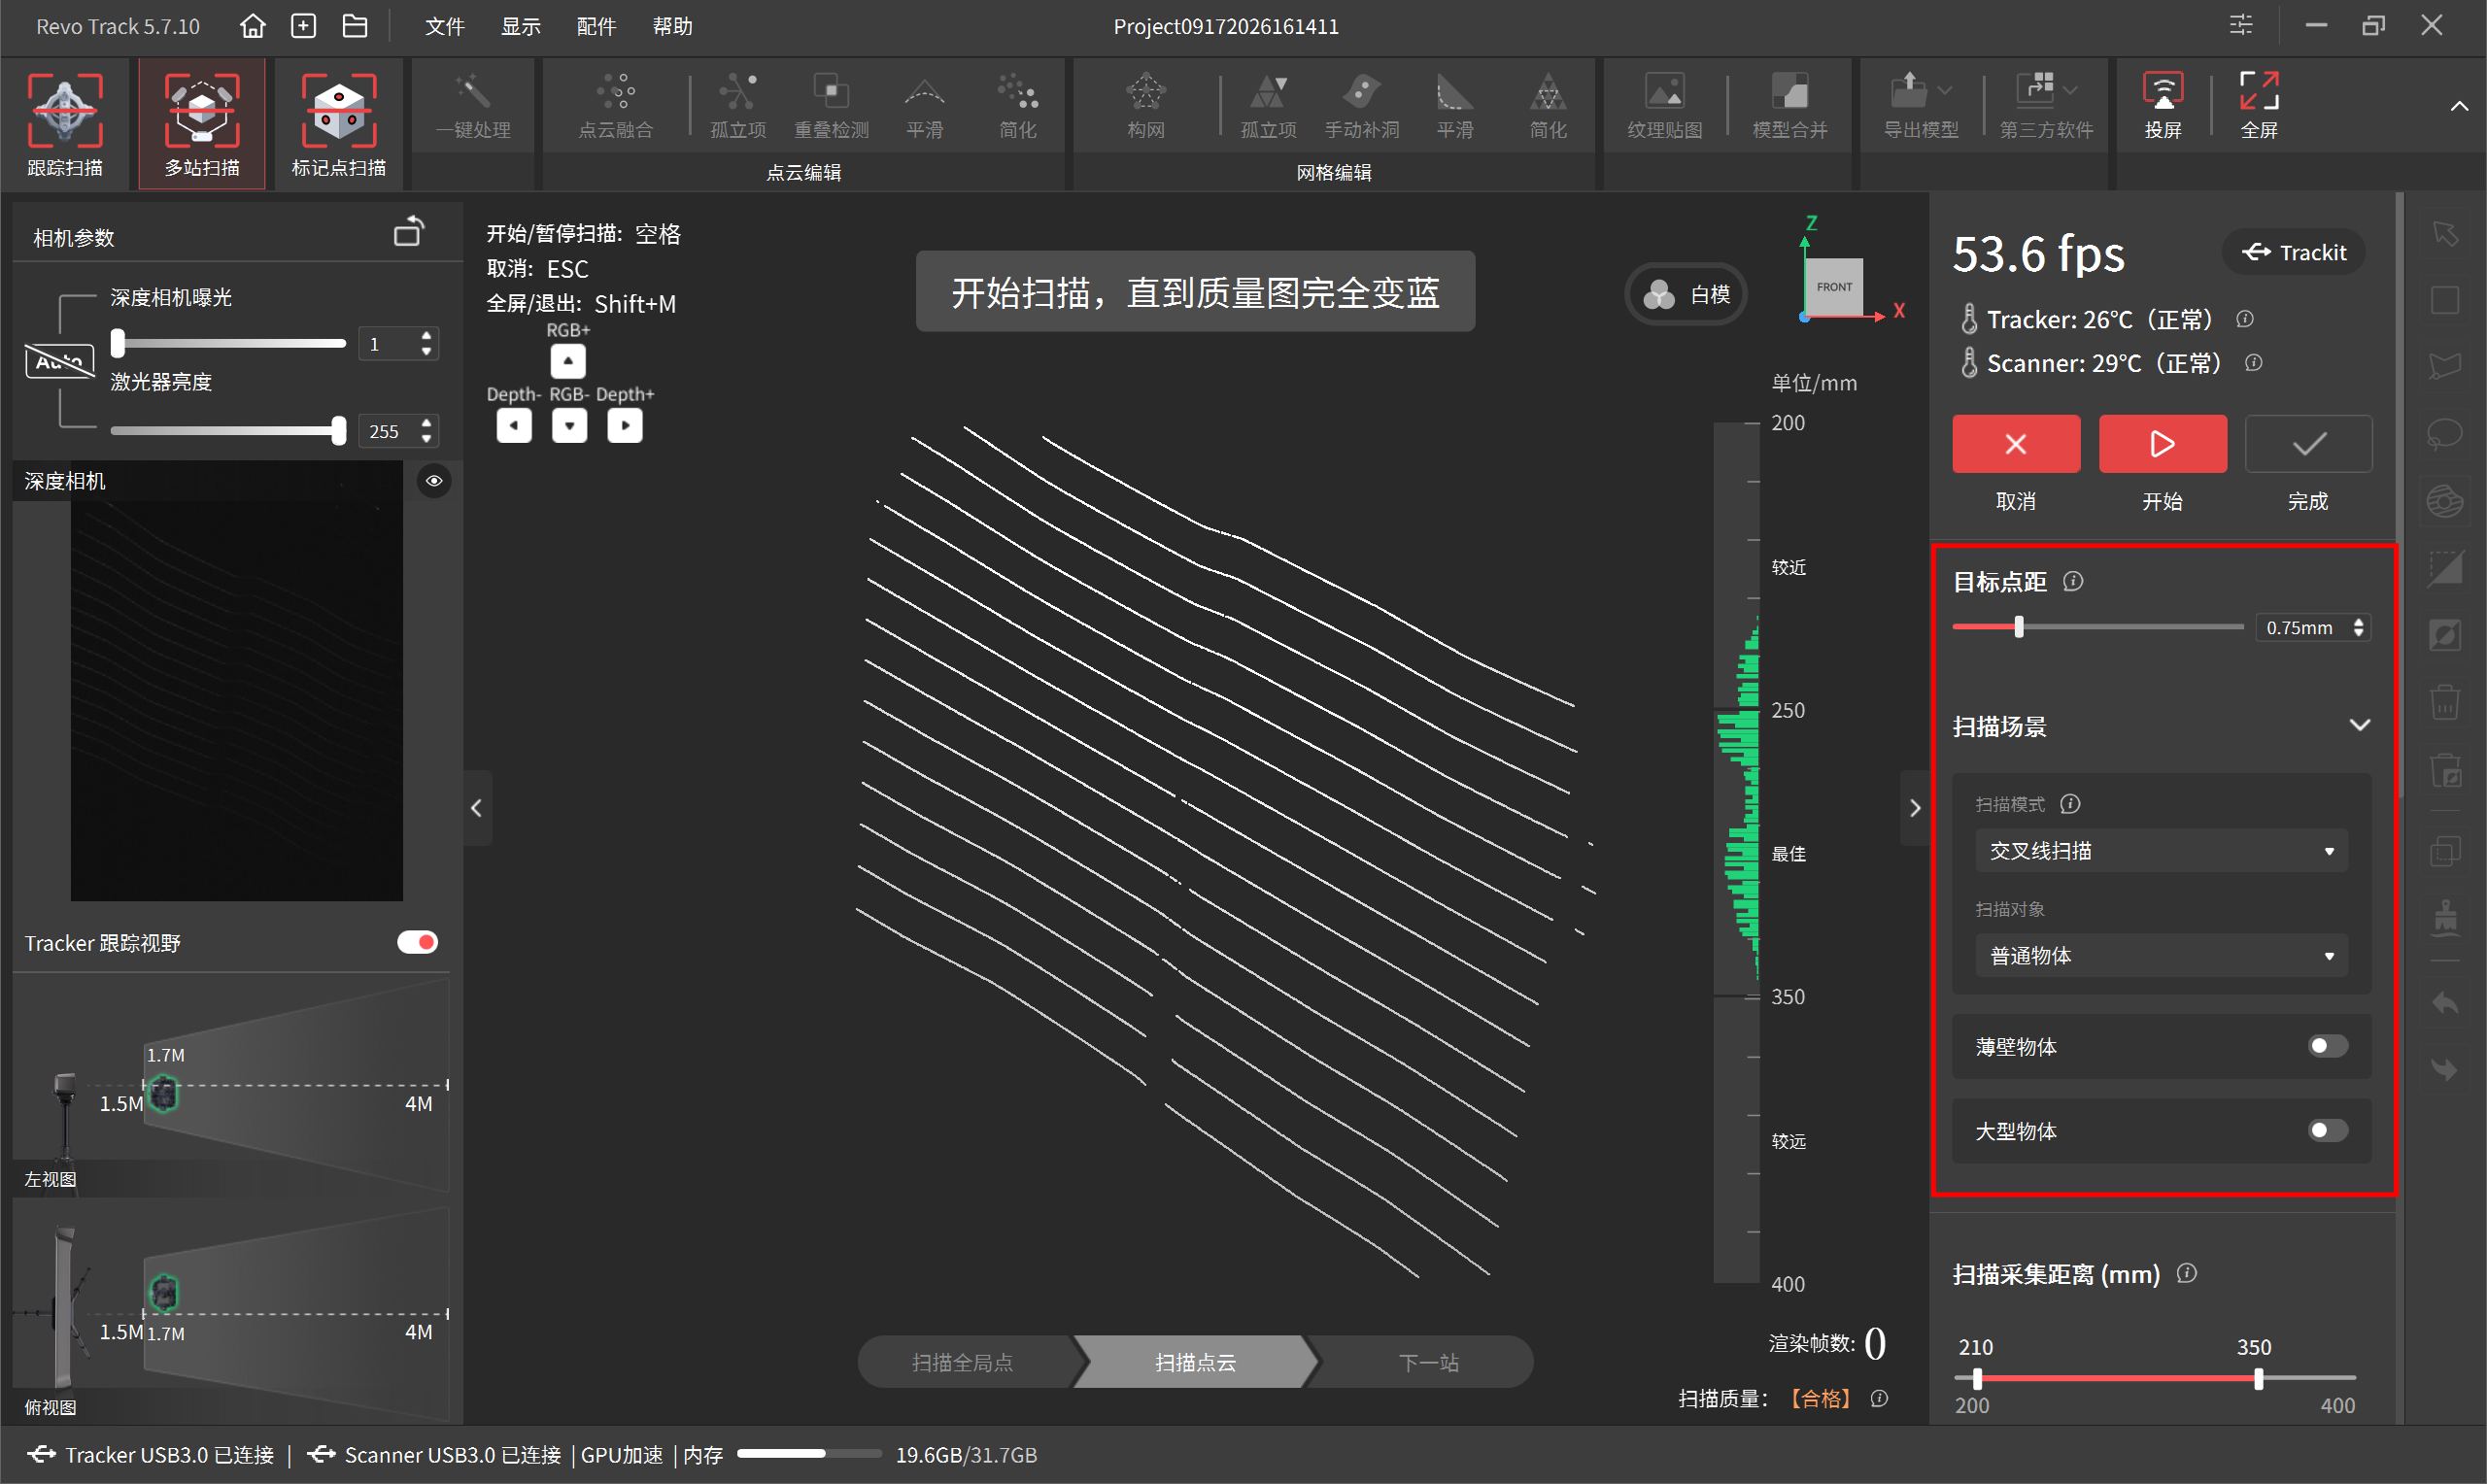
手持 Scanner 缓慢平稳地移动,捕捉起始区域的点云数据。扫描时,请确保 Tracker 始终能看到至少五个已捕捉的标记点。
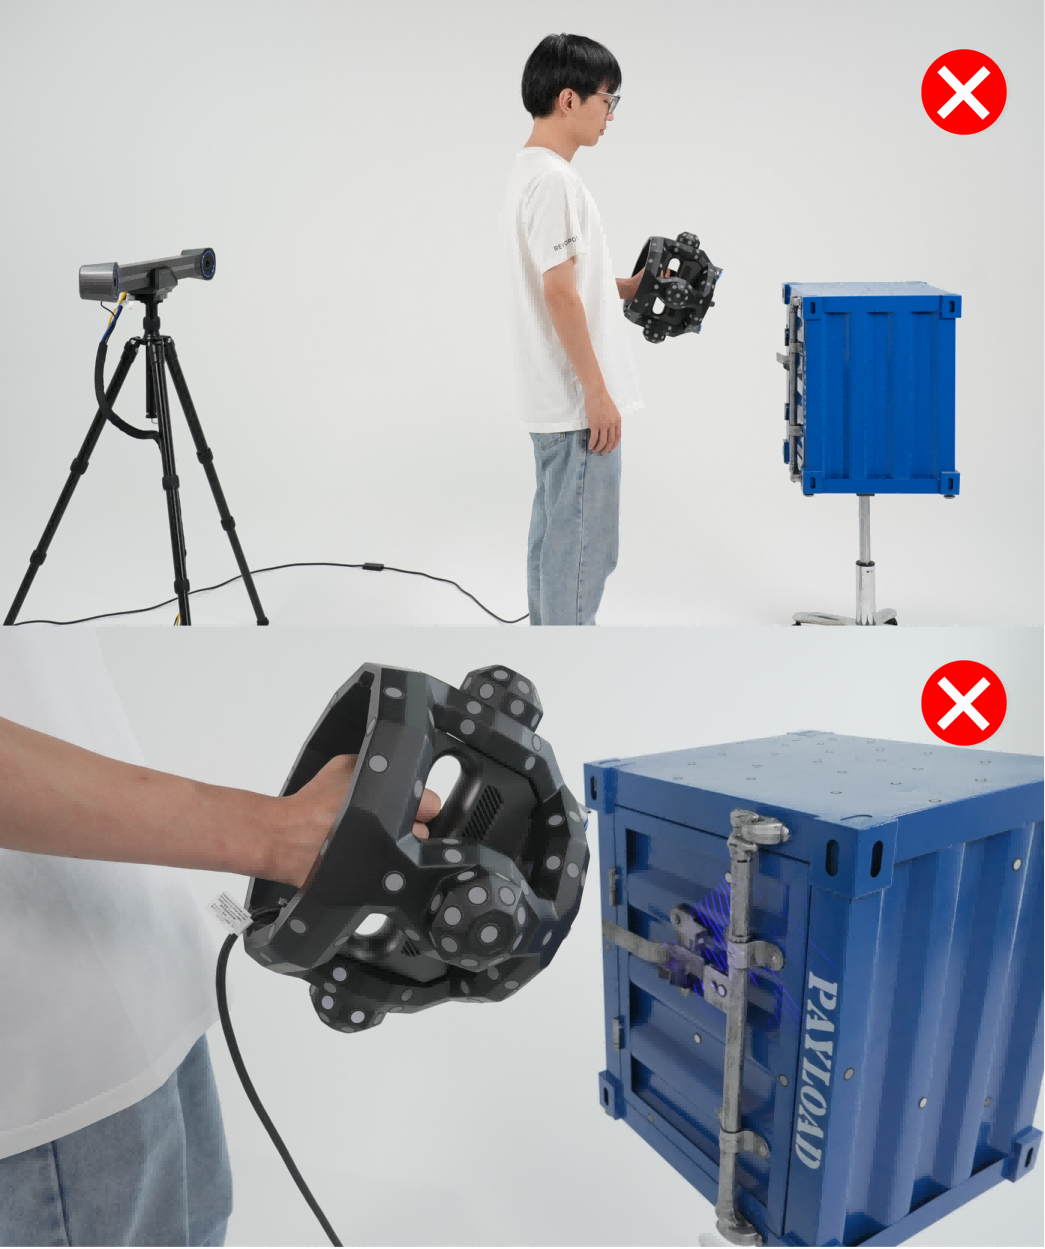
扫描时,请勿遮挡 Tracker 的视野或物体上的标记点并确保 Tracker 能同时看到扫描仪和物体上的标记点。
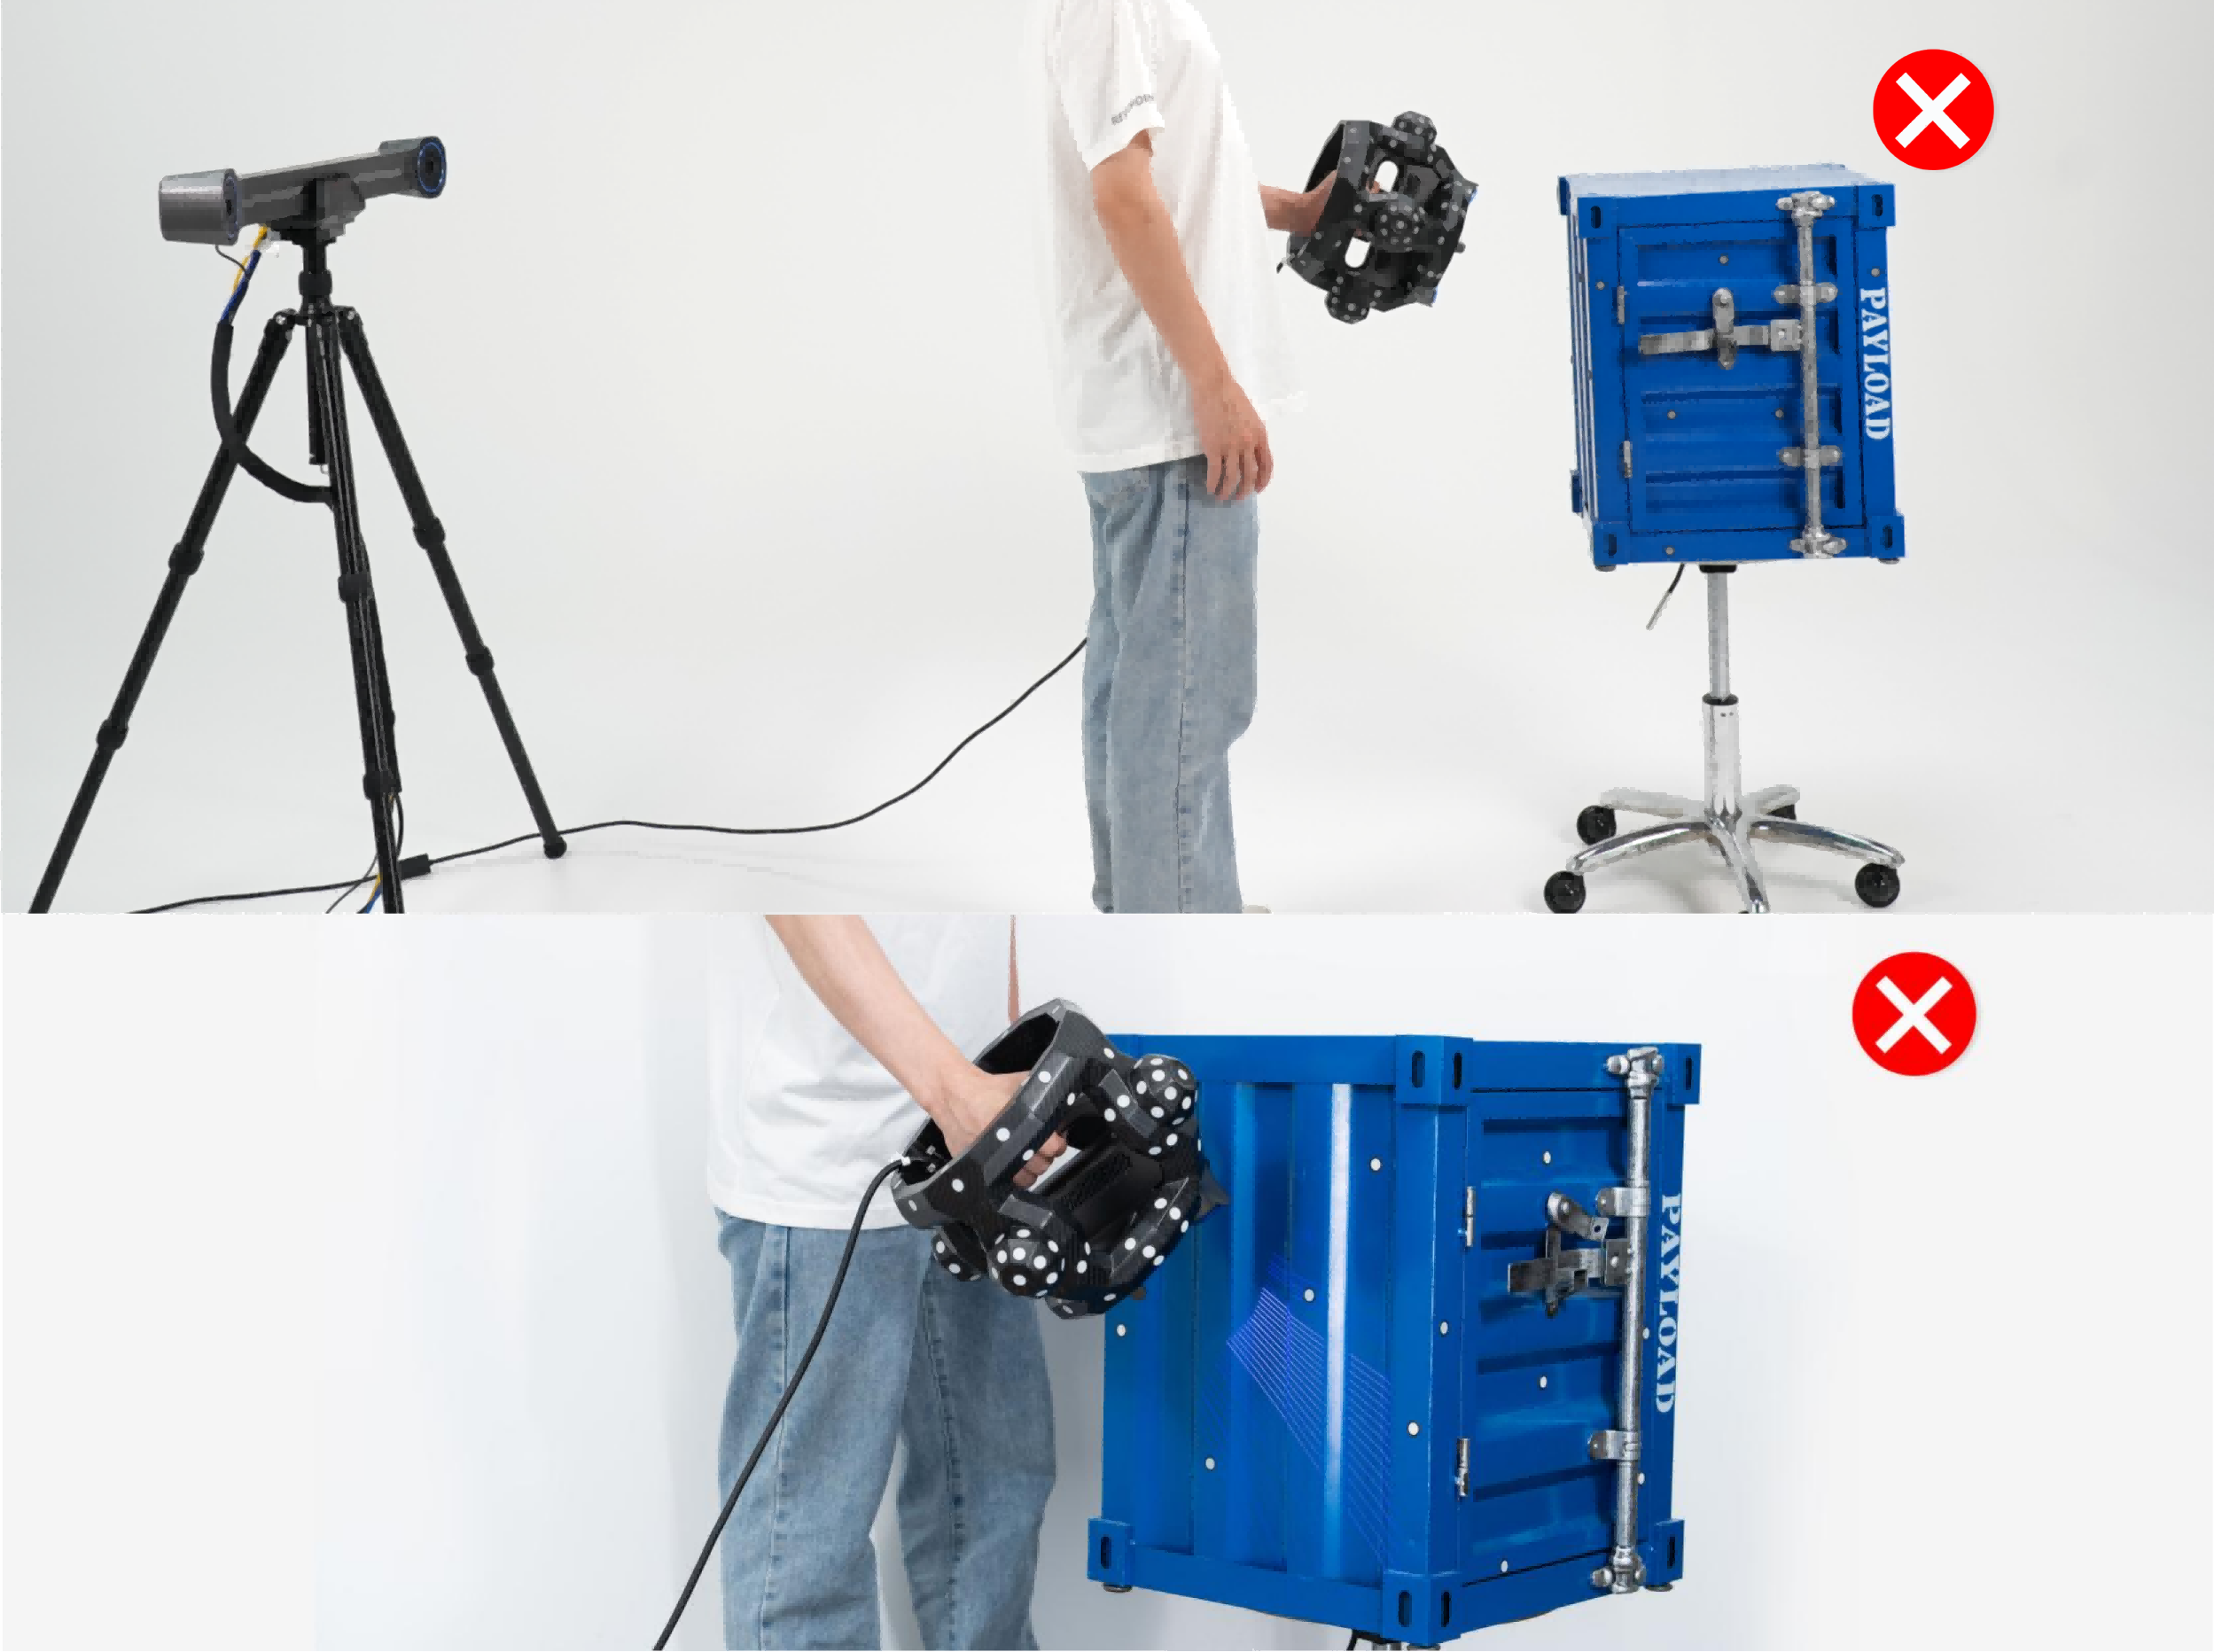
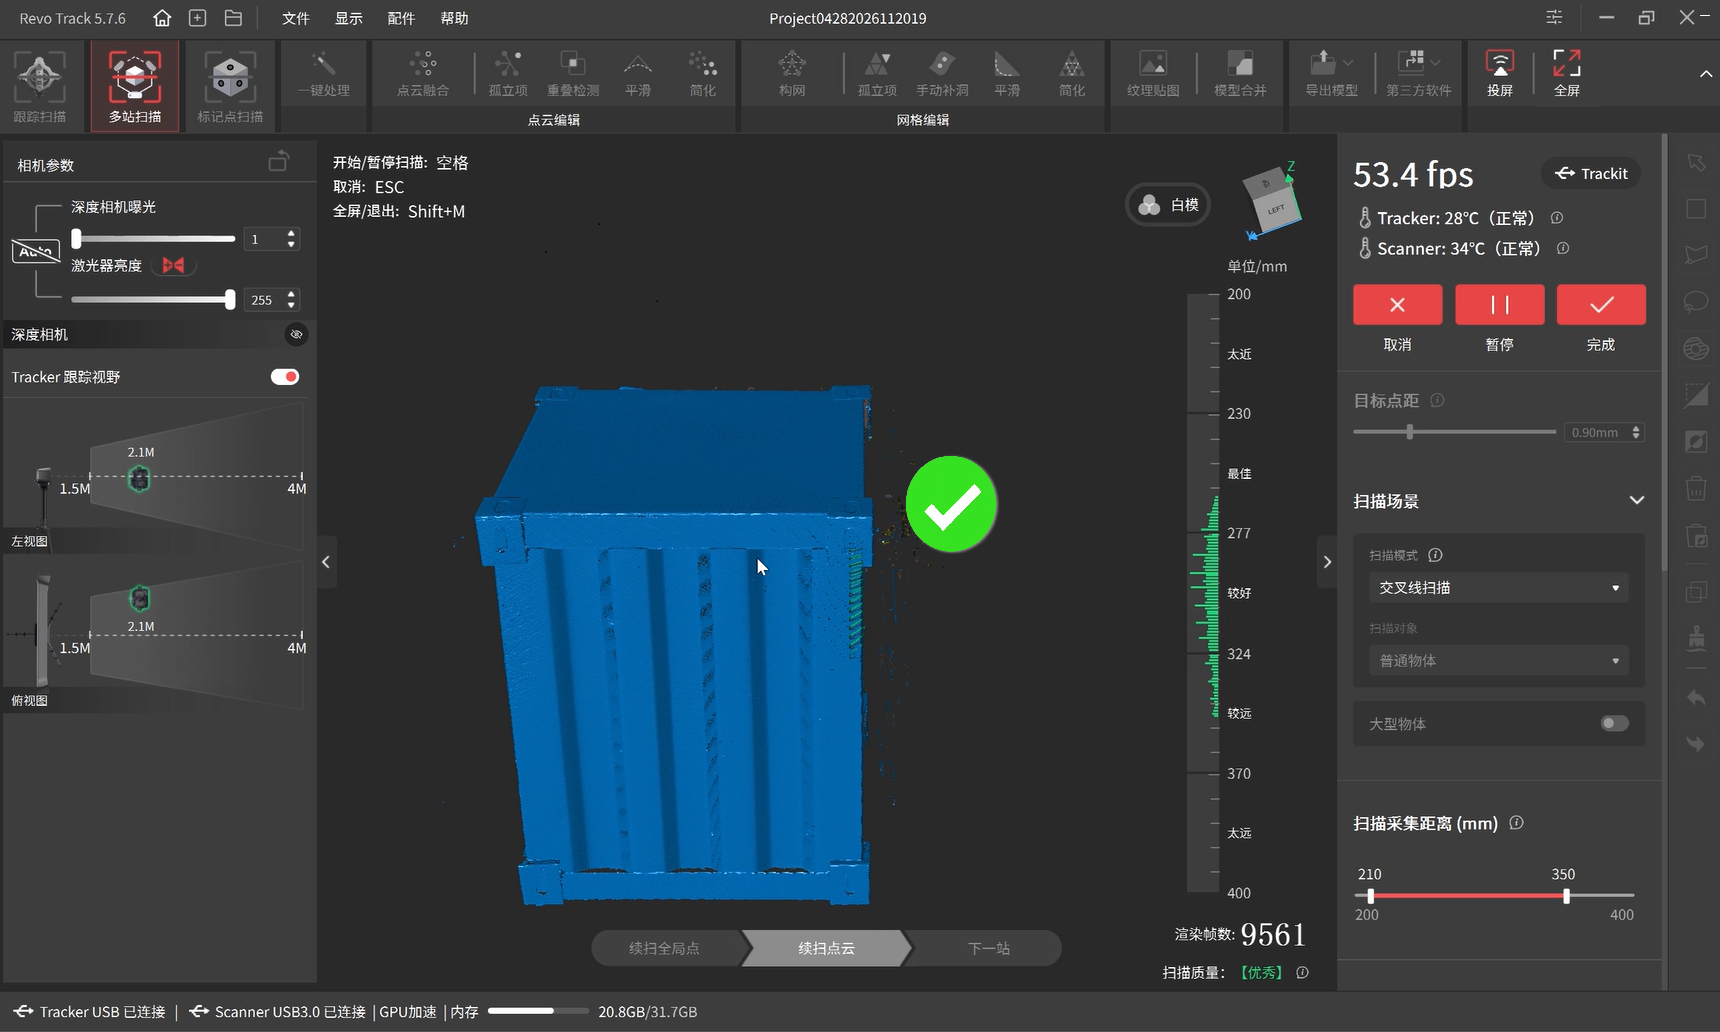
扫描过程中,软件界面的模型颜色会逐渐由黄色向蓝色过渡。完全呈蓝色状态时质量较高,所以在扫描结束前请尽量确保模型完全变蓝。
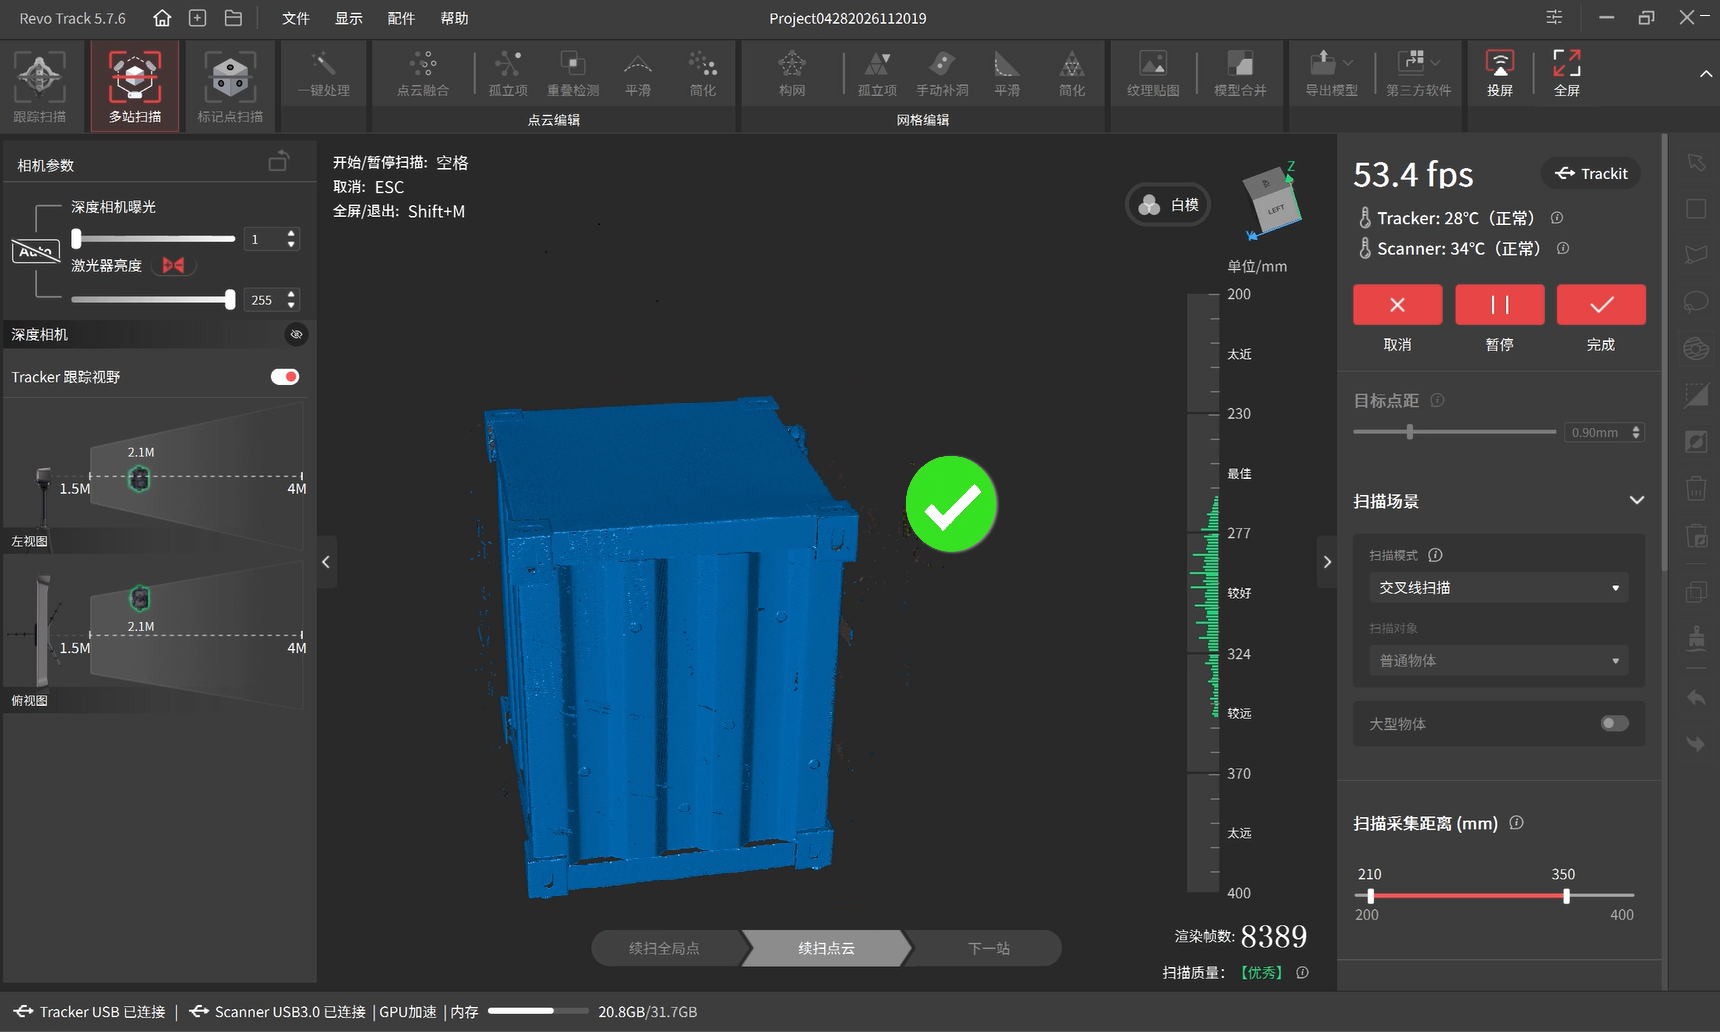
4) 布置下一扫描区域
在物体表面用至少5个锚标记块或标记点布置下一个扫描区域。
注:由于 Tracker 仍需使用起始区域已布置的点进行辅助拼接,所以在这个过程中请勿移除起始区域的锚标记块或标记点。
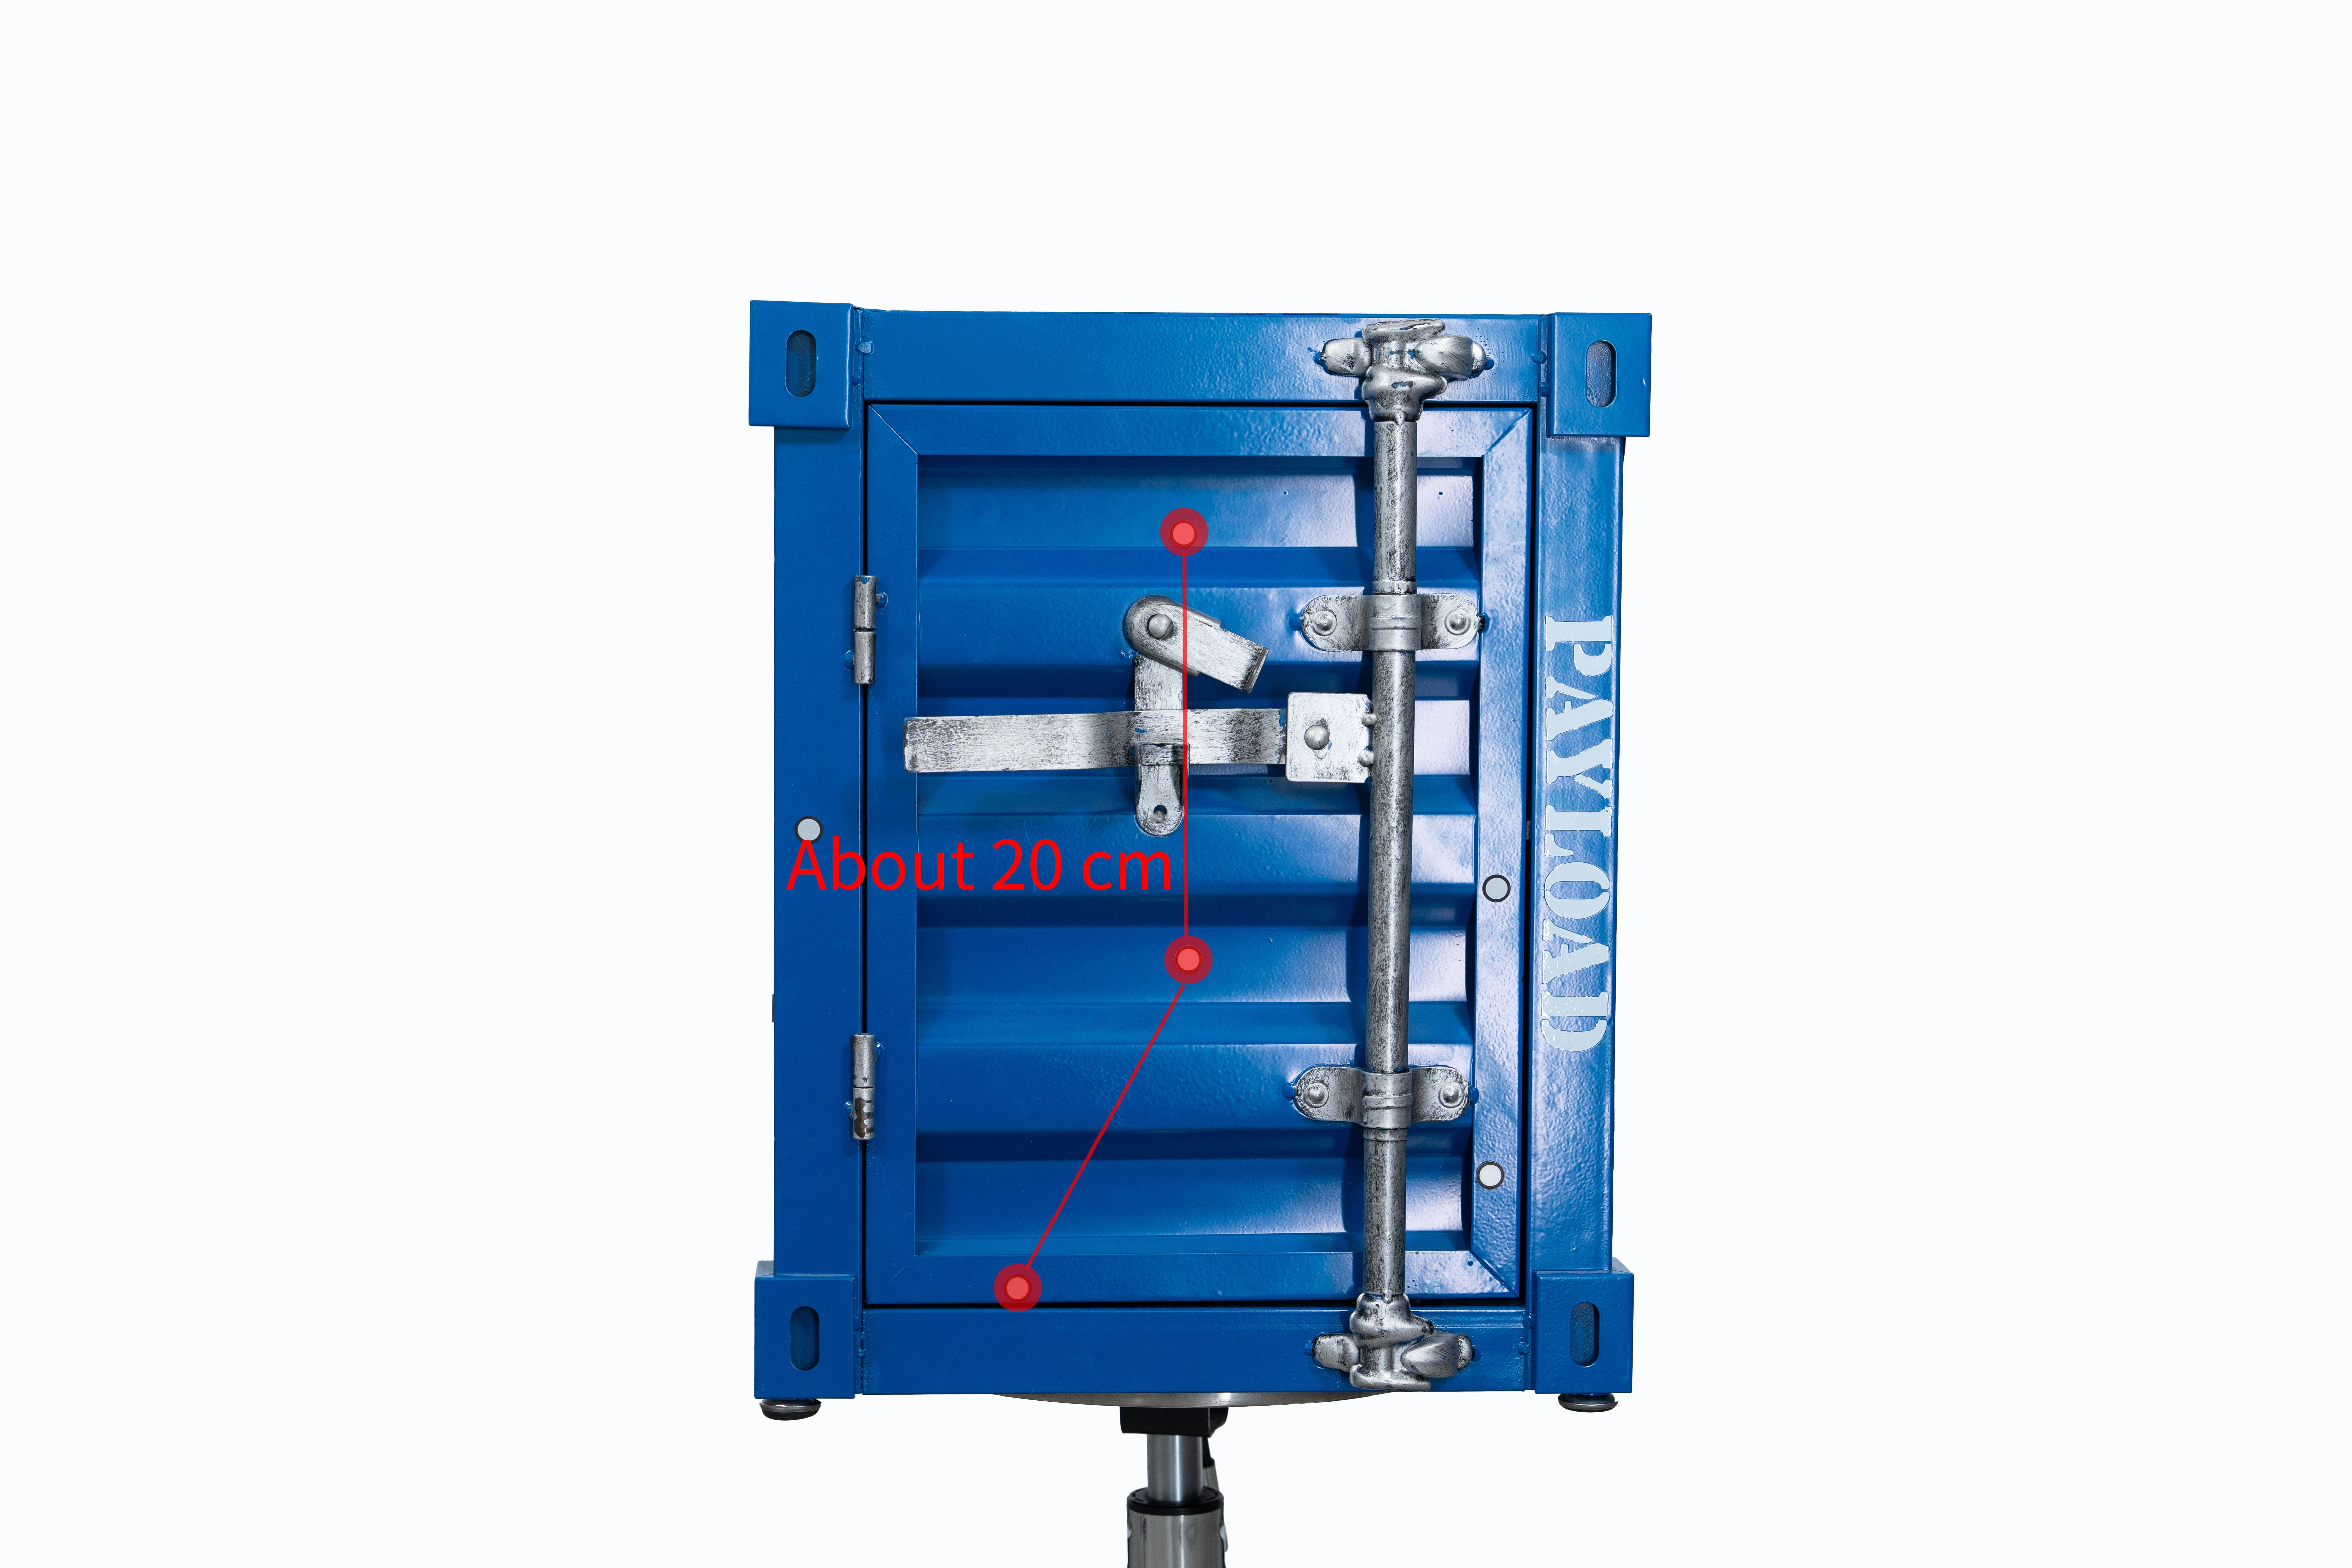
5) 将 Tracker 挪动到下一个区域
单击“下一站”进入下一站扫描界面。
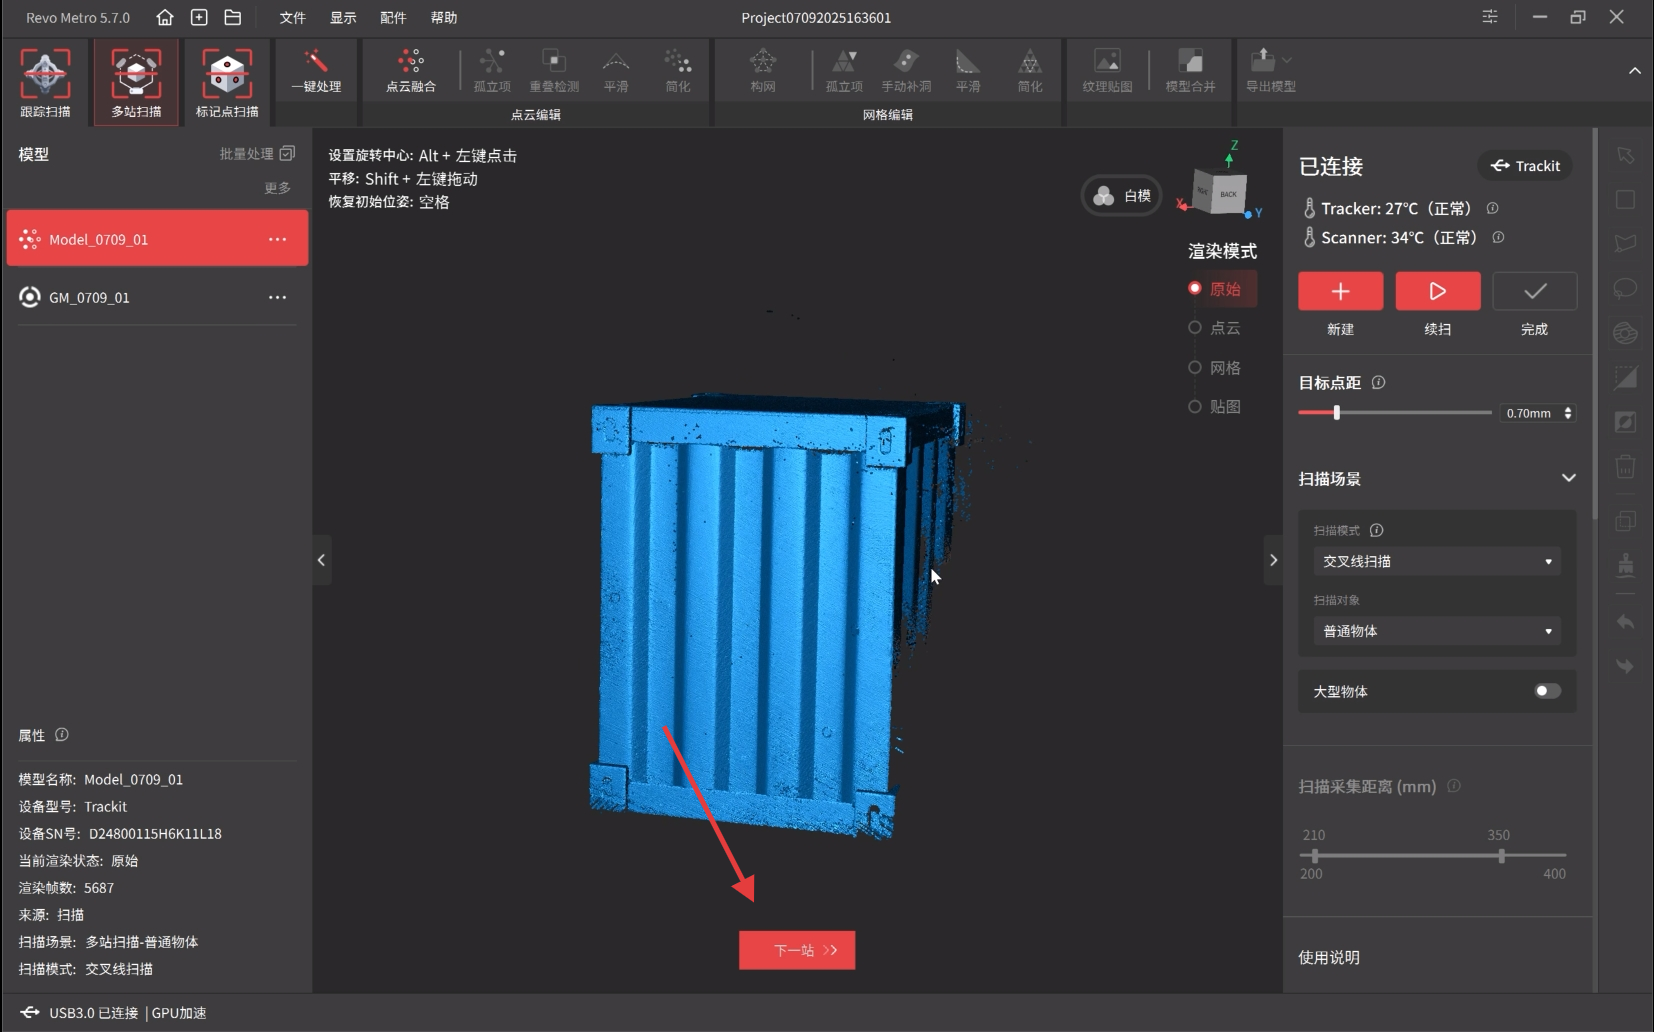
将 Tracker 从起始区域缓慢、平稳地移动到下一区域(或将物体从起始区域移动到下一个区域)。移动过程中,请确保单帧画幅里至少有 5 个标记点能够被 Tracker 识别到。
参考右下角的累计点数判断全局标记点扫描进度,待 Tracker 识别到所有全局标记点后,点击“完成”按钮进入点云扫描。
6) 扫描下一区域点云
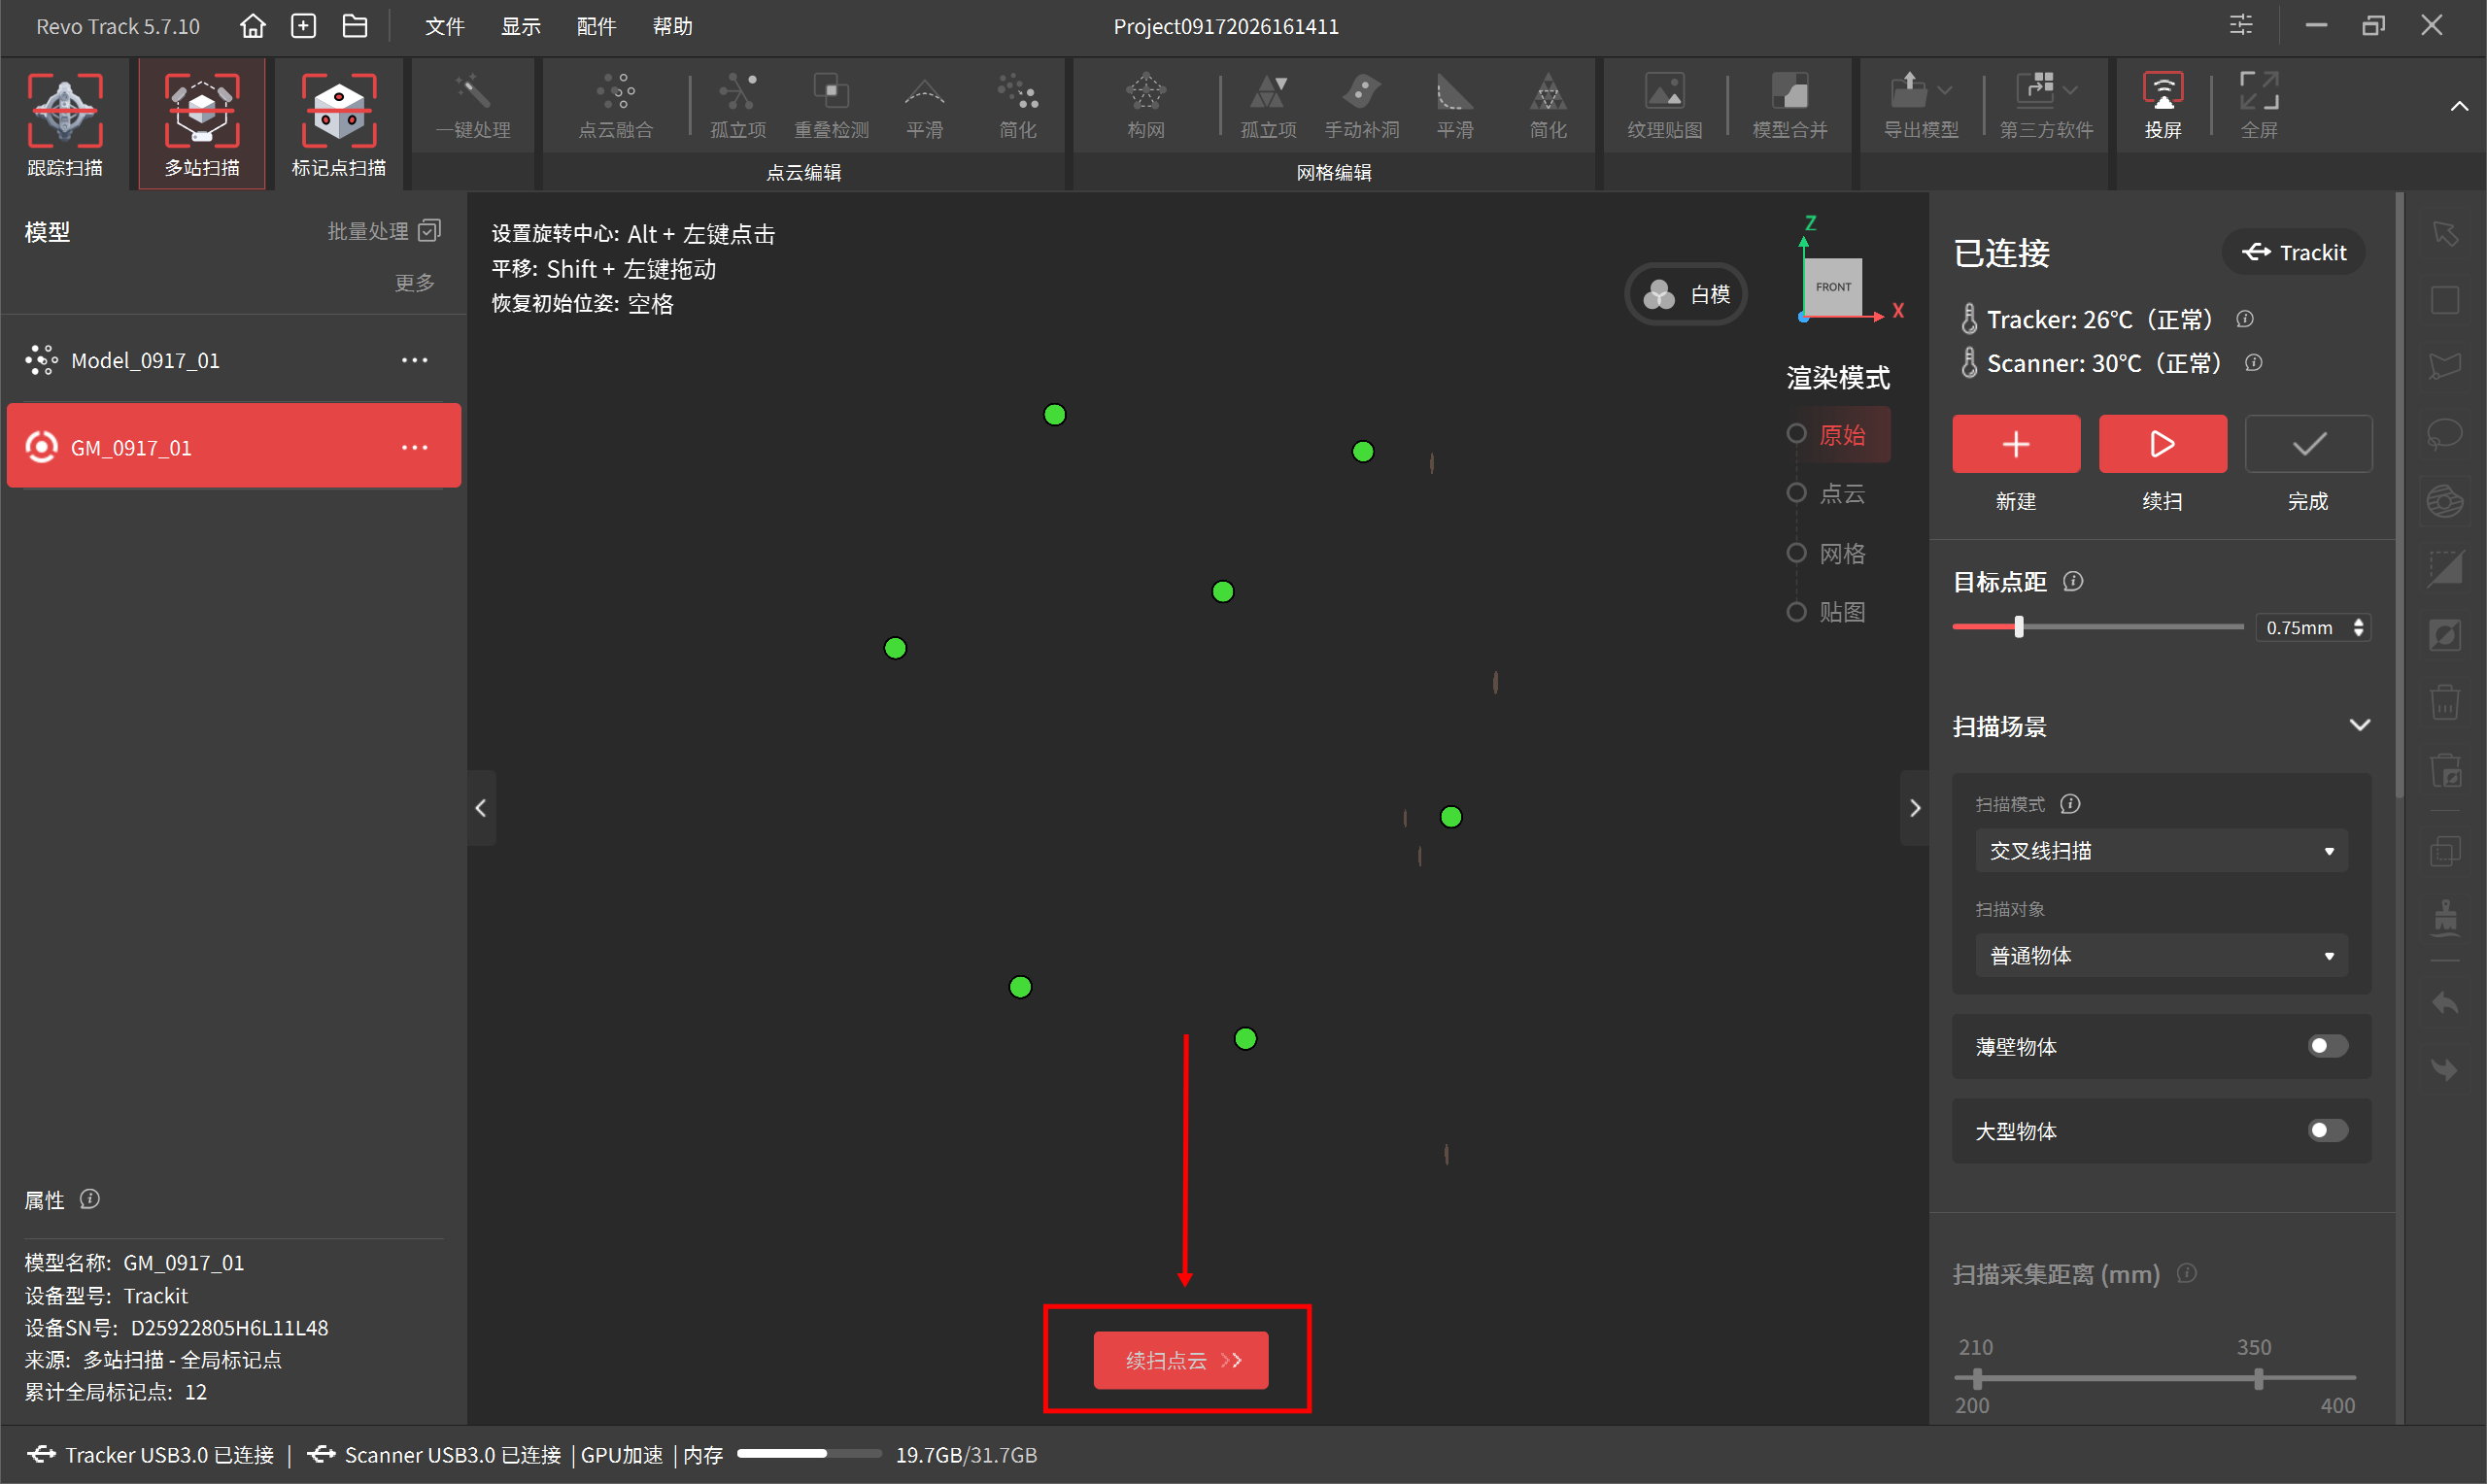
点击“续扫点云”按钮,捕捉下一区域的点云数据。
接下来,手持扫描仪缓慢且平稳地移动,开始捕捉下一区域的点云数据。
扫描过程中请不要遮挡到 Tracker 的视野或物体上的标记点,确保 Tracker 始终能同时识别 Scanner 和标记点。
待模型表面完全变蓝后,点击“完成”按钮。
7) 扫描剩余区域
如果扫描尚未完成,请重复步骤 5 和 6,继续扫描物体的剩余部分,直到物体整个表面都被扫描完整。
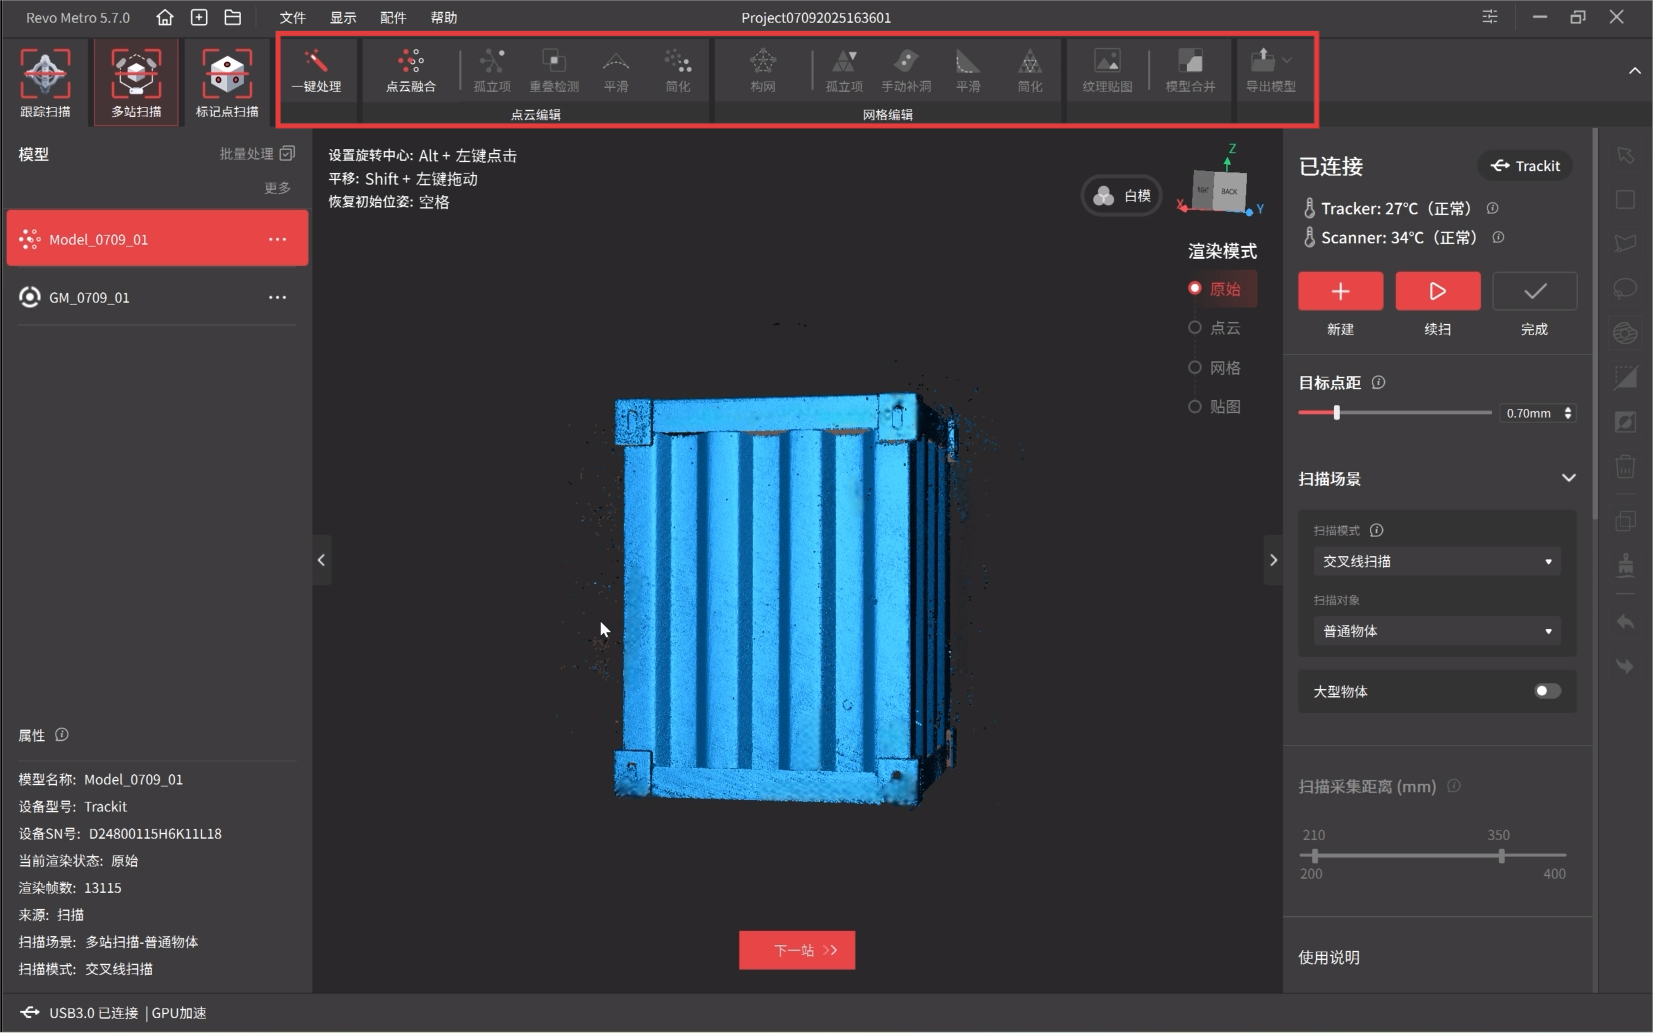
8) 处理模型
点击 “一键处理” 自动完成模型处理,若需更精细的模型,也可依次手动完成点云融合、构网及其他可选操作。点云融合时,建议使用系统推荐点距。设置过小的点距将导致计算时间过长。如需了解更多详细内容,请点击 模型编辑。
9) 导出模型
模型处理完成后可根据需求导出PLY, OBJ, STL等格式的模型。
适用于大物体扫描。在多站扫描模式下,Tracker 搭配 Scanner,通过先采集全局标记点坐标,然后基于全局标记点坐标扫描点云数据的方式获取物体表面的三维数据,可有效降低累计误差,获得高精度扫描结果。
1) 环境搭建
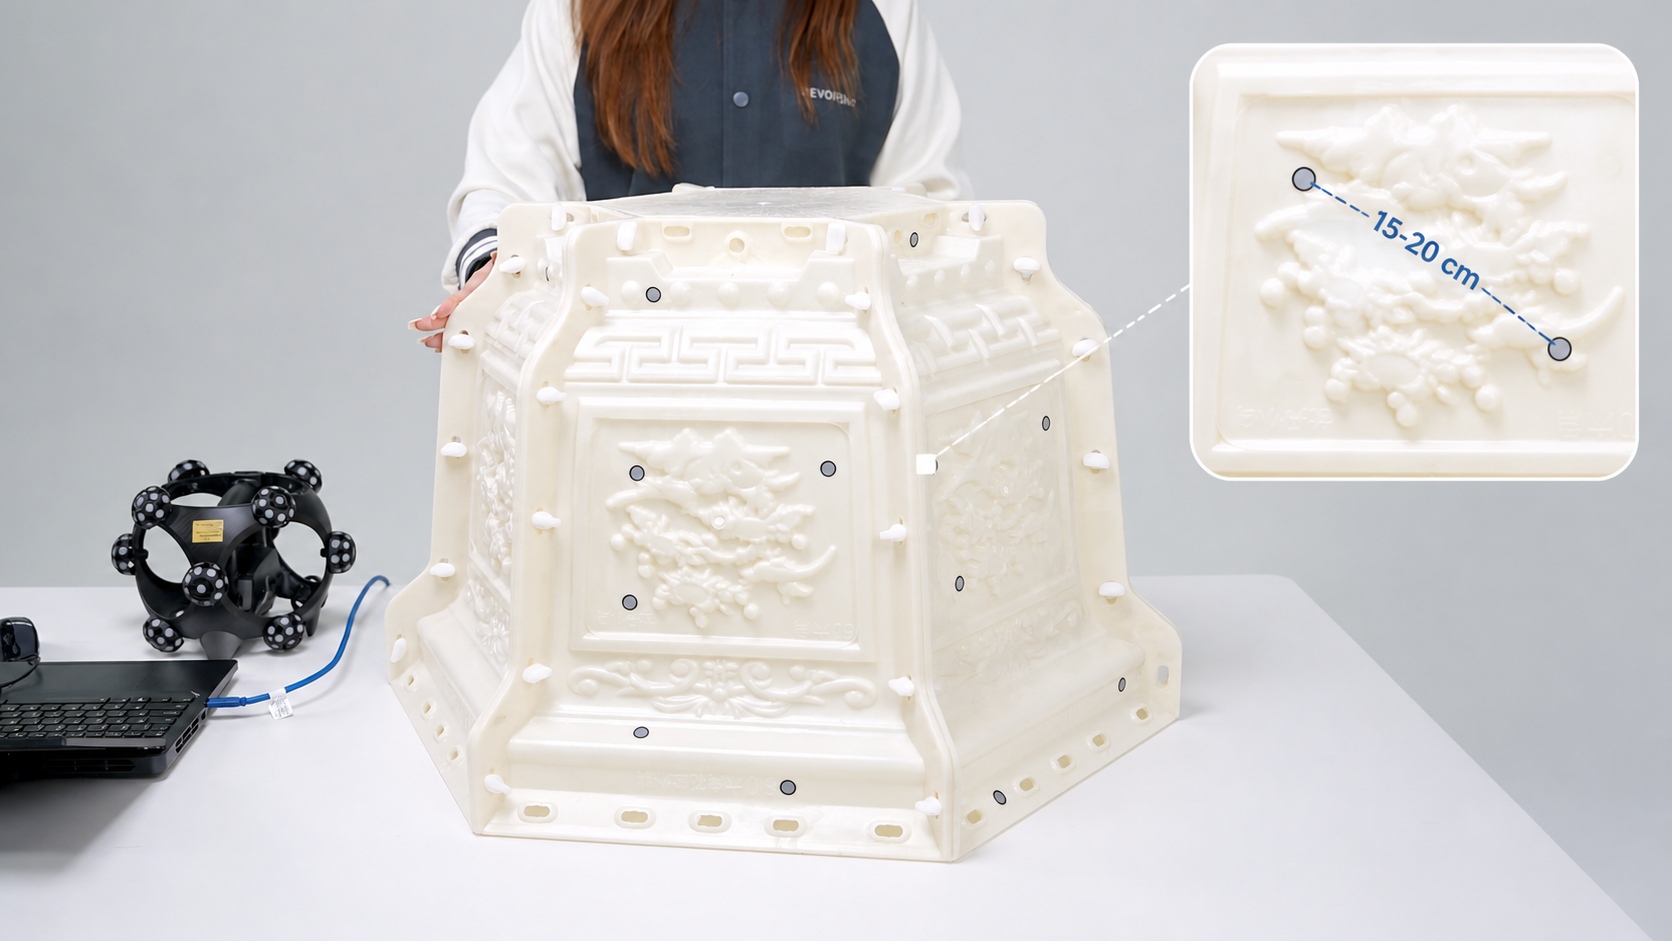
① 将装箱内附带的标记点,以无规则方式粘贴在扫描物体表面,点与点之间保持约 15-20 cm 间距。
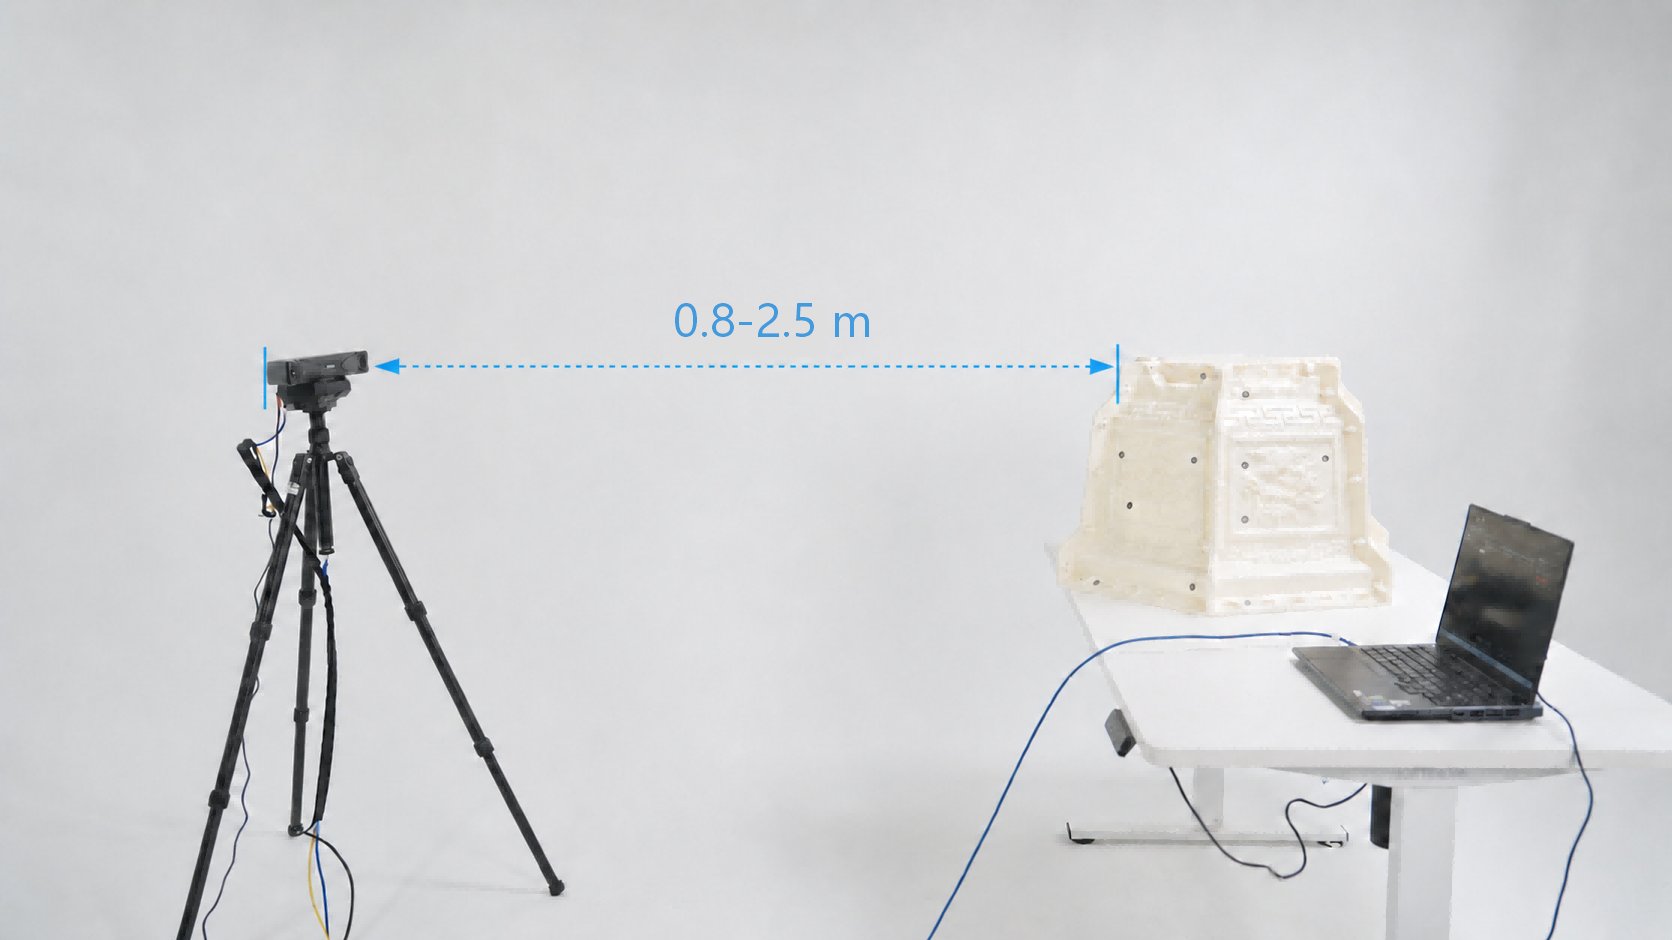
② 将 Tracker 朝向物体放置,Tracker 与物体之间的距离需保持在 0.8-2.5 m 之间。
2) 切换至多站模式
扫描仪连接成功后,点击软件首页“新建工程”进入工程页,在界面左上角切换至“多站扫描”模式。
3) 扫描全局标记点
① 点击“新建全局标记点”,使用 Tracker 扫描整个物体表面的全局标记点。
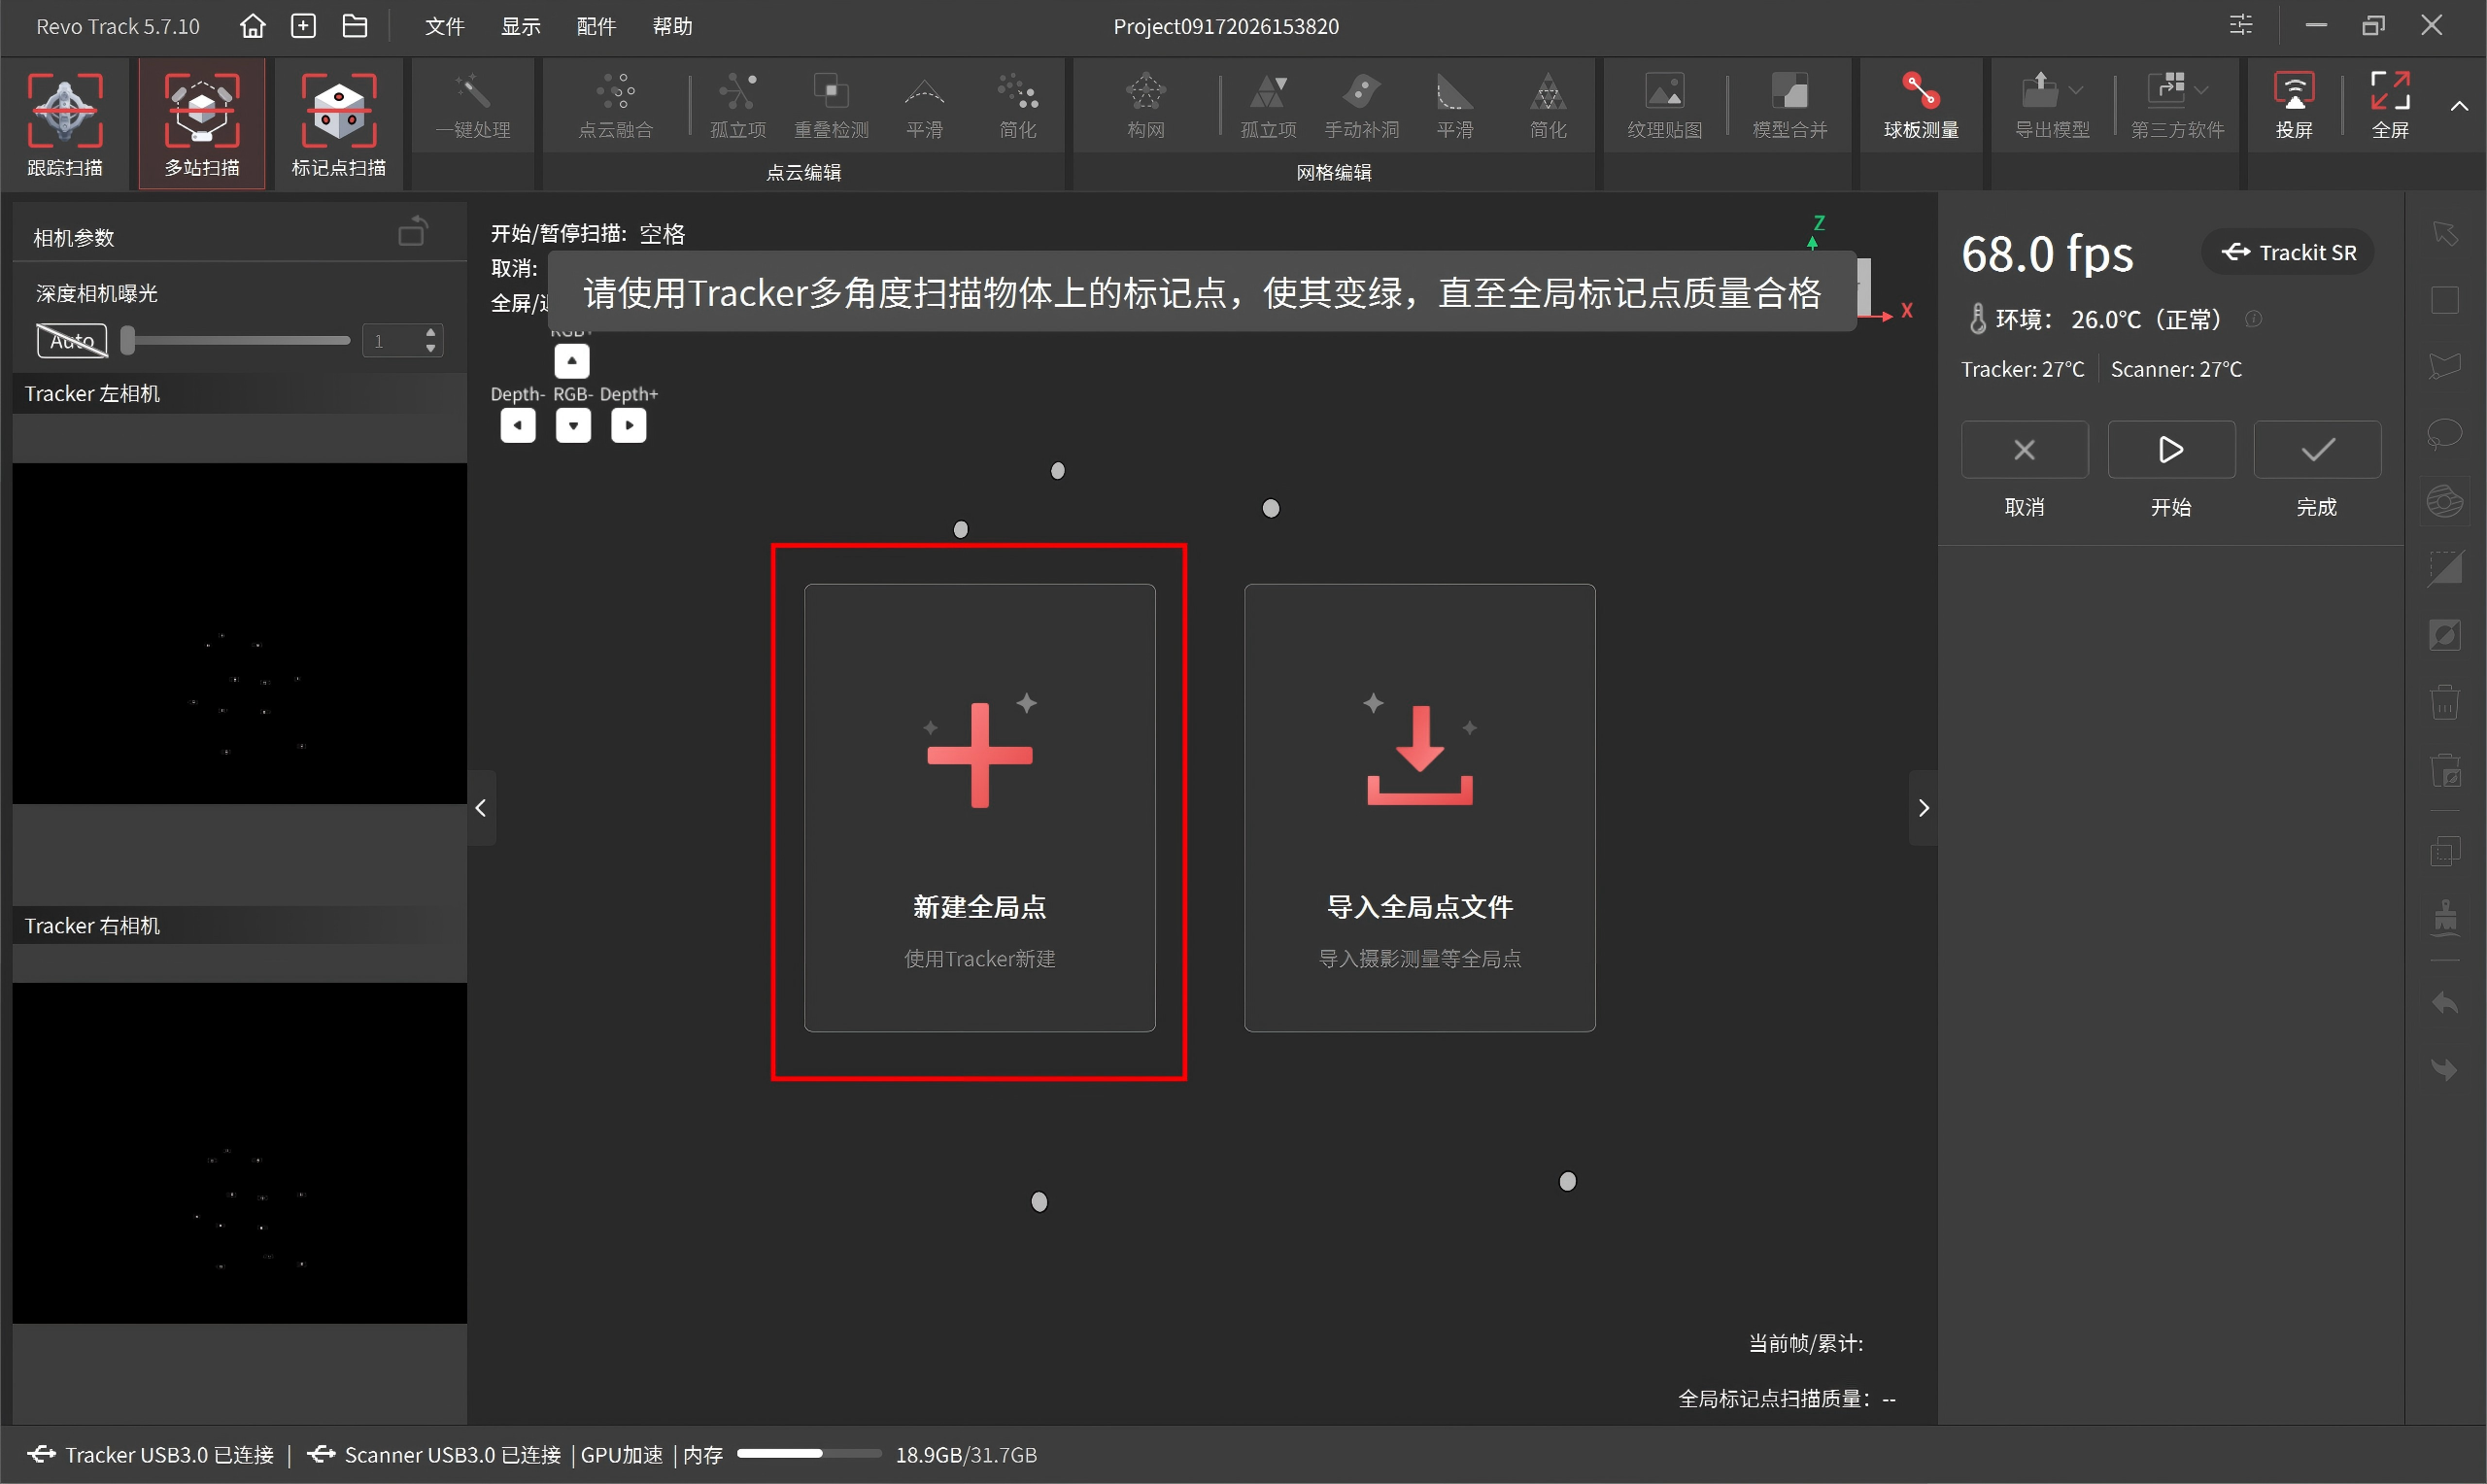
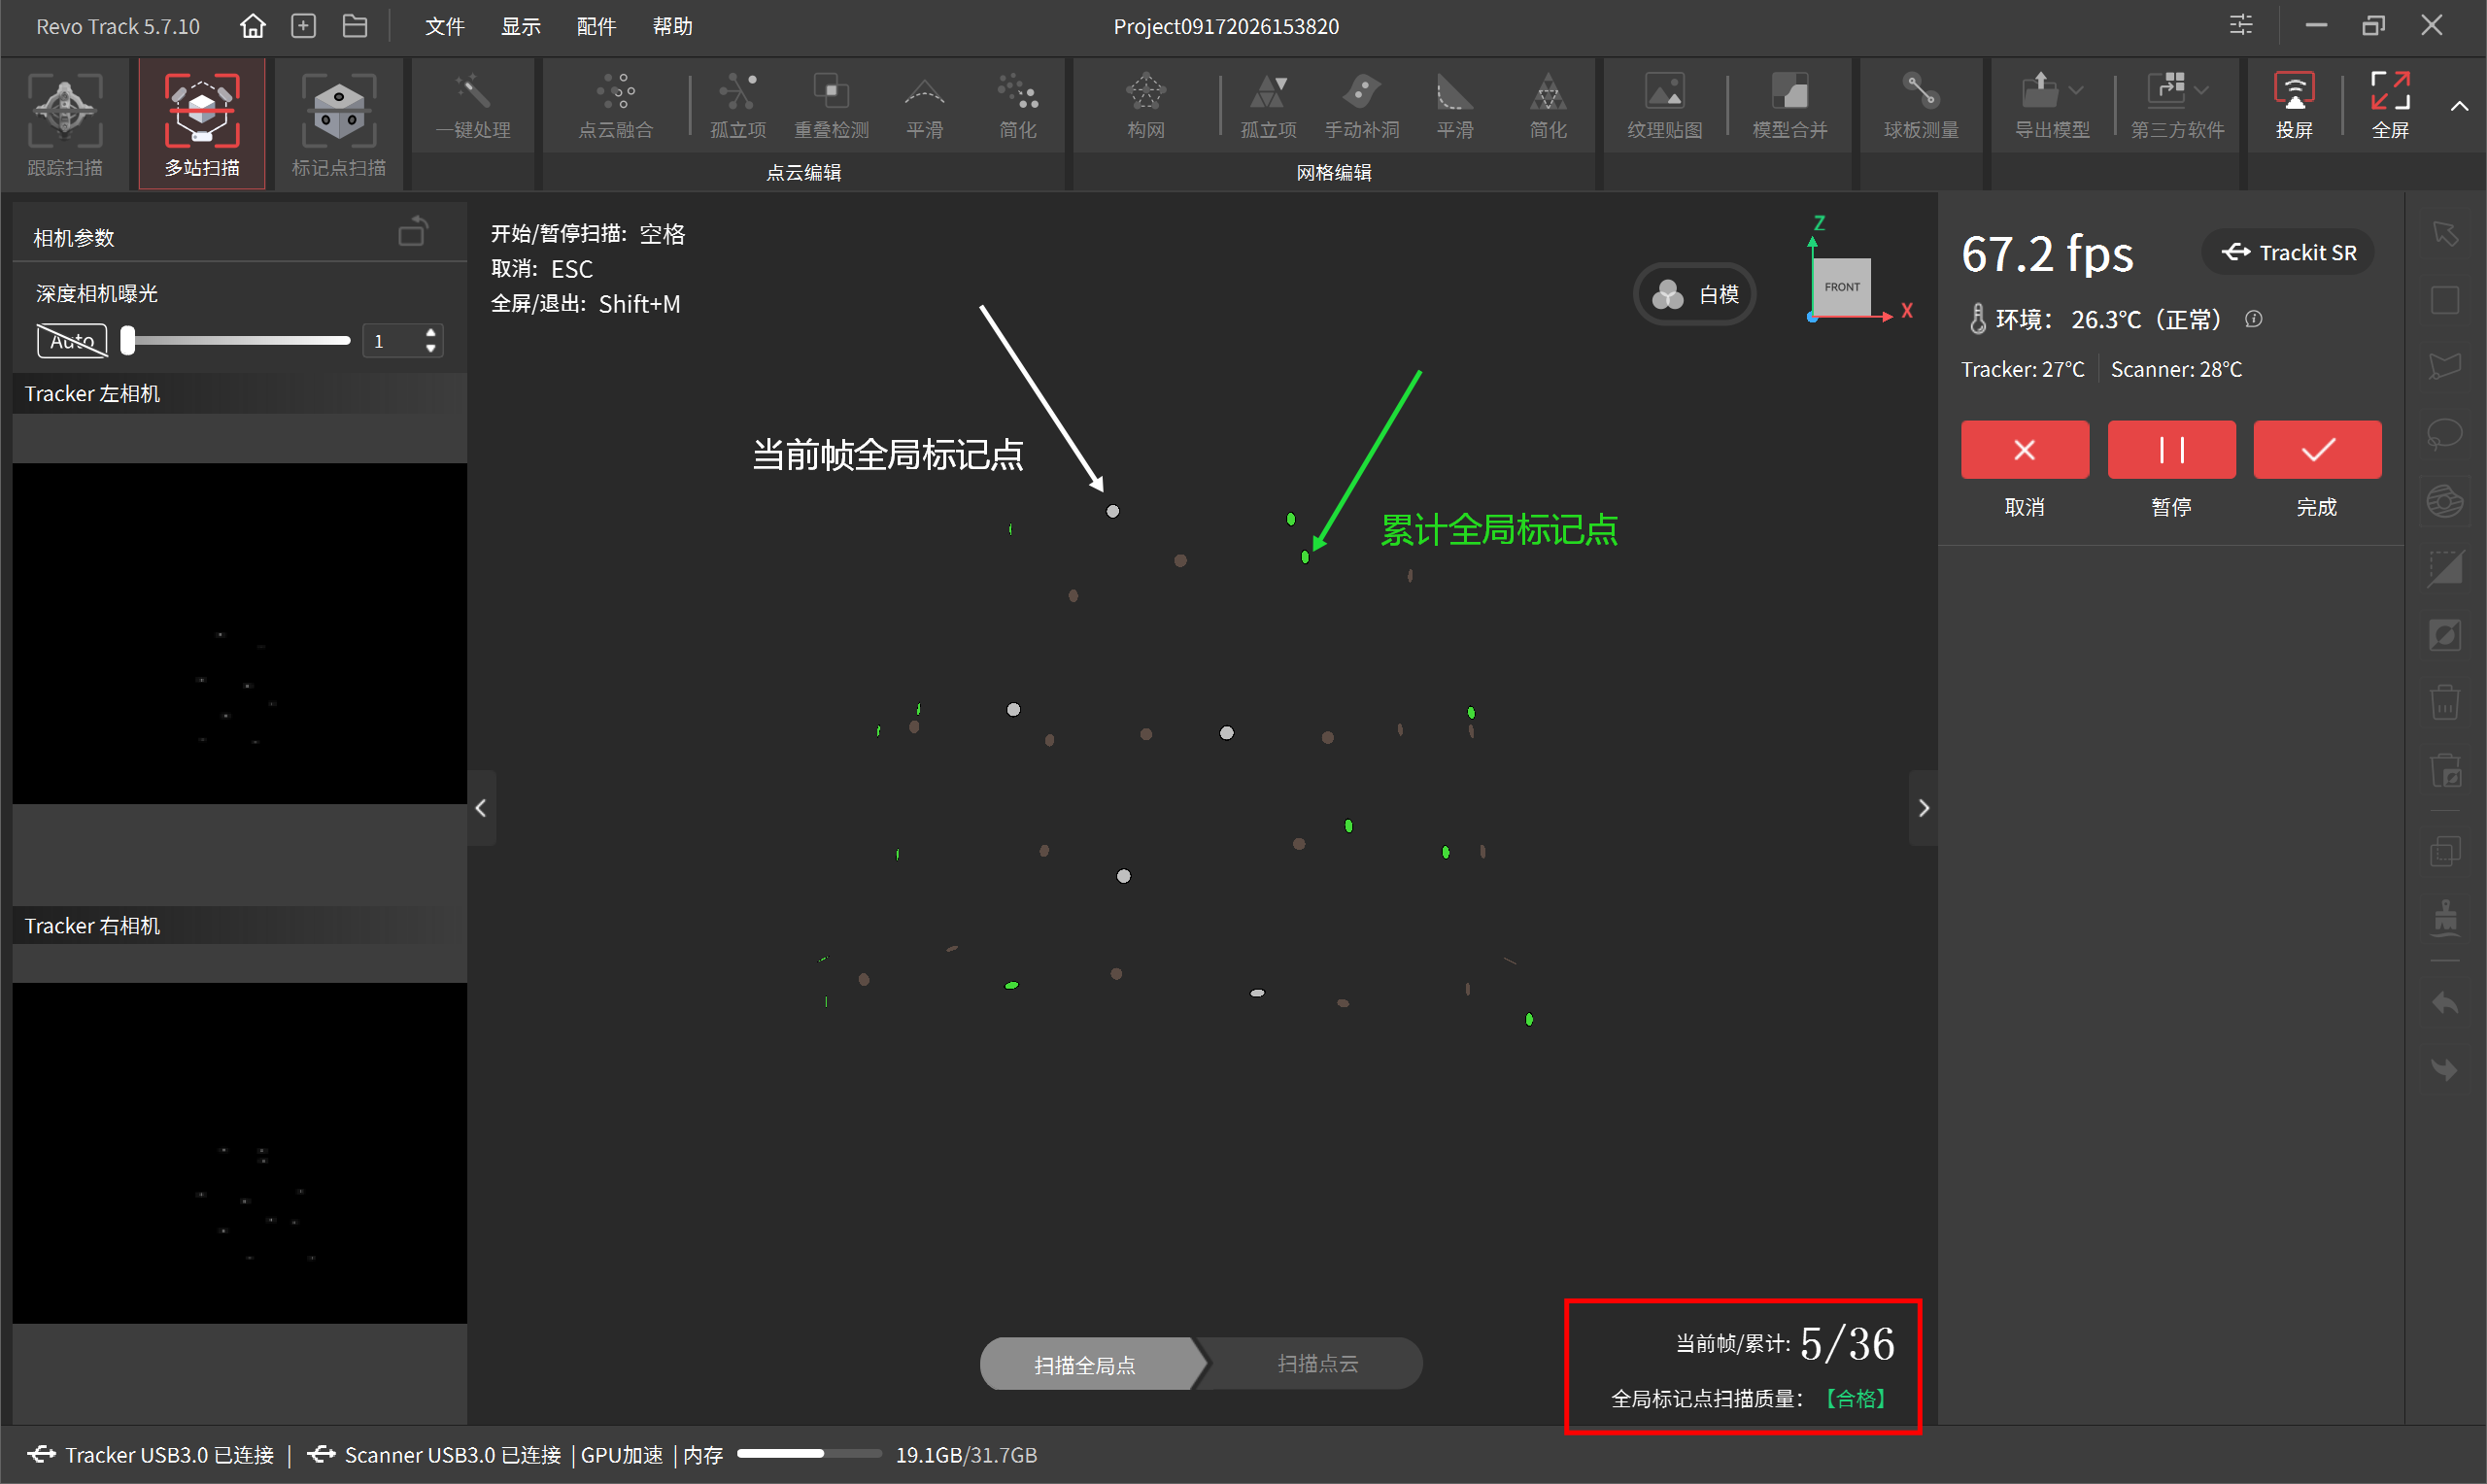
② 点击“开始”按钮,Tracker 将识别并采集物体表面的全局标记点。界面右下角显示 Tracker 在当前帧识别到的全局标记点数量(白色)、累计识别到的全局标记点总数(绿色)和全局标记点的扫描质量。可根据累计点数判断全局标记点扫描进度,待物体表面所有全局标记点识别完成后,点击“完成”按钮进入点云扫描。
- 确保 Tracker 单帧视野范围内至少能够识别到 5 个全局标记点。
- 全局标记点扫描过程中,按照标记点识别质量由低到高,标记点颜色从红色向绿色过渡,标记点完全变为绿色时表示全局标记点质量较高。因此,建议等待标记点完全变绿且标记点扫描质量显示为“合格”后,再进入点云扫描。
4) 扫描点云
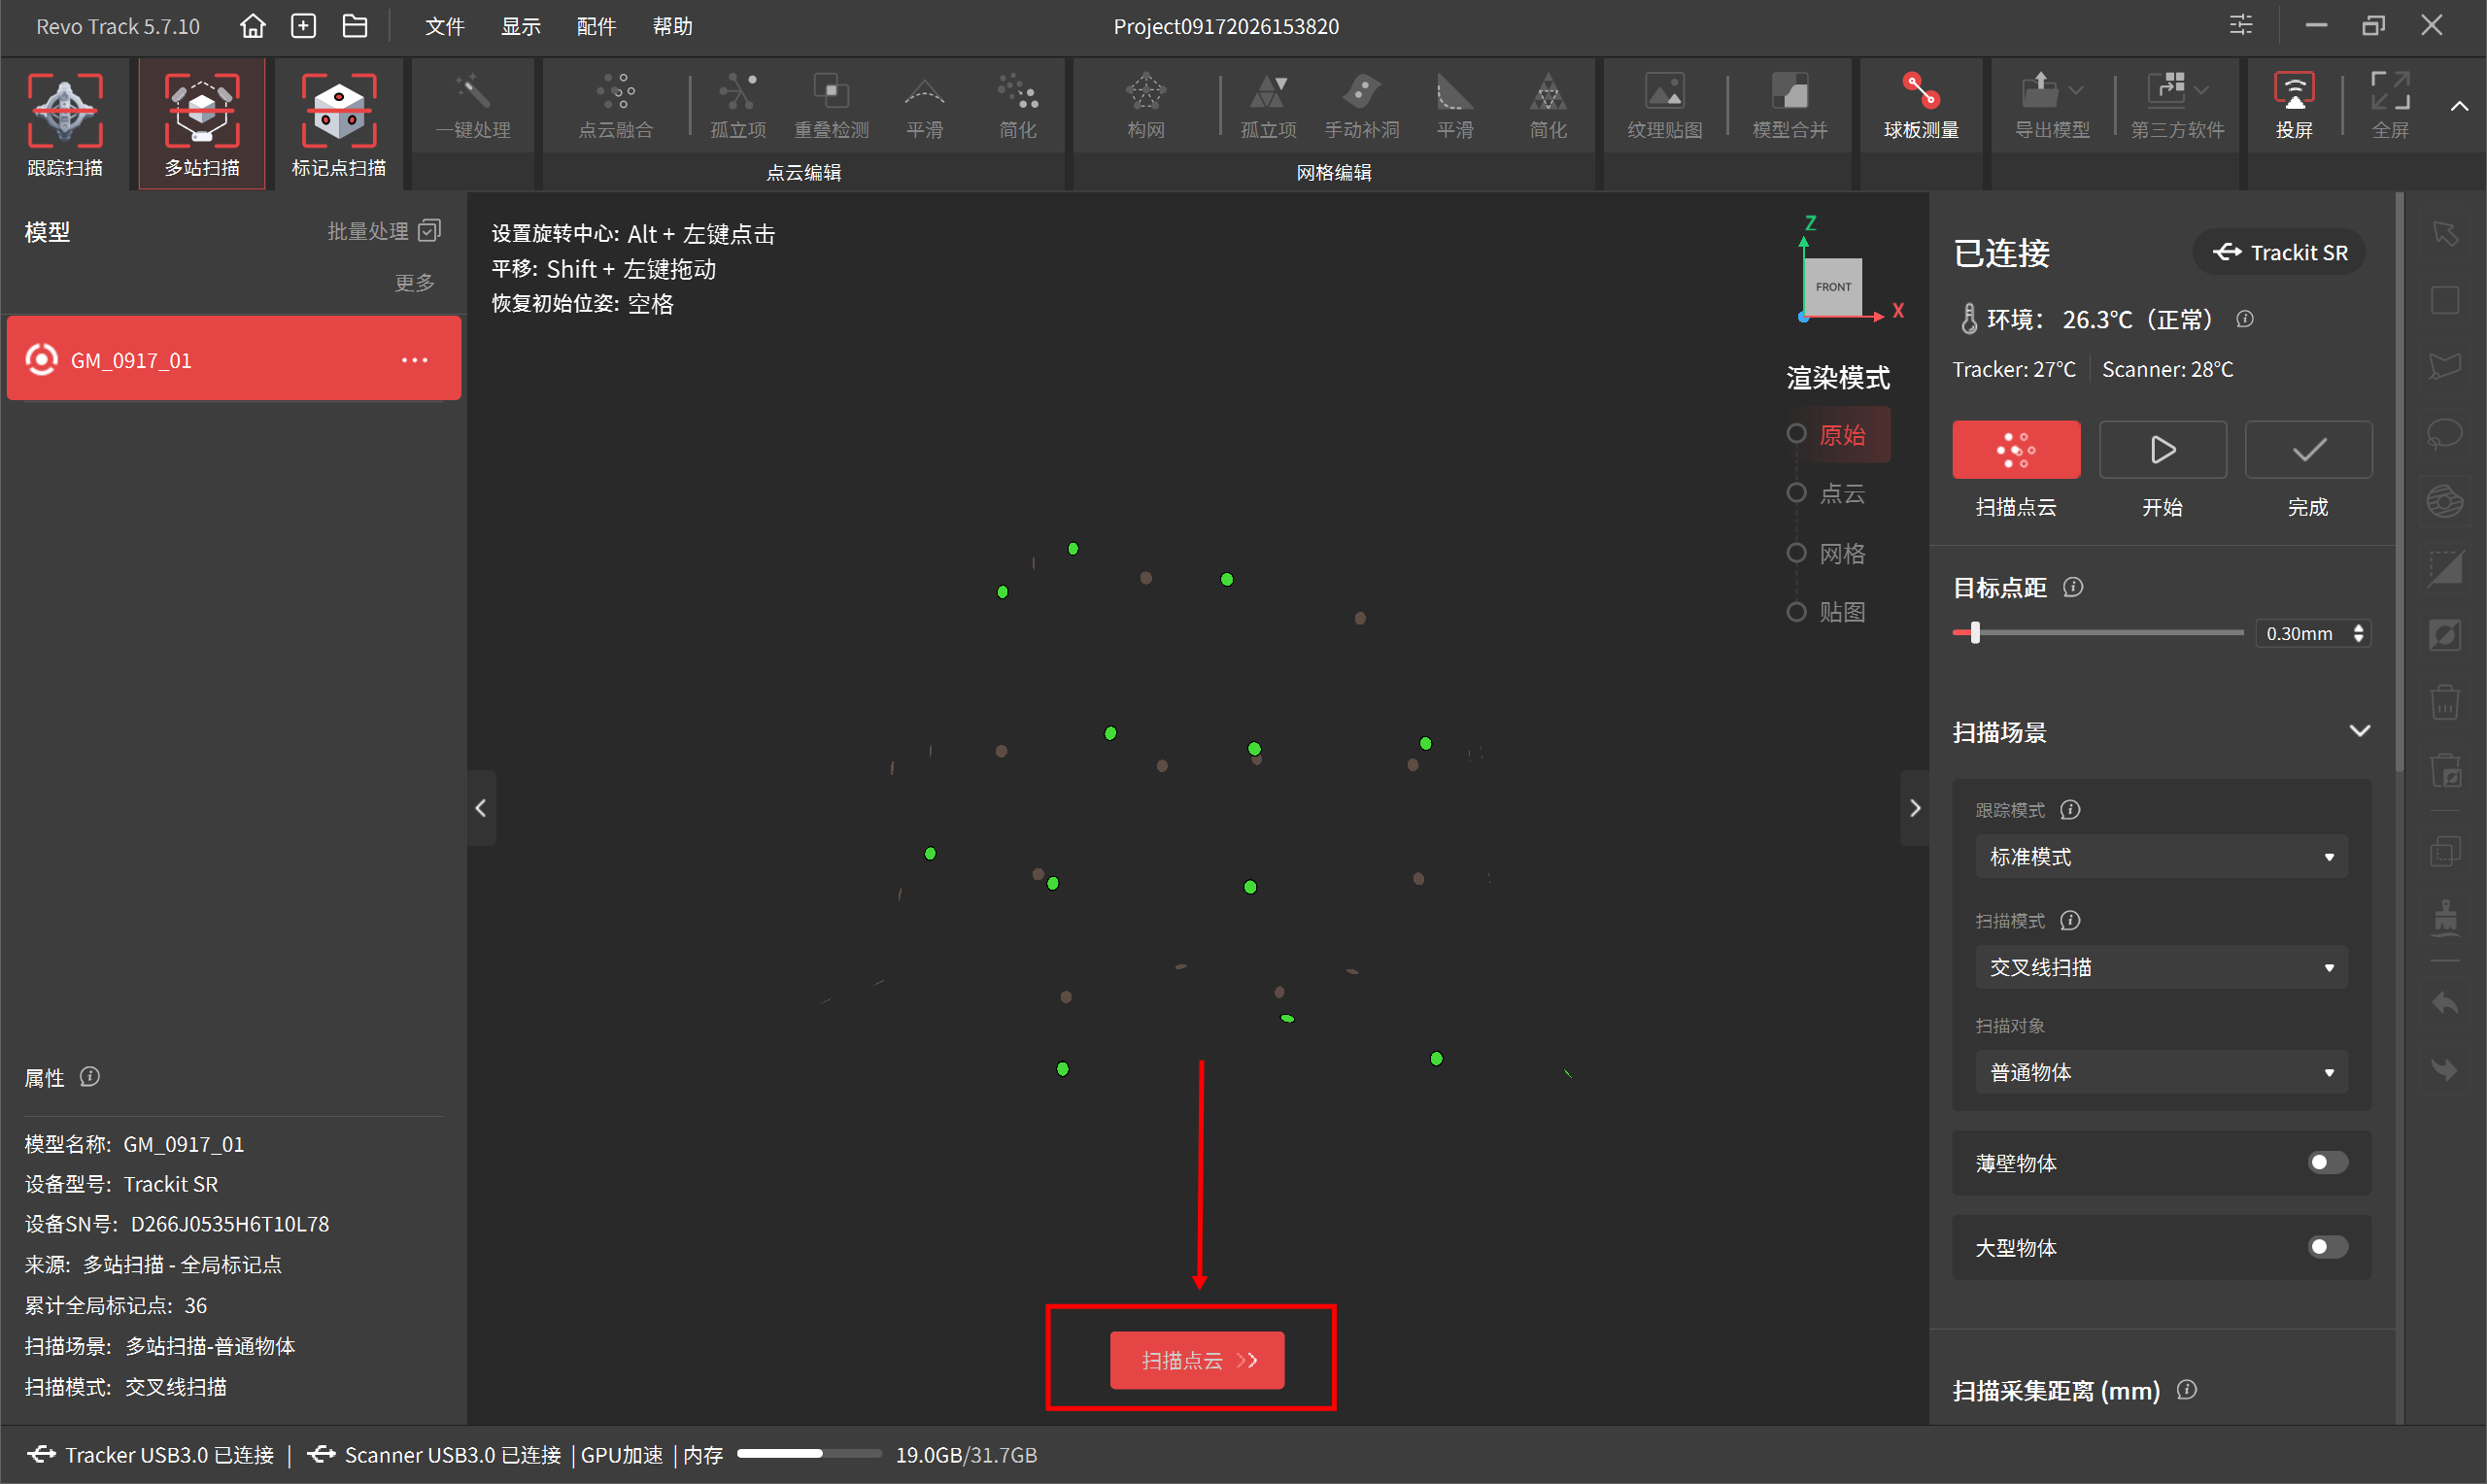
① 点击“扫描点云”按钮进入点云扫描界面。调整深度相机曝光,并按需设置目标点距、扫描模式和物体类型等扫描参数。然后,点击“开始”扫描点云。
② 手持 Scanner 对准扫描物体。缓慢、平稳地移动 Scanner 以采集点云数据,直至完整获取整个物体表面的三维数据。
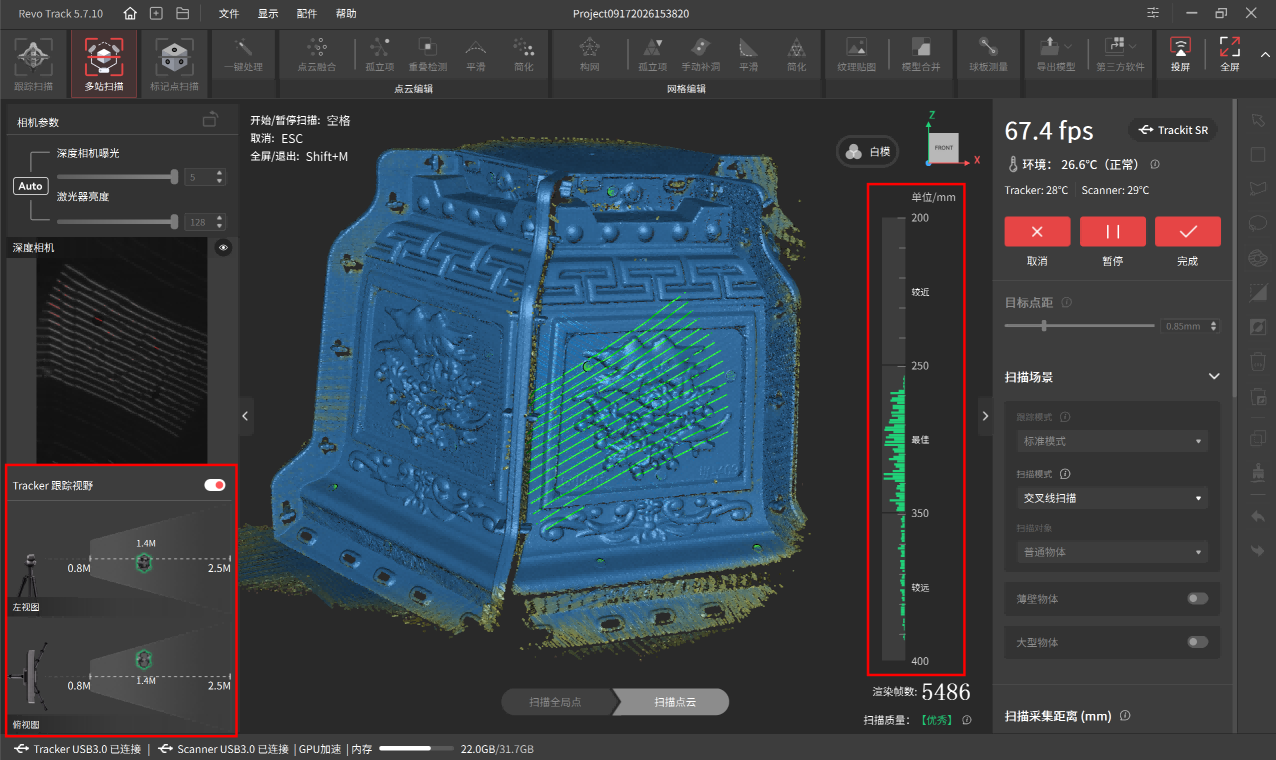
- 扫描过程中,请勿站在 Tracker 与扫描物体之间,以免遮挡 Tracker 相机。
- 扫描物体正面时,请注意避免 Scanner 遮挡住 Tracker 相机。
- 扫描过程中,注意观察界面左侧的 Tracker 跟踪视野预览窗口,以防 Scanner 移动至 Tracker 视野范围外。
5) 处理模型
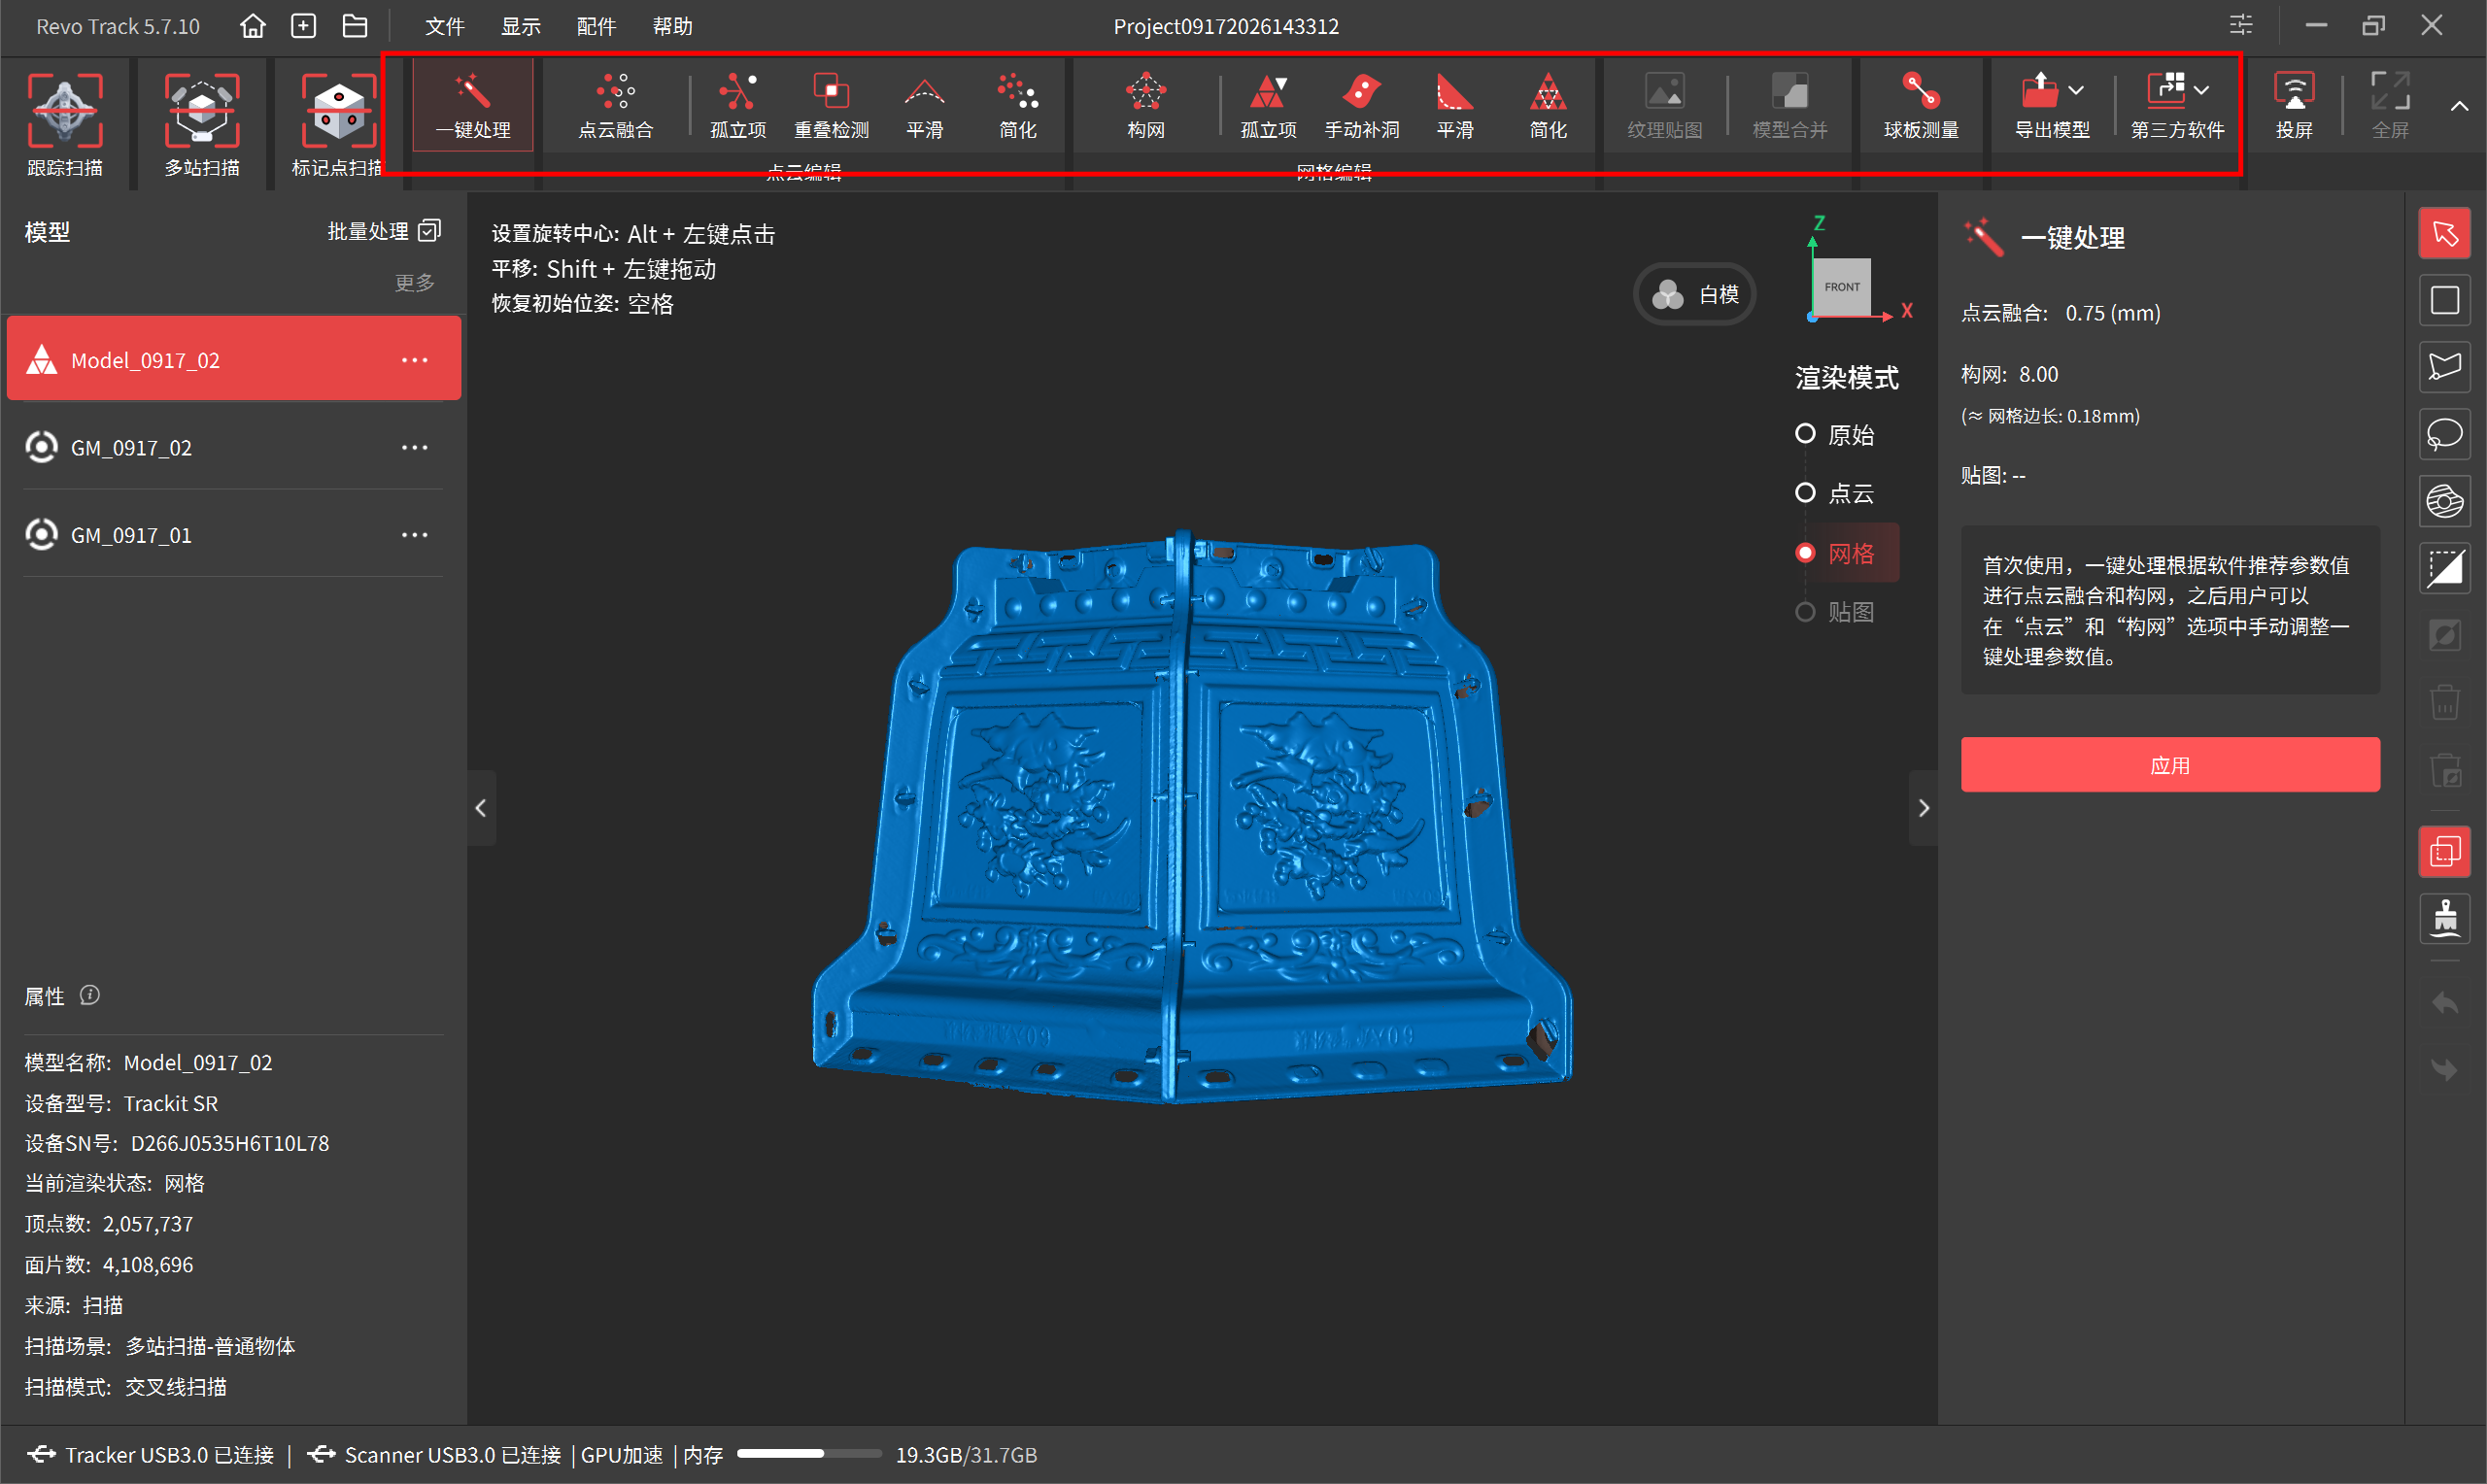
点击 “一键处理” 自动完成模型处理,若需更精细的模型,也可依次手动完成点云融合、构网及其他可选操作。点云融合时,建议使用系统推荐点距。设置过小的点距将导致计算时间过长。如需了解更多详细内容,请点击 模型编辑。
¶ 3. 标记点扫描
Scanner 可作为独立的设备进行扫描,但需在物体表面粘贴标记点帮助 Scanner 识别。适合中小型物体扫描。
扫描前,请先在物体表面粘贴标记点或在其周围放置标记块,创建标记点环境。
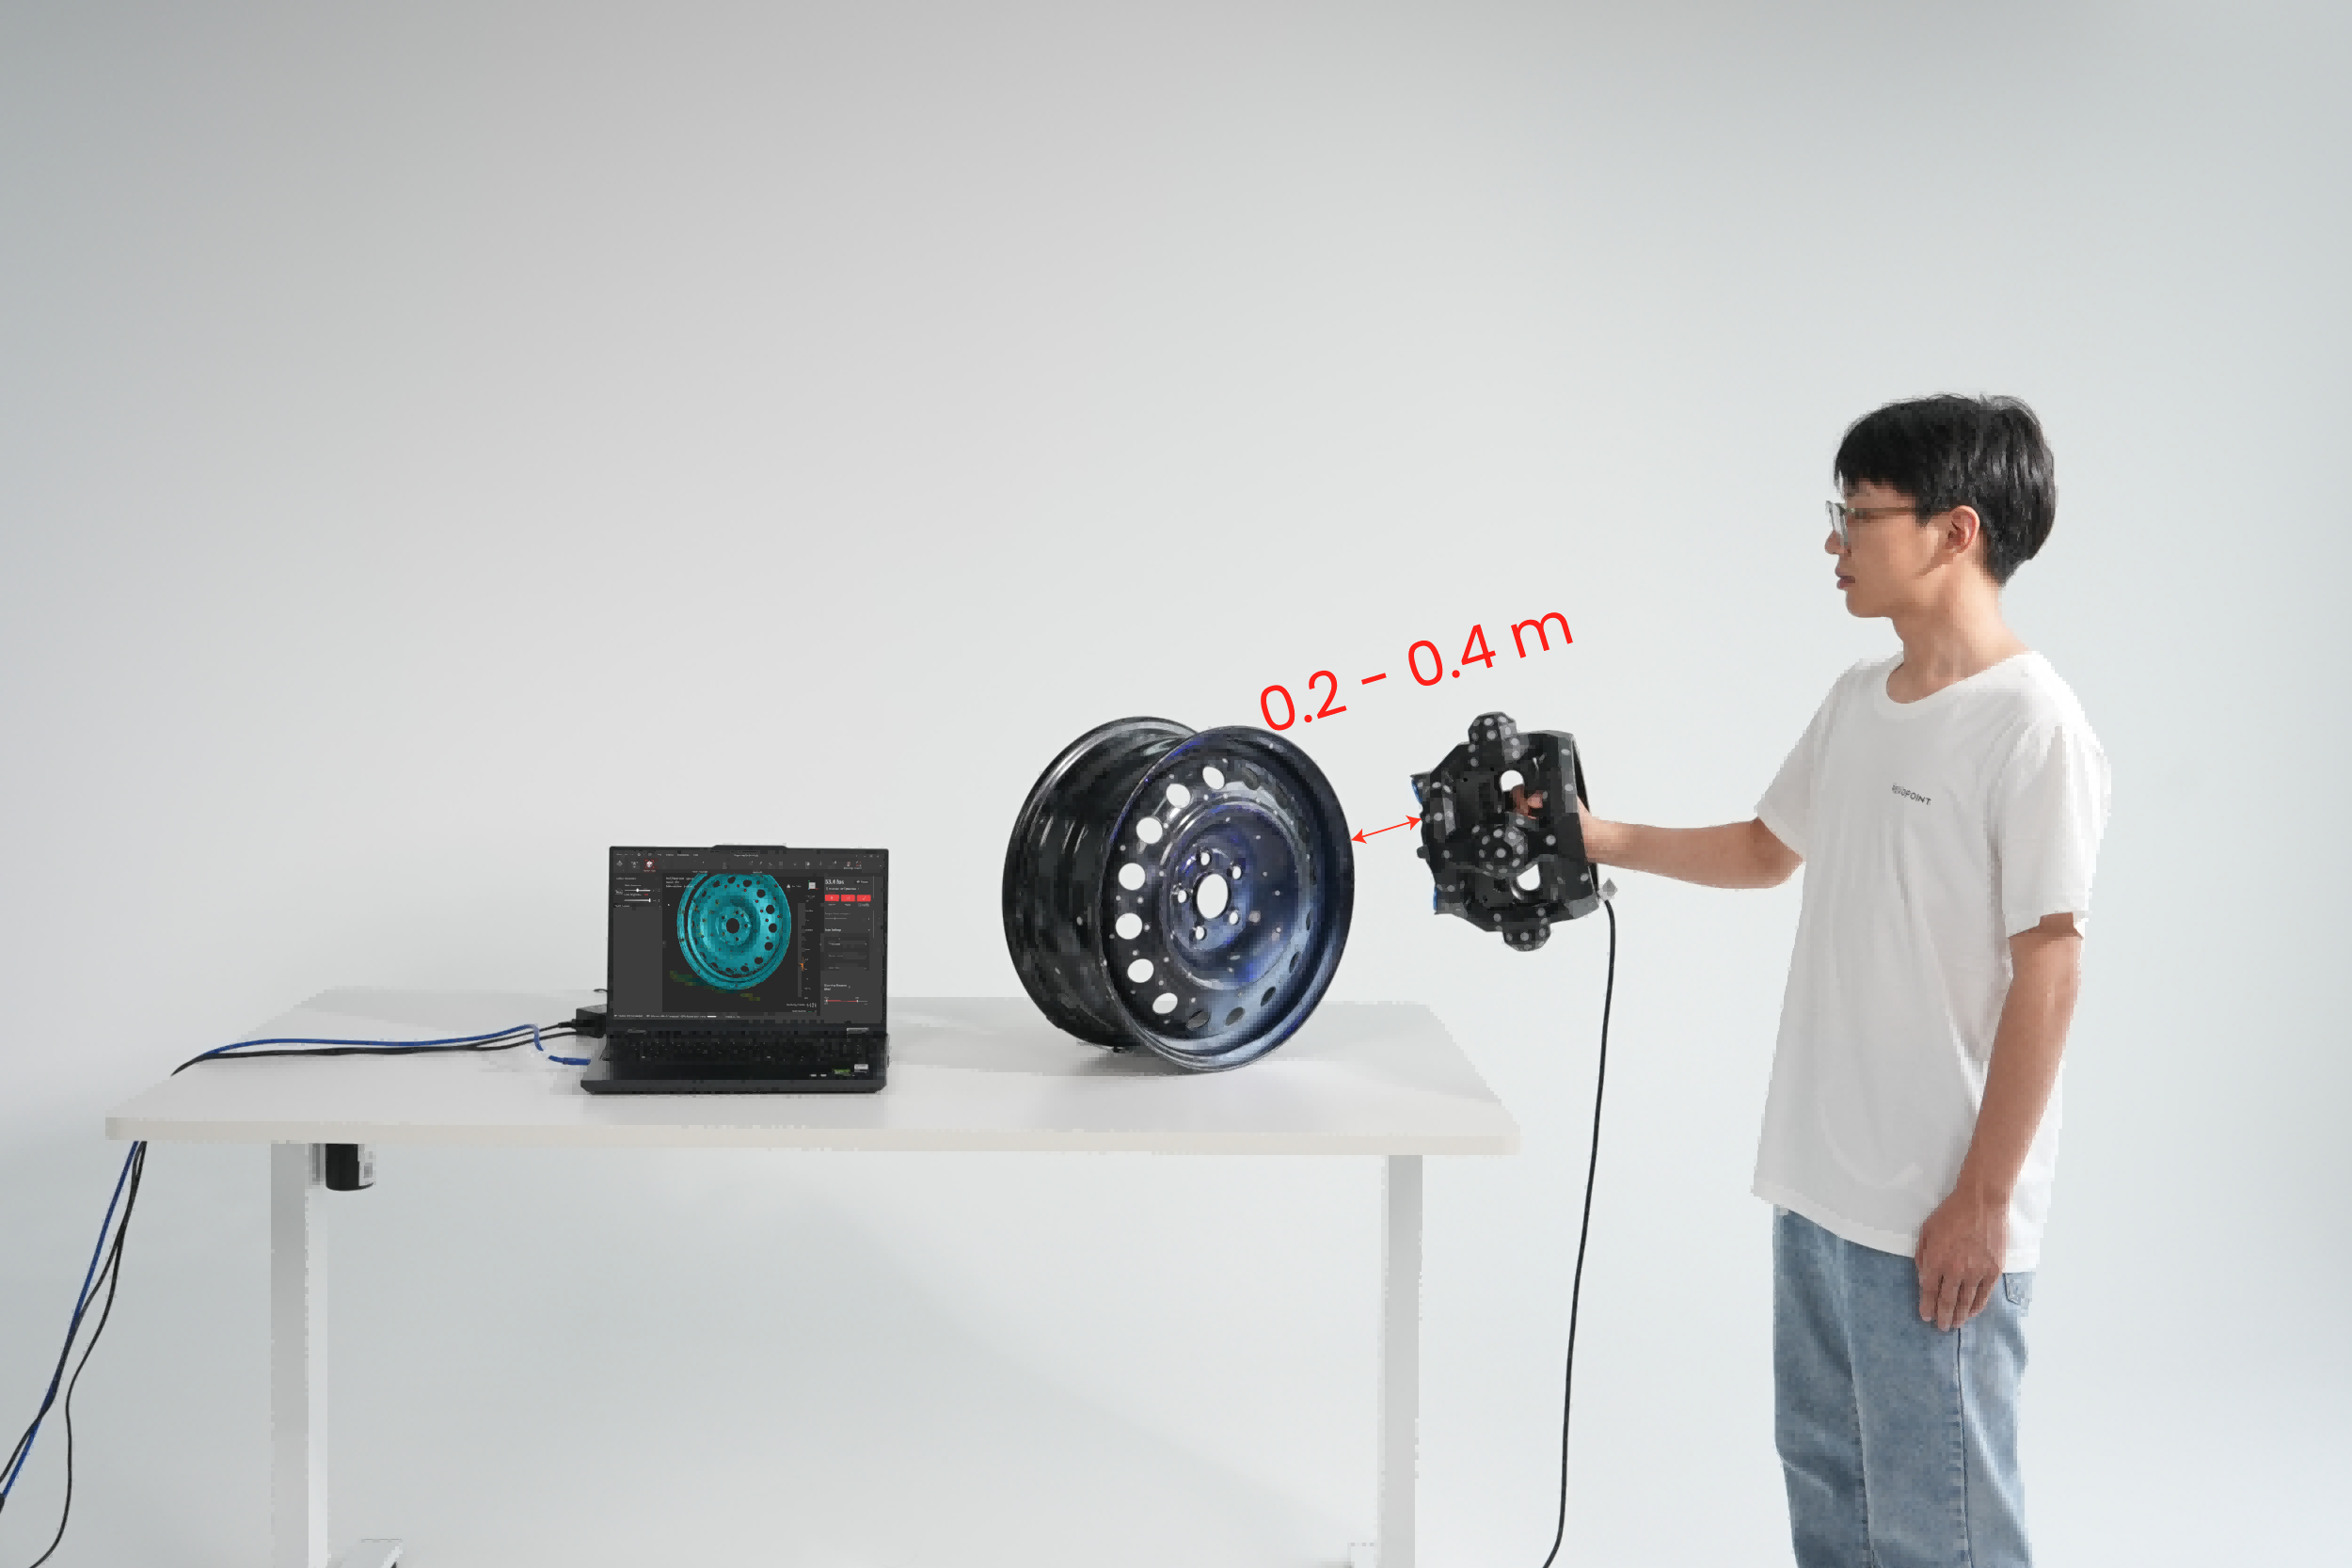
注: 图上所示扫描距离适用于 Trackit 三维扫描仪。如使用 Trackit SR,不同激光类型下扫描距离有所差异。请以软件界面的距离直方图为准。
扫描仪连接成功后,点击软件首页“新建工程”进入工程页,选择“标记点扫描”。
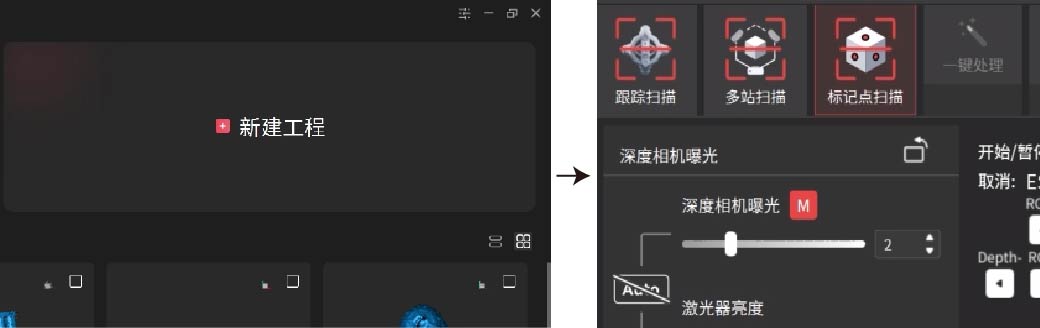
按照以下流程开始扫描:
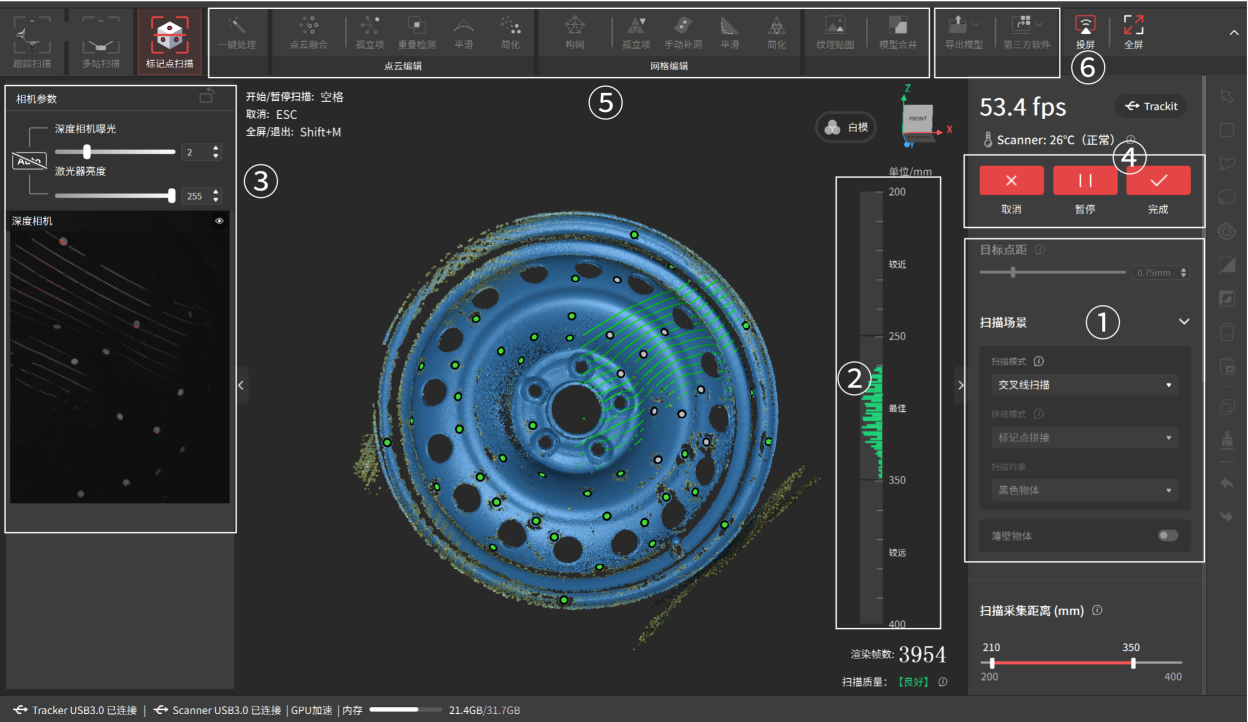
① 在“扫描设置”中选择扫描模式,扫描对象并根据需要设置扫描目标点距。
② 调节扫描仪与物体的间距,直至右侧距离直方图内的绿色光条指示“最佳”或“较好”。
③ 点击 Auto 按钮,开启深度相机自动曝光,或再次点击关闭自动曝光,拖动滑动条手动调节,确保深度相机预览窗口中的激光线清晰可见。
注:如需查看隐藏的深度相机预览窗口,可手动点击右上角 按钮重新展开。
④ 点击 按钮开始扫描。 扫描过程中,请将扫描仪对准待扫描物体,缓慢平稳的围绕物体移动。并尽量使扫描仪与物体的间距保持在200 - 400 mm。可通过 Revo Track 软件界面上的距离指示条,实时确认是否处于最佳扫描范围。点击 按钮,在扫描过程中随时暂停并检查模型扫描效果。如果模型仍有缺失,点击 按钮继续扫描。 待模型扫描完整后,点击 按钮,结束扫描。
注:扫描过程中,软件界面的模型颜色会逐渐由黄色向蓝色过渡。完全呈蓝色状态时扫描质量较高,所以在扫描结束前请尽量确保模型完全变蓝。
⑤ 点击 “一键处理” 自动完成模型处理,若需更精细的模型,也可依次手动完成点云融合、构网及其他可选操作。点云融合时,建议使用系统推荐点距。设置的点距太小将导致计算时间过长。如需了解更多详细内容,请点击 模型编辑。
⑥ 模型处理完成后可根据需求导出PLY, OBJ, STL等格式的模型。